
Las pruebas controladas de SPH Engineering respaldan ese orden. Distintos sensores volados a la misma altura baja produjeron cantidades de detecciones similares, mientras que el mismo sensor volado más bajo encontró muchos más objetivos. Las mayores diferencias entre sistemas provinieron del montaje y de las condiciones de vuelo: el balanceo del sensor, el error de rumbo, el margen de carga útil y la calidad del RTK.
Cómo se hizo esta comparativa
SPH Engineering fabrica MagNIMBUS e integra y da soporte a la línea SENSYS MagDrone y al Geometrics MagArrow II. El GEM Systems DRONEmag GSMP-35U se incluye como referencia externa; SPH no lo comercializa.
La evidencia proviene de pruebas independientes entre sí, no de una única comparación estandarizada. Los objetivos, las alturas de vuelo, las velocidades y el montaje variaron entre pruebas, por lo que los resultados deben compararse dentro de una misma prueba y no entre pruebas distintas.
- Tres comparaciones en Baloži (municiones sin explotar, redes de servicios públicos enterradas y gran altura), septiembre de 2023. La prueba de municiones sin explotar (UXO) se realizó el 21 de septiembre de 2023 en el sitio de pruebas de UAV de SPH en Baloži, Letonia, y los cuatro magnetómetros se montaron en un DJI Matrice 300 RTK con posicionamiento RTK.
- El campo de pruebas con objetivos enterrados de la Universidad Estatal de Oklahoma. El 9 de mayo de 2024, en el campo CENFEX de la OSU en el condado de Pawnee, se enterraron hasta 20 cm de profundidad o se colocaron en superficie 131 objetos ferrosos y no ferrosos en un área de 280 m².
- Una comparación entre estudio terrestre y con dron. Se realizó el 18 de septiembre de 2024 en el campo de Baloži y comparó un GEM Systems GSM-19W terrestre con MagNIMBUS y el MagDrone R1.
- Un estudio independiente revisado por pares del Consejo Nacional de Investigación de Italia (CNR IREA).
Las especificaciones provienen de las fichas técnicas de los fabricantes cuando están disponibles, y la tabla indica dónde difieren las cifras de SPH. Los conjuntos de datos brutos de las pruebas de SPH están publicados, así que cualquiera de los resultados que se presentan a continuación puede reprocesarse de forma independiente.
¿Qué arquitectura se adapta a cada tipo de estudio?
Primero, ajuste la arquitectura del sistema al objetivo del estudio y después elija el producto. Esta matriz es una herramienta de preselección propia de este artículo y no debe tomarse como un estándar de la industria. Las secciones siguientes presentan la evidencia detrás de cada fila.
Por qué la distancia entre sensor y objetivo determina la detección
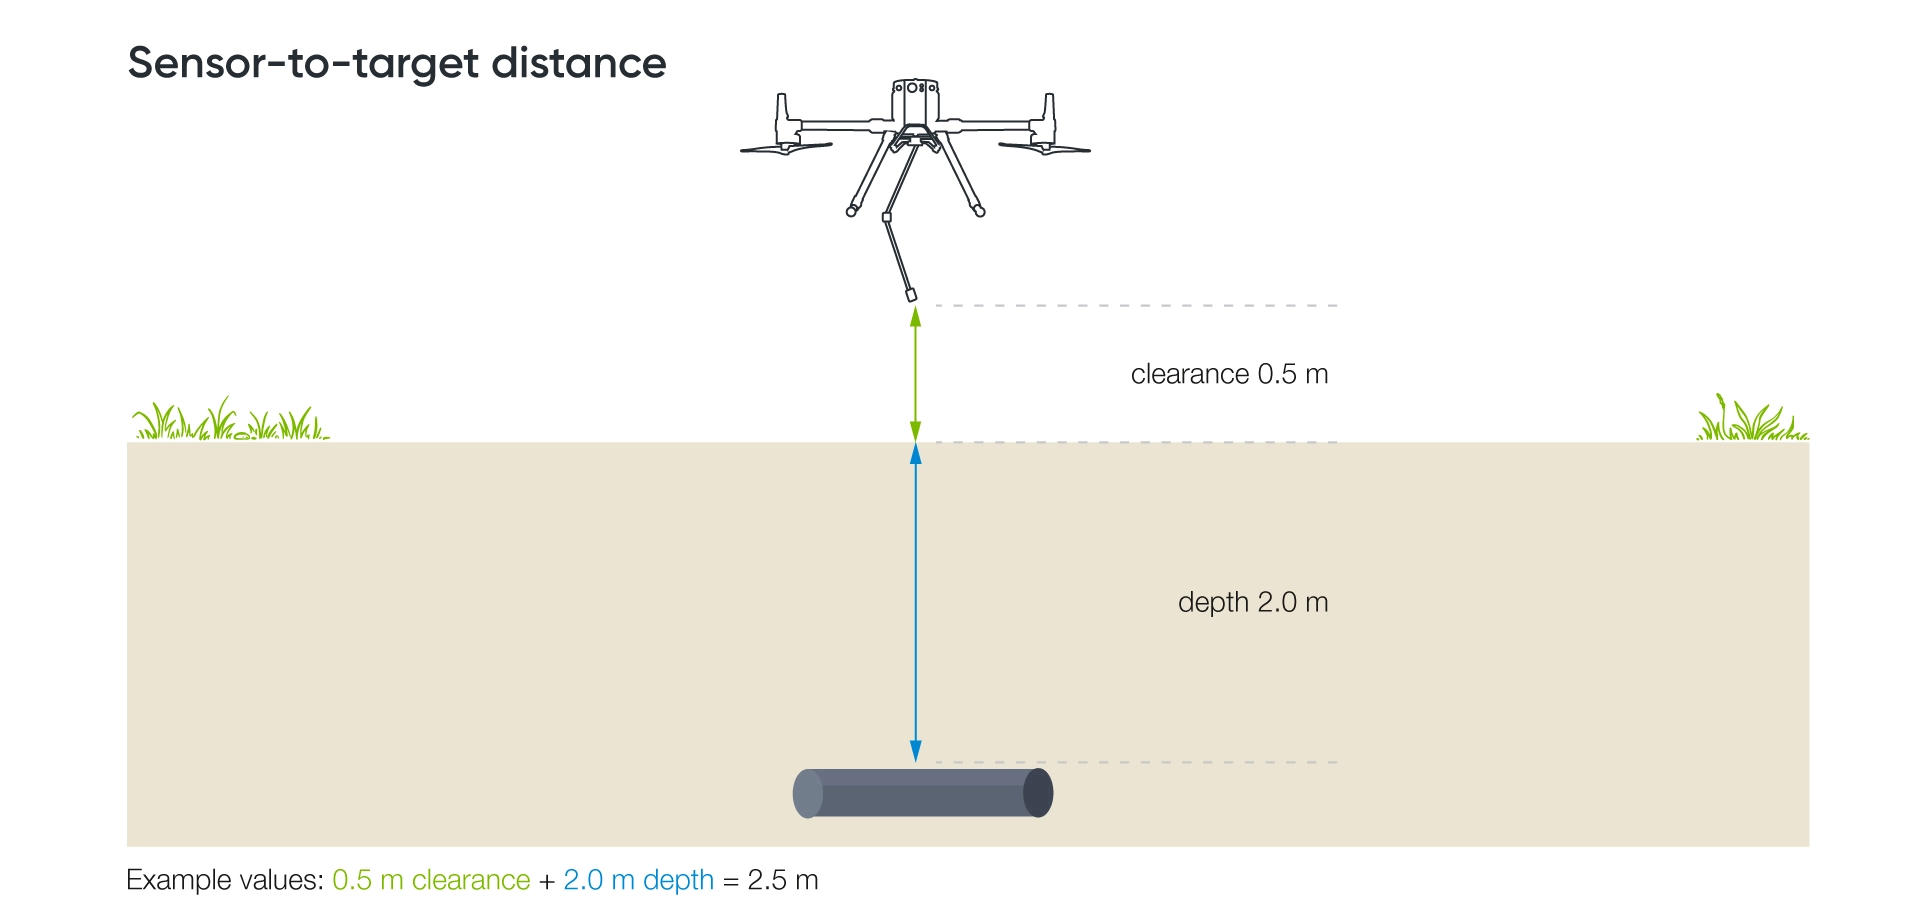
La detección depende ante todo de la distancia entre el sensor y el objetivo. A las distancias habituales de estudio, un objeto ferroso compacto se comporta aproximadamente como un dipolo magnético, y la amplitud del campo que produce disminuye aproximadamente en proporción inversa al cubo de esa distancia. Suponiendo un piso de ruido de 10 nT, un proyectil de 40 mm detectable a 54 cm probablemente no se detectaría si el sensor volara solo 15 cm más alto (Billings et al. 2006). Las estimaciones de SPH sobre distancias de detección de UXO aplican los mismos modelos a tipos comunes de munición.
Esa distancia es la altura del sensor más la profundidad de enterramiento, y la prueba de UXO en Baloži usó esta geometría. Sus alturas de vuelo representaban la distancia entre sensor y objetivo, de modo que una pasada a 2,5 m ofrece una referencia de primer orden para un sensor a 0,5 m sobre el suelo y un objetivo enterrado a 2,0 m de profundidad. La orientación, el tamaño y la magnetización del objetivo siguen modificando el resultado real. Las estimaciones de distancia de detección de SPH asumen la orientación que produce la señal más fuerte.
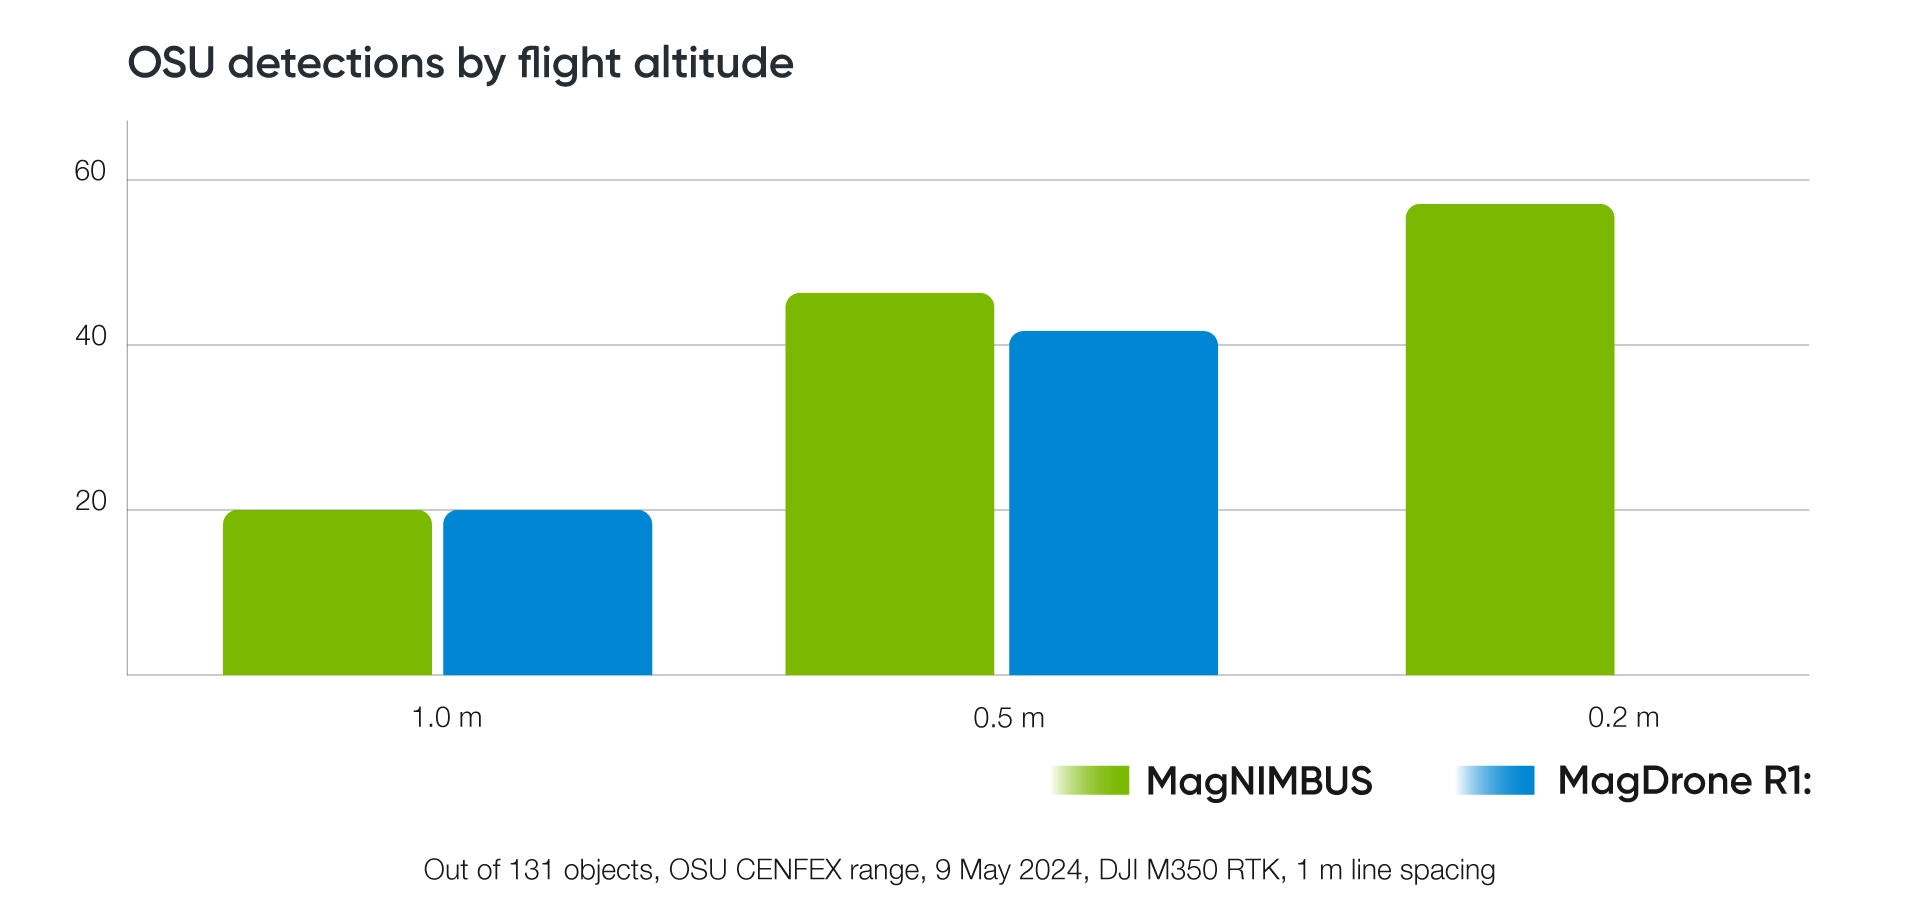
El campo de pruebas de la OSU muestra el efecto a escala de estudio. Con el sensor a 1,0 m de altura, MagNIMBUS y el MagDrone R1 identificaron 20 objetivos cada uno. A 0,5 m se detectaron 43 objetos con MagNIMBUS y 41 con el MagDrone R1. Los autores atribuyen las diferencias restantes principalmente a trayectorias de vuelo ligeramente distintas, ya que un sensor que pasa más cerca registra una señal más fuerte, y no necesariamente a los sensores.
A 0,2 m solo existen datos de MagNIMBUS. Problemas técnicos afectaron los datos del R1 a esa altura, y MagNIMBUS identificó 57 objetos. Por lo tanto, la cifra de 57 compara alturas para un solo sistema; no dice nada sobre MagNIMBUS frente al R1. Volar más bajo también tiene un costo de planificación. Detectar objetivos más pequeños desde menor altura exige que las líneas de vuelo vayan más juntas para mantener la cobertura.
La cifra de ruido de la ficha técnica de un sensor es solo uno de los factores del desempeño en campo. QuSpin, fabricante del sensor que lleva MagNIMBUS, lo confirma: la sensibilidad intrínseca es solo un factor, porque las mediciones con dron también captan ruido ambiental, campos generados por la plataforma, efectos del movimiento, error de rumbo e incertidumbre de posicionamiento. La cadena que determina un resultado va desde el tamaño del objetivo y la profundidad de enterramiento, pasa por la altura del sensor, el montaje, el movimiento y el error de rumbo, y llega al posicionamiento, la separación entre líneas y el procesamiento.
Is a fixed mount or a suspended sensor better?
¿Es mejor un montaje fijo o un sensor suspendido?
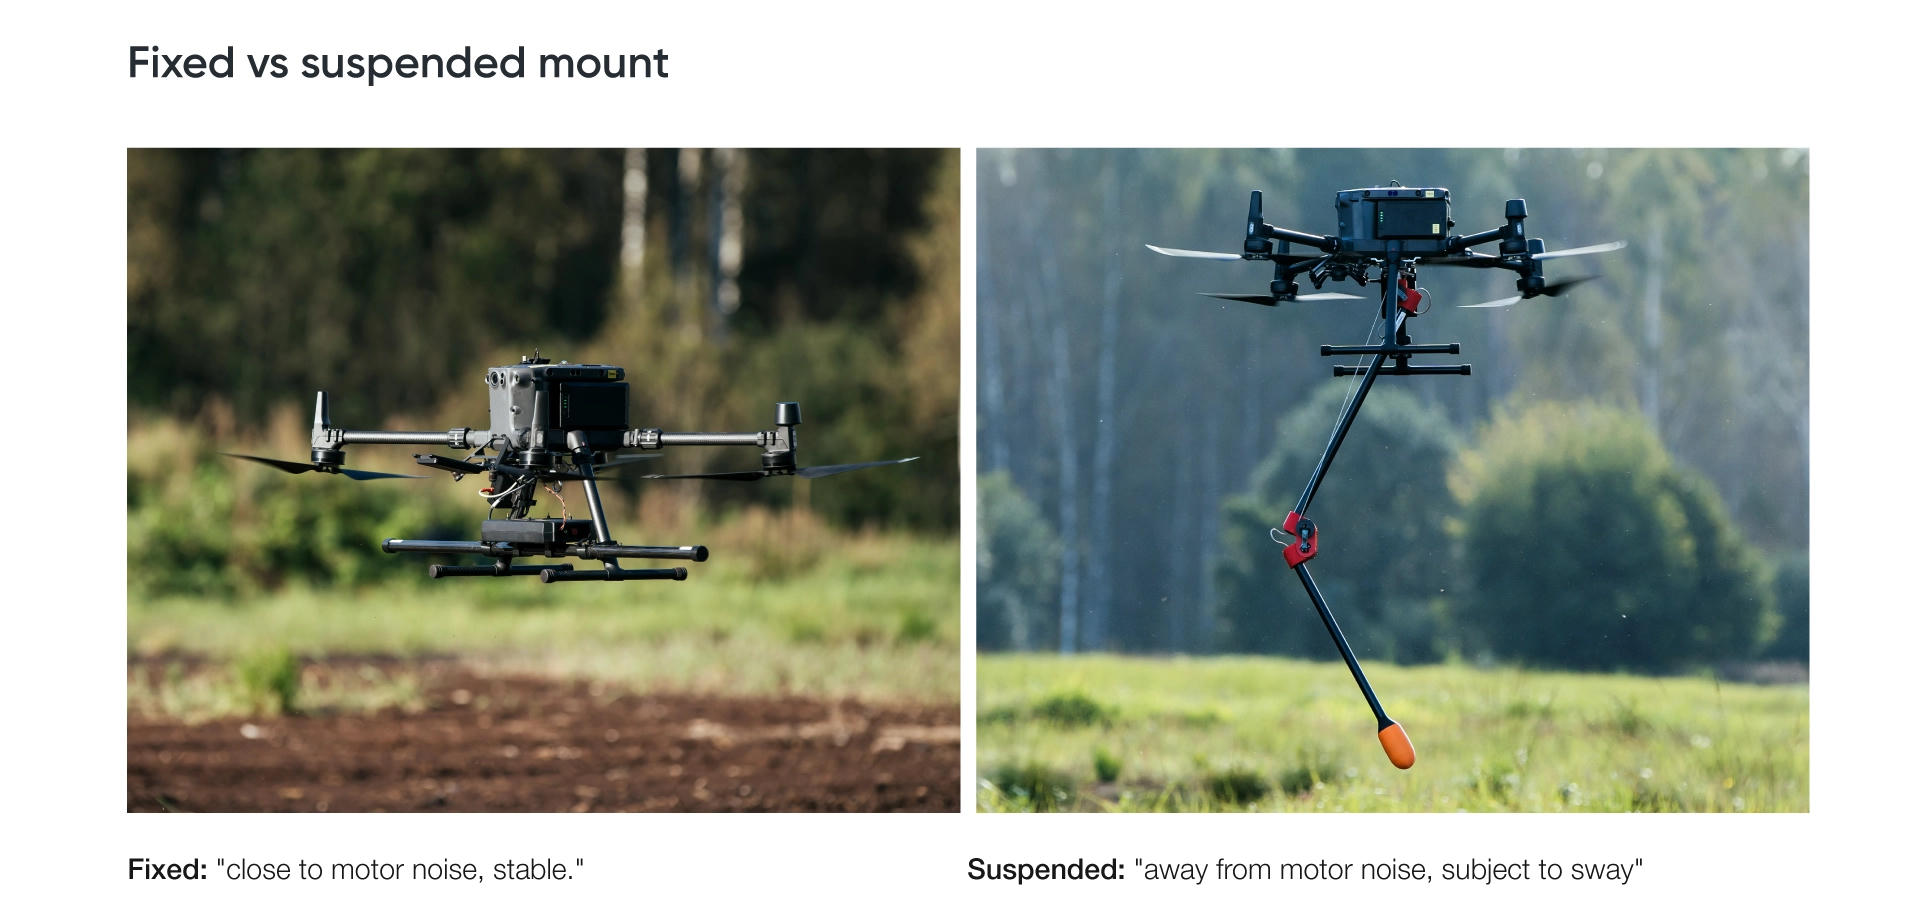
A baja altura, en las pruebas de Baloži los montajes fijos igualaron o superaron a los suspendidos. A mayor altura, donde la señal del objetivo se acerca al piso de ruido, los sistemas suspendidos conservaron indicaciones hasta más lejos, aunque la suspensión no fue la única variable que cambió.
En la prueba de UXO de septiembre de 2023, el MagArrow II y el GSMP-35U suspendidos no mostraron ventaja frente a MagNIMBUS y el R3 fijos en esas condiciones de estudio, porque el ruido de los motores causó menos problemas que el balanceo de los montajes suspendidos y el error de rumbo que ese balanceo produce.
La prueba de redes enterradas apuntó en la misma dirección. El MagArrow II resolvió las anomalías de los objetivos, podría decirse que mejor, fijado a las patas del dron que suspendido, aunque ambos montajes dieron muy buenos resultados. El GSMP-35U entregó los datos con más ruido, lo que los autores atribuyeron a que el peso del conjunto sobrecargaba el dron en condiciones de viento.
La altura invierte el patrón. Sobre dos vehículos estacionados, todos los sensores detectaron ambas señales hasta 25 m sobre el suelo, y el GSMP-35U suspendido aún mostraba una señal notable a 34 m.
El estudio del CNR IREA sobre ductos enterrados en el sur de Italia reportó ventajas y desventajas en general coherentes con estas (Sensors, 2025). La configuración rígida de gradiómetro de MagNIMBUS fue más estable y eficiente en la operación, mientras que el MagArrow suspendido tuvo menos ruido por interferencia del UAV, pero se vio más afectado por la inestabilidad asociada a la oscilación; su resultado de gradiente vertical, obtenido por separado, fue menos estable que el resultado simultáneo del gradiómetro MagNIMBUS. Ninguna de las dos arquitecturas fue superior en todas las métricas. La diferencia en el gradiente vertical se debe a la geometría de adquisición: MagNIMBUS registra ambos niveles de sensor de forma simultánea, mientras que un gradiente derivado del MagArrow requiere vuelos separados y, por eso, es más sensible a la variabilidad entre vuelos. El resumen de SPH sobre la comparación de ductos del CNR IREA describe la configuración de campo con más detalle.
La suspensión también influye en la elección del dron. SPH recomienda drones más grandes para el MagArrow porque cuelga de cuatro cuerdas de suspensión de 3 m que necesitan al menos 1 m entre puntos de anclaje; puede volar en un DJI M350 RTK, pero su estabilidad se degrada. Los montajes suspendidos también deben realizar un vuelo de calibración de rumbo.
¿Conviene elegir un magnetómetro fluxgate o uno atómico de campo total?
Ambos tipos de sensor detectaron objetos metálicos discretos igual de bien a baja altura en las pruebas de SPH. En la OSU, el MagNIMBUS atómico y el MagDrone R1 fluxgate produjeron conteos casi idénticos a 1,0 m y 0,5 m. En la comparación entre estudio terrestre y con dron, el MagDrone R1 tuvo un desempeño igual al de MagNIMBUS.
A mayor altura la evidencia es más difícil de interpretar, porque el tipo de sensor nunca fue la única variable. Sobre dos vehículos estacionados, MagNIMBUS y el MagDrone R3 resolvieron señales separadas hasta unos 28 m. Por encima de esa altura el R3 no mostró una señal clara, lo que los autores atribuyen a un piso de ruido más alto por tener los sensores montados cerca de los motores del dron. El MagArrow II suspendido conservó indicaciones débiles a 31 m y, con menos claridad, a 34 m. El GSMP-35U suspendido dio una señal clara a 34 m. La tecnología del sensor, la distancia al fuselaje, la suspensión y el viento cambiaron al mismo tiempo. La prueba muestra cómo se comportan los sistemas completos cerca del piso de ruido y no permite clasificar los tipos de sensor por sí sola.
Los sistemas fluxgate SENSYS MagDrone miden el campo magnético en tres ejes. La línea SENSYS MagDrone utiliza sensores FGM3D/75 con un rango de medición de ±75 000 nT. SENSYS indica que el muestreo a 200 Hz permite a la serie MagDrone filtrar el ruido de la frecuencia de la red eléctrica, de la infraestructura y de los motores del dron, y por eso las unidades pueden montarse directamente en el tren de aterrizaje. Su tamaño compacto es lo que permite colocar dos o cinco sensores en una sola barra.
Los sensores atómicos de campo total miden la magnitud del campo magnético y pueden ofrecer pisos de ruido muy bajos. QuSpin reporta un piso de aproximadamente 3 pT/√Hz por sensor para el QTFM Gen-2, el sensor de rubidio de MagNIMBUS. Geometrics especifica para el MagArrow II de cesio un ruido típico de 0,005 nT/√Hz, sin zona muerta. Los dos sensores del MagArrow están en orientaciones distintas para que nunca entren en zona muerta al mismo tiempo, y producen una sola lectura, no dos canales de estudio.
Los requisitos de exportación dependen del producto y del destino. SPH no indica restricciones de exportación para MagNIMBUS más allá de un certificado de uso final, ni ninguna para los sistemas MagDrone. Geometrics clasifica sus magnetómetros de cesio estándar, incluido el MagArrow, en la categoría de exportación estadounidense ECCN 6A006. La mayoría de los destinos pueden requerir una licencia de exportación de EE. UU., y el trámite puede tardar entre 6 semanas y 6 meses. Geometrics también ofrece una versión global clasificada como ECCN 6A996 que no requiere licencia para la mayoría de los países, pero tiene un piso de ruido más alto. Confirme su desempeño antes de que reemplace a la unidad estándar en un plan de estudio.
Los criterios de peso difieren entre fabricantes. Confirme con SPH la carga útil lista para volar, incluidos soportes y cables, antes de elegir un dron.
Notas sobre los productos
MagNIMBUS para la menor altura del sensor y un gradiente en una sola pasada
MagNIMBUS puede volar con el sensor a unas pocas decenas de centímetros sobre la superficie, y el contacto con el suelo o la vegetación no derriba el dron. La configuración de gradiómetro mejora la calidad en tareas específicas. Para el procesamiento del gradiente vertical, las mediciones simultáneas de los dos sensores cancelan las variaciones temporales del campo terrestre, lo que normalmente elimina la necesidad de una estación base independiente. Los requisitos pueden cambiar si también se entregan datos corregidos de campo total. SPH también indica el gradiómetro para estudios cerca de líneas eléctricas; cuánto ayuda depende de la frecuencia de la interferencia y del sitio. La configuración de un solo sensor detecta los mismos objetivos, pero requiere un procesamiento más experto y, a veces, una estación base.
En la prueba de redes enterradas de septiembre de 2023 en Baloži, MagNIMBUS obtuvo, podría decirse, los mejores resultados, con bajo ruido y señales de objetivo bien definidas.
SENSYS MagDrone R1: un solo fluxgate con el mismo diseño plegable
El MagDrone R1 comparte el diseño mecánico de MagNIMBUS, lo que permite una altura del sensor muy baja, y requiere SkyHub porque no tiene registrador interno. Igualó a MagNIMBUS en la OSU a 1,0 m y 0,5 m, y de nuevo en la prueba terrestre frente a dron de septiembre de 2024.
SENSYS MagDrone R3 duplica las trazas de estudio en una barra compacta de 1 m
Los dos sensores del MagDrone R3 registran dos trazas por pasada, lo que reduce el tiempo de vuelo al menos a la mitad frente a los montajes de un solo sensor. En la prueba de UXO de Baloži, el R3 completó cada pasada de altura en 1,5 minutos, el MagArrow II en 3 minutos, y MagNIMBUS y el GSMP-35U en poco más de 5. En esa misma prueba, el R3 detectó el proyectil de 105 mm a todas las alturas y el de 60 mm en la mayoría de ellas. Esos resultados corresponden a esa configuración de prueba y no garantizan la detección en otros contextos.
Hay dos limitaciones que conviene planificar. La primera es el piso de ruido más alto en altura descrito arriba. La segunda es un efecto del procesamiento: en la prueba de redes enterradas, un filtro de mediana móvil aplicado a líneas de datos separadas produjo anomalías falsas positivas.
SENSYS MagDrone R4 ofrece la franja de cobertura más ancha del grupo
SENSYS diseñó el MagDrone R4 para el mapeo de alta resolución de objetos pequeños y compactos y de estructuras del terreno. Con 50 cm entre sensores y una distancia entre trazas de 2,5 m, cubre de 3 a 4 ha por hora. SPH describe su resolución espacial como el doble que la del R3, pero señala que es menos maniobrable y menos resistente al viento, y que se adapta mejor a campos grandes.
SPH no ha publicado una prueba comparativa directa que incluya el R4. Sus conjuntos de datos de muestra del campo de UXO de GeoMIL y del campo de Baloži están disponibles para revisión. Para compradores en EE. UU., Inspired Flight ofrece el R4 integrado con su IF1200 como un paquete conforme a la Ley de Autorización de Defensa Nacional (NDAA) de EE. UU., con software y soporte de SPH.
Geometrics MagArrow II, donde el montaje determina el resultado
El MagArrow II muestrea a 1000 Hz, lo que admite velocidades de estudio de hasta 10 m/s con una muestra aproximadamente cada centímetro. Lleva su propio GPS, almacenamiento y Wi-Fi, y su batería dura unas dos horas. El control de datos en campo funciona en dispositivos Android; iOS no es compatible.
Sus resultados en las pruebas cambiaron según el montaje. Suspendido en la prueba de UXO, no mostró una señal clara del proyectil de 60 mm a 1,5 m y nunca detectó el de 20 mm. Fijado a las patas del dron sobre redes enterradas, resolvió bien los objetivos. SPH señala que el montaje suspendido es poco práctico a baja altura y en terreno accidentado, tolera mal las ráfagas de viento lateral y funciona mejor en líneas de estudio largas y uniformes voladas a máxima velocidad.
GEM Systems DRONEmag GSMP-35U
El GSMP-35U cuelga de 3 a 5 m por debajo del dron y, en la configuración probada, operó a 20 Hz. Esa cifra describe el montaje probado, no todas las configuraciones actuales; las configuraciones actuales de GEM pueden admitir frecuencias opcionales más altas. Dio el mejor resultado a gran altura en las pruebas de Baloži. En la prueba de redes enterradas, los autores recomendaron muestrear a 40 mediciones por segundo o más. SPH Engineering no comercializa este producto.
Cómo elegir un magnetómetro según la aplicación
El objetivo y las condiciones del sitio acotan la elección más que cualquier característica del producto.
- Para la detección de UXO, la guía de SPH sitúa la altura del sensor entre 0,2 y 5 m, normalmente por debajo de 1 m, con una separación entre líneas de 1 m. SPH recomienda volar MagNIMBUS y el R1 a 1,5 m AGL con líneas de 0,5 a 1 m, lo que da una altura del sensor de 0,5 m, y volar el R3 y el R4 a 1 m AGL con líneas separadas 2 m y 2,5 m, respectivamente. La vegetación densa y los árboles pueden impedir que el dron mantenga la altura baja y estable que exige la detección de UXO pequeños, y pueden hacer inviable un estudio con dron. En bosques donde no se pueden usar drones, un estudio terrestre con un magnetómetro portátil o de mochila puede ser la única forma de obtener datos de alta resolución. Los magnetómetros no pueden detectar la mayoría de las minas terrestres modernas, por lo que un estudio magnetométrico nunca debe usarse para confirmar que un área está libre.
- Para el mapeo de redes de servicios públicos subterráneas, todos los sensores de la prueba de Baloži detectaron 10 de los 11 objetivos magnéticos. El que no se detectó, un tubo de acero delgado con pared de 1,5 mm, nunca ha sido detectado por ningún magnetómetro en ese campo. El aluminio, el cobre y otros metales no ferrosos siguen siendo invisibles a menos que conduzcan corriente eléctrica, y ahí es donde ayuda un estudio combinado con georradar (GPR) en dron. Para ductos, pozos entubados y redes enterradas, SPH indica una altura superior a 5 m y señala que cualquiera de sus sistemas funcionará, como se describe en la página de detección de pozos abandonados.
- Para la exploración minera y el mapeo magnético regional que se usa en la exploración de petróleo y gas, SPH recomienda MagNIMBUS o el MagArrow II en montaje suspendido a una altura de 5 a 30 m, con una separación entre líneas igual a la altura. Aquí lo que más cuenta es un piso de ruido bajo del sistema.
- Para arqueología, SPH indica MagNIMBUS y los tres sistemas MagDrone. El R4 se adapta a una cobertura amplia y densa de múltiples trazas en campos abiertos. MagNIMBUS, el R1 y el R3 son las opciones compactas para sitios pequeños o reducidos.
- Para la detección de metales extraños en acopios, SPH indica MagNIMBUS y la línea MagDrone.
Qué incluye un sistema de estudio completo
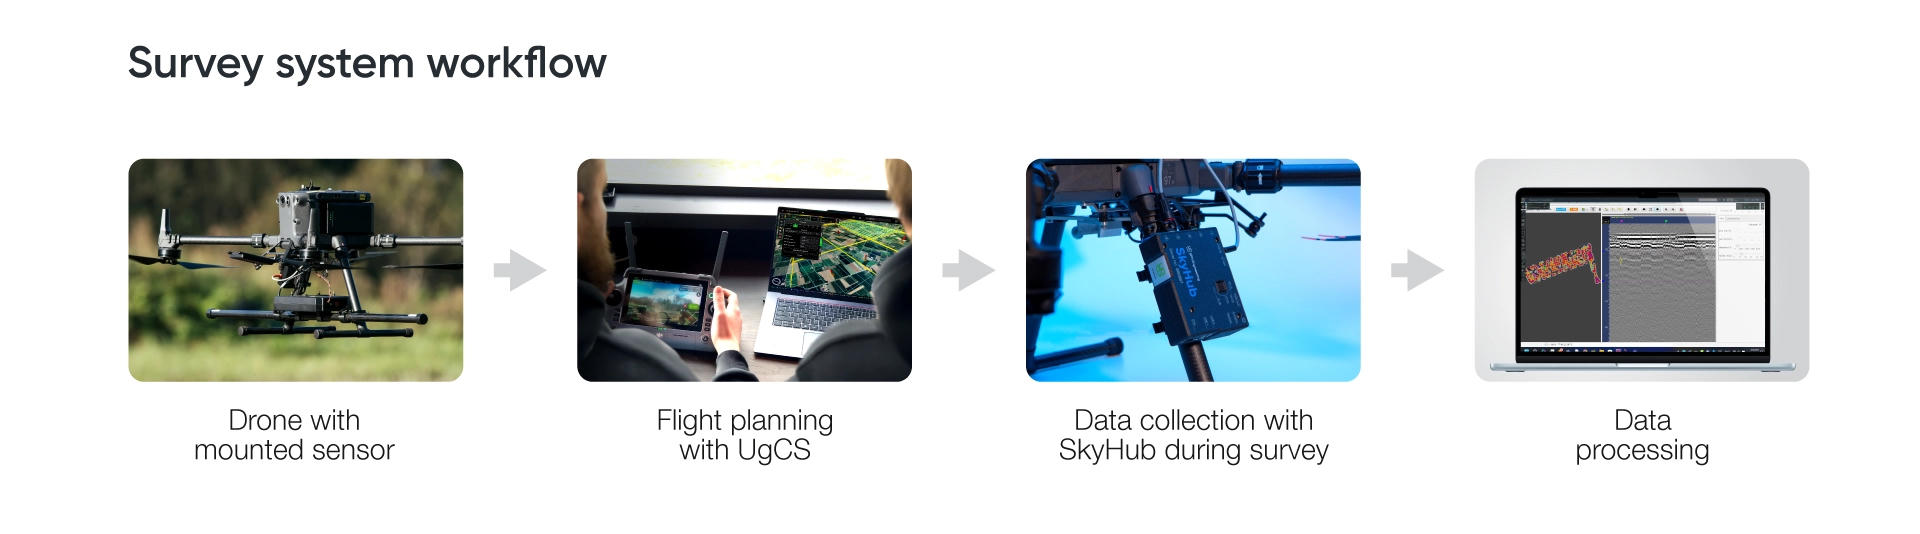
El sensor es una de cinco partes. Un sistema completo de detección de UXO con dron combina el magnetómetro, un dron capaz de transportarlo, SkyHub para el registro georreferenciado, seguimiento real del terreno (TTF) basado en láser o radar, y la planificación de vuelo con UgCS.
El posicionamiento merece más atención de la que suele recibir. Durante la prueba de la OSU, la cobertura LTE débil interrumpió las correcciones RTK. Las líneas de vuelo se desviaron y a veces se superpusieron, lo que complicó el procesamiento. Los autores concluyeron que un RTK funcional es esencial para UXO pequeños, porque tanto la trayectoria como la altura de vuelo deben mantenerse con exactitud.
El seguimiento real del terreno mantiene el sensor a una altura constante sobre terreno irregular. SkyHub se encarga del registro en los sistemas que no tienen registrador propio. UgCS planifica las líneas cercanas y uniformemente espaciadas que requieren los estudios magnéticos. La guía de SPH para planificar estudios magnéticos con dron cubre la separación entre líneas y los tramos de entrada y salida (run-off). Para el procesamiento, SPH recomienda GeoHammer Pro para trabajo rápido en campo y Seequent Oasis montaj para proyectos grandes. El curso intensivo de Oasis montaj es un buen punto de partida práctico.
SPH suministra el sistema completo con capacitación y soporte, y ofrece procesamiento de datos en volúmenes limitados para ayudar a los clientes a establecer sus propios flujos de trabajo; no presta servicios de estudio.
El argumento de productividad proviene de la comparación de septiembre de 2024 en Baloži, que usó una altura del sensor de 0,5 m, una separación entre líneas de 1 m y una velocidad de vuelo de 4 m/s. Los tres sistemas detectaron los mismos 10 de 11 objetivos enterrados, y los estudios con dron tardaron 37 minutos frente a 67 minutos en tierra. El estudio terrestre necesitó tres personas y cada estudio con dron, dos. Los drones también mantuvieron líneas más rectas y paralelas que el operador a pie, una ventaja que crece en áreas grandes o accidentadas.
Antes de comprar
- Primero, reprocese datos reales. MagNIMBUS y cada sistema MagDrone tienen conjuntos de datos de muestra publicados del campo de UXO de GeoMIL y del campo de pruebas de Baloži, y los informes comparativos enlazan sus datos brutos. Procesarlos con su propio software muestra lo que su equipo puede entregar.
- Confirme la carga útil lista para volar con todos los soportes, cables y líneas de suspensión instalados, especialmente en el caso del R4.
- Incluya en el cronograma el trámite de licencias de exportación cuando corresponda.
- Verifique los plazos de entrega. SPH indica de 4 a 6 semanas para MagNIMBUS.
- Decida desde el principio si va a usar una estación base. Cuando el gradiente vertical es el producto del estudio, un gradiómetro normalmente elimina esa necesidad. Para los sistemas MagDrone, la estación de referencia SENSYS MagBase cancela el ruido temporal, como el de vehículos que pasan o la frecuencia de la red eléctrica.
- Planifique la capacitación de quien vaya a interpretar los datos. Todos los informes comparativos señalan que lo que cuenta como detección depende del criterio del intérprete y cambia con la experiencia.
Para recibir una recomendación de configuración, envíe a SPH su objetivo más pequeño, su profundidad de enterramiento esperada, el terreno y la vegetación, el área del estudio y el dron que opera. Con esa información, SPH puede especificar el sensor, el montaje, los parámetros de vuelo y el flujo de procesamiento.
Preguntas frecuentes
¿Un magnetómetro para drones puede detectar minas terrestres?
Solo algunos tipos. Las minas con una cantidad considerable de metal ferroso pueden detectarse, pero la mayoría de las minas terrestres modernas no. Un estudio magnetométrico puede apoyar la inspección no técnica (NTS) y la inspección técnica (TS) al confirmar la presencia de objetos ferrosos, pero nunca puede confirmar su ausencia.
¿A qué altura debo volar en un estudio de UXO?
Tan bajo como lo permitan el objetivo, el terreno y una operación segura. La guía de SPH normalmente sitúa la altura del sensor por debajo de 1 m para trabajos de UXO. En la prueba de la OSU, MagNIMBUS identificó 43 objetos a 0,5 m y 57 a 0,2 m. Esa es una comparación de alturas para un solo sistema, y cualquier reducción de altura debe acompañarse de una menor separación entre líneas.
¿Un magnetómetro para drones puede encontrar tuberías de aluminio, cobre o plástico?
No. Los magnetómetros responden al material ferroso. Las tuberías no ferrosas siguen siendo invisibles a menos que conduzcan corriente, y las tuberías de acero de pared muy delgada pueden quedar por debajo del umbral de detección. Para redes de servicios públicos no ferrosas, el GPR en dron es el método más adecuado.
¿La magnetometría con drones es más rápida que un estudio terrestre?
En la comparación de septiembre de 2024 de SPH Engineering, con una altura del sensor de 0,5 m y una separación entre líneas de 1 m, el estudio con dron tardó 37 minutos frente a 67 en tierra, con los mismos 10 de 11 objetivos detectados. Los resultados variarán según el tamaño del sitio y el terreno.
¿Necesito una estación base para el magnetómetro?
Una estación base registra las variaciones temporales del campo terrestre para que puedan eliminarse de los datos del estudio. Para el procesamiento del gradiente vertical, las mediciones simultáneas de un gradiómetro, como las del MagNIMBUS de dos sensores, normalmente la hacen innecesaria, aunque se recomienda tenerla en estudios a gran escala, como la exploración de minerales. Los estudios con un solo sensor, y los que entregan datos corregidos de campo total, pueden seguir necesitándola.