

Conclusiones principales
- Los tres sistemas detectaron los mismos 10 de los 11 objetivos magnéticos enterrados. La calidad de la detección fue comparable entre el sistema terrestre y ambos sensores montados en UAV.
- El estudio con UAV fue un 45 % más rápido que el estudio terrestre: 37 minutos frente a 67 minutos en total.
- El estudio terrestre requirió tres personas, mientras que cada estudio con UAV necesitó dos.
- Los UAV siguieron líneas de estudio rectas y paralelas con mayor precisión que el operador a pie, una ventaja que aumenta en áreas extensas o de terreno irregular.
- Sensores probados: GEM Systems GSM-19W (terrestre), SPH Engineering MagNIMBUS (UAV) y SENSYS MagDrone R1 (UAV).
Introducción
La prueba se llevó a cabo el 18de septiembre de 2024 en el campo de pruebas de UAV de SPH Engineering en Baloži, Letonia (N 56.8631°, E 24.1119°), donde hay enterrados diversos servicios públicos de materiales ferrosos (magnéticos) y no ferrosos a distintas profundidades. La detección de objetivos y el procesamiento de datos se realizaron con el software Seequent Oasis Montaj. Los dispositivos utilizados en este estudio fueron el GSM-19W de GEM Systems Inc. (terrestre), el MagNIMBUS de SPH Engineering SIA (UAV) y el MagDRONE R1 de SENSYS GmbH (UAV).
La recopilación de datos fue realizada por Sergey Kucenko, Maikls Andriksons, Makar Lavish y Matīss Brants. El procesamiento de datos y la elaboración del informe estuvieron a cargo de Matīss Brants.
Aviso legal: En este contexto, "objetivo detectado" se refiere a una señal que el intérprete de datos identifica como lo suficientemente fuerte como para justificar una investigación o acción adicional. Las interpretaciones son subjetivas y variarán según la experiencia y el conocimiento del intérprete.
Ninguno de los fabricantes de los dispositivos garantiza que la detección de objetivos iguales o similares esté asegurada en condiciones distintas a las del campo de pruebas de SPH Engineering, incluso utilizando el mismo o diferente hardware, software y flujo de trabajo.
Este informe se proporciona "tal cual" y tiene como objetivo demostrar las capacidades del sistema aquí descrito y ofrecer orientación para la planificación de estudios de detección de servicios públicos.
Conjuntos de datos para descargar
Métodos
El campo de pruebas para UAV
La prueba se llevó a cabo en el campo de pruebas para UAV de "SPH Engineering SIA" en Baloži, Letonia, un terreno abierto y llano de 4 hectáreas rodeado de bosques en una zona relativamente tranquila desde el punto de vista magnético. Se enterraron 23 objetos que simulan servicios públicos subterráneos, es decir, tuberías de acero y barriles. Los objetivos ferrosos (magnéticos) técnicamente detectables con magnetómetros se enumeran en la Tabla 1, mientras que sus posiciones relativas pueden verse en la Figura 1.
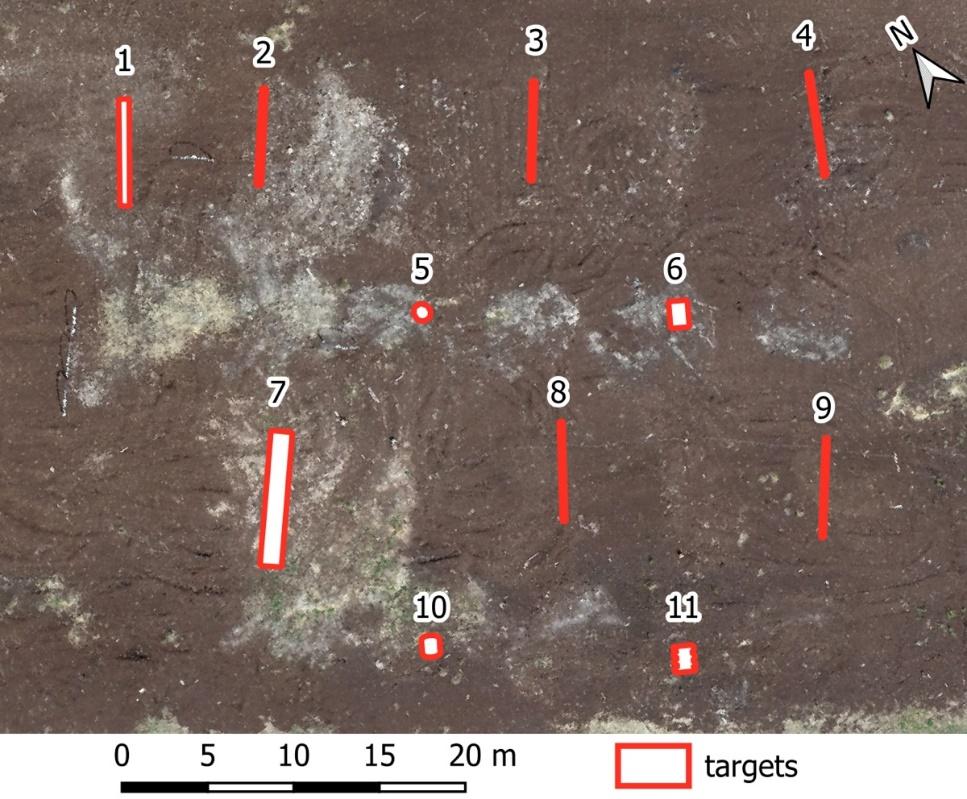
Tabla 1. Objetos ferrosos (magnéticos) enterrados en el campo de pruebas.
| No | Objetivo | Diámetro, mm | Longitud, m | Profundidad bajo la superficie, m |
|---|---|---|---|---|
| 1 | Tubo de acero inoxidable | 110 | 6.0 | 0.4-1.0 |
| 2 | Tubo de acero, pared de 4.0mm | 500 | 6.0 | 1.0-2.0 |
| 3 | Tubo de acero, pared de 3.0mm | 314 | 6.0 | 0.5-1.5 |
| 4 | Barril de acero de 200 L, vertical | 610 | 0.9 | 1.0 |
| 6 | Barril de acero de 200 L, horizontal | 610 | 0.9 | 1.0 |
| 7 | Tubo de concreto reforzado | 1000 | 8.0 | 1.0-2.0 |
| 8 | Tubo de acero, pared de 3.0mm | 60 | 6.0 | 0.5-1.5 |
| 9 | Tubo de acero, pared de 1.5mm | 110 | 6.0 | 0.5-1.5 |
| 10 | Barril de acero de 200 L, diagonal | 610 | 0.9 | 1.0 |
| 11 | Barril de acero de 200 L, aplanado (aplastado) | 610 | 0.9 | 1.0 |
Ejecución del estudio
El magnetómetro terrestre fue transportado a mano por el operador siguiendo una cuerda tensada, la cual se desplazaba después de completar cada línea. La altura del sensor sobre el suelo fue de 0,5 metros y las líneas de estudio fueron paralelas con una separación de 1 metro.
Las líneas de vuelo para el estudio basado en UAV se planificaron utilizando el software de SPH Engineering UgCS (Universal Ground Control System), fijando la distancia de separación de las líneas de prospección en 1 metro y teniendo en cuenta un recorrido suficiente en los extremos. La altitud del sensor para ambas configuraciones de UAV también fue de 0,5 metros sobre el suelo, establecida con precisión mediante el sistema True-Terrain Following guiado por láser desarrollado por SPH Engineering.
Dispositivos
GEM Systems GSM-19W con Emlid Reach RS2 RTK GNSS
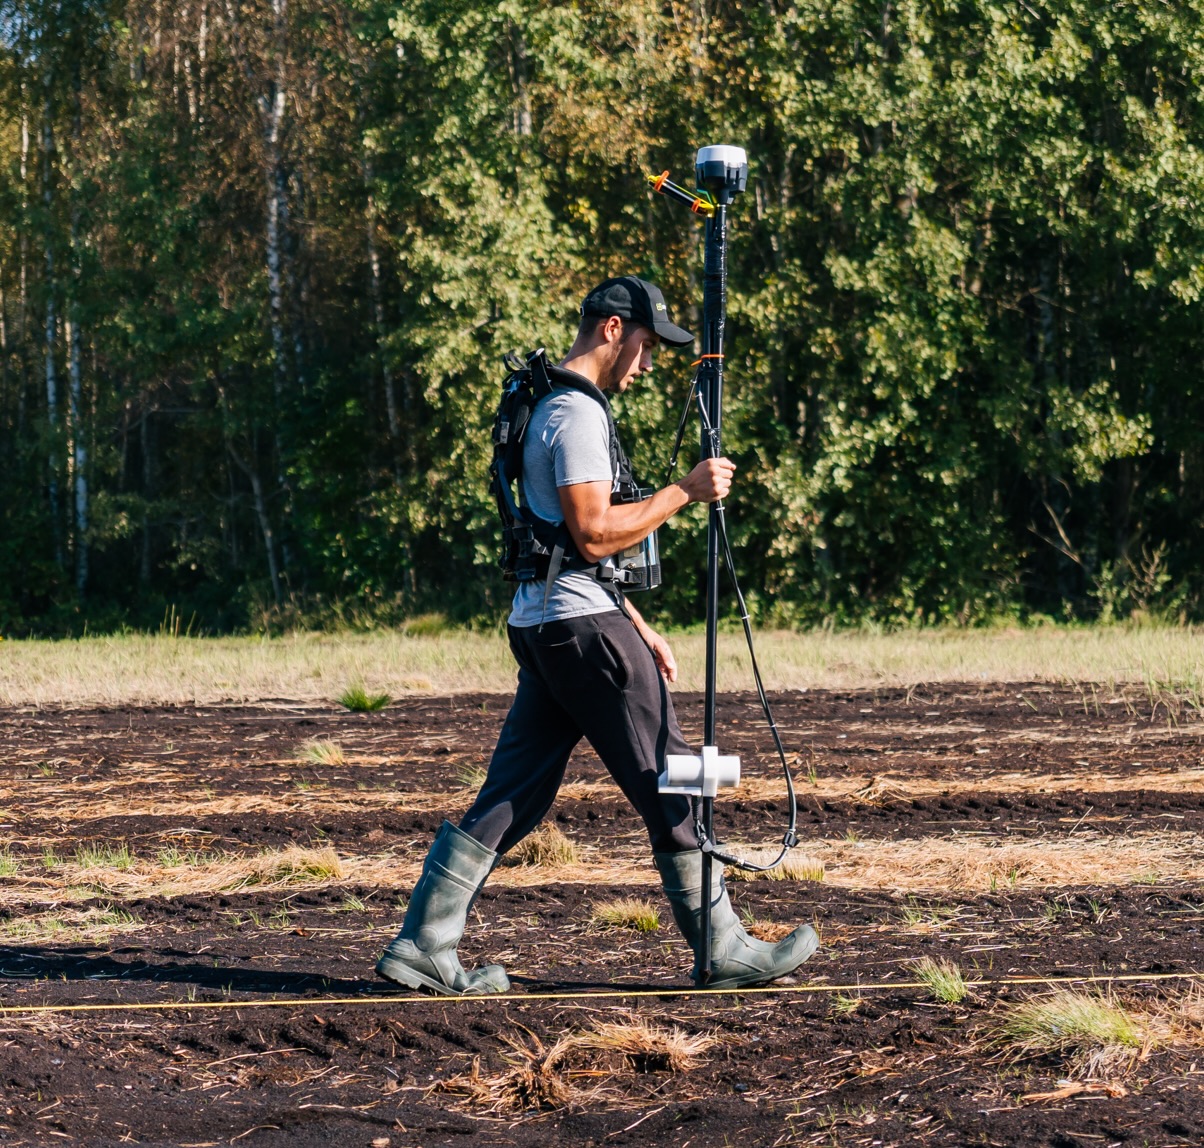
Para la prueba del sensor terrestre, se utilizó el GEM Systems GSM-19W (figura 2). Es un magnetómetro de intensidad magnética total basado en la tecnología de efecto Overhauser de precesión de protones. Este sensor es un dispositivo muy popular y de eficacia probada con numerosos casos de uso en exploración minera y arqueología, donde la durabilidad y la sensibilidad son fundamentales. El sistema es portátil, fácil y rápido de configurar; puede utilizarse con un accesorio de mochila o llevarse en la mano, como se hizo en esta prueba. La altitud del sensor de 0,5 metros se controló mediante una varilla espaciadora no magnética. Debido a esta configuración, el operador utilizó botas y ropa no magnéticas para eliminar posibles interferencias magnéticas.
Originalmente, el GSM-19W podía utilizarse con la antena GNSS (Sistema Global de Navegación por Satélite) suministrada, que determina la posición horizontal con una precisión aproximada de 5 metros. Aunque el operador caminaba a lo largo de una cuerda trazada y, por tanto, no necesitaba navegación, los datos de la prospección debían representarse con coordenadas precisas. Para lograrlo, se montó un sensor GPS Emlid Reach RS2, que funciona en modo RTK (Cinemática en Tiempo Real), a 1,3 metros por encima del sistema para minimizar las interferencias magnéticas. El magnetómetro midió la intensidad magnética total a la mayor frecuencia de muestreo posible, 5 Hz.
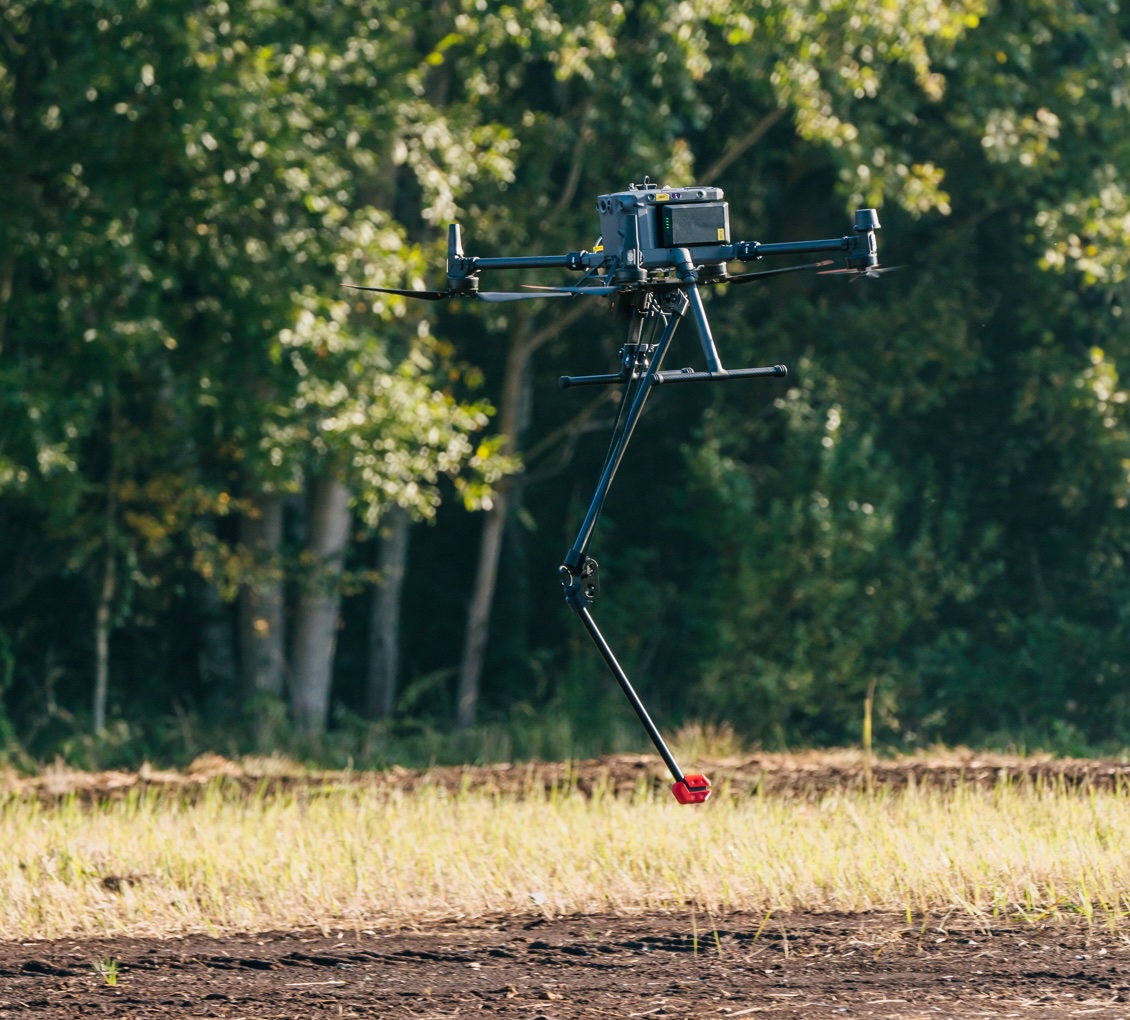
SPH Engineering MagNIMBUS
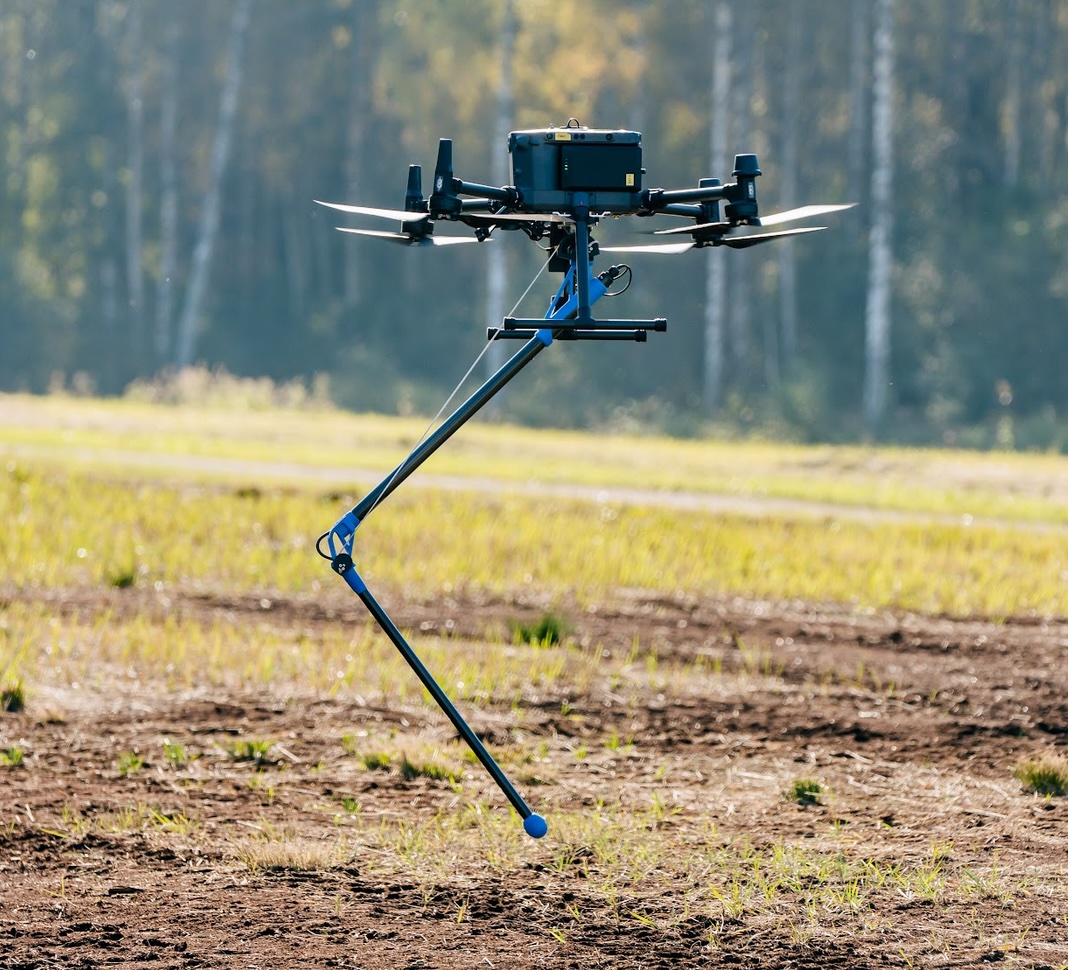
El fabricado por SPH Engineering sistema MagNIMBUS (figura 3) utiliza un sensor "QuSpin Total-Field Magnetometer" colocado en el extremo de un "brazo" plegable bajo el UAV, lo que protege al sistema de daños en caso de colisión con obstáculos inesperados y permite vuelos extremadamente bajos con relativa seguridad. El sensor QuSpin registra la intensidad magnética total a una frecuencia de 250 Hz, lo que le permite filtrar cualquier ruido magnético captado de los componentes eléctricos del UAV. Integrado en el brazo de fijación hay también un sensor acelerómetro de 3 componentes que registra cualquier movimiento brusco del sistema que pudiera causar errores en los datos magnéticos. El MagNIMBUS se acopló al UAV DJI Matrice 350 RTK, que utilizó GNSS con RTK para un posicionamiento preciso. La configuración voló a una velocidad constante de 4 m/s.
SENSYS MagDrone R1
El MagDrone R1 fabricado por SENSYS GmbH es un sistema magnetómetro (figura 4) con un sensor de campo total colocado en un brazo plegable para evitar vuelcos u otros daños al sistema, similar al MagNIMBUS. Esta configuración también permite vuelos a altitud extremadamente baja para acercarse lo máximo posible a los objetivos. El sistema registra la intensidad del campo magnético total con una frecuencia de muestreo de 250 Hz, lo que permite corregir el ruido magnético generado por los motores del UAV. El MagDrone R1 se acopló al UAV DJI Matrice 350 RTK, con GNSS en modo RTK para un posicionamiento preciso. La configuración voló a una velocidad constante de 4 m/s.
Procesamiento de datos
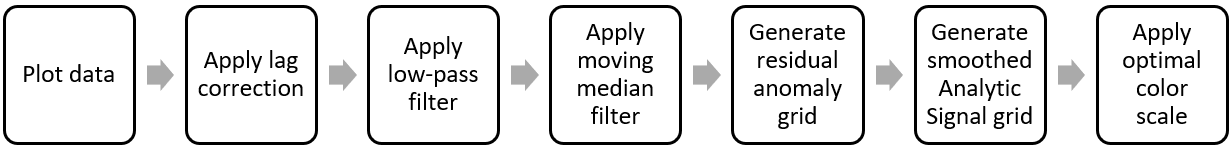
El procesamiento de los datos magnéticos se realizó de la forma más similar posible para todos los sistemas, teniendo en cuenta las diferentes frecuencias de muestreo. El flujo de trabajo general se describe en la Figura 5, con un desglose detallado paso a paso para todas las configuraciones en el Apéndice. El software utilizado fue Geosoft Oasis Montaj Standard Edition v2024.1, utilizando únicamente las funciones del módulo base y métodos de procesamiento bien documentados. Todos los pasos pueden repetirse con resultados similares utilizando software de código abierto o cerrado.
Resultados: calidad de detección, magnetómetro terrestre frente a magnetómetro de dron
Comparativa de levantamientos
Los resultados se muestran en dos mapas: el de anomalía magnética residual y el de señal analítica. La anomalía magnética residual es la señal causada principalmente por los objetivos enterrados tras eliminar otras señales y el ruido. Para cada objetivo, esta anomalía suele manifestarse como dos polos, uno negativo y otro positivo, aunque esto depende de diversas condiciones. Para simplificar la interpretación, se genera un mapa de señal analítica, que suele mostrar los objetivos como valores altos positivos.
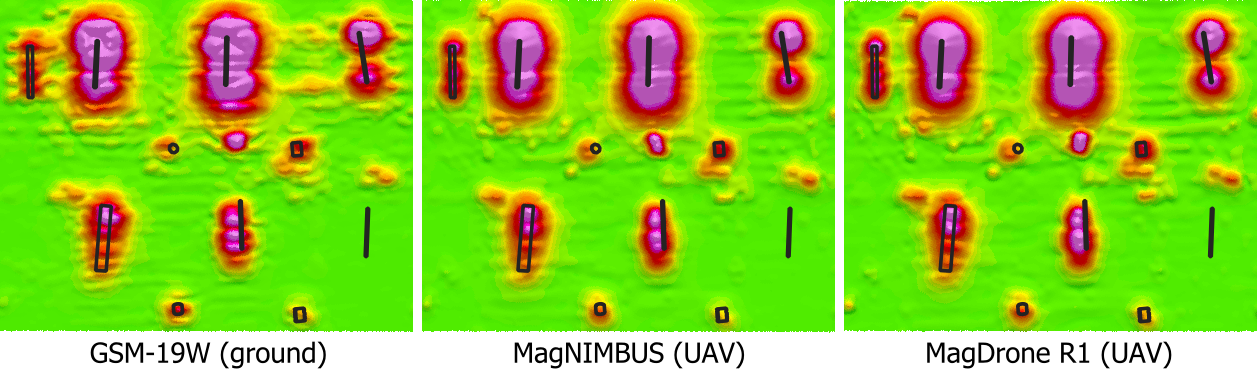
Todos los sensores, tanto terrestres como basados en UAV, detectaron todos los objetivos excepto el n.º 9, una tubería de acero delgada que nunca había sido detectada por ningún sensor magnetométrico en el campo de pruebas. Cabe señalar que todos los sensores detectaron otros objetos magnéticos pequeños en la zona de pruebas, que probablemente sean chatarra metálica cercana a la superficie.
GEM Systems GSM-19W con GPS RTK Emlid Reach RS2
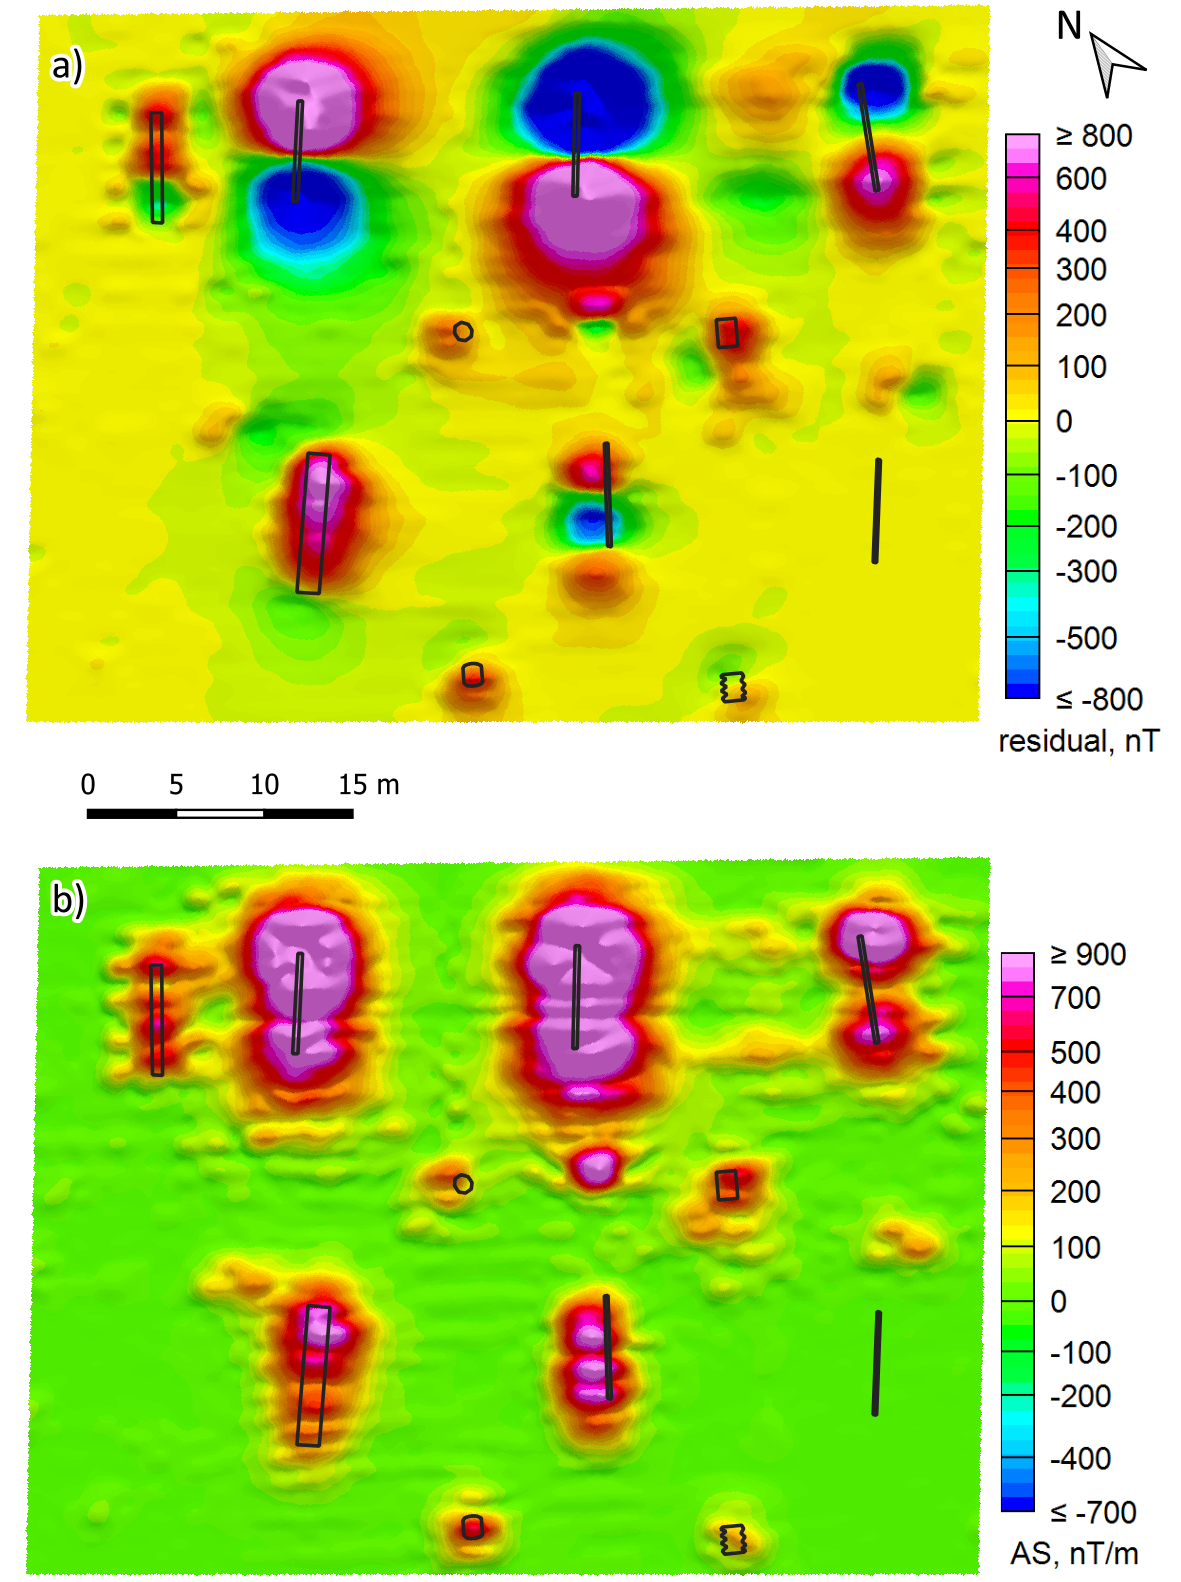
El sensor terrestre GEM Systems GSM-19W detectó todos los objetivos magnéticos (Figura 6). Los objetivos (excepto el n.º 9) son claramente visibles y están suficientemente delimitados. Sin embargo, algunas irregularidades en la señal de los objetivos no pudieron corregirse durante el procesamiento. Es probable que se deban al movimiento de balanceo del operador al caminar.
SPH Engineering MagNIMBUS
El MagNIMBUS de sensor único basado en UAV también detectó todos los objetivos (Figura 7) excepto el n.º 9. Los objetivos están claramente delimitados y son compactos. Todavía se aprecian algunas ligeras estelas debidas a errores de rumbo no corregidos o al balanceo del sensor, pero podrían eliminarse utilizando el acelerómetro integrado. Esta función de corrección aún está en desarrollo.
SENSYS MagDrone R1
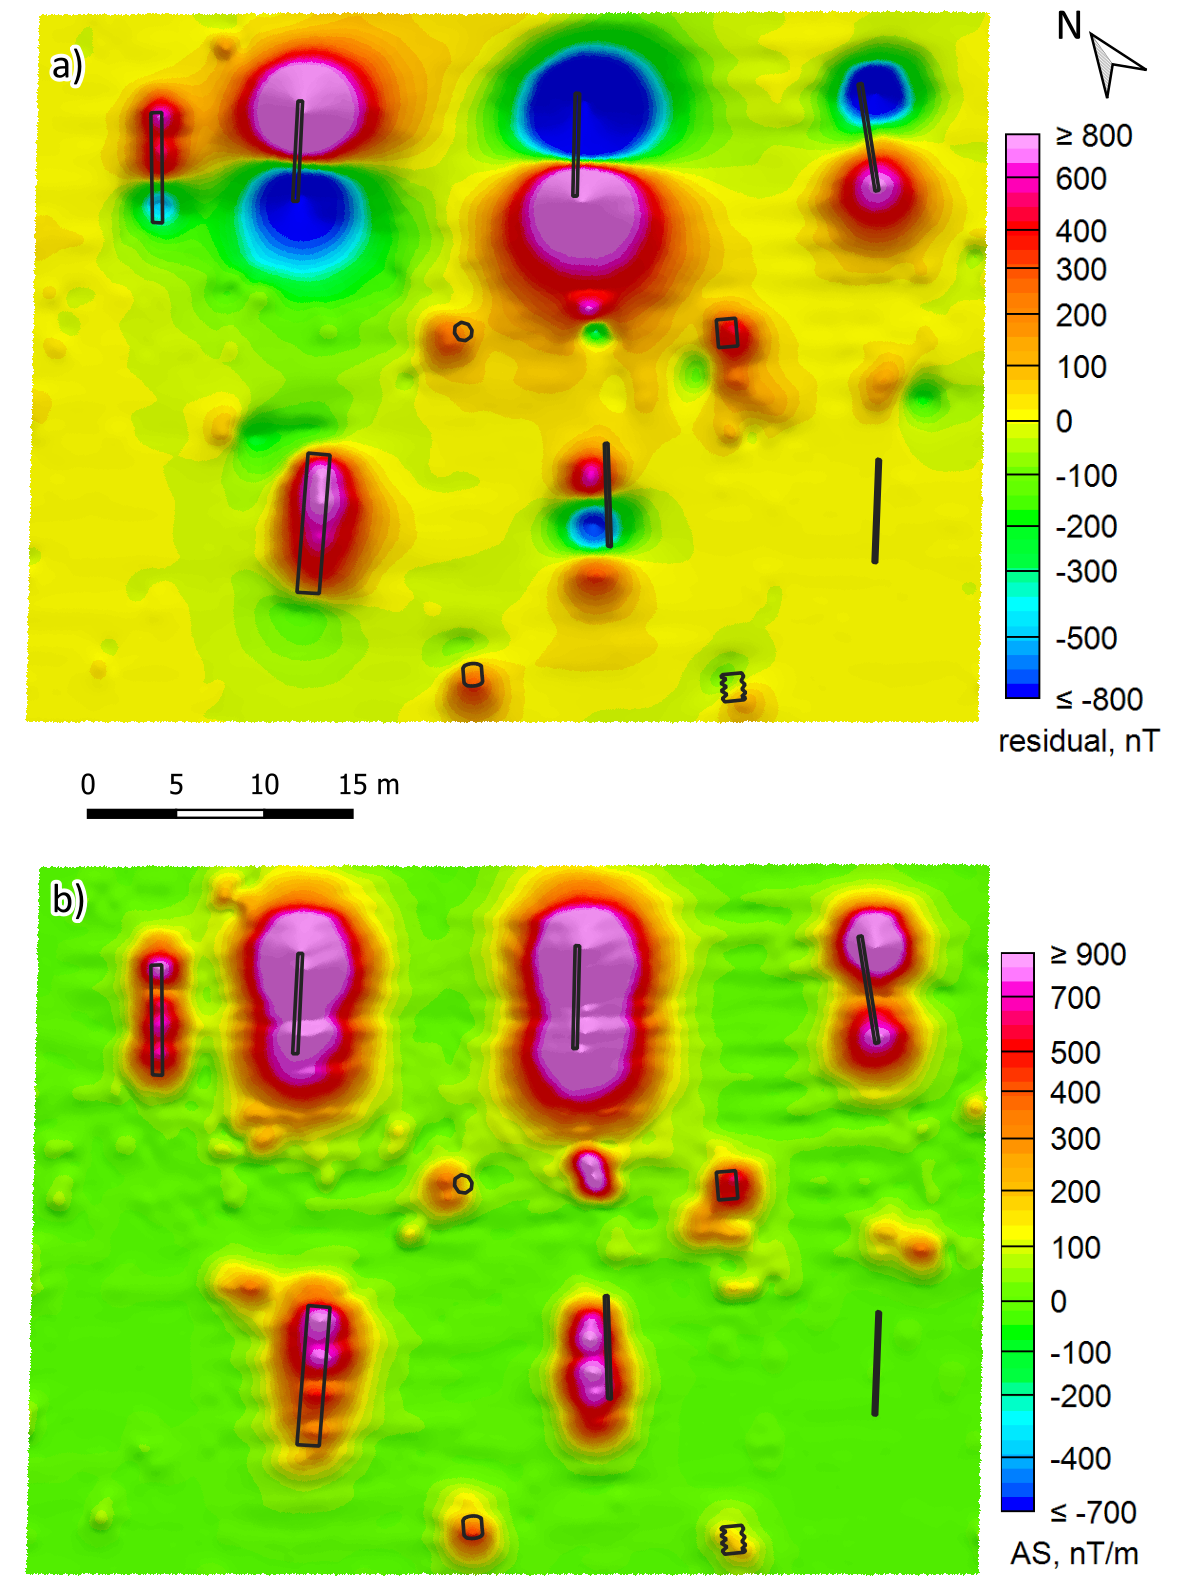
El otro magnetómetro de sensor único basado en UAV, el SENSYS MagDrone R1, tuvo un rendimiento igual de bueno que el MagNIMBUS. Los objetivos fueron detectados (figura 8) y delimitados claramente (de nuevo, excepto el n.º 9). Todavía se observa algún error de rumbo no corregido cerca de las anomalías de alto gradiente, pero esto no supone un problema para esta prueba.
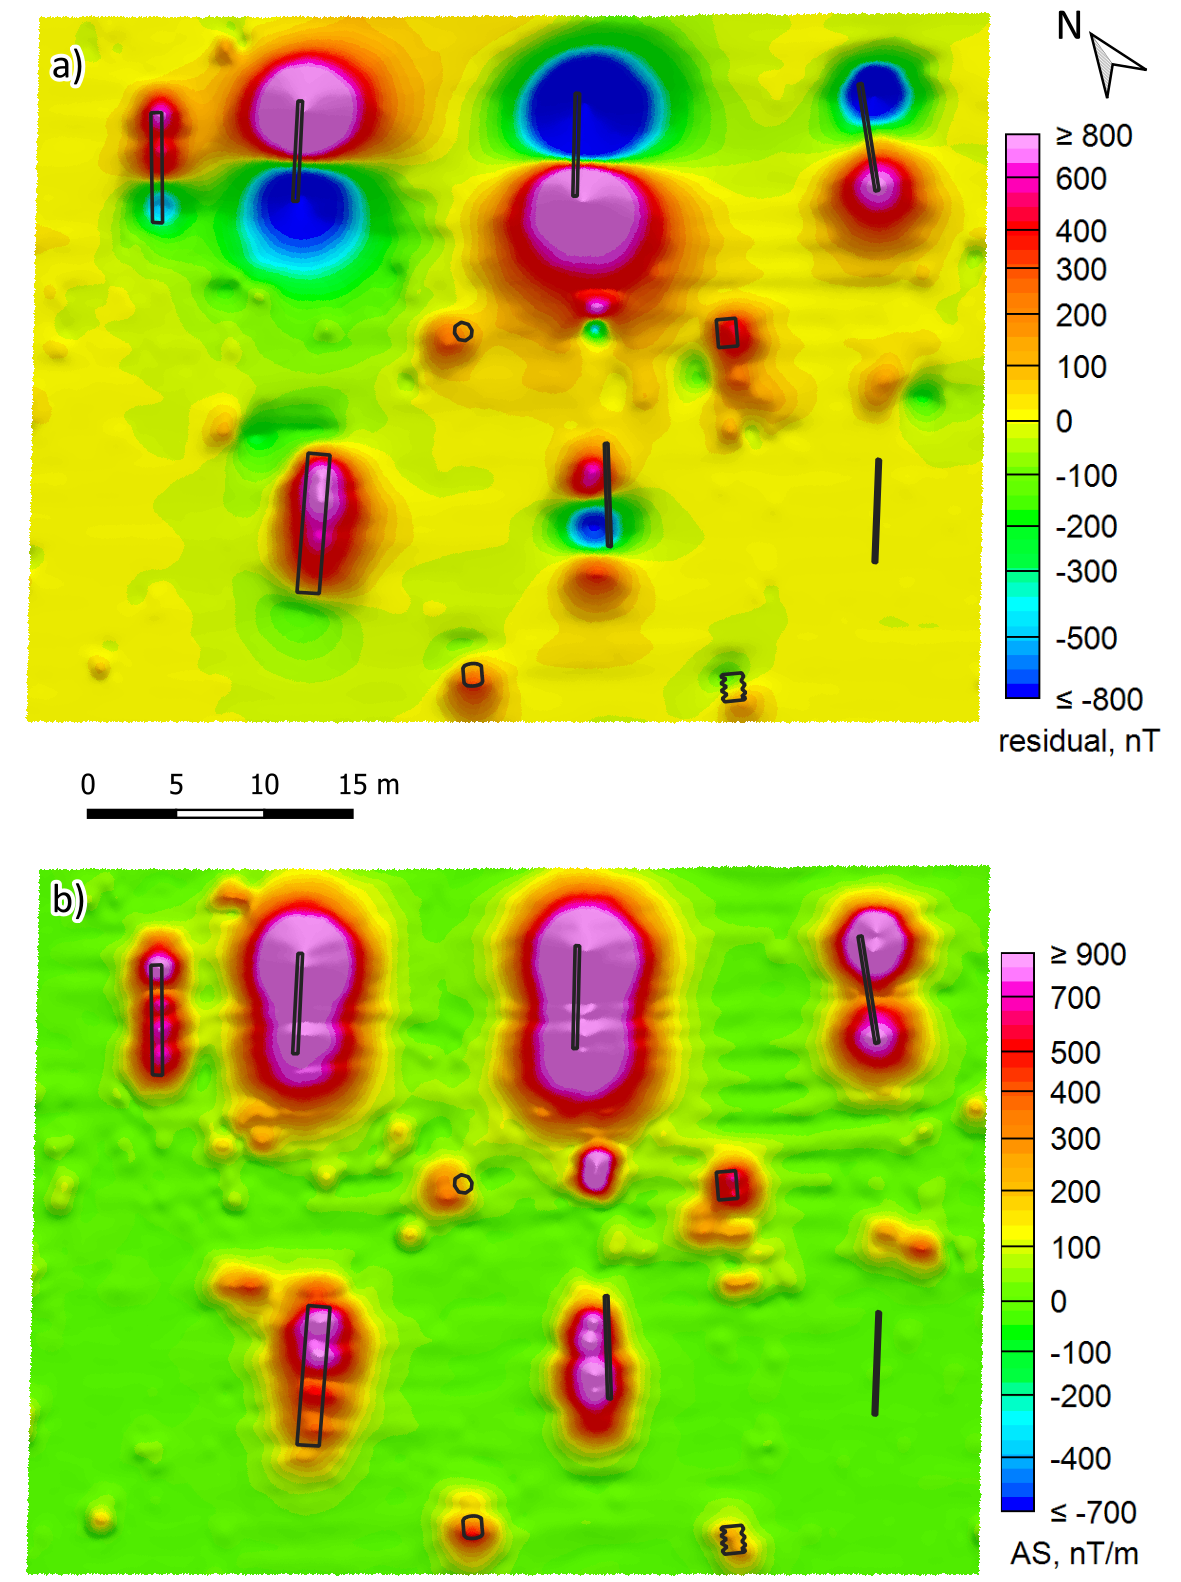
En general, los sensores mostraron un rendimiento muy similar en la detección y delimitación de los objetivos magnéticos (figura 9). No existen ventajas evidentes en la detección de objetivos de un sensor sobre los demás.
Comparativa de tiempo: cuánto más rápido es un levantamiento magnético con dron
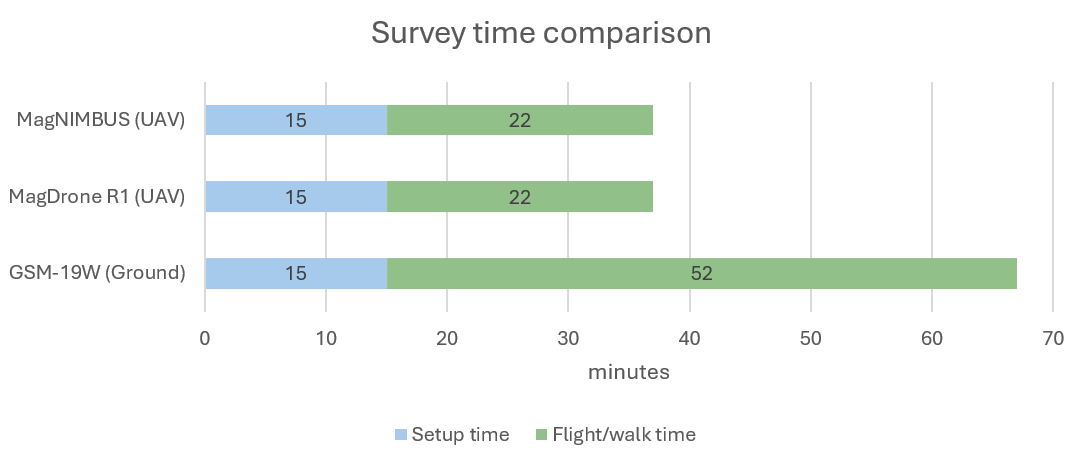
Un aspecto importante de un levantamiento es el tiempo dedicado al campo, que incluye el tiempo de preparación del levantamiento y el tiempo real de vuelo o caminata sobre la zona de estudio. Estos tiempos para esta comparativa se muestran en la figura 10.
Para los levantamientos terrestres con un espaciado de línea estrecho, el tiempo de preparación incluye marcar los puntos de esquina del área con GPS habilitado para RTK, extender una cinta métrica en ambos extremos y colocar una cuerda a través del campo para la primera línea. El tiempo de preparación para el levantamiento terrestre en este caso fue de aproximadamente 15 minutos. El tiempo de caminata fue de 52 minutos, durante los cuales una persona caminaba y otras dos movían la cuerda un metro después de cada línea. La velocidad media de caminata fue de 1,4 m/s.
Ambos magnetómetros basados en UAV se prepararon en 15 minutos, lo que incluyó la creación de un proyecto de trayectoria de vuelo en el software UgCS, la fijación de los magnetómetros (de construcción similar) al UAV y la preparación del UAV para el despegue. El tiempo de vuelo desde el despegue hasta el aterrizaje también fue el mismo: 22 minutos a una velocidad de 4 m/s.
El tiempo total de levantamiento para el sistema magnetométrico basado en UAV fue un 45% menor que para el sistema magnetométrico terrestre: 37 frente a 67 minutos.
Precisión de las líneas de levantamiento para estudios de UXO y espaciado estrecho
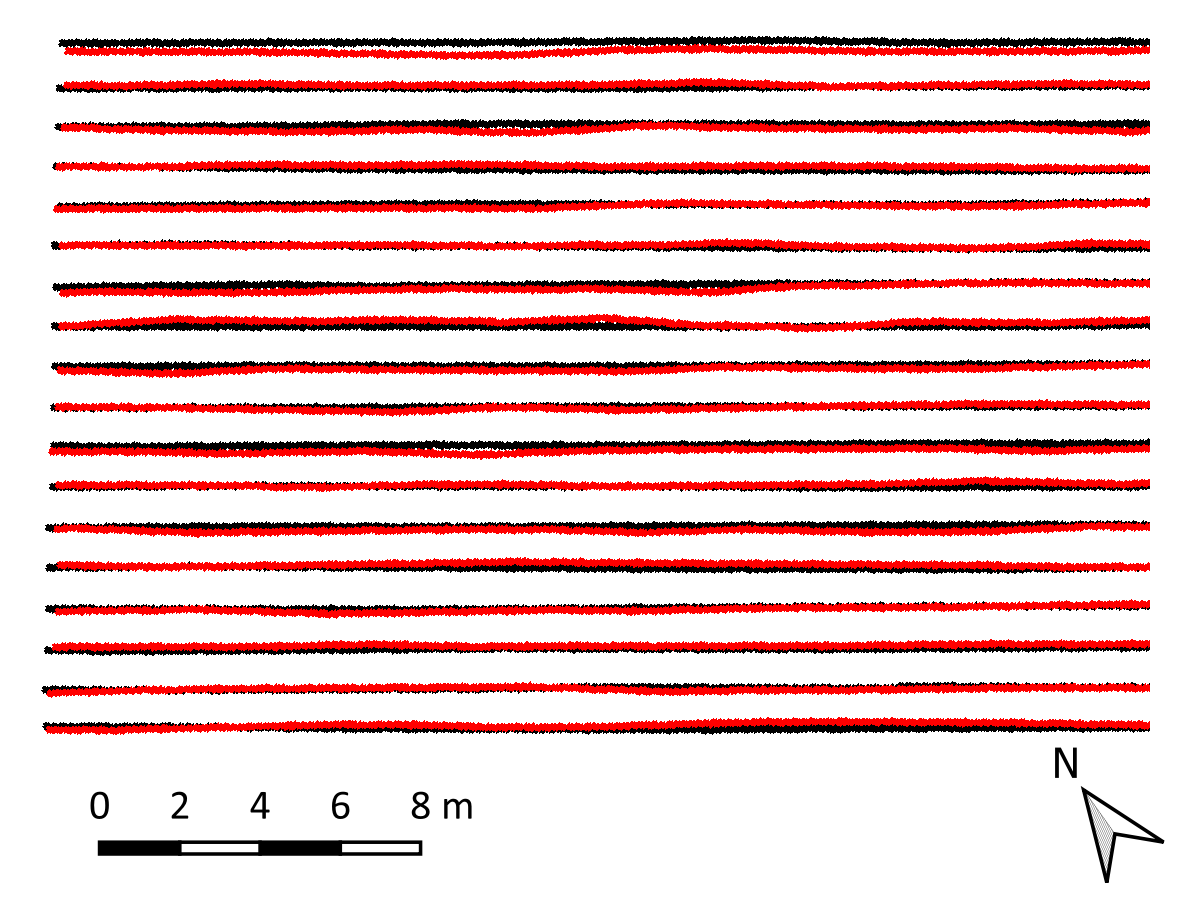
Otra consideración importante es la precisión del movimiento en líneas rectas y paralelas. Cuanto más precisas sean las líneas, mejor será la cobertura en levantamientos con espaciado estrecho (por ejemplo, en estudios de municiones sin explotar o UXO). En este caso de prueba, los UAV pudieron seguir las líneas con mayor precisión que el operador humano (figura 11), aunque en todos los casos el rendimiento fue suficiente. Sin embargo, en áreas de levantamiento extensas, habría que tener en cuenta la fatiga humana, mientras que los UAV solo requerirían cambios regulares de batería. En terrenos accidentados con vegetación baja y superficies irregulares, los UAV no tendrían problemas para mantener líneas rectas, mientras que a un operador humano le costaría superar el terreno.
Comparación de recursos humanos: tamaño del equipo para levantamientos con drones frente a terrestres
En este caso de prueba, el sistema magnetométrico terrestre requirió un operador y dos personas adicionales para mover la cuerda guía después de cada línea. Es posible tender una cuerda muy larga en zigzag por todo el campo de levantamiento, lo que aumentaría considerablemente el tiempo de preparación, aunque técnicamente solo requeriría una persona. Los sistemas basados en UAV requieren técnicamente un solo operador. Aun así, desde el punto de vista de la seguridad y los requisitos legales, se necesitan dos personas: un piloto que supervise el control remoto y los parámetros de vuelo del UAV, y otra persona que vigile el área de levantamiento ante posibles obstáculos y peligros.
Sistemas multisensor
En esta prueba, solo se evaluaron sistemas de sensor único. Existen muchas opciones de sistemas multisensor en el mercado, tanto terrestres como basados en UAV. Sin embargo, estos sistemas suelen ser considerablemente más caros y, por tanto, podrían no ser adecuados para levantamientos pequeños. Además, la complejidad añadida y el volumen de las configuraciones multisensor resultan menos atractivos para levantamientos en áreas accidentadas, donde la maniobrabilidad, la compacidad y el alcance son fundamentales. Esto puede lograrse más fácilmente con sistemas de sensor único.
Conclusiones
La calidad y la interpretación de los resultados del levantamiento fueron comparables en todos los sistemas: todos los objetivos fueron detectados tanto por los sistemas terrestres como por los basados en UAV. Sin embargo, hubo dos diferencias importantes en la eficacia entre los competidores. La más relevante fue el tiempo dedicado a todo el levantamiento, que para ambos sistemas de sensor único basados en UAV fue un 45% menor que para el terrestre. La segunda diferencia fueron los recursos humanos necesarios: para el levantamiento terrestre se requirieron tres personas, mientras que solo se necesitaron dos durante el levantamiento con sistemas basados en UAV. Durante los levantamientos en áreas extensas, también habría que considerar que la fatiga del operador terrestre ralentiza el trabajo, mientras que el sistema basado en UAV podría volar incluso al doble de velocidad.
Resumen de la configuración
| GSM-19W (terrestre) | MagNIMBUS (UAV) | MagDrone R1 (UAV) | |
|---|---|---|---|
| Plataforma | Transportado a mano | DJI Matrice 350 RTK | DJI Matrice 350 RTK |
| Tipo de sensor | Overhauser de campo total | QuSpin de campo total | Campo total |
| Frecuencia de muestreo | 5 Hz | 250 Hz | 250 Hz |
| Altitud del sensor | 0.5 m | 0.5 m | 0.5 m |
| Velocidad | 1.4 m/s (a pie) | 4 m/s | 4 m/s |
| Objetivos detectados | 10 de 11 | 10 de 11 | 10 de 11 |
| Tiempo total del estudio | 67 min | 37 min | 37 min |
| Personal requerido | 3 personas | 2 personas | 2 personas |
Apéndice: pasos de procesamiento de datos
GEM Systems GSM-19W con Emlid Reach RS2 RTK GPS
Utilizando Seequent Oasis Montaj:
- Se combinaron los datos del magnetómetro GSM-19W y el GNSS Emlid Reach RS2;
- Se eliminaron las mediciones erróneas*;
- Se aplicó un filtro de paso bajo de 10 fiduciales;
- Se aplicó una corrección de retardo (Lag Correction) de +5 fiduciales;
- Se aplicó una mediana móvil de 190 fiduciales (cubriendo la longitud del área);
- Se generó una cuadrícula de anomalía residual con un tamaño de celda de 0,1 m y se suavizó con un filtro de convolución de 9x9 en 3 pasadas;
- Se generó la señal analítica basada en la cuadrícula de anomalía residual y se suavizó con un filtro de convolución de 9x9 en 3 pasadas.
* El equipo GEM Systems GSM-19W presentó algunos problemas en zonas de alto gradiente magnético (es decir, cerca de picos de anomalía fuertes), donde la intensidad magnética se registró como '0', posiblemente debido a que se superó la tolerancia de gradiente del GSM-19W. Esto se solucionó parcialmente eliminando las entradas erróneas y permitiendo que el algoritmo de cuadrícula cubriera las zonas sin datos. Los resultados de la prueba solo se vieron afectados de forma insignificante.
SPH Engineering MagNIMBUS
Utilizando Seequent Oasis Montaj:
- Se aplicó un filtro de paso bajo de 50 fiduciales;
- Se aplicó una corrección de retardo de -14 fiduciales;
- Se aplicó una mediana móvil de 5500 fiduciales (cubriendo la longitud del área);
- Se generó una cuadrícula de anomalía residual con un tamaño de celda de 0,1 m y se suavizó con un filtro de convolución de 9x9 en 3 pasadas;
- Se generó la señal analítica basada en la cuadrícula de anomalía residual y se suavizó con un filtro de convolución de 9x9 en 3 pasadas.
SENSYS MagDrone R1
Utilizando Seequent Oasis Montaj:
- Se aplicó un filtro de paso bajo de 50 fiduciales;
- Se aplicó una corrección de retardo de +22 fiduciales;
- Se aplicó una mediana móvil de 5500 fiduciales (cubriendo la longitud del área);
- Se generó una cuadrícula de anomalía residual con un tamaño de celda de 0,1 m y se suavizó con un filtro de convolución de 9x9 en 3 pasadas;
- Se generó la señal analítica basada en la cuadrícula de anomalía residual y se suavizó con un filtro de convolución de 9x9 en 3 pasadas.
Preguntas frecuentes
¿Es un levantamiento magnetométrico con dron más rápido que uno terrestre?
En esta prueba, sí. El levantamiento completo con UAV tomó 37 minutos frente a los 67 minutos del levantamiento terrestre, lo que supone una reducción del 45% en el tiempo total de trabajo.
¿Un magnetómetro para drones detecta objetivos tan bien como uno terrestre?
La detección fue comparable. Los tres sistemas detectaron los mismos 10 de los 11 objetivos magnéticos enterrados, sin que ningún sensor presentara una ventaja clara en la detección. Solo el objetivo n.º 9, una tubería de acero de pared delgada de 1,5 mm, no fue detectado por ninguno de los sensores.
¿Cuántas personas se necesitan para un levantamiento con magnetómetro para drones?
Dos. El levantamiento con UAV utilizó un piloto y un observador, mientras que el levantamiento terrestre requirió tres personas: un operador y dos para mover la cuerda de medición entre líneas.
¿Qué magnetómetros se compararon en esta prueba?
El GEM Systems GSM-19W terrestre, el SPH Engineering MagNIMBUS para UAV y el SENSYS MagDrone R1 para UAV. Todas las configuraciones de UAV volaron en un DJI Matrice 350 RTK a una altitud de sensor de 0,5 m.
¿Cuándo debería elegir un magnetómetro para drones en lugar de un sistema terrestre?
Para levantamientos de espaciado estrecho, como la detección de UXO, y en terrenos grandes o irregulares. Los UAV mantienen líneas rectas y paralelas con mayor precisión que un operador a pie, evitan la fatiga del operador en áreas extensas y pueden volar más rápido, requiriendo solo cambios de batería
Informes similares
- Comparativa de magnetómetros para UAV: prueba de detección de servicios públicos - cuatro magnetómetros para UAV comparados directamente.
- Comparativa de magnetómetros para UAV: prueba a gran altitud
- Comparativa de magnetómetros para UAV: prueba de UXO
- Procesamiento de datos de magnetómetro con Oasis Montaj: curso intensivo
- Descripción general de la tecnología de magnetómetros para drones