
Un levantamiento con drones LiDAR resuelve ese problema. Un pulso láser llega al suelo a través de los huecos en el dosel arbóreo que bloquean una cámara, por lo que un escaneo lo suficientemente denso puede reconstruir el terreno y cualquier muro o estructura oculta bajo la vegetación.
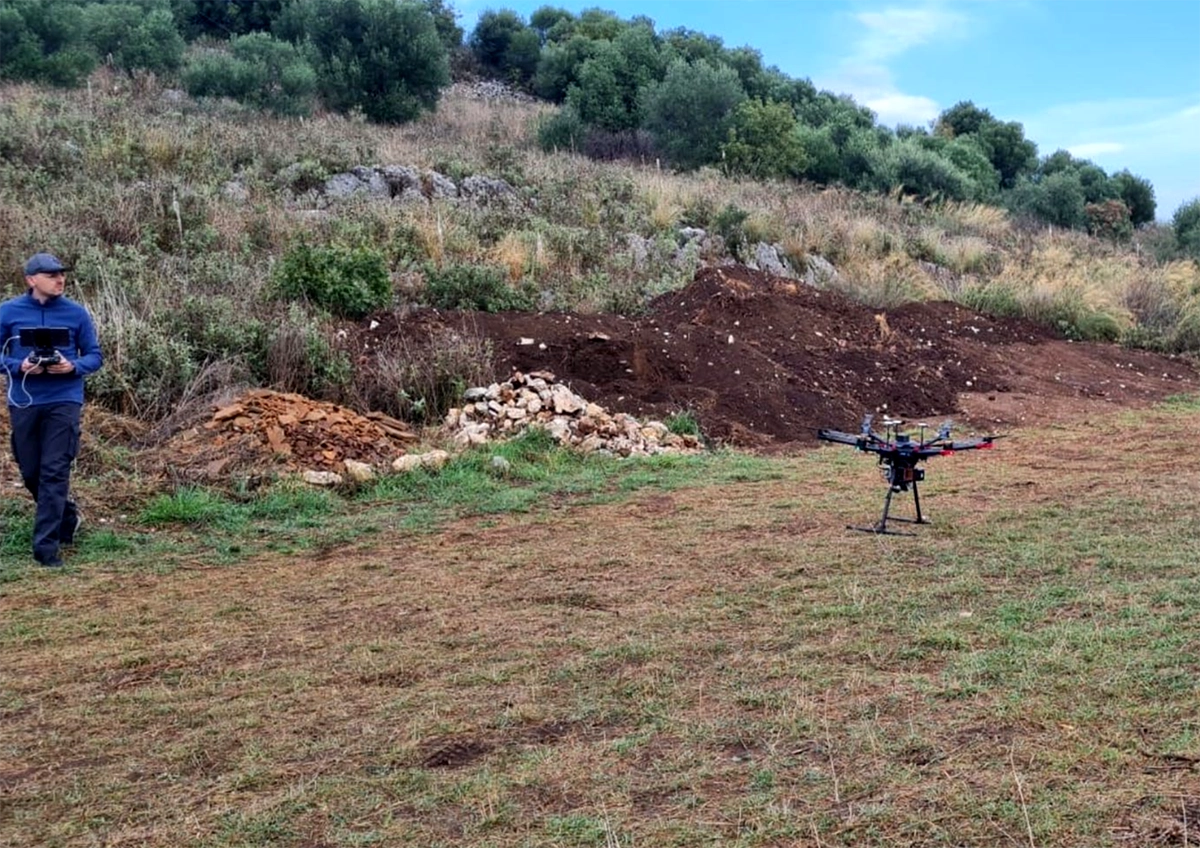
Para obtener ese escaneo fue necesario volar con una carga útil LiDAR en un UAS , un escáner láser Riegl MiniVux-3, sobre aproximadamente 65 hectáreas de ladera inclinada, irregular y cubierta de matorrales, manteniéndolo lo suficientemente cerca del suelo durante todo el trayecto para que el escaneo resultara uniformemente denso. Ahí es donde entró en juego el software de planificación de vuelo UgCS .
- UgCS Expert operó el dron equipado con LiDAR en modo de seguimiento de terreno, manteniendo el DJI Matrice 600 y su escáner Riegl a una altura constante de 70 metros sobre la superficie real del terreno, a medida que la colina ascendía y descendía bajo él.
- UgCS también realizó el levantamiento mediante una cuadrícula doble, cubriendo las mismas 65 hectáreas a lo largo de dos conjuntos superpuestos de líneas de vuelo en lugar de uno, un patrón que se utiliza generalmente para reducir los puntos ciegos que deja una única dirección de vuelo bajo vegetación espesa.
Volando a una velocidad constante de 3 metros por segundo, la misión produjo un promedio de unos 2000 puntos de medición por metro cuadrado en todo el sitio. Esa densidad fue lo que permitió que los pasos de procesamiento posteriores de los investigadores, un clasificador de aprendizaje automático y un conjunto de herramientas de visualización del terreno, distinguieran el suelo, la vegetación y las estructuras lo suficientemente bien como para mapear muros que la maleza había ocultado durante siglos.
La misma combinación, una altura de vuelo con seguimiento de terreno más un patrón de cobertura de cuadrícula doble, se aplica a cualquier levantamiento que requiera una densidad de puntos constante sobre terreno irregular o con vegetación: trabajos forestales y de dosel, taludes mineros, zonas de deslizamientos de tierra u otros sitios patrimoniales donde el objetivo está enterrado bajo la vegetación en lugar de estar al descubierto.
Institución: CNR-ISPC (Instituto de Ciencias del Patrimonio, Consejo Nacional de Investigación), Italia, en colaboración con la Eforía de Antigüedades de Préveza, Grecia; la Universidad de Basilicata, Italia; y el CNR-IMAA (Instituto de Metodologías para el Análisis Ambiental), Italia.
Resultados clave
- Un estudio LiDAR de una ladera de 65 hectáreas cubierta de matorrales reveló tres muros defensivos concéntricos que los estudios terrestres y las fotografías aéreas no habían logrado cartografiar por completo.
- El clasificador de aprendizaje automático clasificó el terreno, la vegetación y los edificios con una precisión general del 85,03 %, utilizando únicamente software de código abierto y sin necesidad de programación.
- UgCS mantuvo el dron equipado con LiDAR en modo de seguimiento de terreno a una altura constante de 70 m sobre el suelo, volando en un patrón de doble cuadrícula sobre toda la ladera.
- La nube de puntos resultante promedió alrededor de 2000 puntos por metro cuadrado, una densidad suficiente para identificar muros enterrados, terrazas y rutas de acceso bajo la maleza.
Por qué 65 hectáreas de matorral mediterráneo impidieron un estudio terrestre completo
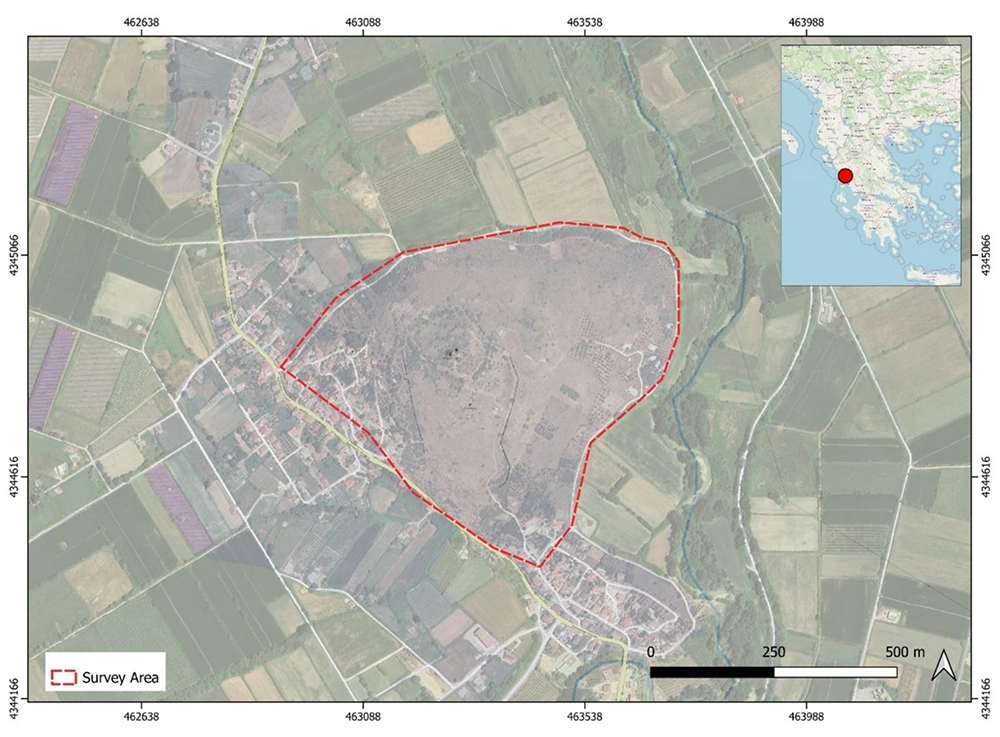
Kastrì-Pandosia se asienta sobre una colina en Epiro, al norte de Grecia, un asentamiento fundado en el siglo III a. C. y reocupado durante el periodo medieval hasta el siglo XV. Las excavaciones, que comenzaron en la década de 1990 y se ampliaron después de 2019, ya habían descubierto un complejo residencial helenístico fortificado, un circuito de murallas medievales con torres y una iglesia bizantina en la acrópolis.
Lo que nadie tenía era una imagen completa del terreno sobre esas zanjas excavadas. La mayor parte de la colina está cubierta por un denso matorral mediterráneo, tan espeso y accidentado que un estudio a pie completo del sitio resulta lento, difícil y, en algunos lugares, inseguro.
Por qué la clasificación de nubes de puntos suele costar dinero o requerir programación
El LiDAR ve a través de la vegetación que bloquea una cámara, razón por la cual se ha convertido en una herramienta estándar para la prospección arqueológica en sitios cubiertos de maleza. Pero convertir una nube de puntos LiDAR sin procesar en un mapa arqueológico útil tiene su propio coste. El software de clasificación comercial es caro y la alternativa gratuita, las herramientas de aprendizaje profundo, generalmente requiere habilidades de programación que la mayoría de los equipos de arqueología no tienen en su personal.
Los investigadores buscaban un flujo de trabajo que evitara ambos problemas: volar el LiDAR, clasificar la nube de puntos y producir un mapa limpio del terreno, la vegetación y las estructuras, utilizando herramientas gratuitas que no requieran escribir código.
Todo depende de la calidad del escaneo subyacente. Eso significaba volar el sensor sobre cerca de 65 hectáreas de terreno inclinado y dosel irregular, manteniendo una banda de altitud ajustada sobre la superficie real del suelo para que el escaneo resultara uniformemente denso.
Cómo el modo de seguimiento de terreno mantuvo una densidad de puntos uniforme en la ladera
UgCS permitió al equipo sobrevolar la colina con el escáner Riegl MiniVux-3 en modo de seguimiento de terreno, manteniendo el DJI Matrice 600 a una altura constante de 70 m sobre la superficie del suelo, en lugar de una altitud fija sobre el nivel del mar, a medida que el terreno ascendía y descendía. La misión también utilizó un patrón de doble cuadrícula, cubriendo la misma área a lo largo de dos conjuntos de líneas de vuelo superpuestas en lugar de una.
La función de UgCS fue el vuelo en sí: llevar el escáner sobre toda la colina siguiendo el terreno a una velocidad constante de 3 m/s para que la nube de puntos resultara con una densidad uniforme en todas partes, con un promedio de unos 2.000 puntos por metro cuadrado. La clasificación de esos puntos en suelo, vegetación y edificios, así como la interpretación arqueológica de los resultados, se realizó posteriormente en CloudCompare, RVT y QGIS. UgCS no realizó la clasificación ni la interpretación; su labor fue posicionar el sensor sobre el sitio con la precisión necesaria para que la clasificación contara con datos de calidad.
Dron, sensor LiDAR y flujo de trabajo de procesamiento de código abierto
- Sitio: Asentamiento en la ladera de Kastrì-Pandosia, Epiro, Grecia. Área de estudio LiDAR de aproximadamente 65 hectáreas.
- Sensor LiDAR: Riegl MiniVux-3, un escáner láser de tiempo de vuelo de 5 ecos con posicionamiento cinemático post-procesado (PPK) GNSS, transportado como carga útil en un DJI Matrice 600.
- Parámetros de vuelo (UgCS Expert): 70 m sobre el nivel del suelo, velocidad constante de 3 m/s, modo de cuadrícula de doble adquisición, modo de seguimiento de terreno activo.
- Densidad de la nube de puntos: aproximadamente 2.000 puntos por metro cuadrado, promediados en todo el sitio.
- Corrección GNSS: ruta corregida mediante estaciones GNSS fijas nacionales griegas utilizando el software Applanix POSPac v8.7 UAV; nube de puntos generada y exportada a WGS 84 UTM 34N mediante la suite RiPROCESS de Riegl.
- Estudio fotogramétrico complementario (no realizado con UgCS): DJI Matrice 300 RTK con cámara RGB DJI P1 de 42 megapíxeles, volado a 120 m AGL mediante la aplicación DJI Pilot con su propia función de seguimiento de terreno, 1.900 fotografías, procesadas en OpenDroneMap WebODM (v2.8.0) para obtener una ortofoto georreferenciada con una resolución de 0,9 cm/píxel y un error promedio de 0,017492 m. Utilizado para colorear la nube de puntos LiDAR, no forma parte del vuelo LiDAR en sí.
- Preparación de la nube de puntos: Filtro de ruido y eliminación de valores atípicos estadísticos (k = 8, σ = 2) aplicados en CloudCompare, seguido de un remuestreo a un espaciado mínimo de puntos de 0,1 m.
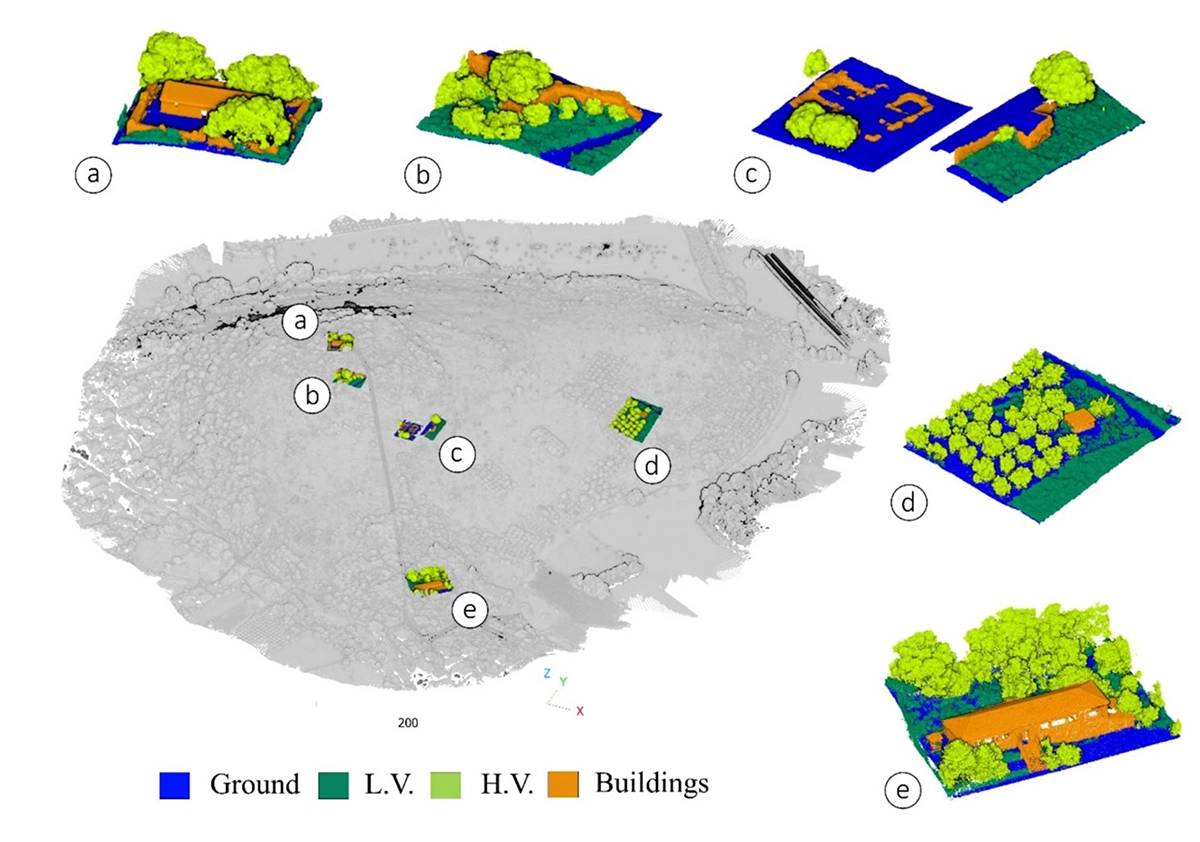
- Clasificación: CloudCompare (v2.14) con su complemento 3DMASC, utilizando un clasificador Random Forest entrenado con 4 clases ASPRS (American Society for Photogrammetry and Remote Sensing) etiquetadas manualmente (suelo, vegetación baja, vegetación alta, edificios), calculado a partir de 17 características geométricas y espectrales en 8 escalas espaciales (radio de 0,2 a 1,6 m). Se probaron diez combinaciones de hiperparámetros; la mejor (250 árboles, profundidad máxima de 25, recuento mínimo de hojas de 10) alcanzó una precisión global del 85,03 %.
- Visualización del terreno: modelos digitales del terreno (MDT) y modelos de características exportados a una resolución de 0,2 m/píxel, con reducción de ruido mediante un filtro Lee mejorado y procesados posteriormente a través de nueve derivados de Relief Visualisation Toolbox (RVT v2.2.1), incluyendo sombreado, gradiente de pendiente, modelo de relieve local simple (SLRM), factor de visión del cielo, apertura positiva y negativa, y dominancia local.
- Cartografía final: todos los resultados combinados en QGIS (v3.34.14) para su interpretación arqueológica.
Lo que reveló la nube de puntos clasificada en Kastrì-Pandosia
- El clasificador distinguió entre suelo, vegetación y edificios con una precisión global del 85,03 %, la mejor de las diez combinaciones de parámetros probadas (250 árboles, profundidad máxima de árbol de 25, recuento mínimo de hojas de 10).
- El suelo y la vegetación alta fueron los mejor clasificados. Ambos alcanzaron una precisión y exhaustividad superiores a 0,85, lo que significa que el modelo rara vez confundió el suelo firme o la vegetación alta con otros elementos.
- La vegetación baja fue la clase más difícil de determinar, con una exhaustividad cercana a 0,53, el punto más débil del modelo. La cobertura de matorral bajo es la clase que más tiende a confundirse con el suelo o los edificios en este tipo de terreno.
- La nube de puntos promedió unos 2000 puntos por metro cuadrado en todo el yacimiento de 65 hectáreas, una densidad suficiente para identificar restos de muros sutiles y estructuras enterradas que la vegetación había ocultado.
- Tres muros defensivos concéntricos surgieron de los datos, protegiendo diferentes áreas del asentamiento antiguo, información que, según los investigadores, amplía significativamente lo que habían mostrado únicamente el estudio de campo y el análisis de ortofotos RGB.
- Una gran estructura cuadrangular cerca de la iglesia de San Juan en la cima de la colina apareció casi en su totalidad en los datos LiDAR, con solo una pequeña parte visible en la superficie.
- Las terrazas, los probables frentes de cantera y los caminos de acceso a través del yacimiento también aparecieron en los modelos de terreno derivados, ninguna de ellas claramente visible en la ortofoto RGB.
Comparativa entre levantamiento terrestre, ortofoto RGB y LiDAR con dron
| Antes (solo ortofoto RGB + prospección en campo) | Después (vuelo LiDAR con UgCS + clasificación por ML + RVT) |
|---|---|
| La vegetación impedía ver la mayoría de los elementos superficiales de la ladera | Los pulsos láser llegaron al suelo y a las estructuras bajo el matorral en las 65 ha completas |
| Murallas defensivas documentadas principalmente donde la excavación las había dejado expuestas físicamente | Tres murallas defensivas concéntricas cartografiadas en todo el sitio, incluidas secciones sin excavar |
| Restos sutiles de muros, terrazas y frentes de cantera no visibles en las fotografías aéreas | Estos elementos se distinguieron con claridad en los modelos de terreno derivados (SLRM, openness, local dominance) |
| Partes del sitio con demasiada vegetación o demasiado peligrosas para prospectarlas a pie | Sitio interpretado a distancia a partir de la nube de puntos, lo que extendió la documentación a zonas inaccesibles |
Limitaciones del clasificador y próximos pasos del flujo de trabajo
Los autores son directos sobre lo que el clasificador aún no puede hacer: sin un procesamiento adicional más complejo, etiqueta como edificio cualquier elemento que coincida con cierta geometría similar a la de una construcción, ya sea una estructura antigua o una azotea moderna cercana. Actualmente, distinguir entre ambos depende de que un arqueólogo interprete el resultado, no del modelo en sí.
Algunas de las características señaladas en los datos LiDAR han sido verificadas sobre el terreno, pero gran parte del yacimiento sigue siendo demasiado inaccesible, irregular o peligroso para validarlo completamente a pie, por lo que partes del mapa aún se basan en la interpretación y no en la confirmación física. Lo que el estudio cartografía es la topografía superficial y subsuperficial, y confirmar lo que yace debajo es una cuestión distinta que estudios arqueológicos con LiDAR de drones se resuelven generalmente añadiendo sensores de subsuelo. Los autores también señalan que el enfoque no es exclusivo de la arqueología bajo vegetación; el mismo flujo de trabajo de código abierto se aplica a cualquier dato de nube de puntos, incluyendo batimetría.
Fuente: Abate, N., Roubis, D., Aggeli, A., Sileo, M., Minervino Amodio, A., Vitale, V., Frisetti, A., Danese, M., Arzu, P., Sogliani, F., Lasaponara, R., & Masini, N. (2025). An Open-Source Machine Learning–Based Methodological Approach for Processing High-Resolution UAS LiDAR Data in Archaeological Contexts: A Case Study from Epirus, Greece. Journal of Archaeological Method and Theory, 32, Artículo 38. https://doi.org/10.1007/s10816-025-09706-8. Aceptado el 20 de marzo de 2025; publicado en línea el 1 de abril de 2025. Revisado por pares, acceso abierto bajo CC BY 4.0.
Investigación financiada por: El proyecto PANDOSIA (ganador de la convocatoria europea 2023 para el acceso a laboratorios móviles E-RIHS, utilizado para la adquisición y procesamiento de datos LiDAR) y el proyecto CHANGES (Plan Nacional de Recuperación y Resiliencia de Italia, Misión 4, Componente 2, Línea de Inversión 1.3 “Asociaciones Extendidas”, Spoke 5, WP3), para el posprocesamiento y la aplicación de aprendizaje automático. Los costes de acceso abierto fueron cubiertos por el CNR bajo el acuerdo CRUI-CARE.

