

Ambas configuraciones lograron mapear los objetivos enterrados. Sin embargo, los sistemas se comportaron de manera diferente en cuanto a interferencia electromagnética, estabilidad, cálculo de gradiente y eficiencia operativa.
Datos clave
- Organización: Instituto para la Detección Electromagnética del Medio Ambiente, Consejo Nacional de Investigación de Italia (CNR IREA)
- Ubicación: Altopiano di Verteglia, sur de Italia
- Plataforma de dron: DJI M300 RTK
- Sistemas comparados: Sistemas de magnetometría transportados por drones MagNIMBUS y MagArrow sensores integrados con computadora de a bordo SkyHub y software de planificación de vuelo UgCS
- Área de estudio: 120 m × 34 m
- Velocidad de vuelo: 2 m/s
- Resultado clave: Ambos sistemas detectaron tuberías enterradas. MagNIMBUS obtuvo gradientes verticales de mayor resolución en un solo vuelo, mientras que MagArrow proporcionó señales magnéticas brutas más limpias, pero requirió dos vuelos para el cálculo del gradiente.
Contexto: Efectos de la configuración del sensor en la calidad de los datos magnéticos
Este estudio compara dos sistemas de prospección magnética transportados por drones para levantamientos geofísicos aéreos montados sobre la misma plataforma DJI M300 RTK: los sistemas integrados MagNIMBUS de SPH Engineering y MagArrow de Geometrics. Aunque ambos sistemas miden el campo magnético total mediante sensores magnetométricos atómicos escalares, difieren fundamentalmente en la forma en que los sensores interactúan con la plataforma del dron.
MagNIMBUS utiliza una configuración rígida de doble sensor que permite la adquisición simultánea de gradientes verticales. MagArrow emplea una configuración suspendida que reduce la interferencia electromagnética, pero requiere dos vuelos separados para el cálculo del gradiente. Este estudio de caso se centra en cómo estas configuraciones de sensor-plataforma en drones influyen en los niveles de ruido, la calidad del gradiente vertical, la estabilidad de vuelo y la eficiencia operativa.
Objetivo del estudio: Evaluación del rendimiento del magnetómetro en drones y la precisión del levantamiento
El objetivo de este estudio fue comprender cómo la configuración de montaje afecta a:
- La interferencia electromagnética del dron
- La estabilidad durante el vuelo
- La fiabilidad del gradiente vertical
- La distribución del ruido espectral
- El tiempo y la eficiencia operativa
Para garantizar una comparación significativa, ambos sistemas sobrevolaron la misma área de prueba de 120 m × 34 m con 18 líneas de prospección paralelas separadas aproximadamente 2 m entre sí. Mantuvieron una velocidad constante de 2 m/s.
Comparativa de configuraciones de sistemas magnetométricos para UAV
El sistema integrado MagNIMBUS incluye dos sensores escalares QuSpin QTFM Gen-2 en configuración de gradiómetro, montados rígidamente por encima y por debajo del UAV con una separación vertical de aproximadamente 1,7 m. El sistema muestrea a 200 Hz y utiliza un altímetro de radar para el seguimiento del terreno por parte del UAV. La configuración integra el ordenador de a bordo SkyHub, que gestiona la adquisición de datos y alimenta la carga útil, así como el software de planificación de vuelo UgCS. El gradiente vertical se calculó a partir de un único vuelo, ya que ambos sensores registran simultáneamente.
El sistema MagArrow utiliza un sensor de magnetómetro atómico microfabricado (MFAM) suspendido a 3 m por debajo del UAV. Muestrea a 1000 Hz y depende de un modelo digital del terreno para el control de altitud. El gradiente vertical se derivó de dos vuelos separados a diferentes alturas.
La distinción clave reside en la posición del sensor: MagNIMBUS prioriza la rigidez estructural y la adquisición simultánea, mientras que MagArrow prioriza la distancia respecto al UAV para reducir las interferencias.

Evaluación de la calidad de los datos magnéticos: características del ruido y comportamiento espectral
Primero se compararon los perfiles de campo total sin filtrar adquiridos a lo largo de la misma línea de prospección. Ambas configuraciones de magnetómetro para UAV registraron las mismas anomalías de tuberías enterradas. Sin embargo, los niveles de ruido fueron diferentes.
En la configuración MagNIMBUS, el sensor situado a 0,5 m del UAV registró oscilaciones de hasta ~10 nT, mientras que el sensor inferior (a 1 m de distancia) mostró un ruido de hasta ~5 nT. En la configuración MagArrow, suspendido a 3 m por debajo del UAV, el ruido se mantuvo por debajo de 1 nT.
Se analizó el contenido de frecuencia de ambos conjuntos de datos. Los datos de MagNIMBUS mostraron un pico claro de 50 Hz asociado a la interferencia electromagnética generada por el UAV. Los datos de MagArrow también contenían un componente de 50 Hz, pero la separación de 3 m redujo significativamente la interferencia del UAV. En cambio, la configuración suspendida exhibió picos de baja frecuencia en torno a 1,5 Hz y 0,38 Hz causados por la oscilación de la carga útil.
En ambos sistemas, la señal objetivo se concentró alrededor de 0,05-0,06 Hz. Se aplicó un filtro de paso bajo de 0,1 Hz para aislar esta banda y suprimir el ruido de alta frecuencia.
Resultados del campo total y del gradiente vertical
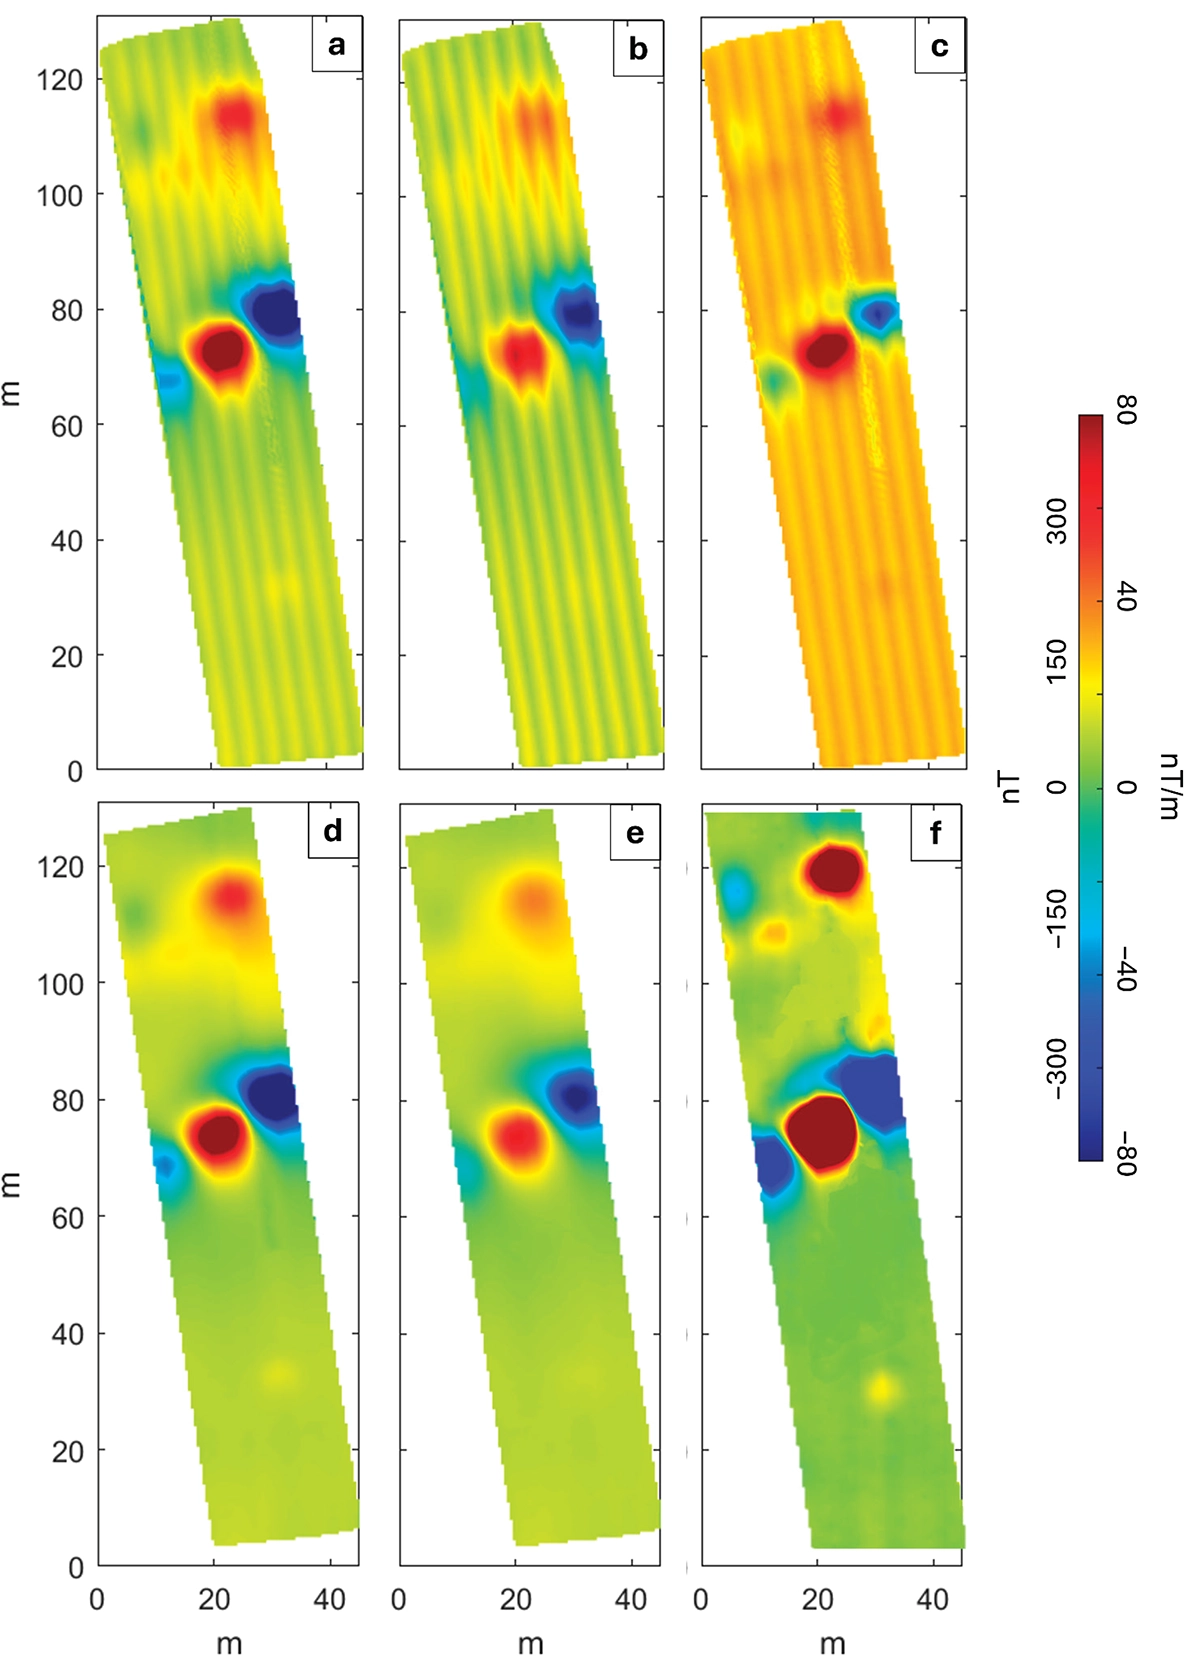
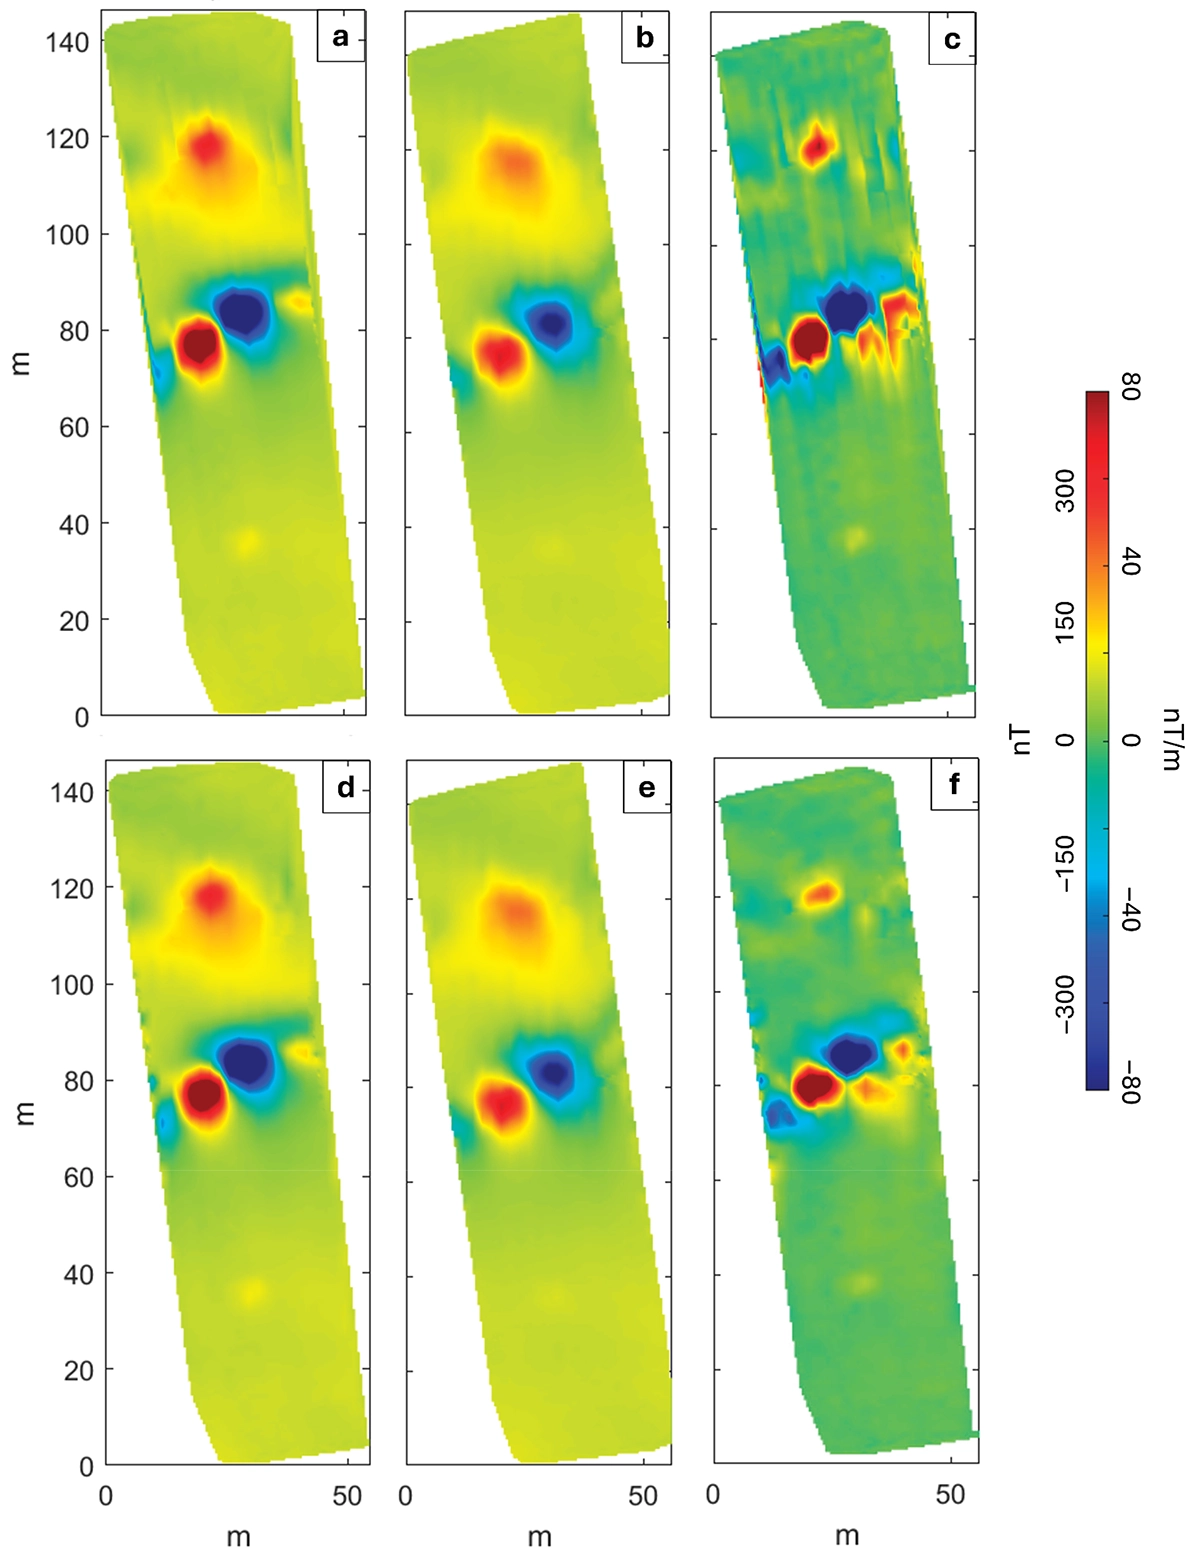
Tras aplicar el filtro de paso bajo, los datos se interpolaron en una cuadrícula de 1 × 1 m para producir mapas de anomalías de campo total para ambos sistemas.
Ambos sistemas de prospección con UAV revelaron dos tendencias principales de anomalías correspondientes a tuberías de acero enterradas: una tendencia central más fuerte en dirección NE-SO y una tendencia norte en dirección E-O. El gradiente vertical de MagNIMBUS proporcionó una definición más nítida, mientras que el gradiente de MagArrow pareció más suave debido a la adquisición no simultánea.
Interpretación técnica de los resultados del magnetómetro para UAV
Ambos sistemas de magnetómetro para UAV detectan con éxito las tuberías de acero enterradas. Las anomalías muestran alternancias de máximos y mínimos típicas de las secciones de tubería ferromagnética con magnetización permanente variable.
MagNIMBUS ofrece resultados de gradiente vertical de mayor resolución porque mide ambos niveles simultáneamente. MagArrow reduce la interferencia electromagnética, pero pierde fidelidad en el gradiente debido a la variabilidad entre vuelos.
La comparación pone de manifiesto un claro compromiso:
- Los sistemas rígidos de doble sensor permiten medir el gradiente de forma simultánea, pero aumentan el ruido inducido por la proximidad.
- Los sistemas suspendidos reducen el ruido, pero requieren vuelos repetidos e introducen sensibilidad en la alineación.
Error de rumbo y efectos de la dirección de vuelo
La comparación también puso de relieve diferencias en el comportamiento de vuelo y la consistencia de las líneas. La configuración MagNIMBUS mostró un error de rumbo pronunciado debido a que la plataforma rotaba entre líneas de prospección adyacentes durante la adquisición, lo que produjo desfases sistemáticos entre direcciones de vuelo opuestas. Por el contrario, la configuración MagArrow mantuvo una guiñada fija durante el vuelo, lo que evitó el error de rumbo, aunque su gradiente vertical siguió siendo sensible a las discrepancias de puntos entre los dos vuelos separados necesarios para el cálculo del gradiente.
Conclusión: Cómo elegir la configuración de magnetómetro para UAV adecuada
Esta comparación demuestra que ambas configuraciones de magnetómetro para UAV son capaces de detectar de forma fiable objetivos magnéticos enterrados de gran intensidad, como tuberías de acero. MagNIMBUS demostró una clara ventaja en eficiencia operativa y definición del gradiente vertical al recopilar mediciones simultáneas en un solo vuelo. MagArrow ofreció señales magnéticas brutas más limpias gracias a una mayor separación de la plataforma UAV, pero su necesidad de realizar dos vuelos redujo la consistencia del gradiente y la resolución general.
Más que identificar una configuración universalmente superior, el estudio destaca un compromiso práctico entre la reducción de ruido, la calidad del gradiente y la eficiencia de la prospección. El sistema más adecuado depende del objetivo específico de la prospección, el nivel de detalle del gradiente requerido, las condiciones ambientales y las limitaciones operativas.
Lea el informe completo: Avances en la detección magnética con UAV, un estudio comparativo de los magnetómetros MagNIMBUS y MagArrow