

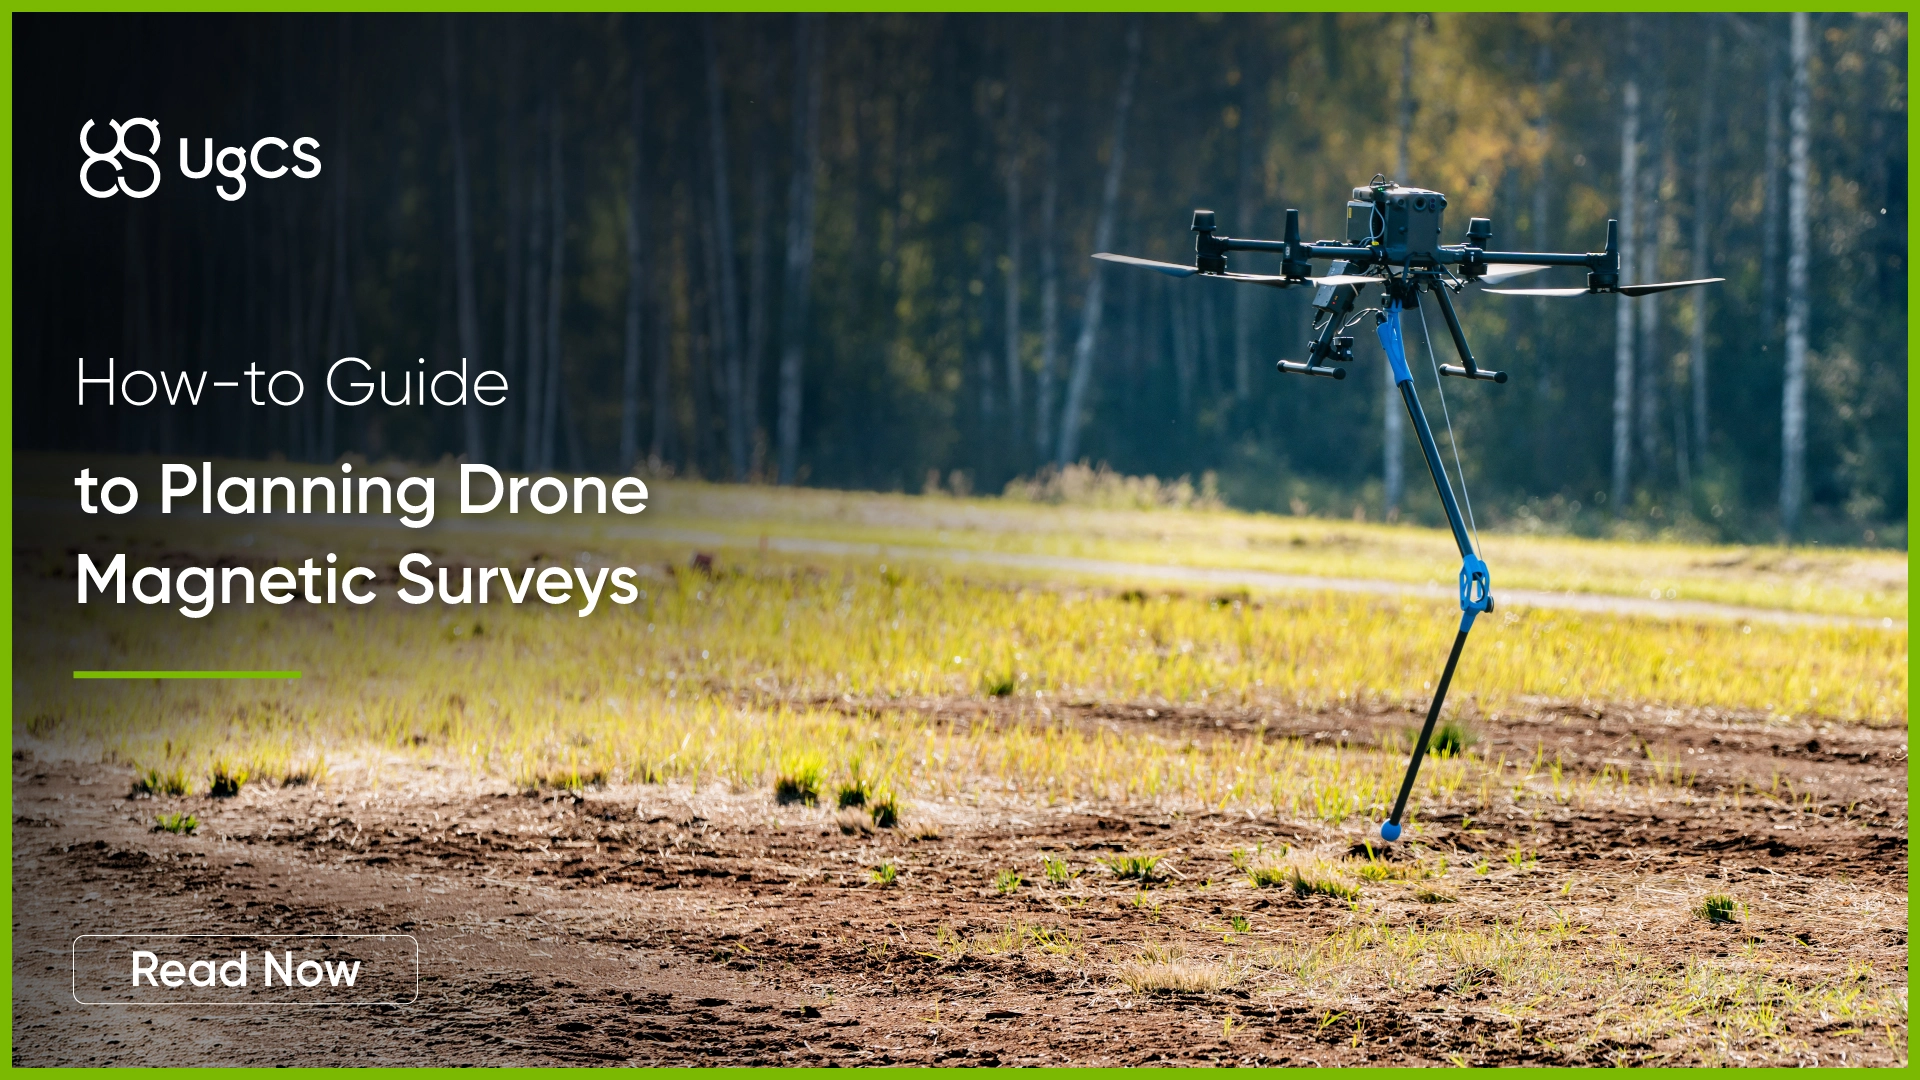
La altitud operativa típica de los levantamientos es de 5 a 50 m sobre el nivel del suelo para la exploración minera y los estudios geológicos. Para la detección de UXO u objetos subterráneos la altitud del levantamiento a menudo puede ser incluso menor.
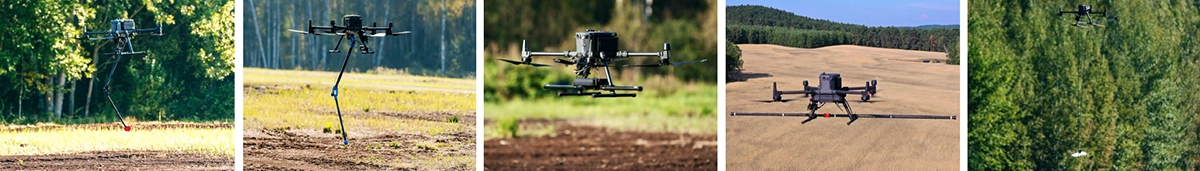
Los sistemas de magnetómetros modernos vienen en diferentes configuraciones:
- Sistemas de brazos plegables (SPH Engineering MagNIMBUS, SENSYS MagDrone R1)
- Sensores montados en las patas (SENSYS MagDrone R3/R4)
- Sensores con forma aerodinámica suspendidos por cables (Geometrics MagArrow)
- Sensores suspendidos por cable (GEM Systems GSMP-35U/25U, GEODEVICE AeroSmartMag/AeroQuantumMag)
Cada diseño se comporta de forma distinta durante el vuelo, los giros y los cambios de velocidad. Comprender estas diferencias es fundamental para planificar misiones que generen datos limpios y utilizables.
Preparación del mapa y la elevación
Modelos de elevación del terreno (DEM / DTM) para la planificación de estudios magnéticos
Uno de los primeros pasos para planificar estudios magnéticos es elegir qué modelo de terreno utilizar. UgCS El software de topografía con drones incluye de serie datos de elevación del terreno SRTM de 1 segundo de arco (resolución de 30 m) disponibles en todo el mundo. En EE. UU. y Alaska, están disponibles datos de elevación del terreno USGS de ⅓ de segundo de arco con una resolución de 10 m.
Dependiendo de la zona donde se realicen los estudios y de los cambios en la elevación del terreno, los operadores deben decidir si utilizar los datos de elevación predeterminados existentes o emplear un DEM de mayor precisión. UgCS permite importar grandes modelos digitales de elevación (DEM) de alta resolución a partir de archivos GeoTIFF (.tif). Se pueden utilizar DEM de hasta 1 metro de resolución sin restricciones de tamaño. En comparación, software como DJI Pilot 2 limita el tamaño máximo de los DEM que los usuarios pueden importar.
Los datos de elevación DEM de diversas ubicaciones geográficas pueden estar desactualizados o ser imprecisos. Esto es especialmente cierto en zonas remotas y rurales, donde se lleva a cabo la mayoría de los estudios magnéticos.
Existen muchas fuentes de datos DEM precisos; algunas son de libre acceso, como ArcticDEM, y otras son productos comerciales costosos, como Airbus WorldDEM.
Modelos Digitales de Superficie (DSM)
Además de los modelos DEM / DTM convencionales, UgCS también permite la importación de modelos digitales de superficie (DSM). Mientras que los modelos digitales de terreno (DTM) suelen contener únicamente información sobre la elevación del terreno, los modelos de superficie incluyen información sobre todo lo que se encuentra en ella. Por lo general, esto significa que se incluyen la vegetación y los edificios.
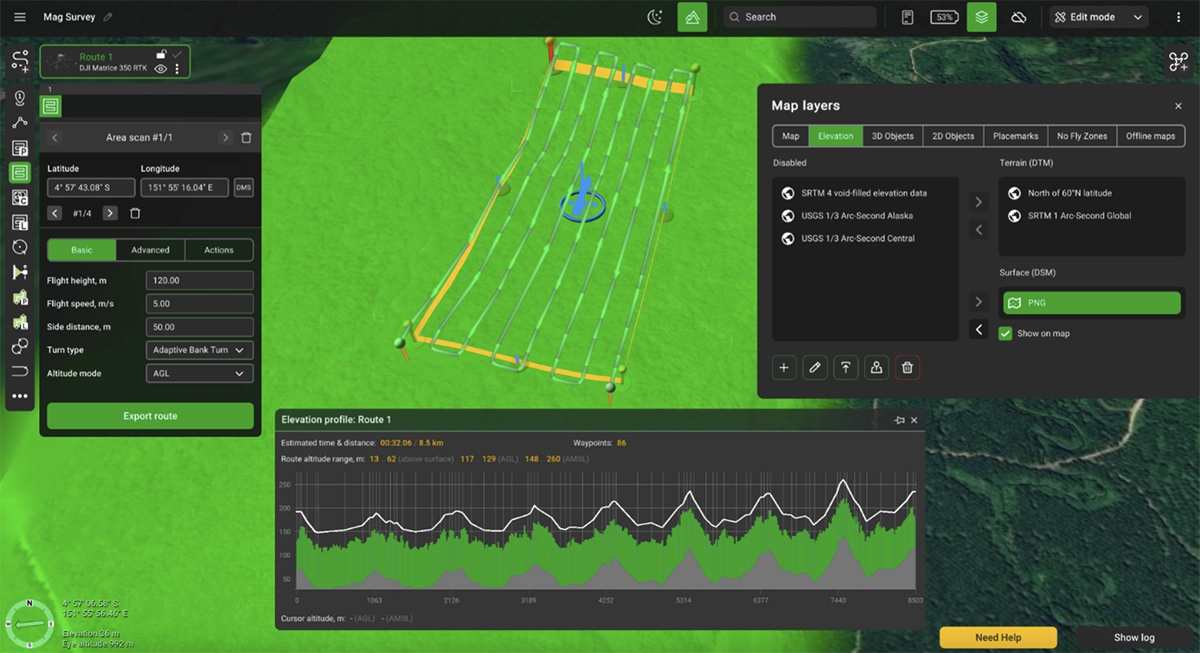
Todo esto se gestiona a través de la pestaña Elevación de la ventana Capas de mapa en UgCS.
Es importante señalar que los DSM se utilizan para la vista previa y no para la planificación del vuelo. Esto permite importar datos DSM de LiDAR para garantizar que los estudios magnéticos puedan realizarse de forma segura sobre grandes áreas boscosas.
Superposiciones de mapas
El mapa puede ser igual de importante. Los usuarios tienen la opción de elegir entre utilizar las capas de mapa base predeterminadas (Google, Bing) o emplear otras fuentes de mapas en línea disponibles públicamente. En determinadas situaciones, al realizar estudios a baja altitud, los pilotos también pueden optar por utilizar sus propios mapas de alta resolución importados en UgCS. Esto puede ayudar a identificar obstáculos y planificar los vuelos de acuerdo con situaciones reales en lugar de depender de imágenes satelitales obsoletas. Visualmente, puede ayudar a identificar:
- Vegetación que podría no aparecer completamente en el mapa satelital
- Edificios, líneas eléctricas u otros obstáculos
- Características del terreno y cuerpos de agua
- Posibles zonas de aterrizaje
Mapas sin conexión
Los estudios magnéticos a menudo se realizan en áreas con disponibilidad limitada de red móvil o incluso en zonas sin cobertura celular. Esto hace que la capacidad de utilizar el sistema completamente sin conexión sea fundamental para la misión.
UgCS permite almacenar en caché mapas y elevaciones para su uso sin conexión. Cada región puede tener un tamaño de hasta 100 kilómetros cuadrados. Esta función, combinada con el hecho de que UgCS se instala localmente en la PC, permite utilizarlo completamente sin conexión.
Guía para la planificación de vuelos de estudios magnéticos en UgCS
Nota: La siguiente sección muestra las próximas funciones de UgCS 6.0, cuyo lanzamiento está previsto para el primer semestre de 2026.
Planificación del área de estudio
Los clientes de estudios suelen proporcionar archivos de límites en formato KML, que UgCS permite importar directamente para definir el área de estudio del magnetómetro. Para los estudios magnéticos, estos también pueden ser líneas KML de estudios magnéticos anteriores realizados en la misma zona.
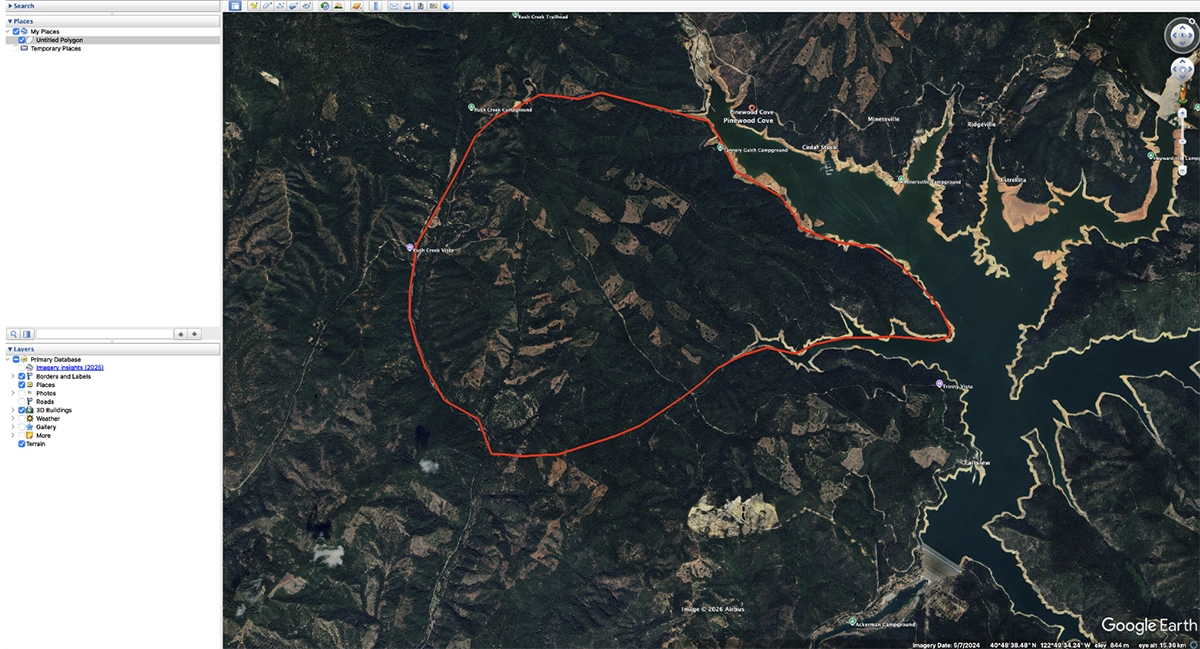
El siguiente paso es crear un proyecto de área grande en UgCS.
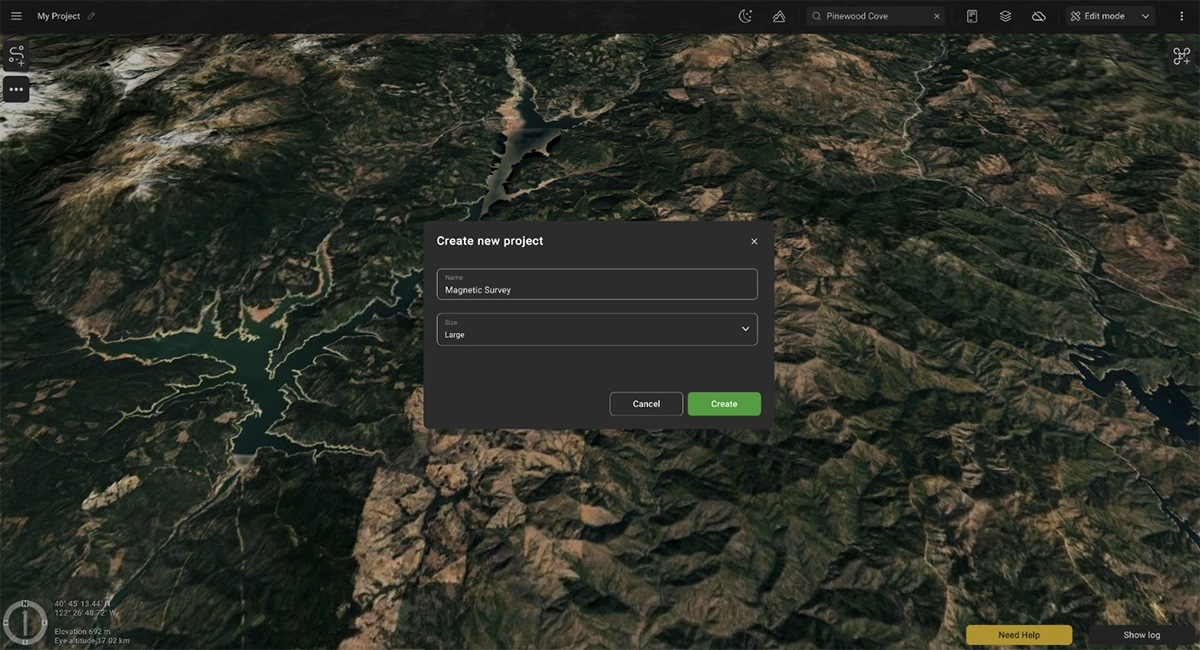
Plataformas de drones compatibles para estudios con magnetómetro
UgCS admite la planificación de misiones para las plataformas de drones más populares utilizadas en estudios con magnetómetro, incluyendo:
- DJI Matrice 400 - la generación más reciente de drones DJI Enterprise
- DJI M350 RTK - generación más reciente con mayor resistencia a la intemperie
- DJI M300 RTK - un equipo de trabajo robusto y probado
Más allá de las plataformas DJI, UgCS es compatible con sistemas basados en ArduPilot y PX4, tales como:
- Inspired Flight - IF800, IF1200A
- Harris Aerial
- Freefly Alta X
- Y más…
Esta compatibilidad brinda a los geofísicos y operadores de topografía la flexibilidad necesaria para elegir la plataforma adecuada según los requisitos específicos de la misión y las condiciones del terreno.
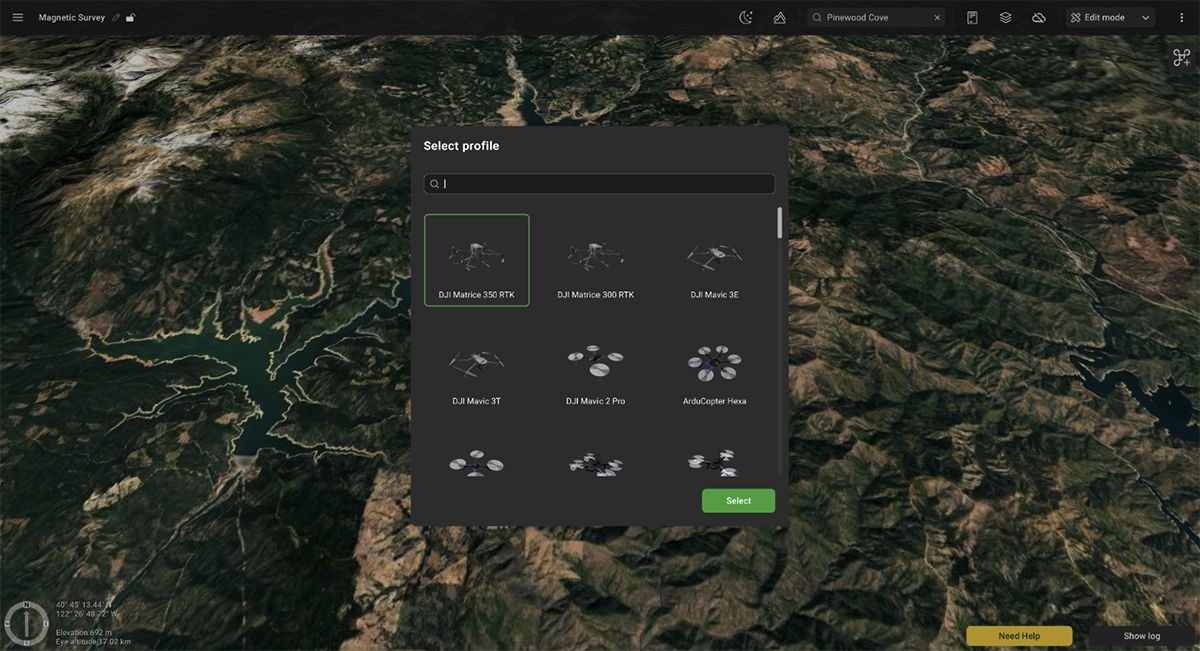
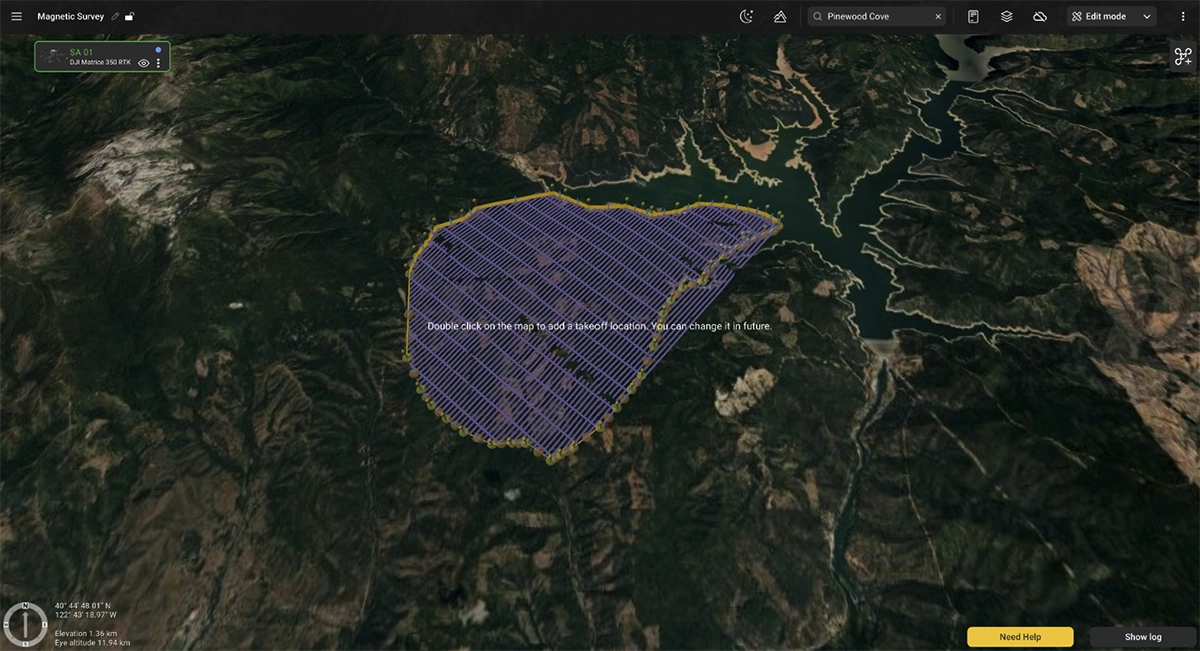
Una vez seleccionada la plataforma de dron deseada, es posible dibujar el límite del proyecto en el mapa o importarlo desde un archivo KML. En este caso, lo seleccionaremos desde un archivo KML.
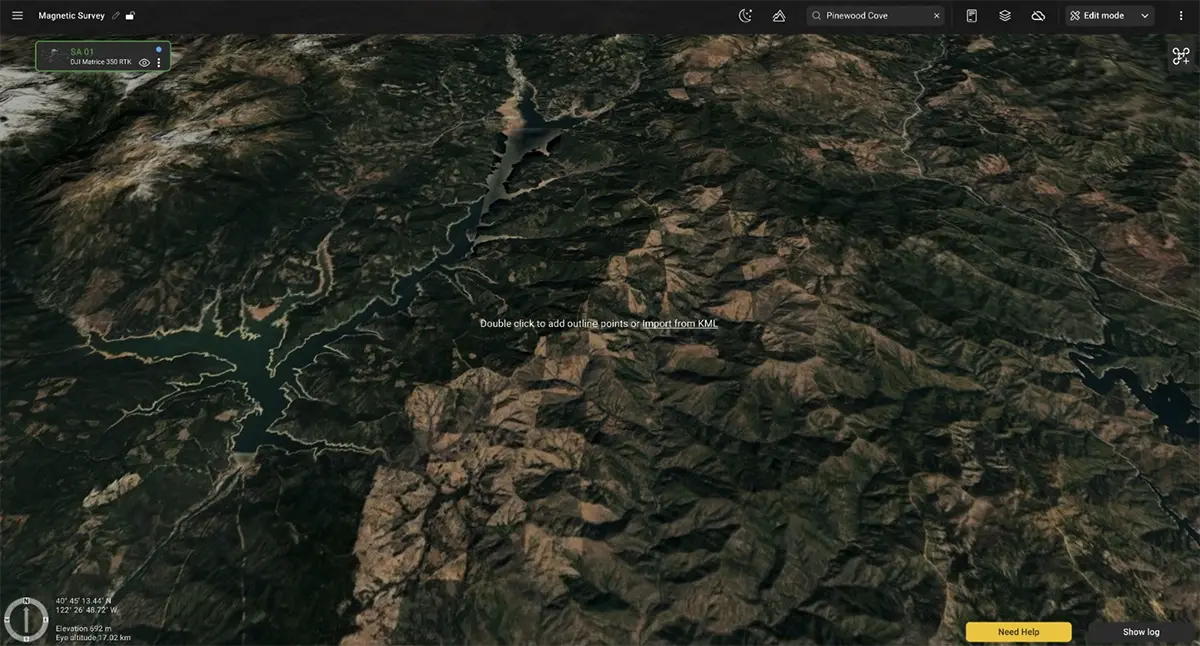
Una vez creado o importado el límite inicial, añada al menos una ubicación de despegue. Esto podrá modificarse más adelante.
División de grandes áreas de levantamiento en subáreas
A menudo, las grandes áreas de levantamiento no pueden completarse en un solo vuelo debido a las limitaciones de la batería. UgCS ofrece herramientas para dividir estas áreas en subáreas manejables que pueden sobrevolarse de forma secuencial.
Se pueden utilizar líneas de corte para dividir el proyecto grande en subáreas más pequeñas.
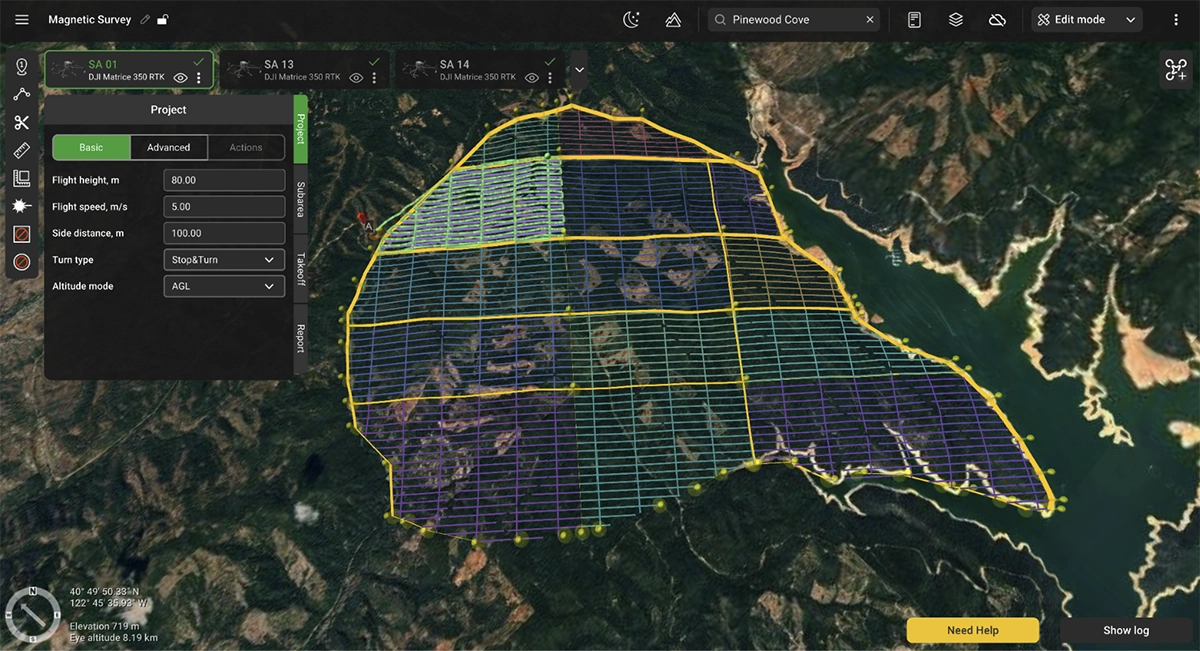
Al planificar misiones de varios vuelos:
- Cada subárea debe dimensionarse de acuerdo con el tiempo de vuelo previsto, incluyendo márgenes de seguridad
- El solapamiento entre subáreas adyacentes garantiza la continuidad de los datos
- Las subáreas pueden organizarse para minimizar el reposicionamiento entre vuelos, permitiendo cubrir una subárea completa desde una única posición de despegue
- Las ubicaciones para el cambio de baterías pueden planificarse estratégicamente
Cada subárea toma los parámetros de vuelo principales de la configuración del proyecto. Los parámetros clave son: velocidad de vuelo, altitud/altura de vuelo y distancia lateral.
- Velocidad de vuelo: depende de los objetivos del estudio y de la frecuencia de muestreo del sensor. Los magnetómetros modernos como el MagNIMBUS, la serie SENSYS MagDrone y el MagArrow tienen frecuencias de muestreo de cientos de hercios, lo que permite velocidades seguras de hasta 10 m/s para plataformas multirrotor en cualquier tipo de estudio. Sin embargo, los sensores más antiguos que operan a 10-20 Hz pueden limitar la velocidad si el objetivo es detectar pequeñas anomalías. Para estudios de UXO a muy baja altitud, las consideraciones de seguridad a menudo determinan la velocidad máxima razonable, a veces de 3-4 m/s, independientemente de las capacidades del sensor.
- Espaciado entre líneas varía significativamente según los objetivos del estudio, desde intervalos de 0,5 m para trabajos detallados de UXO hasta 200 m para reconocimientos geológicos regionales.
- Altitud de vuelo depende del tipo de estudio y de las especificaciones del cliente. Los estudios de detección de UXO pueden requerir un espacio libre de 1 m o incluso menor entre el sensor y la superficie, mientras que la prospección minera suele requerir entre 10 y 50 m. La altitud mínima de seguridad debe tener en cuenta los obstáculos, la vegetación y la capacidad del dron para mantener un control preciso de la altitud sobre un terreno cambiante.
El parámetro 'Tolerancia AGL' permite a los usuarios especificar con qué precisión debe seguir el UAV la altitud deseada sobre el terreno.
Existe un equilibrio entre seguir la altitud precisa dentro de un rango determinado y el número de puntos de ruta generados.
Seguir la altitud con mayor precisión permite un vuelo más seguro y datos de mejor calidad. Por otro lado, cada piloto automático tiene un límite predefinido en la cantidad de puntos de ruta que puede manejar a la vez. Por ejemplo, el dron DJI M600 solo puede aceptar 99 puntos de ruta durante un solo vuelo.
Si una ruta consta de más de 99 puntos de ruta, se necesitan aterrizajes intermedios para cargar el siguiente conjunto de puntos. (En teoría, los pilotos automáticos de DJI pueden cargar una nueva ruta mientras la aeronave aún está en el aire, pero esta operación es menos segura y, por lo tanto, debe usarse con precaución).
Por ejemplo, si la altitud AGL se establece en 40 m con una tolerancia de altitud de 1 m, UgCS generará cientos de puntos de ruta para mantener la altitud del dron en el corredor de tolerancia vertical entre 39 m y 41 m. Cuanto menor sea el valor de tolerancia de altitud, más puntos de ruta se generarán. Por lo tanto, la tolerancia de altitud debe establecerse en un valor que no lleve a exceder el límite máximo de puntos de ruta permitidos. Como ejemplo práctico, aumentar la tolerancia de altitud de 1 m a 10 m redujo el número de puntos de ruta de 872 a 364 para la misma ruta, reduciendo el número de vuelos necesarios de nueve a cuatro en un DJI M600.
Configuración de líneas de control para la nivelación de datos magnéticos
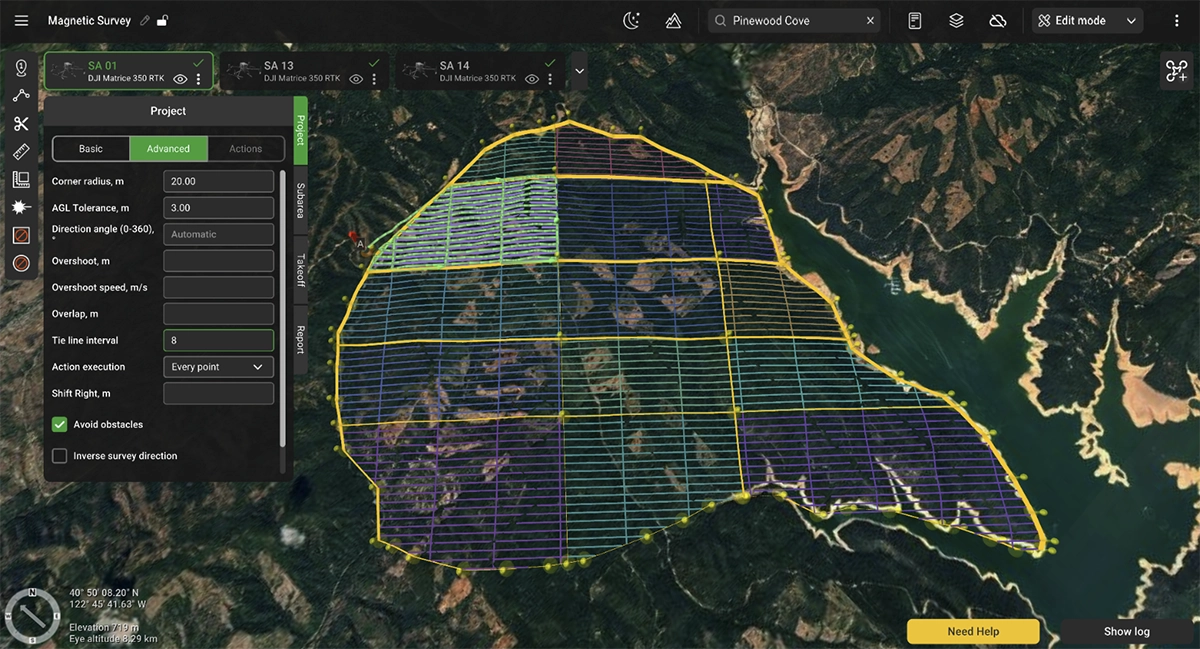
Un componente crucial de los estudios magnéticos con drones son las líneas de control (tie lines). Permiten evaluar la consistencia de los datos en toda el área de estudio y aplicar una técnica llamada "nivelación de líneas de control" para los datos magnéticos recopilados. Las líneas de control suelen volarse perpendicularmente a las líneas de estudio principales y están más espaciadas entre sí.
Además, las líneas de control deben ser consistentes en toda la cuadrícula de estudio, lo que significa que su posición no debe cambiar en toda el área de estudio. Esto es exactamente lo que permite hacer UgCS.
El parámetro de líneas de control en la configuración del proyecto permite elegir la frecuencia de dichas líneas. Por ejemplo:
0 - sin líneas de control
1 - una línea de enlace por cada línea de levantamiento
5 - una línea de enlace por cada 5 líneas de levantamiento
Adición de puntos de despegue, optimización del tiempo de vuelo
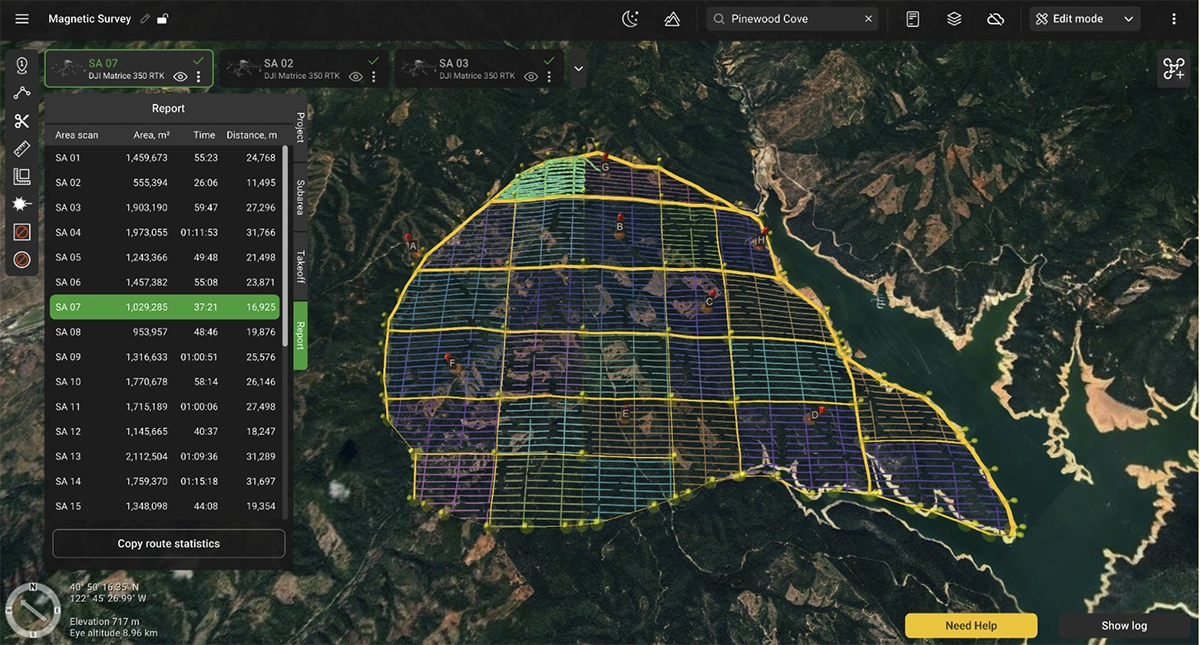
La sección de Informe permite previsualizar el tiempo de vuelo estimado de todas las subáreas. Utilizarla permite realizar ajustes en el tamaño del área y en los parámetros antes de salir al campo. Esto hace posible planificar las subáreas de tal manera que se optimice el tiempo de vuelo de cada una para la plataforma de dron utilizada, asegurando que cada área pueda sobrevolarse con un solo juego de baterías.
La ubicación estratégica de los puntos de despegue es importante no solo para la seguridad de la misión, sino también para la eficiencia. Planificar y establecer bien las posiciones de despegue permite minimizar el tiempo necesario para cubrir cada área.
Demasiados puntos de despegue implicarán tener que mover el equipo varias veces. Muy pocos puntos de despegue aumentarán el tiempo necesario para cubrir cada área. Por lo tanto, la optimización en este aspecto es crucial.
Parámetros de seguridad de la ruta
La mayoría de los parámetros en esta ventana son muy importantes para la seguridad de la misión. Por lo tanto, consideraremos cada parámetro en detalle:
- Altitud del punto de despegue sobre el terreno: En la mayoría de los casos, este campo debe dejarse vacío, excepto en situaciones como cuando se inicia el vuelo desde la azotea de un edificio. En ese caso, debe ingresar la elevación del punto de despegue real sobre el nivel del suelo para calcular con precisión las altitudes de cada punto de referencia de la ruta.
- Altitud máxima sobre el terreno: En la mayoría de los países, existe un límite legal para la altitud sobre el terreno (AGL) para los vuelos de drones, a menos que el operador tenga un permiso especial. Por lo general, 120 m (o 400 pies) es el límite más común. Por favor, no establezca este parámetro en valores más altos sin el permiso de las autoridades de su país. Este ajuste puede cambiarse en algunos casos cuando el dron debe volar a más de 120 m desde la ubicación de origen, pero no a más de 120 m sobre el nivel del suelo.
- Altitud de regreso al punto de origen: Si algo sale mal con el equipo (batería baja, pérdida de señal RC, dependiendo del tipo de dron y la configuración), o si el operador presiona el botón "Inicio" en el control remoto, el dron ascenderá a esta altitud antes de volar de regreso a la ubicación de origen. Se debe tener en cuenta que la altitud de regreso se calcula en relación con la posición de origen (despegue), no con su posición actual donde se inició la secuencia de regreso al punto de origen. Como regla general, el valor de este parámetro debe estar por encima de la altura del obstáculo más alto (incluidos los obstáculos naturales como árboles, colinas y rocas) en su área de levantamiento.
- Tipo de trayectoria: Para misiones de seguimiento del terreno, este parámetro debe establecerse en "Recta". Tenga en cuenta que en este modo su dron volará entre puntos de referencia en línea recta, por lo que la altitud sobre el terreno debe superar la altura de todos los árboles y otros obstáculos en su área de levantamiento.
- Acción ante la pérdida de RC: Este parámetro define qué debe suceder si se pierde el enlace de comunicación entre la estación terrestre (control remoto RC) y su dron. De forma predeterminada (opción "Inicio"), el dron abortará la misión, ascenderá a la altitud de regreso al punto de origen y regresará a la ubicación de origen. Otra opción para este parámetro es "Continuar". Recomendamos encarecidamente utilizar siempre la opción predeterminada ("Inicio"). En primer lugar, en la mayoría de los países, la ley exige que se mantenga un enlace de comunicación permanente entre el dron y el operador durante todo el vuelo. En segundo lugar, si algo sale mal (realmente mal) después de que se haya perdido el enlace de comunicación, es posible que nunca encuentre su dron porque la estación terrestre mostrará solo su última posición conocida. Naturalmente, hay algunos casos en los que mantener un enlace de radio constante es casi imposible, pero en general, debería pensárselo dos veces antes de seleccionar la opción "Continuar".
Además, tenga en cuenta que si se selecciona la opción "Continuar", el dron volará hasta el último punto de referencia y se mantendrá allí. Si se pierde el enlace de radio, el dron permanecerá en vuelo estacionario hasta que se agoten sus baterías, momento en el que lo más probable (dependiendo de la configuración del dron) es que aterrice en el último punto de referencia. Por consiguiente, el último punto de referencia de la ruta siempre debe colocarse cerca del punto de aterrizaje deseado.
Establecimiento de un ángulo de dirección óptimo para las líneas de levantamiento
UgCS permite a los usuarios cambiar la dirección de las líneas de levantamiento ingresando el valor en la configuración del proyecto o arrastrando el indicador de dirección en el mapa.
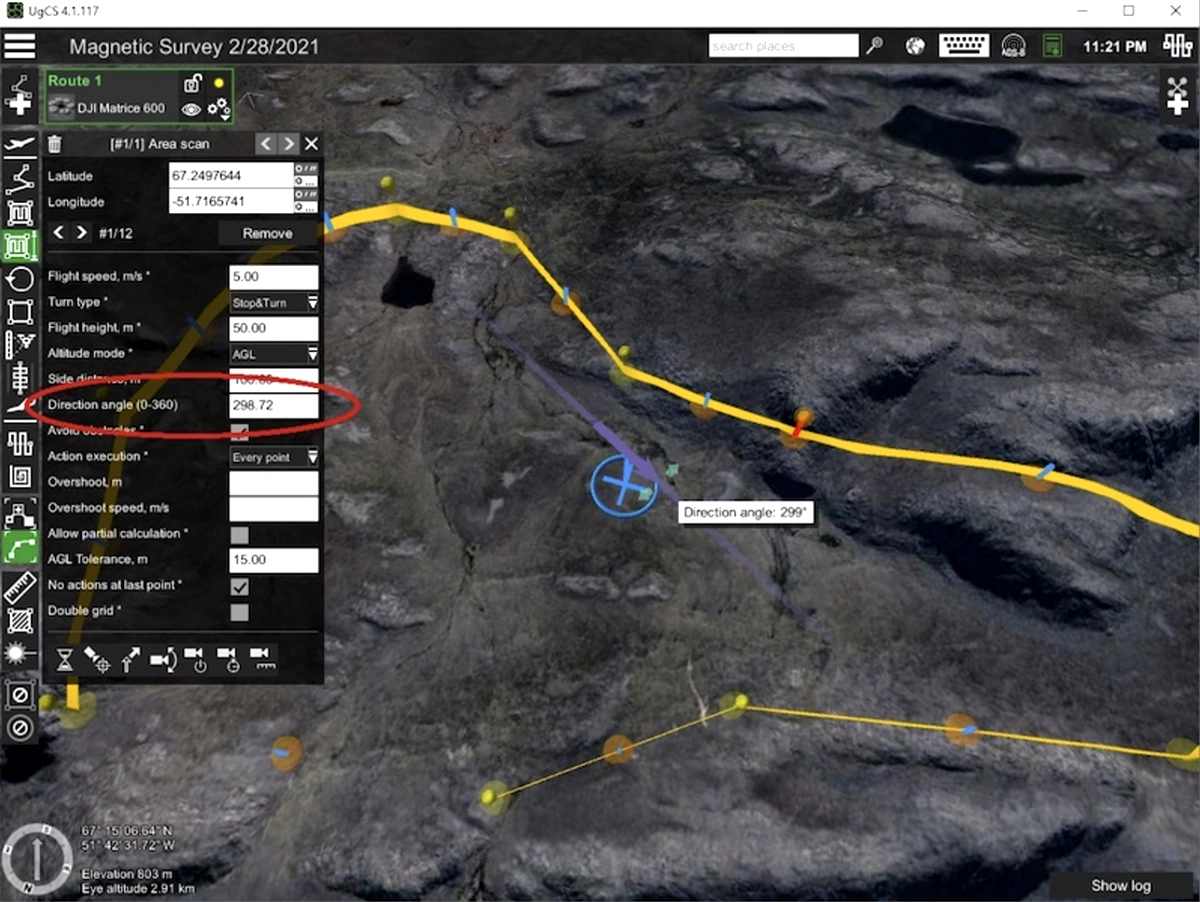
Las líneas de levantamiento pueden alinearse de forma paralela a los límites del área de estudio para reducir la duración del vuelo y minimizar el número de puntos de referencia y giros. Por ejemplo, en el caso que se muestra a continuación, podemos obtener una ruta mucho más óptima configurando el ángulo de dirección a 261 grados:
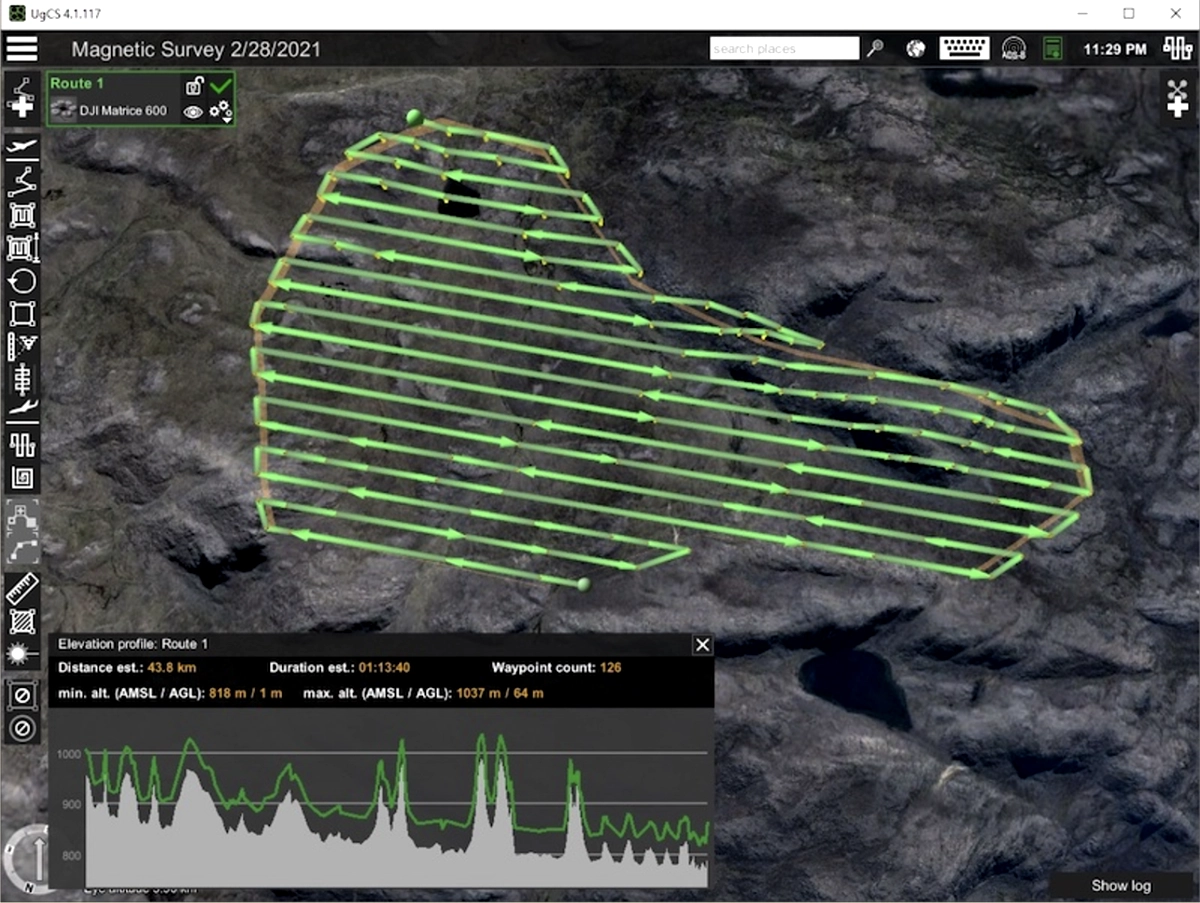
Una regla general es que, para minimizar el tiempo de vuelo, debe establecer la dirección de las líneas de levantamiento de forma paralela al lado más largo del límite del "Área de escaneo".
Sin embargo, la selección de la dirección de las líneas de levantamiento puede ser un proceso más complejo. En el caso de polígonos no convexos, es posible que necesite minimizar los vuelos fuera del área de estudio. Además, para recopilar datos magnéticos de alta calidad, debe elegir la dirección de modo que, al recorrer las líneas de levantamiento, el dron no tenga que realizar maniobras verticales bruscas para seguir el terreno. Idealmente, siempre que sea posible, el dron debe mantener una altitud absoluta más o menos constante en las líneas de levantamiento. Asimismo, para fines de exploración minera, la dirección de la línea será determinada por el gerente de exploración o el geólogo en el sitio, independientemente del tamaño o la forma del levantamiento.
Adición de solapamiento y sobrepaso
Una parte clave de los levantamientos magnéticos es garantizar una cobertura de datos óptima a través de los límites de las diferentes áreas. La calidad de los datos suele disminuir significativamente durante los giros en las esquinas.
UgCS permite añadir solapamiento y sobrepaso a todo el proyecto. Esto hace posible recortar las esquinas de cada área de levantamiento, dejando solo datos magnéticos consistentes y de buena calidad.
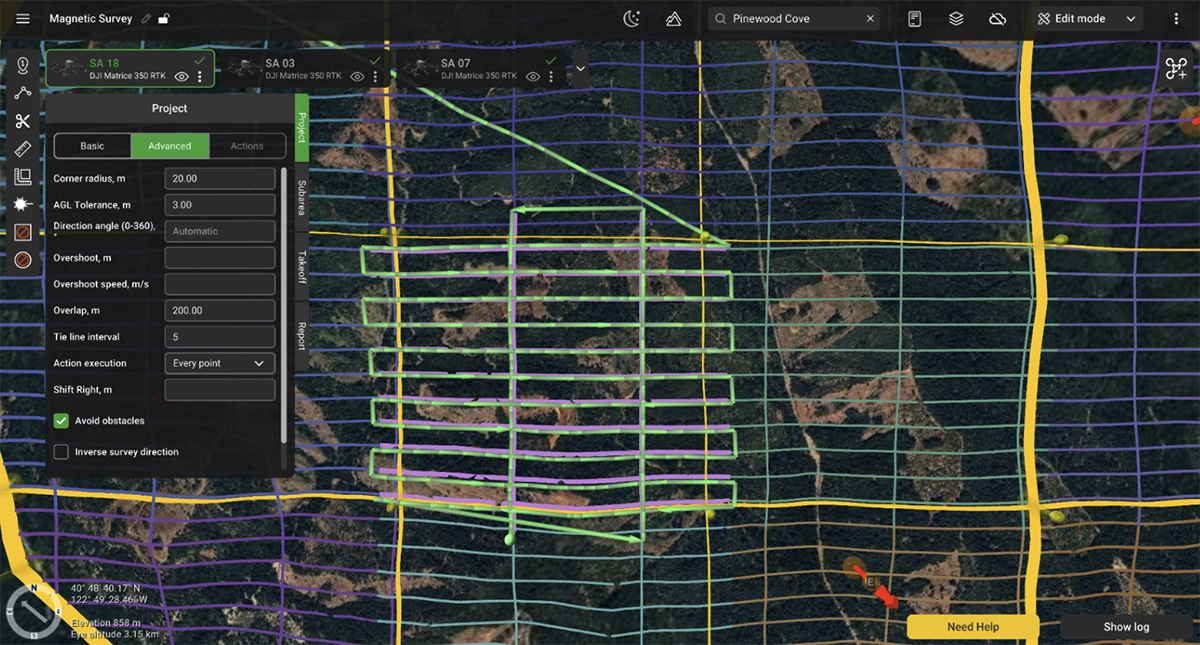
Los segmentos de sobrepaso se añaden en los extremos de las líneas de levantamiento y también permiten controlar la velocidad del vehículo, haciendo que tome las curvas más lentamente. Esto es importante para sensores suspendidos como los magnetómetros Geometrics Magarrow, GEM GSMP y GEODEVICE.
El solapamiento, por otro lado, aumenta el tamaño de toda el área en todas las direcciones.
Suavizado de trayectoria para levantamientos magnéticos
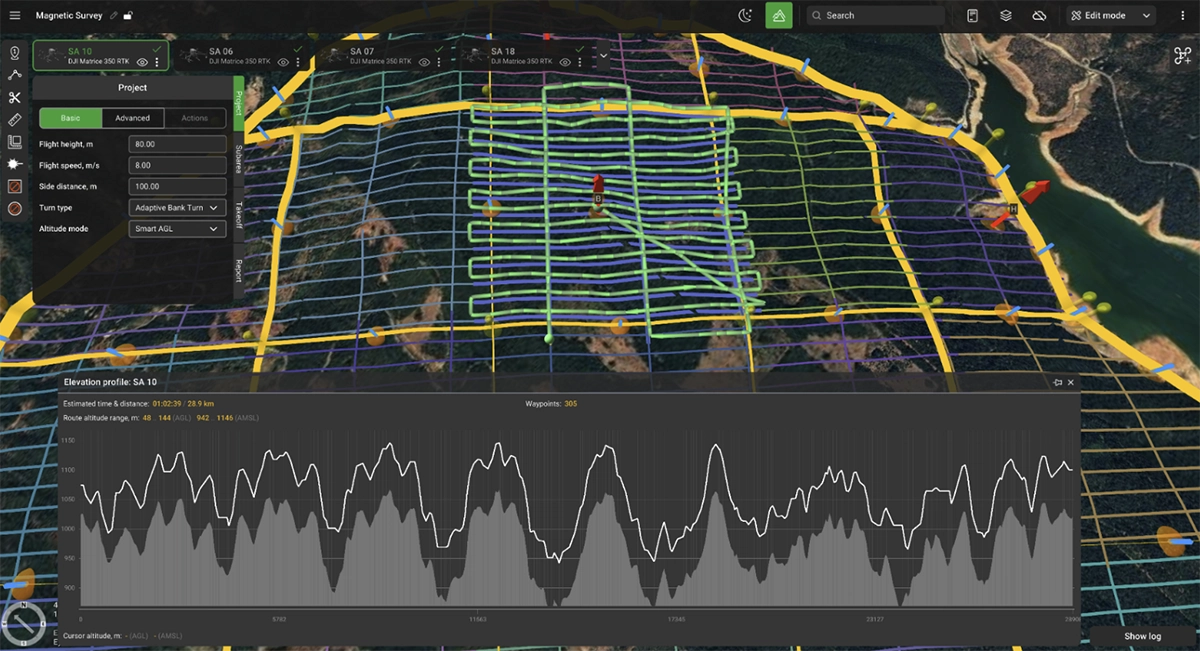
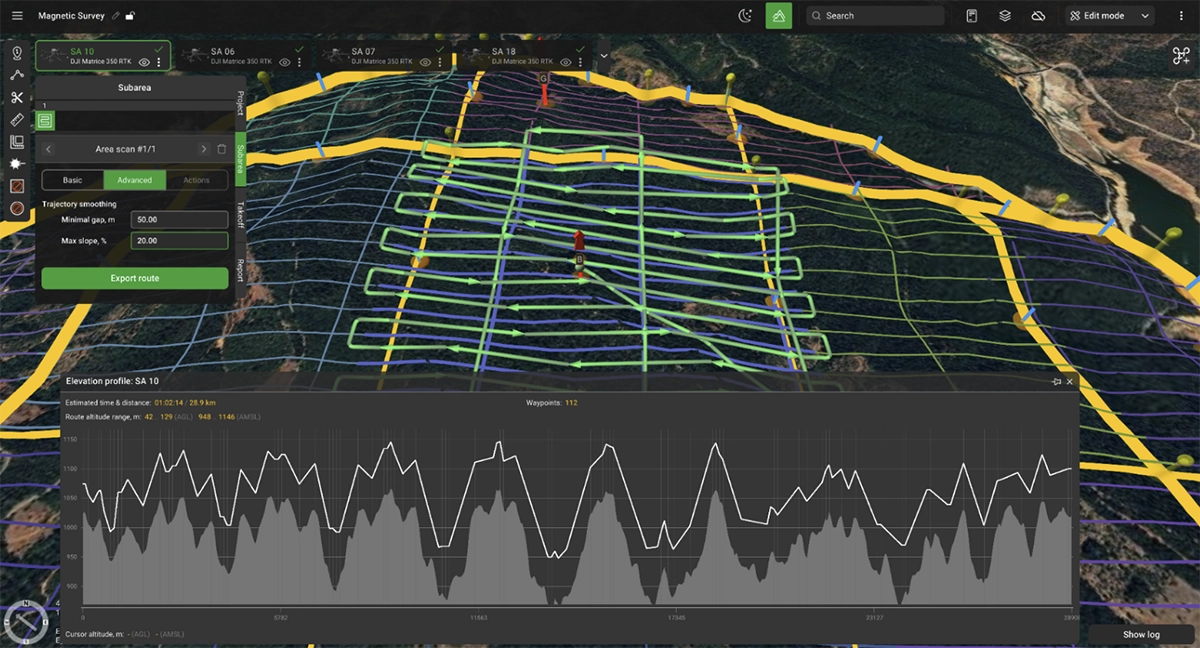
UgCS incluye un algoritmo de suavizado de trayectoria diseñado específicamente para mejorar las rutas de vuelo en levantamientos geofísicos. Esta función es especialmente valiosa para los levantamientos magnéticos realizados sobre terrenos con cambios de elevación pronunciados.
El algoritmo ofrece dos ajustes personalizables:
- Pendiente máxima - limita los ángulos verticales para obtener trayectorias de vuelo más suaves
- Brecha mínima - evita caídas repentinas o inclinaciones pronunciadas
Estos ajustes protegen los sensores sensibles, como los magnetómetros, de movimientos excesivos a la vez que optimizan el consumo de batería. Al realizar levantamientos en terrenos montañosos o accidentados, el suavizado de trayectoria evita que el dron siga cada pequeña variación del terreno, creando en su lugar una ruta de vuelo que equilibra el seguimiento del terreno con la eficiencia operativa.
Para los levantamientos magnéticos, esto significa:
- Menos artefactos de movimiento del sensor en los datos recopilados
- Tiempos de vuelo extendidos mediante una gestión de energía más eficiente
- Características de vuelo más suaves y predecibles
Perfil de elevación antes de aplicar la suavización de trayectoria:
Perfil de elevación después de aplicar la suavización de trayectoria:
Carga y sincronización de rutas en el dron
Una vez planificado todo el proyecto, es hora de volar. Existen diferentes formas de hacerlo según el dron utilizado.
Para drones DJI, estas son las opciones:
- Usar la función UgCS Cloud , que permite sincronizar los planes de vuelo con el control remoto a través de internet
- Usar la conexión directa desde la aplicación Pilot 2 a UgCS a través de una red Wi-Fi local. Esto permite sincronizar la biblioteca de rutas con la aplicación Pilot 2 y ver la telemetría del dron en tiempo real en UgCS.
- Usar la aplicación UgCS CompanionPermite controlar el dron directamente desde UgCS o iniciar una de las rutas previamente sincronizadas.
Para sistemas basados en ArduPilot / PX4:
- Conecte el dron a UgCS mediante un enlace de radio USB
- Conecte el dron a UgCS mediante un controlador Herelink (o similar). Cargue la ruta y supervise el progreso en la aplicación QGC del controlador. También sugerimos leer nuestra guía sobre el uso de drones ArduPilot y PX4 con UgCS.
En caso de que la planificación del vuelo se realice de forma remota, los planes de vuelo también pueden exportarse desde UgCS y enviarse a los operadores de drones en el campo.
Configuración específica del sensor para magnetómetros de drones
SPH Engineering MagNIMBUS, SENSYS MagDrone R1
Estos magnetómetros con diseño de brazo plegable proporcionan una buena estabilidad del sensor y permiten una distancia extremadamente baja entre el sensor y el suelo. El diseño contempla la posibilidad de tocar el suelo o algún obstáculo en las líneas de prospección sin que el dron se estrelle. Esto hace que estos sensores sean especialmente eficaces para la búsqueda de UXO en campos con vegetación.
Configuración recomendada:
- La velocidad de vuelo depende únicamente de la altitud y la irregularidad del terreno. Para altitudes extremadamente bajas sobre campos de cultivo llanos, puede estar en el rango de 4 a 8 m/s; para terrenos irregulares, puede ser tan baja como 1 m/s.
- La altitud de vuelo cuando se utiliza el sistema de seguimiento de terreno real (True Terrain Following) puede seleccionarse para que la elevación del sensor sobre el suelo sea igual a la altura de la vegetación sin margen de seguridad adicional. PERO, por favor, no planifique la misión de manera que los sensores toquen regularmente el suelo u obstáculos duros.
- El dron debe volar con el morro apuntando al siguiente punto de referencia; por favor, no fije el rumbo absoluto para las cuadrículas de prospección.
- La longitud recomendada del segmento de sobrepaso (overshoot) es igual a 2 veces la velocidad de vuelo (por ejemplo, 10 m para 5 m/s), con una velocidad reducida a la mitad.
- Para cuadrículas de prospección densas (con un espaciado de 1 m o menos), utilice tipos de giro Stop&Turn para una mayor precisión de las líneas de prospección.
Geometrics MagArrow
El diseño aerodinámico del MagArrow y sus cables de suspensión de 3 m proporcionan un excelente aislamiento del ruido magnético, pero requieren una planificación cuidadosa para los giros. El sensor es propenso al movimiento pendular en los puntos de giro.
Configuración recomendada:
- Segmentos de rebasamiento (overshoot): 40-80 m para una velocidad de vuelo de 8 m/s (5-10 veces la velocidad en metros)
- Velocidad de rebasamiento reducida: 4 m/s (aproximadamente la mitad de la velocidad de la línea de prospección)
- Si se utiliza un espaciado de línea estrecho (1-10 m), el sensor también puede oscilar horizontalmente durante los giros en U.
- Utilice giros bancarios adaptativos (Adaptive bank turns).
Las anomalías fantasma en los datos magnéticos que aparecen a distancias iguales desde el inicio de las líneas de prospección indican una estabilización insuficiente. Unos rebasamientos más largos con velocidad reducida eliminan estos artefactos.

SENSYS MagDrone R3/R4
Estos sensores montados en las patas o en el fuselaje ofrecen una mayor estabilidad durante los giros en comparación con los sistemas suspendidos. El montaje rígido reduce los efectos pendulares.
Requisitos clave:
- Asegúrese de que la barra del sensor permanezca perpendicular a la dirección de vuelo.
- Los rebasamientos pueden ser más cortos: 5-10 m suelen ser suficientes.
- Para cuadrículas de prospección densas (con un espaciado de 1 m o menos), utilice tipos de giro "Stop&Turn" para una mayor precisión en las líneas de prospección.
El montaje más estable permite radios de giro algo más cerrados y una planificación de rebasamiento menos conservadora.
GEM Systems GSMP-35U/25U, GEODEVICE AeroSmartMag/AeroQuantumMag
El sensor GSMP remolcado por cable requiere rebasamientos moderados y un control de rumbo constante. La longitud del cable crea cierta tendencia pendular, pero menor que la de los cables de 3 m del MagArrow.
Configuración recomendada:
- Rebasamientos: 15-20 m para velocidades de vuelo de 5-7 m/s, 30-50 m para 8-10 m/s.
- Velocidad de rebasamiento: 4-6 m/s proporciona un margen adicional contra el movimiento pendular.
- Mantenga un rumbo constante a lo largo de toda la cuadrícula de prospección para minimizar el movimiento pendular y el error de rumbo del magnetómetro.
- Para sobrepasos más largos, puede que no sea necesaria una velocidad reducida, pero los ajustes conservadores mejoran la calidad de los datos.
- Utilice el tipo de giro de alabeo adaptativo.
El diseño de suspensión por cable se beneficia de trayectorias de vuelo suaves y predecibles con maniobras mínimas y poco agresivas.
Prevención del movimiento pendular en magnetómetros suspendidos por cable.
Los magnetómetros suspendidos por cable o cuerda pueden oscilar durante los giros, creando artefactos de movimiento en los datos que se asemejan a anomalías magnéticas.
Los segmentos de sobrepaso abordan este problema. UgCS permite extender las líneas de levantamiento más allá de los límites del área con una velocidad reducida durante los sobrepasos. A medida que el dron desacelera y gira a menor velocidad, el movimiento pendular se minimiza.
El principio general es reducir la velocidad antes de girar. Para algunos levantamientos, es importante mantener un rumbo constante para el UAV (y el sensor) durante el vuelo; esto se puede lograr con la función 'Cambiar guiñada' de UgCS. La longitud específica del sobrepaso y la reducción de velocidad dependen del diseño del sensor, la longitud de la suspensión y la velocidad de la línea de levantamiento.
Seguimiento del terreno en tiempo real a baja altitud.
La detección de UXO y los levantamientos de infraestructura subterránea a veces requieren distancias de separación del sensor inferiores a 1 m. A estas altitudes extremas, la deriva del altímetro barométrico se convierte en una preocupación crítica de seguridad. Una deriva de hasta 5 m en un vuelo de 30 minutos hace que el control de altitud barométrico no sea adecuado para operaciones por debajo de los 5 m.
Los sistemas activos de seguimiento del terreno con altímetros de radar o láser se vuelven obligatorios. Estos sistemas proporcionan información de altitud en tiempo real, lo que permite distancias de separación de apenas unas pocas decenas de centímetros.
True Terrain Following (TTF) de SPH Engineering. está diseñado específicamente para estos requisitos de levantamiento extremos. El sistema mide continuamente la distancia real al suelo y ajusta la altitud de vuelo en tiempo real, independientemente de la deriva barométrica o la precisión del MDE.
Beneficios del seguimiento real del terreno:
- Distancia constante entre el sensor y el suelo independientemente de las variaciones del terreno.
- Operación segura con distancias de separación inferiores a 1 m.
- Excelente calidad de datos en operaciones a altitud ultrabaja.
- Capacidad para detectar objetivos pequeños como UXO y servicios públicos subterráneos.
Las exigencias operativas para los pilotos durante vuelos a altitud extremadamente baja son significativas. Se requiere una conciencia situacional constante, preparación para la intervención manual y monitoreo visual del comportamiento del sensor. Estas misiones requieren operadores experimentados y cómodos con operaciones de vuelo a baja altura.
Una misión de levantamiento magnético con un UAV que transporta un sensor sujeto a un cable de remolque a 5 m sobre el suelo es muy diferente de una misión de fotogrametría clásica. (cuando un UAV vuela a 100 m de altitud). Por lo tanto, el operador del UAV para levantamientos magnéticos debe controlar la distancia entre el sensor del magnetómetro y el suelo u obstáculos, y estar preparado para tomar el control manual del UAV con un control remoto.
Conclusiones: Consideraciones clave para la planificación de levantamientos magnéticos con drones
Los levantamientos geofísicos modernos con drones combinan tecnología de sensores, plataformas de vuelo y software de planificación de misiones diseñado para las exigencias específicas de estas operaciones.
UgCS proporciona las herramientas necesarias para realizar levantamientos con magnetómetro con éxito:
- Capacidad para planificar proyectos a gran escala
- Importación y gestión de modelos digitales de elevación de alta resolución
- Configuración de parámetros específicos para cada sensor
- Optimización de rutas para la calidad de los datos y la eficiencia operativa
- Márgenes de seguridad y procedimientos de emergencia integrados
- Control de rumbo y dinámica del sensor
- Suavizado de trayectoria para terrenos complejos
Los levantamientos con magnetómetro exitosos requieren comprender la física de los sensores, el análisis del terreno, la dinámica de vuelo y los requisitos de calidad de los datos. UgCS gestiona la complejidad de convertir estos requisitos en planes de vuelo ejecutables.
Ya sea que el levantamiento magnético con drones implique la exploración minera en terrenos remotos, la limpieza de municiones sin detonar (UXO) en antiguas zonas de conflicto o estudios arqueológicos bajo vegetación, el éxito de la misión depende de una planificación exhaustiva. La combinación de plataformas UAV modernas, sensores magnetométricos avanzadosy software especializado de planificación de misiones ha convertido en rutinarios proyectos que antes eran imposibles o prohibitivamente costosos.
La tecnología requiere experiencia. Los operadores deben comprender sus sensores, el terreno y las capacidades de la plataforma. UgCS proporciona el marco de planificación necesario para transformar el conocimiento técnico en operaciones de levantamiento seguras y eficientes.