Report an issue
Help us improve the website — notify website team.
Thank you! Issue report has been sent!
Oops! Something went wrong while submitting the form.

Los principios físicos siguen siendo los mismos, tanto si el GPR está montado en un dron como si se opera desde el suelo.

Fig.1 - GPR montado en dron detectando anomalías subterráneas
La profundidad que puede interpretarse a partir de los datos de un georradar (GPR) depende de la frecuencia de la antena y de las propiedades eléctricas del material analizado. En aplicaciones con drones, la penetración suele oscilar desde unas pocas decenas de centímetros hasta varios metros. Las antenas de alta frecuencia (p. ej., 1000 MHz) ofrecen mayor detalle pero menor alcance, mientras que los sistemas de baja frecuencia (50–300 MHz) pueden detectar estructuras más profundas o de mayor tamaño con una resolución menor.
La humedad y la salinidad también afectan significativamente la profundidad a la que puede viajar la señal del radar y retornar reflexiones útiles.
| Antena / Frecuencia | Penetración típica desde un dron¹ | Tamaño aprox. del objetivo más pequeño² | Ideal para (ejemplos) | Altitud recomendada | Notas |
| 1000 MHz | 0,3–0,5 m | 5–10 cm | Estructuras arqueológicas superficiales, capas finas de hielo/nieve, servicios públicos cercanos a la superficie | ≤ 1 m | Máxima resolución; muy sensible a la humedad del suelo; mantenga una altura sobre el terreno (AGL) baja y estable |
| 500-600 MHz | ~1–2 m | 10–20 cm | Espesor de hielo/nieve, detección de cavidades poco profundas, preparación de sitios de construcción | ≤ 1–1.5 m | Equilibrio entre profundidad y resolución; buena frecuencia de "primera pasada" para trabajos en terreno abierto |
| 50–300 MHz (LF) | ~4–30 m + | 30–100 cm | Grandes cavidades, arenas secas espesas, estudios de lecho rocoso poco profundo o geología, perfilado de glaciares | ≤ 2 m | Máxima penetración a costa de la resolución |
¹La penetración típica asume materiales secos de baja conductividad y la altitud de vuelo indicada para cada frecuencia.
²El tamaño mínimo del objetivo detectable es aproximado y depende de las condiciones del suelo y de la relación señal-ruido.
Estime la resolución esperada, la detectabilidad de objetos y el tiempo de recorrido según el tipo de suelo y la frecuencia de la antena utilizando la calculadora GPR.
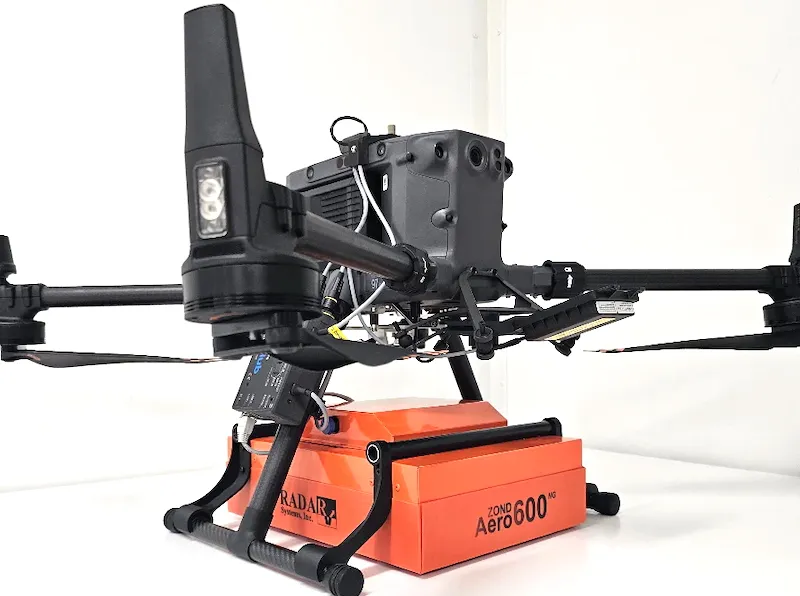
La tabla ofrece un resumen de lo que podemos esperar de los sistemas GPR disponibles para uso con drones y sus aplicaciones recomendadas. Aquí hemos enumerado los sistemas GPR fabricados por Radar Systems Inc., Letonia, ya que esta línea de GPR cubre todas las aplicaciones posibles para radares de penetración terrestre montados en drones. Cualquier otro sistema GPR con una frecuencia central similar tendrá parámetros prácticos más o menos iguales en cuanto a penetración y resolución.
Tenga en cuenta que la penetración y la resolución en determinados lugares dependen de la composición del suelo, la humedad, la temperatura, etc. En la siguiente tabla, hemos utilizado los parámetros de un "suelo promedio" típico: una sustancia con una permitividad dieléctrica relativa de 9, baja conductividad y bajo contenido de agua.
Bajo pedido, los sistemas GPR Zond Aero LF pueden incluir antenas con frecuencias centrales personalizadas.
| Frecuencia central, MHz | 1000 | 600 | 500 | 300 | 150 | 100 |
|---|---|---|---|---|---|---|
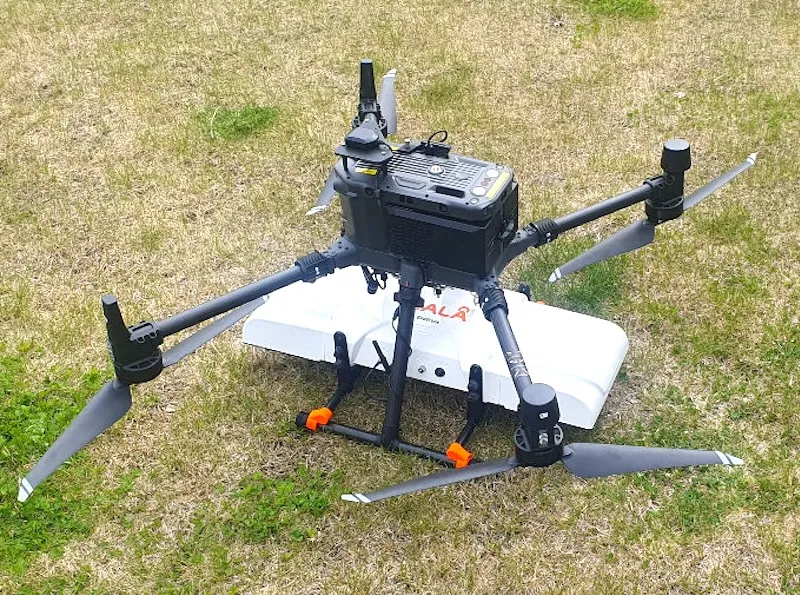
| Modelo de GPR | Zond Aero 1000 | Zond Aero 600 y MALÅ GeoDrone 600 | Zond Aero 500 | Zond Aero LF | Zond Aero LF | Zond Aero LF |
| Penetración desde la superficie, m | 0,5 .. 1 | 2 .. 4 | 2 .. 4 | 4 .. 8 | 8 .. 15 | 15 .. 20 |
| Penetración desde el dron, m | 0,3 .. 0,5 | 1 .. 2 | 1 .. 2 | 2 .. 4 | 4 .. 8 | 7 .. 10 |
| Penetración desde el dron en agua dulce, m (conductividad del agua <200 µS/cm) | - | 0,25 | 0,5 | 2 | 4 | 7 |
| Elevación máxima recomendada de la antena para levantamientos aéreos, m | 0,3 (el límite práctico es 0,5 m) | 0,6 | 0,6 | 1 | 2 | 3 |
| Tamaño mínimo de los objetos detectables bajo la superficie desde la altitud recomendada, cm | 7 | 10 | 10 | 20 | 35 | 50 |
| Tamaño mínimo de objetos "profundos" detectables desde la altitud recomendada, cm | 11 a 0,5 m | 26 a 2 m | 26 a 2 m | 50 a 4 m | 100 a 8 m | 180 a 15 m |
| Diámetro mínimo de objetos lineales no conductores detectables, como una tubería de plástico vacía, cm | 5 | 10 | 10 | 17 | 33 | 50 |
| Diámetro mínimo de objetos lineales conductores detectables, como una tubería de metal o una tubería de plástico llena de agua, cm | 5 | 8 | 8 | 13 | 27 | 40 |
| Aplicaciones | ||||||
| Búsqueda de objetos pequeños |  | | | |||
| Glaciología, perfilado del espesor de nieve/hielo | | | | | | |
| Estratigrafía geológica • estratigrafía del subsuelo • estructura • superficie del lecho rocoso | | | | | | |
| Estudios geotécnicos • búsqueda de cavidades • búsqueda de socavones | | | | | | |
| Búsqueda de servicios públicos • cables • tuberías de agua y alcantarillado • tuberías de gas • oleoductos | | | | | ||
| Cartografía de infraestructuras subterráneas | | | | | ||
| Arqueología • artefactos • estructuras ocultas • estratigrafía • cimientos | | | | | ||
| Arqueología • cuevas • tumbas • túneles | | | | |||
| Arqueología forense | | | | | ||
| Batimetría de agua dulce | | | | |||
| Minería y canteras • rocas • fracturas • fallas • diaclasas | | | |
Al seleccionar el método de prospección GPR más adecuado, una de las decisiones clave es si utilizar una configuración aérea (con drones) o terrestre (sobre el terreno). La elección depende de factores como la accesibilidad del terreno, la resolución requerida, la profundidad del objetivo y el tamaño del área de prospección.
Existen varios métodos estándar para realizar prospecciones con GPR, cada uno con sus propias ventajas e inconvenientes. Ningún método es universalmente aplicable; el enfoque adecuado o más conveniente debe elegirse en función del objetivo de la prospección y las condiciones ambientales. Ambos modos se incluyen en prospecciones geofísicas con drones, junto con la magnetometría. A continuación, se presenta un resumen de los métodos más populares.
Los sistemas GPR Zond Aero de Radar Systems están diseñados para ser totalmente versátiles y admitir el método de prospección más óptimo para cada trabajo o proyecto. Esto significa que, al invertir una sola vez en el sistema GPR, los clientes pueden utilizar el mismo equipo de la manera más eficiente.
El método más tradicional y común para escaneos GPR, especialmente en carreteras pavimentadas o cualquier superficie dura.
+ Método sencillo y bien conocido
+ Adecuado para espacios confinados en calles de ciudades y entornos similares
+ Permite la interpretación de datos en “tiempo real” para marcar anomalías detectadas en la superficie
- No es adecuado para superficies blandas o pegajosas donde el uso de carros con ruedas es complicado
- Productividad limitada, la velocidad de estudio es <1 m/s
Un método tradicional más. Puede utilizarse en situaciones en las que la capacidad de carga de la superficie del suelo no es adecuada para un carro con ruedas. La aplicabilidad del método está restringida a la accesibilidad del área de estudio a pie.
+ Método sencillo y bien conocido
+ Adecuado para espacios confinados donde no funcionan otros métodos, por ejemplo, en un bosque
+ Permite la interpretación de datos en “tiempo real” para marcar anomalías detectadas en la superficie
- No es adecuado para superficies demasiado blandas o pegajosas donde el operador no puede caminar sin un esfuerzo excesivo
- La calidad de los datos depende de la posibilidad de caminar manteniendo una orientación estable de la antena GPR
- Productividad limitada, la velocidad de estudio es <1 m/s
- Puede ser físicamente exigente, ya que el operador carga con todo el equipo
El Zond Aero 500 NG y el Zond Aero 1000 NG vienen de serie en una caja con batería integrada y router WiFi. El GPR puede conectarse a una batería y a un router WiFi, lo que permite realizar estudios remolcando la caja detrás del operador. Este método es adecuado para superficies más o menos uniformes donde no es posible utilizar carros con ruedas (sobre nieve, arena, suelos blandos), pero que siguen siendo accesibles a pie.
+ Método sencillo
+ Permite la interpretación de datos en “tiempo real” para marcar anomalías detectadas en la superficie
- No es adecuado para superficies demasiado blandas o pegajosas donde el operador no puede caminar sin un esfuerzo excesivo
- Adecuado solo para superficies más o menos uniformes
- Productividad muy limitada, la velocidad de estudio es <0.5 m/s
- Puede ser físicamente exigente
El GPR montado en dron implementa el lema “más seguro, más barato, más rápido”.
+ La única forma de realizar el trabajo sin entrar en el área de estudio
+ Adecuado para áreas con riesgos de seguridad o salud para el operador (glaciares con grietas, suelos contaminados, etc.)
+ Productividad extremadamente alta en grandes áreas despejadas donde la productividad de los estudios terrestres no sería económicamente razonable (por ejemplo, escanear enormes campos para parques solares para determinar la profundidad del lecho rocoso y la presencia de rocas)
+ Adecuado para terrenos difíciles donde los estudios terrestres pueden ser imposibles (suelos cubiertos de hielo y nieve, terrenos rocosos e irregulares, cruce de ríos y áreas propensas a avalanchas)
+ Seguimiento automático muy preciso de líneas de estudio preprogramadas
- Requiere equipo adicional sofisticado: dron equipado con sistema de seguimiento de terreno, además de software de planificación y control de vuelo
- No es adecuado para espacios confinados (calles, etc.)
- No es adecuado para áreas con vegetación alta (todos los demás métodos también pueden ser inadecuados sin preparación del terreno)
Todos los sistemas GPR utilizan los mismos principios, pero varían en su aplicación debido a diferentes frecuencias de antena:
El diseño de la antena refleja:
La variedad de GPR garantiza el sistema adecuado para cada necesidad de investigación del subsuelo.
Estos son algunos consejos para utilizar eficazmente el sistema GPR. Esta lista no es exhaustiva y siempre estamos dispuestos a analizar su solución específica en detalle.


La calculadora GPR puede utilizarse para estimar la detectabilidad de objetivos a una profundidad y altitud de vuelo (elevación de la antena) determinadas.
Introduzca la información sobre la elevación de la antena, el tipo de sistema GPR, la profundidad estimada del objetivo y el tipo de material/suelo para obtener los resultados.
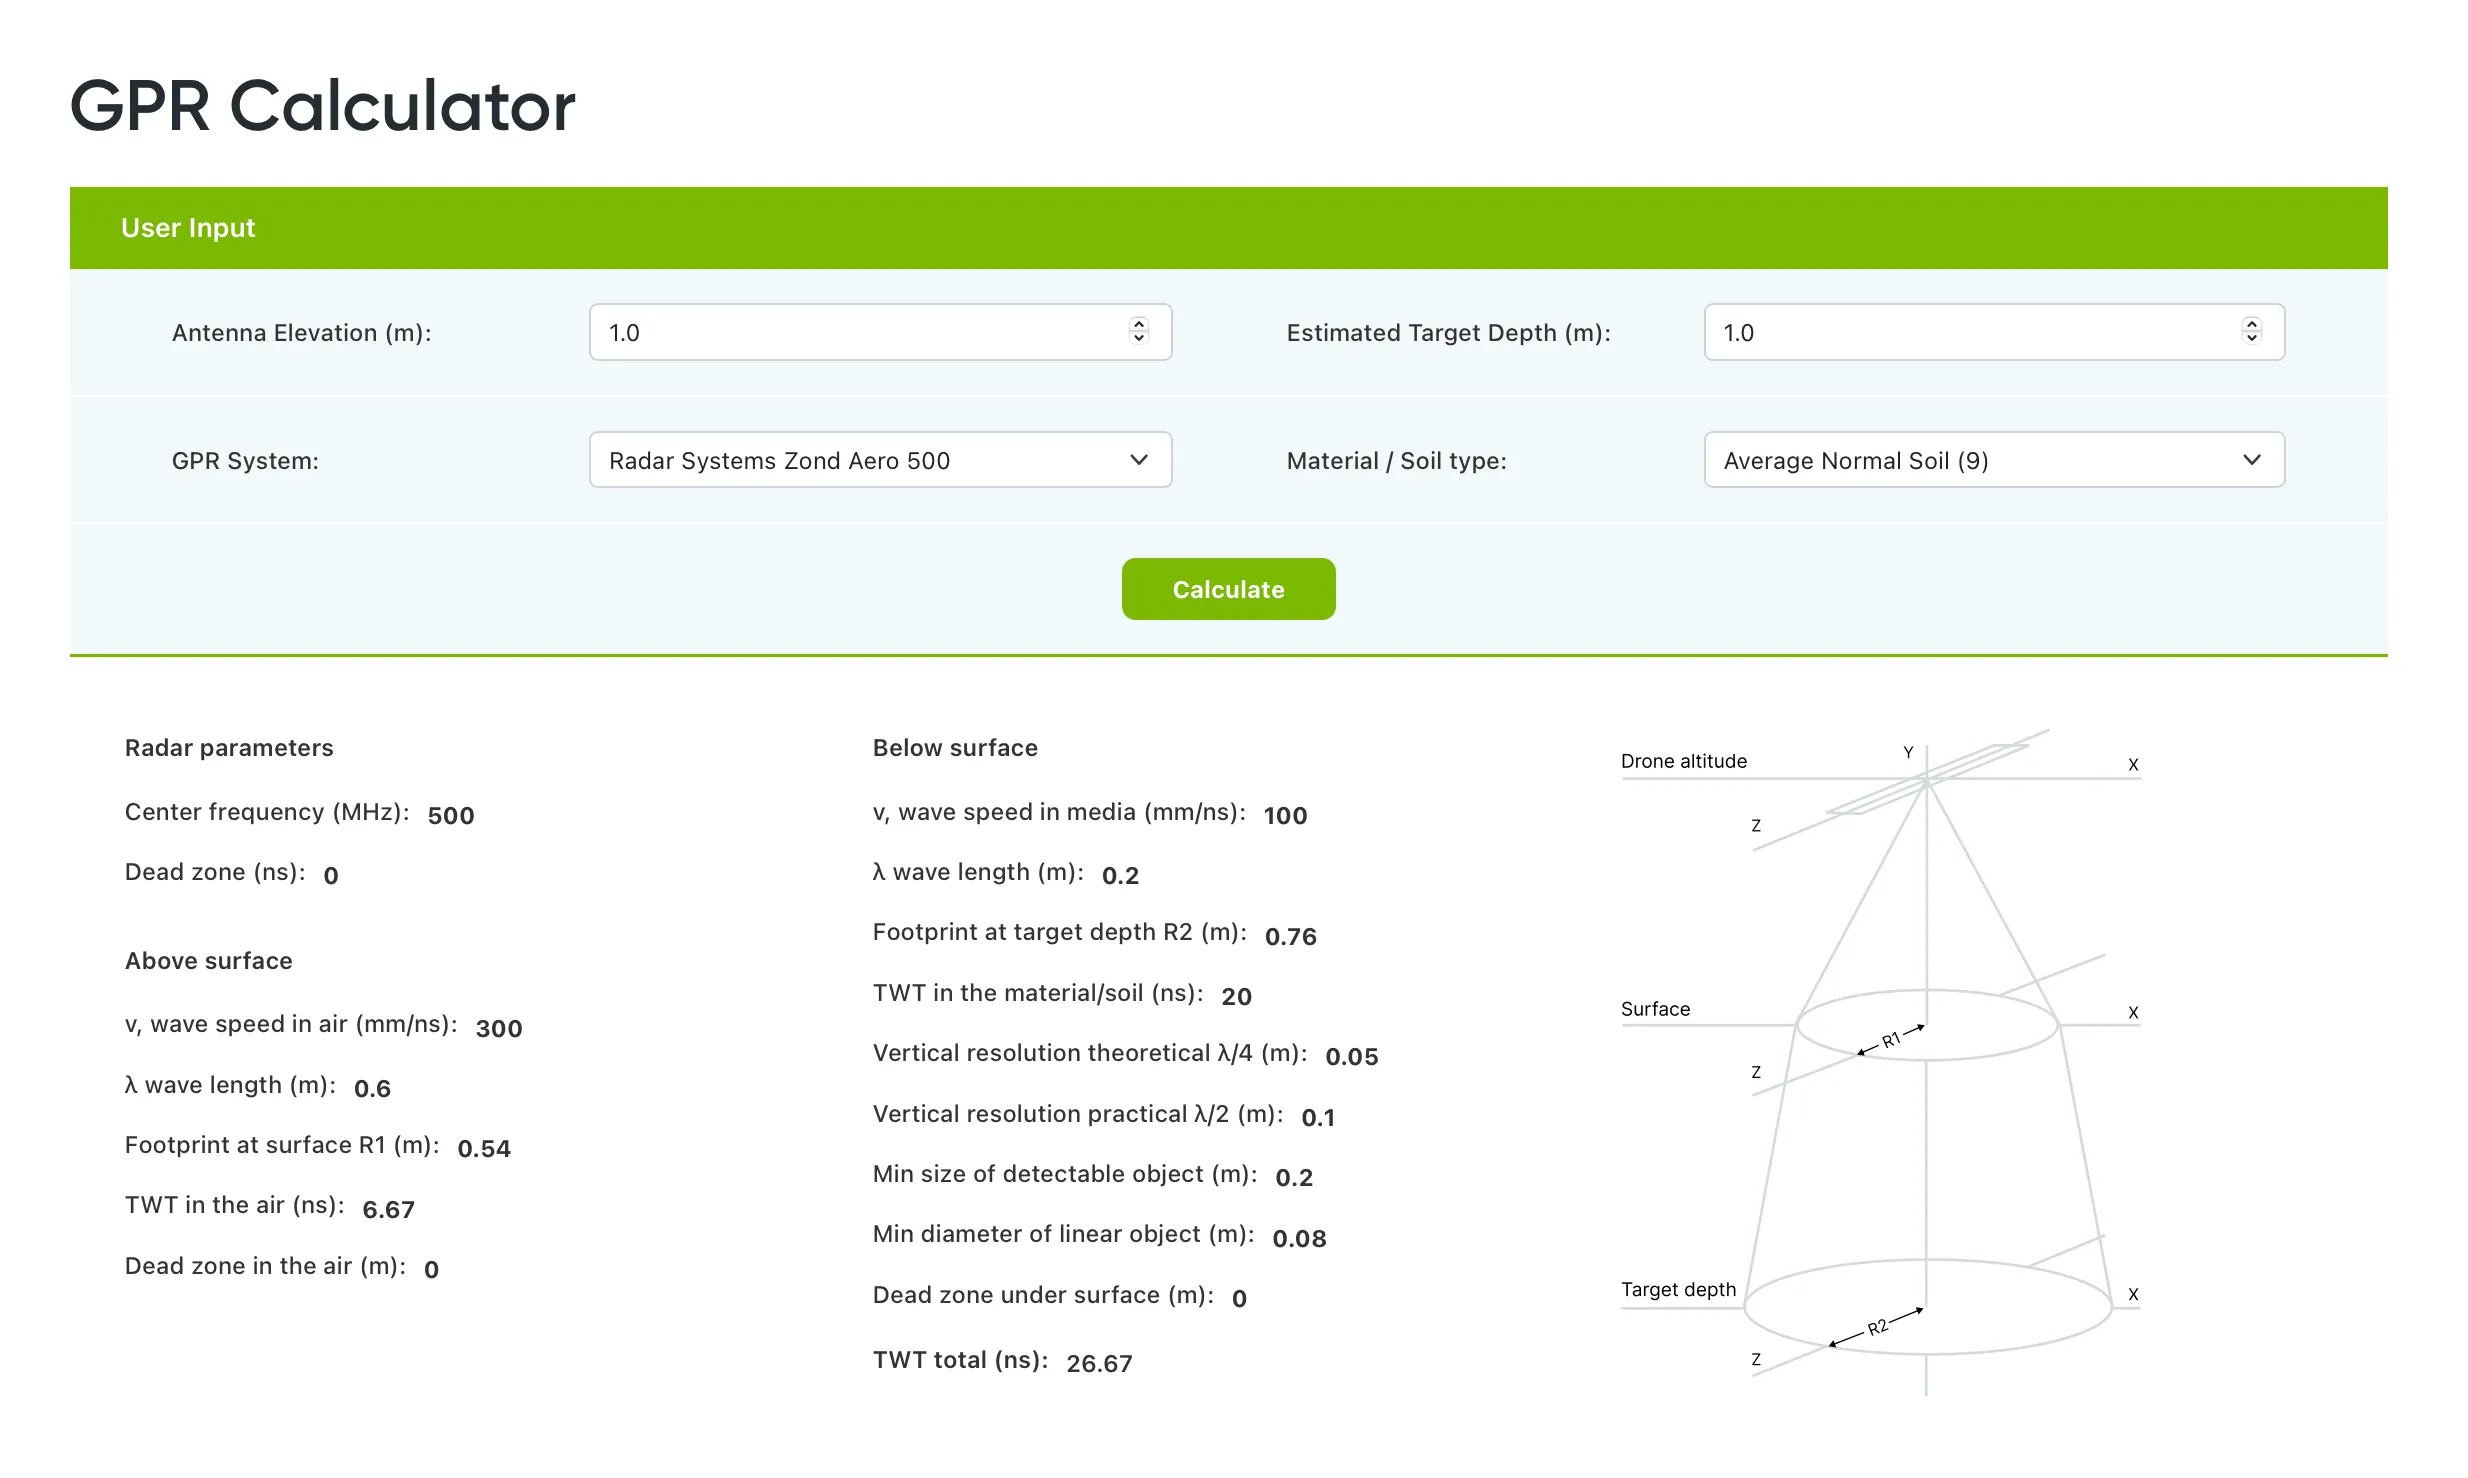
Fig. 7 - Calculadora GPR de SPH Engineering
Comparta los detalles de su área de estudio y sus objetivos, y le recomendaremos la solución GPR con drones más eficaz para su aplicación.
¿Tiene dudas? Pruebe primero la calculadora GPR .
El sistema GPR para drones consta de varios componentes: GPR, SkyHub, altímetro láser/radar, UgCS y software de procesamiento de datos. Descubra los componentes del sistema GPR aerotransportado, así como la formación y certificación en la tienda de SPH Engineering »»»
Drones compatibles: DJI M400/M350/M300/M600, Inspired Flight IF1200A, Harris Aerial H6, Wispr Ranger Pro y otros UAV similares


Los datos de GPR provienen del sensor en formato digital y no están destinados a la interpretación humana directa, a diferencia de las fotos de las cámaras. Requieren un software especializado para su procesamiento e interpretación.
Estos métodos de representación de datos GPR son los más populares, pero existen muchas opciones adicionales, incluida la exportación a formatos que pueden importarse en sistemas CAD y SIG.

Fig. 2 - Perfil de GPR que cruza un gasoducto con interpretación. Los datos se recopilaron utilizando el sistema GPR Zond Aero 500, procesados e interpretados en el software Radar Systems Prism2
Los resultados de los estudios de GPR pueden presentarse de diferentes formas. El formato de datos GPR más común y "natural" es un "perfil", es decir, un corte vertical de los datos a lo largo de la línea de estudio.

Fig. 3 - Corte horizontal del subsuelo para visualizar la trayectoria de los servicios públicos. Los datos se recopilaron utilizando el sistema GPR Zond Aero 500 y se procesaron en Geolitix
Otra forma popular son los cortes horizontales, ya que permiten comprender mejor dónde se encuentran los objetos detectados bajo la superficie y cuál es su forma.

Fig. 4 - Representación en 3D de los mismos servicios públicos que en la imagen con cortes horizontales. Captura de pantalla de Geolitix
Muchos clientes prefieren ver reconstrucciones en 3D del mundo subterráneo, y eso también es posible. Requiere más pasos de procesamiento y preparación, pero como este método ofrece la máxima comprensión en situaciones complejas, es cada vez más popular, gracias a que el software moderno de procesamiento de GPR simplifica radicalmente esa tarea.

Fig. 5 - Cuadrícula de espesor de hielo. Los datos se recopilaron utilizando el sistema GPR Zond Aero 1000 y se procesaron en Geolitix
Otro método popular es generar cuadrículas de espesor, por ejemplo, para responder preguntas como "¿Qué tan gruesa es la capa de arena que cubre el lecho rocoso?" o "¿Qué tan grueso es el hielo?".