

Resultados de detección de UXO por magnetómetro de dron y altitud de vuelo
| Altitud de vuelo | MagNIMBUS (atómico de campo total) | SENSYS MagDrone R1 (fluxgate) |
|---|---|---|
| 1.0 m | 20 objetivos | 20 objetivos |
| 0.5 m | 43 objetivos | 41 objetivos |
| 0.2 m | 57 objetivos | No recopilado |
De los 131 objetos ferrosos y no ferrosos colocados en el campo de pruebas. El conjunto de datos del MagDrone R1 a 0,2 m no se pudo recopilar debido a limitaciones de tiempo y dificultades técnicas.
Parámetros del estudio
| Parámetro | Valor |
|---|---|
| Fecha | 9 de mayo de 2024 |
| Ubicación | Campo de pruebas CENFEX de Oklahoma State University, condado de Pawnee, Oklahoma, EE. UU. (36°21'11.4"N, 96°51'25.5"W) |
| Objetos en el campo | 131 objetos ferrosos y no ferrosos en 280 m² |
| Profundidad de enterramiento | De la superficie a 20 cm |
| Disposición | Grilla de 25 × 10 m, separación de 1 m en X y de 2 m en Y |
| Capa superficial del suelo | Franco limoso y franco arcillo-limoso |
| UAV | DJI M350 RTK |
| Separación entre líneas de vuelo | 1 m, con una extensión de 3 m en cada extremo de línea |
| Sensor MagNIMBUS | QuSpin QTFM Gen-2 atómico de campo total, TMI a 250 Hz, volado a 2 m/s |
| Sensor MagDrone R1 | Fluxgate triaxial FGM3D, componentes vectoriales a 250 Hz, volado a 1 m/s |
| Planificación de vuelo | UgCS con SkyHub y seguimiento real del terreno (TTF) con altímetro láser |
| Procesamiento | Geosoft Oasis Montaj Standard Edition v2024.1 |
| Tamaño de celda de la grilla | 0.1 m, distancia de enmascaramiento (blanking) de 1 m |
| Conjuntos de datos recopilados | 6 |
La prueba se llevó a cabo el 9 de mayo de 2024 en el campo del Center for Fire and Explosives, Forensic Investigation, Training and Research (CENFEX) de Oklahoma State University, en el condado de Pawnee, Oklahoma, EE. UU. (36°21'11.4"N 96°51'25.5" W). Allí se enterraron superficialmente varios elementos ferrosos y no ferrosos, así como UXO, hasta una profundidad de 20 cm, o se colocaron sobre la superficie del terreno. En total, se dispusieron 131 objetos en un área de 280 m². Los magnetómetros utilizados fueron el MagNIMBUS de SPH Engineering, con sensor QuSpin QTFM Gen-2, y el SENSYS MagDrone R1, con sensores fluxgate FGM3D de SENSYS. El UAV utilizado fue un DJI M350 RTK. El procesamiento de datos y la detección de objetivos se realizaron en Geosoft Oasis montaj v2024.1.
Enlaces para acceder a los datos (brutos y procesados):
Datos recopilados por Dylan Owens1. Procesamiento de datos e informe de Maikls Andriksons2 y Alexey Dobrovolskiy2.
1 SPH Technologies USA, EE. UU. (subsidiaria de SPH Engineering en EE. UU.)
2 SPH Engineering SIA, Letonia
Aviso de responsabilidad
El término "detectado" aquí significa que el intérprete de datos ha identificado una señal lo suficientemente fuerte como para justificar un examen o acción adicional. Las interpretaciones son subjetivas y cambiarán según la experiencia y el conocimiento del intérprete.
Ni SPH Engineering SIA ni SENSYS Sensorik & Systemtechnologie GmbH hacen ninguna afirmación ni ofrecen garantía de que la detección de objetivos iguales o similares esté garantizada en condiciones distintas a las del Centro de Incendios y Explosivos, Investigación Forense, Capacitación e Investigación (CENFEX) de OSU utilizando el mismo o diferente hardware, software y flujo de trabajo.
Este informe se entrega "tal cual" y tiene como objetivo demostrar las capacidades del sistema aquí descrito y ofrecer orientación para planificar inspecciones de UXO.
Métodos
Configuración de la prueba
La prueba se llevó a cabo en el campo de pruebas del Centro de Incendios y Explosivos, Investigación Forense, Capacitación e Investigación (CENFEX) de OSU, Pawnee, Oklahoma, EE. UU., un campo de pruebas abierto. Este campo se sembró inicialmente en marzo de 2023 y se volvió a sembrar en una ubicación permanente en junio de 2023. El objetivo principal de este campo sembrado es servir como recurso y punto de referencia, permitiendo a los investigadores probar diversos métodos e instrumentos para la detección de minas terrestres y UXO. El campo es operado y diseñado por la Comunidad de Investigación de Desminado y el Consorcio Global OSU para la Mitigación de Riesgos de Explosivos.
El campo de pruebas se encuentra en una zona rural, cerca de un bosque semidenso, a unos 300 m de la vía pública más cercana, por donde pasa una línea eléctrica. Junto al campo hay una pequeña cabaña metálica con techo de metal y algunos soportes de acero inoxidable. Según la Demining Research Community, el sitio fue anteriormente un campo de pruebas con explosivos, por lo que contiene pequeños fragmentos metálicos que pueden interferir con los mapas magnéticos adquiridos y con el procesamiento de datos. Jasper Baur y Gabriel Steinberg, de la Demining Research Community, generaron y procesaron un ortomosaico utilizado en el informe mediante Pix4Dmapper, y lo georreferenciaron en QGIS con coordenadas de puntos de control terrestre recopiladas con Trimble Geo7X.
Se preparó una cuadrícula regular de 25 x 10 m (ejes X e Y), donde se colocaron varios elementos sobre el terreno o se enterraron sistemáticamente a diferentes profundidades, hasta 20 cm bajo los sedimentos del horizonte superficial del suelo, compuesto por franco limoso y franco arcilloso limoso. La distancia entre objetos fue de 1 m en el eje X y de 2 m en el eje Y (Figura 1). Los objetos no ferrosos (plástico, aluminio, cobre) no aparecen en los datos magnéticos. Los objetivos se referenciaron con parámetros establecidos, como longitud, latitud, peso, ferrosidad, etc.
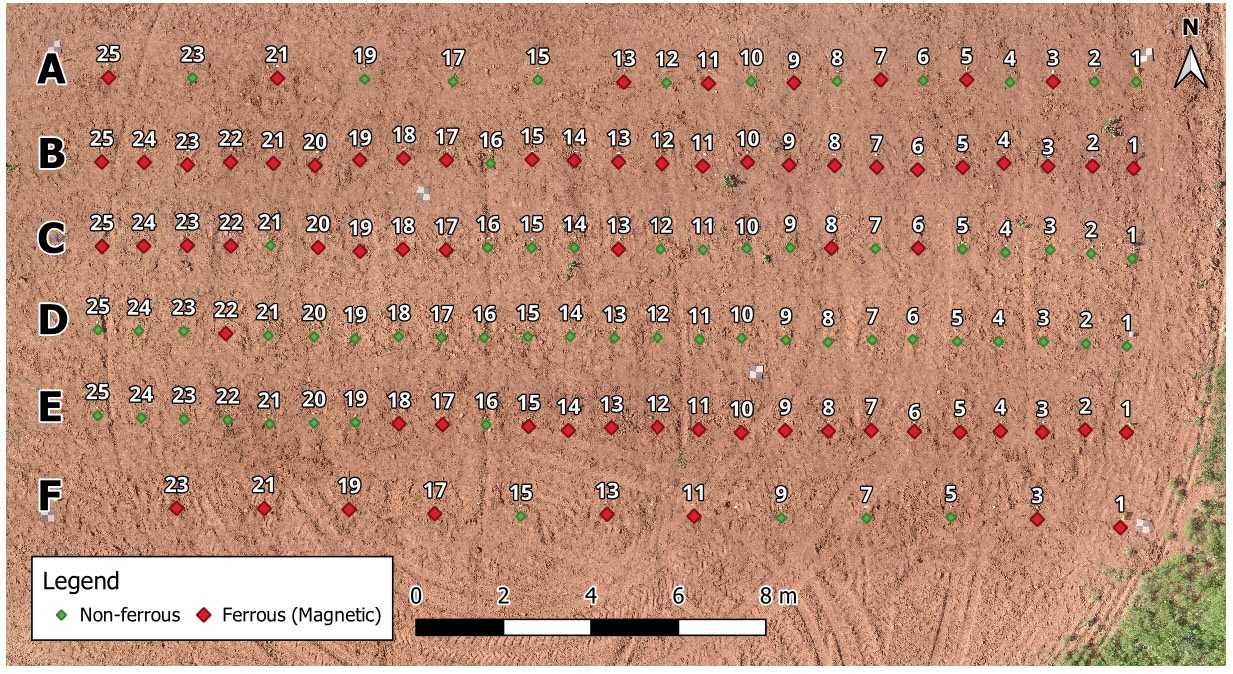
Ambas configuraciones de magnetómetro (MagNIMBUS y MagDrone R1) volaron sobre el área de estudio con altitudes de vuelo de 0,2 m, 0,5 m y 1,0 m (la distancia desde el suelo al sensor del magnetómetro) en líneas paralelas con una separación de 1 m. Todas las líneas de vuelo tenían un pequeño tramo de 3 m al final para compensar una correcta adquisición de datos en el área prevista para la inspección. En total, se recopilaron 6 conjuntos de datos.
Todos los vuelos fueron planificados y realizados por un piloto experimentado utilizando UgCS (Universal Ground Control System), el software de SPH Engineering, y la computadora de a bordo SkyHub. Para mantener una altitud precisa sobre el terreno, se utilizó el sistema True Terrain Following de SPH Engineering con altímetro láser.
Sistema GNSS
Ambos magnetómetros se conectaron al UAV DJI M350 RTK que implementa GNSS (Sistema de navegación global por satélite) con RTK (Cinemática en tiempo real) para un posicionamiento preciso. Sin embargo, en esta inspección, el sistema RTK falló debido a una cobertura LTE/4G débil o no robusta, lo que comprometió la recepción consistente de las correcciones RTK, por lo que la adquisición de datos para la ruta de maniobra de vuelo no fue en líneas perfectamente rectas, a veces superponiéndose entre sí. Esto creó una serie de problemas al trabajar con el procesamiento de datos.
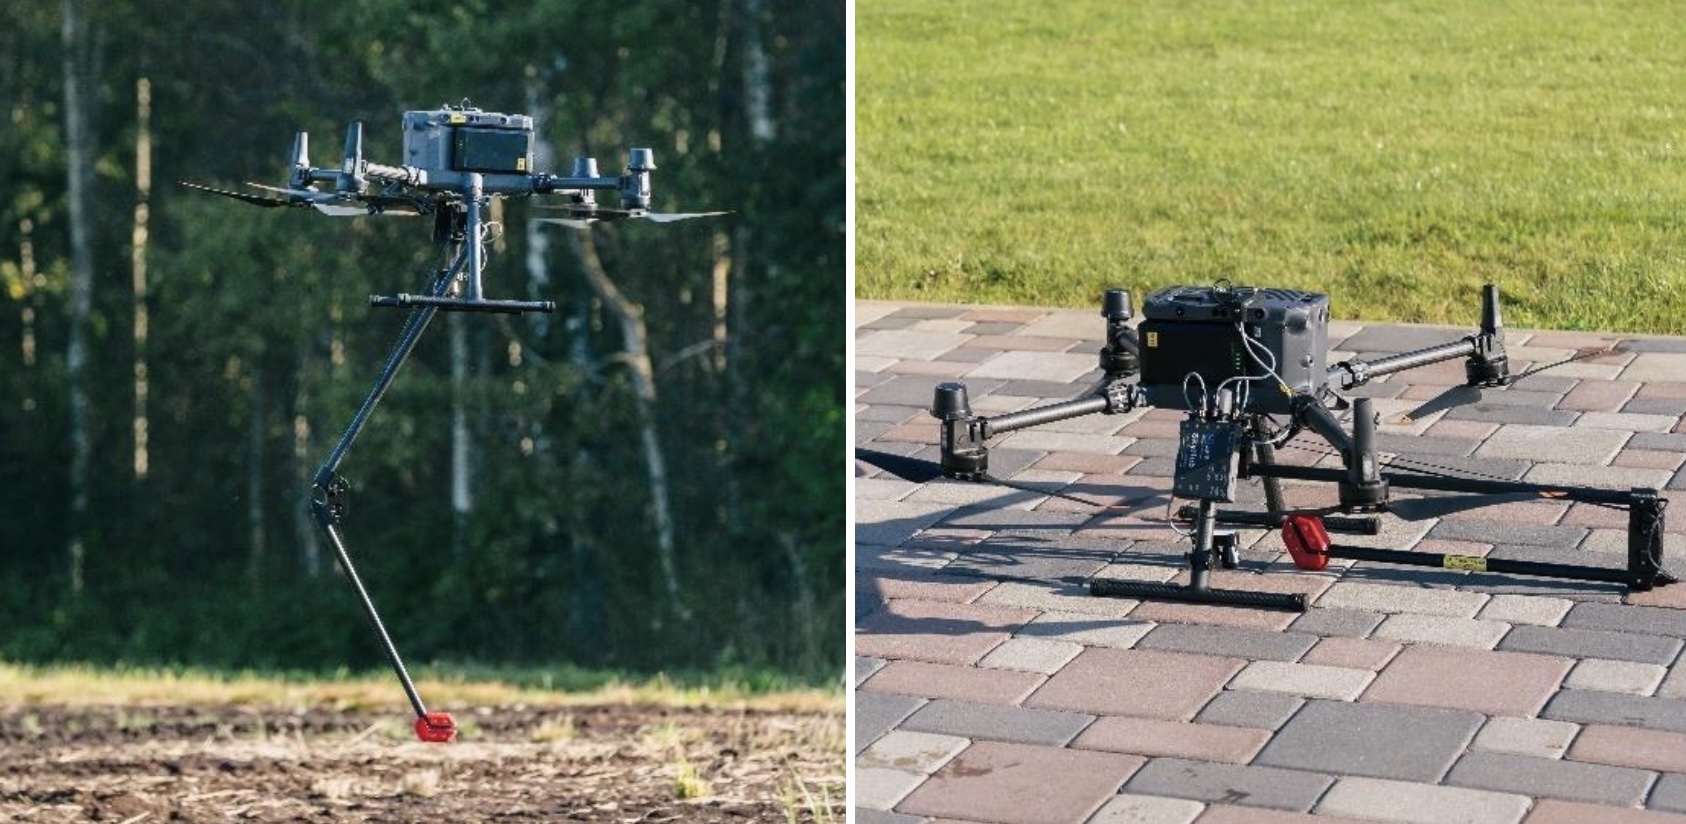
Fabricado por SPH Engineering, MagNIMBUS es un sistema de magnetómetro aerotransportado integrado que utiliza un sensor atómico de campo total QuSpin QTFM Gen-2 (figura 2). El sensor se sitúa en la punta de un brazo autoplegable, lo que permite adquirir datos durante el vuelo con una distancia extremadamente baja entre la superficie y el sensor, desde apenas unas decenas de centímetros. El brazo plegable reduce el riesgo de que el UAV se estrelle al tocar el suelo u obstáculos en la trayectoria. Esta capacidad aumenta las posibilidades de detectar elementos UXO pequeños en campos con vegetación densa. Durante la inspección, el sensor QuSpin registró la intensidad magnética total (TMI) a 250 Hz. La configuración voló a velocidad constante de 2 m/s en las tres altitudes.
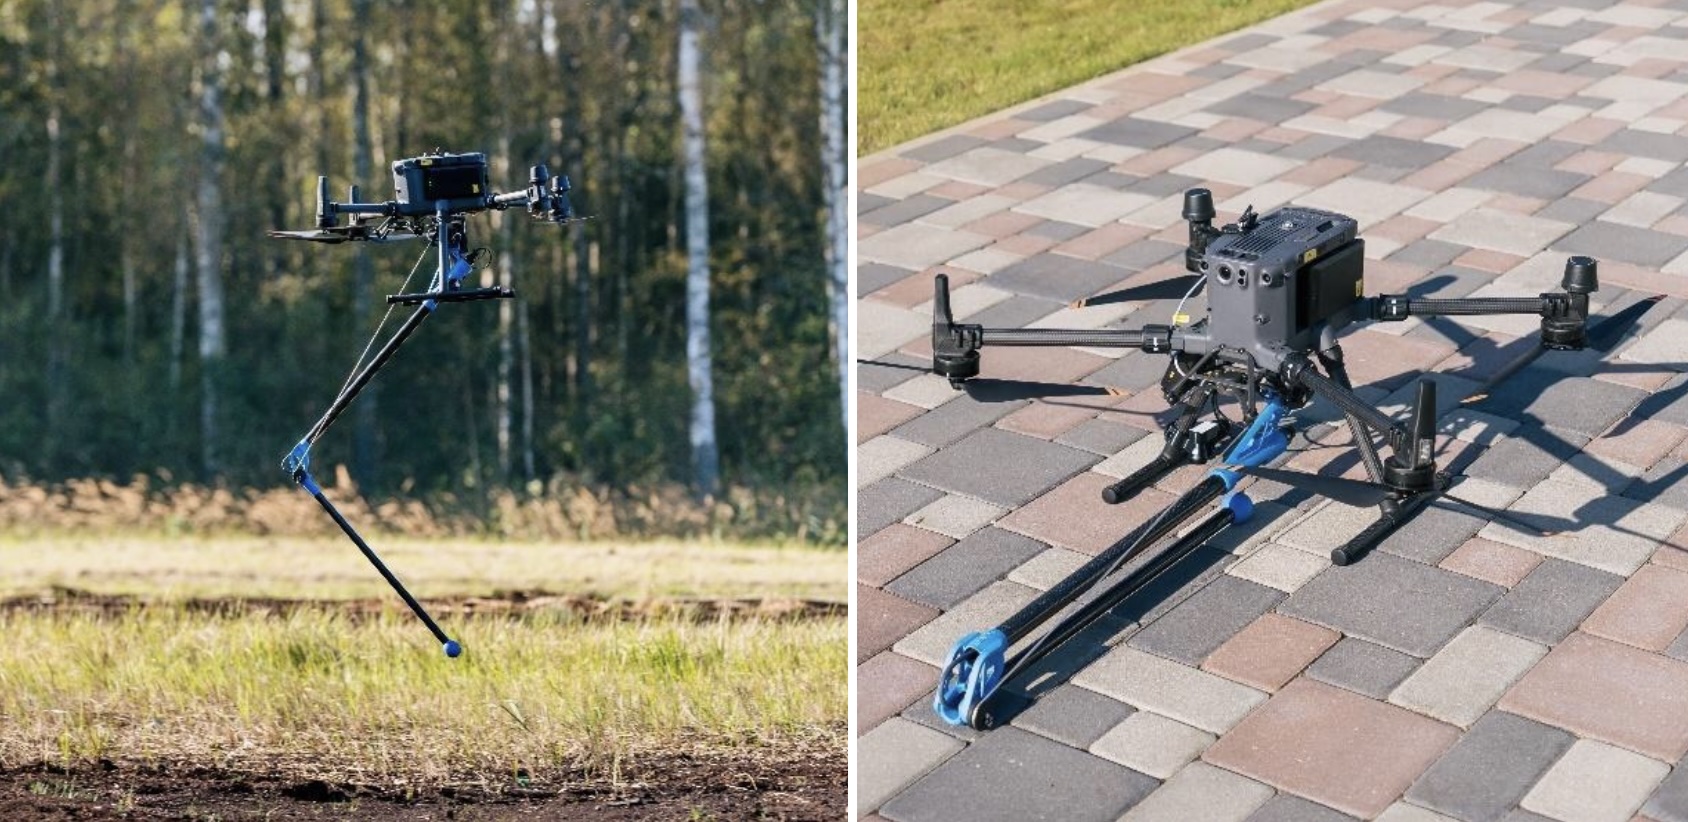
El MagDrone R1 de SENSYS GmbH es un sistema de magnetometría triaxial portátil de un solo sensor (figura 3), que utiliza un brazo sensor autoplegable de fibra de carbono de alta calidad para minimizar el riesgo de daños al equipo durante las inspecciones y mantener la distancia al suelo lo más baja posible. Puede acoplarse a cualquier UAV con una carga útil mínima de 1 kg. Durante la inspección, el sensor magnético triaxial fluxgate registró componentes magnéticas vectoriales a 250 Hz. La configuración voló a velocidad constante de 1 m/s en las tres altitudes.
Procesamiento de datos
El procesamiento de datos magnéticos para ambos magnetómetros se realizó en el software Geosoft Oasis Montaj Standard Edition v.2024.1. La mayor parte del procesamiento de datos consistió en el flujo de trabajo principal visualizado en la Figura 4.
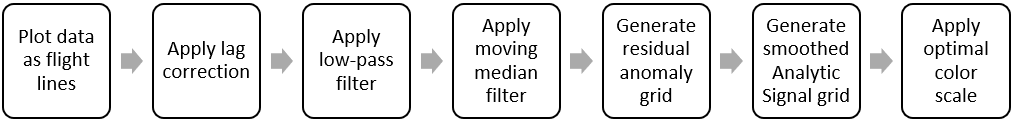
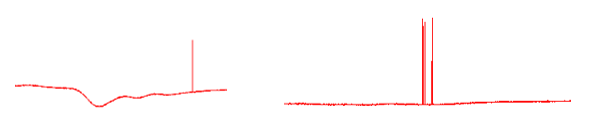
Al inspeccionar los datos MagNIMBUS con una altitud de vuelo de 0,2 m, se notaron pequeñas discrepancias. Surgieron picos de ruido muy cortos pero de alta amplitud cuando se aplicó un filtro no lineal (NLF), que es ideal para eliminar dichos errores, como se muestra en la Figura 5.
Visualización de datos
La visualización de datos es un paso crucial en el procesamiento de datos para comparar varios conjuntos de datos de magnetómetros. Las anomalías magnéticas resultantes se visualizaron como una señal analítica (AS). A todos los conjuntos de datos se les asignó un tamaño de celda de 0,1 m para tener en cuenta la alta densidad de puntos a lo largo de las rutas de vuelo. Dado que el estudio se realizó con una separación de 1 m, una distancia de supresión de 1 m fue suficiente para cubrir el área del estudio para la interpolación de datos.
Un ejemplo de la importancia de la visualización detallada de datos se puede encontrar en la comparación del magnetómetro montado en UAV: prueba UXO
Resultados
Vuelo a 1,0 m de altitud
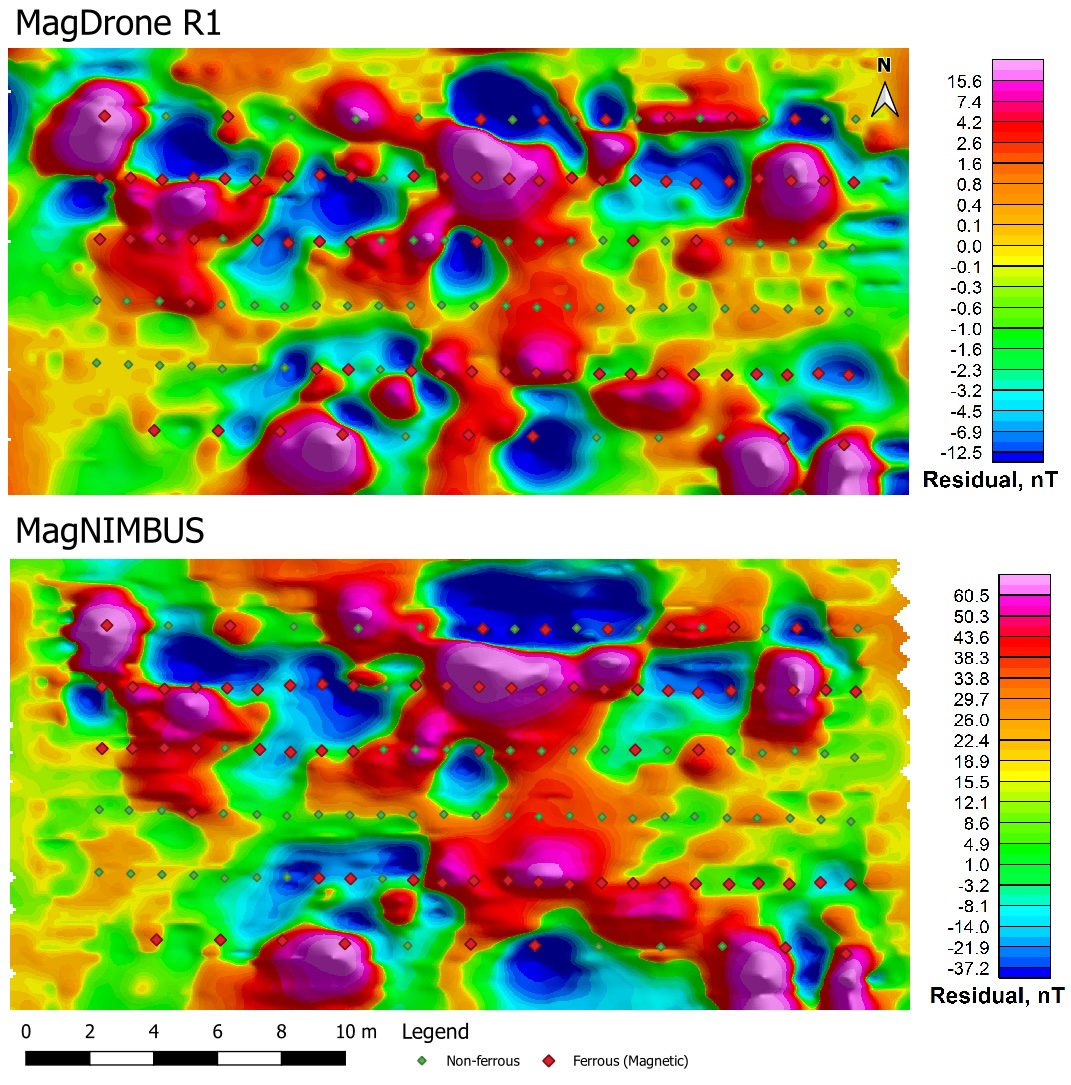
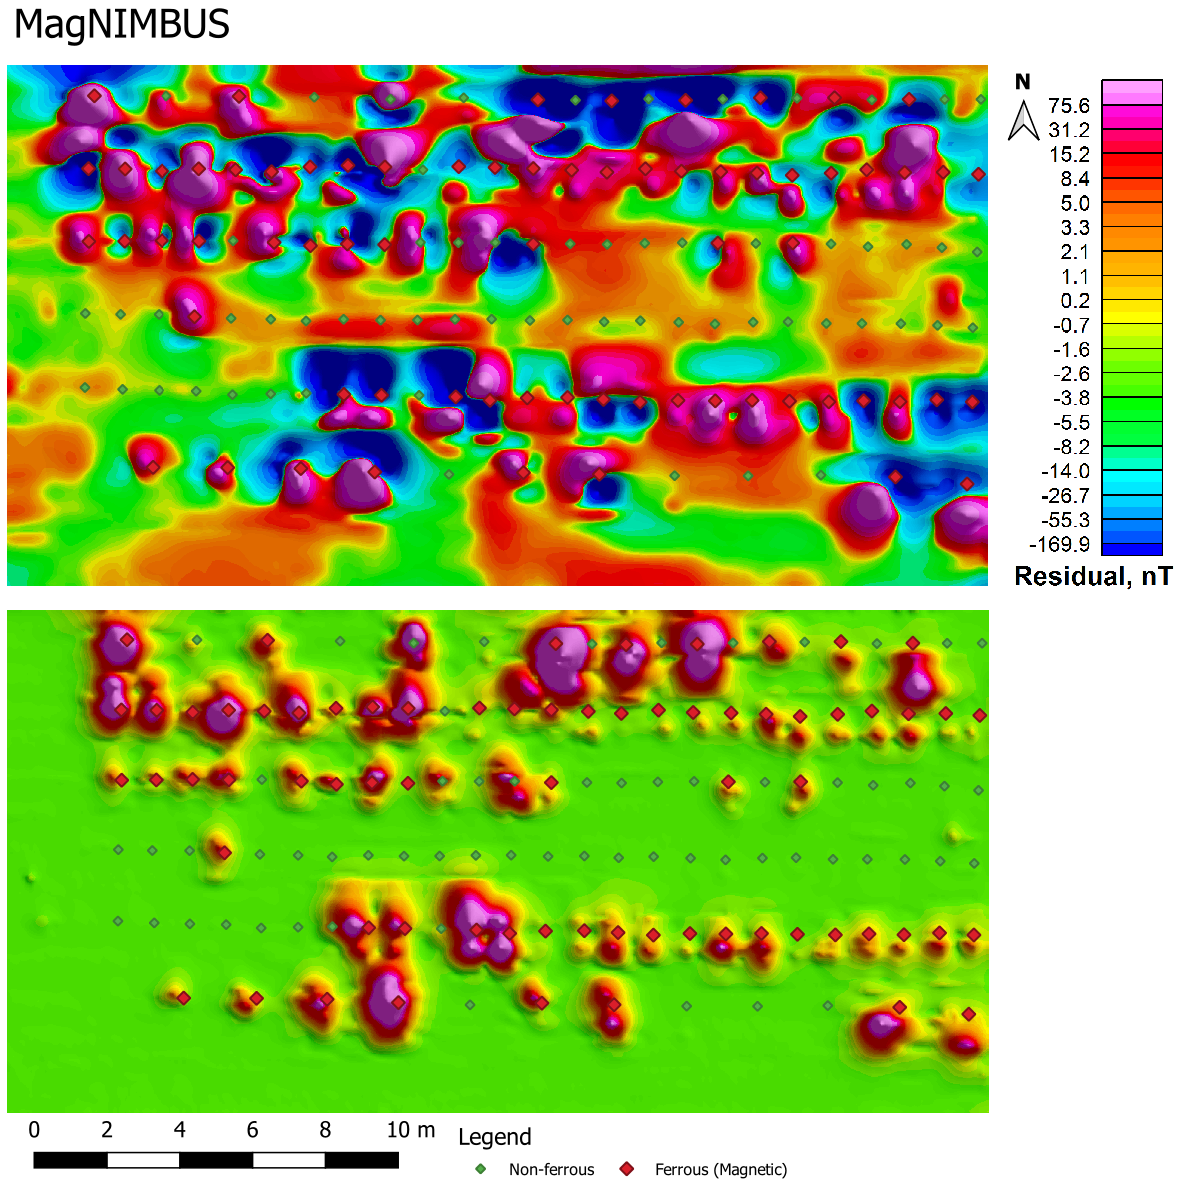
Al comparar los datos de la cuadrícula de anomalías residuales de ambos magnetómetros a una altitud de vuelo de 1,0 m (Figura 6), el mapa de anomalías magnéticas muestra muchos dipolos magnéticos dispersos, aunque algunas diferencias son visibles. Sin embargo, este efecto se redujo utilizando un pase de convolución de 3 x 3 (consulte el “Apéndice A: Pasos del procesamiento de datos”).
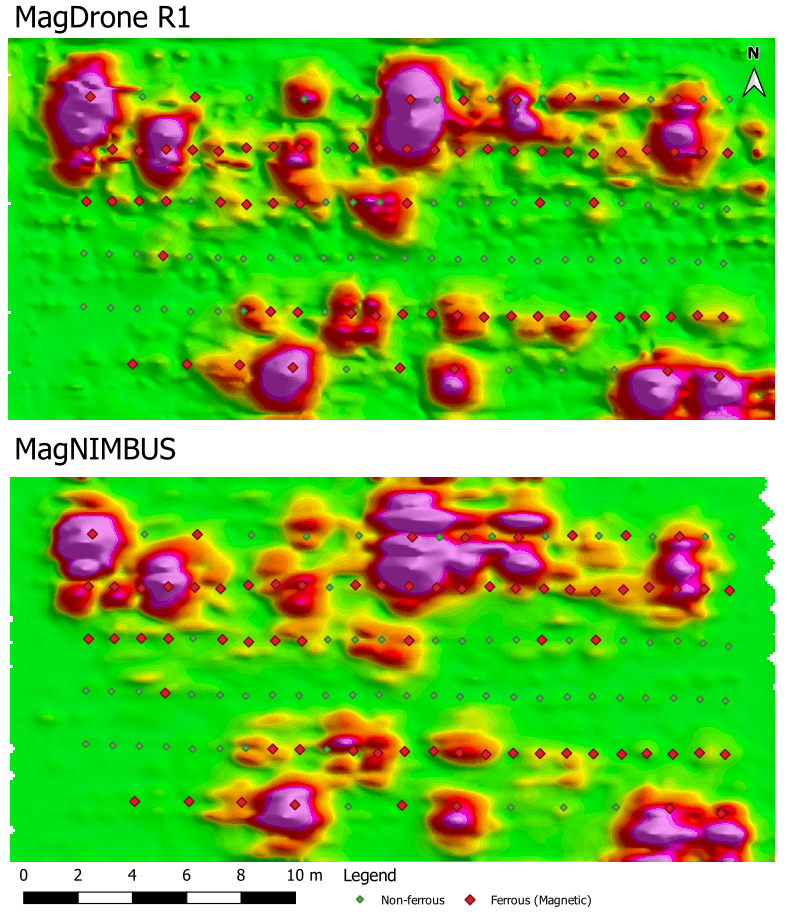
En comparación con las cuadrículas AS (Figura 7), ambas muestran resultados muy similares de señales fuertes y débiles. Las mayores señales anómalas las produjo M12Al (Mina terrestre de práctica M12), una bomba de tubo de aluminio que probablemente tenía algunos componentes ferrosos, M228 Frag, M6 (bazooka de 2,36 pulgadas), múltiples trozos grandes de metralla (que pesaban entre 400 y 500 gramos), un espoleta y un depósito de metralla. La altísima amplitud de los objetos observados anteriormente probablemente oscureció la señal de las anomalías más pequeñas (distorsión de la escala de color). Por lo tanto, los objetos más pequeños y las UXO que fueron esparcidos o enterrados en el campo de prueba no son visibles desde una altura de 1 m. Tanto los datos del SENSYS MagDrone R1 como del MagNIMBUS de SPH Engineering muestran una buena resolución de los objetivos observados anteriormente que exhibieron señales fuertes. Aunque se notan algunas rayas en las cuadrículas residuales, esto no afectó la calidad de la detección.
Vuelo a 0,5 m de altitud.
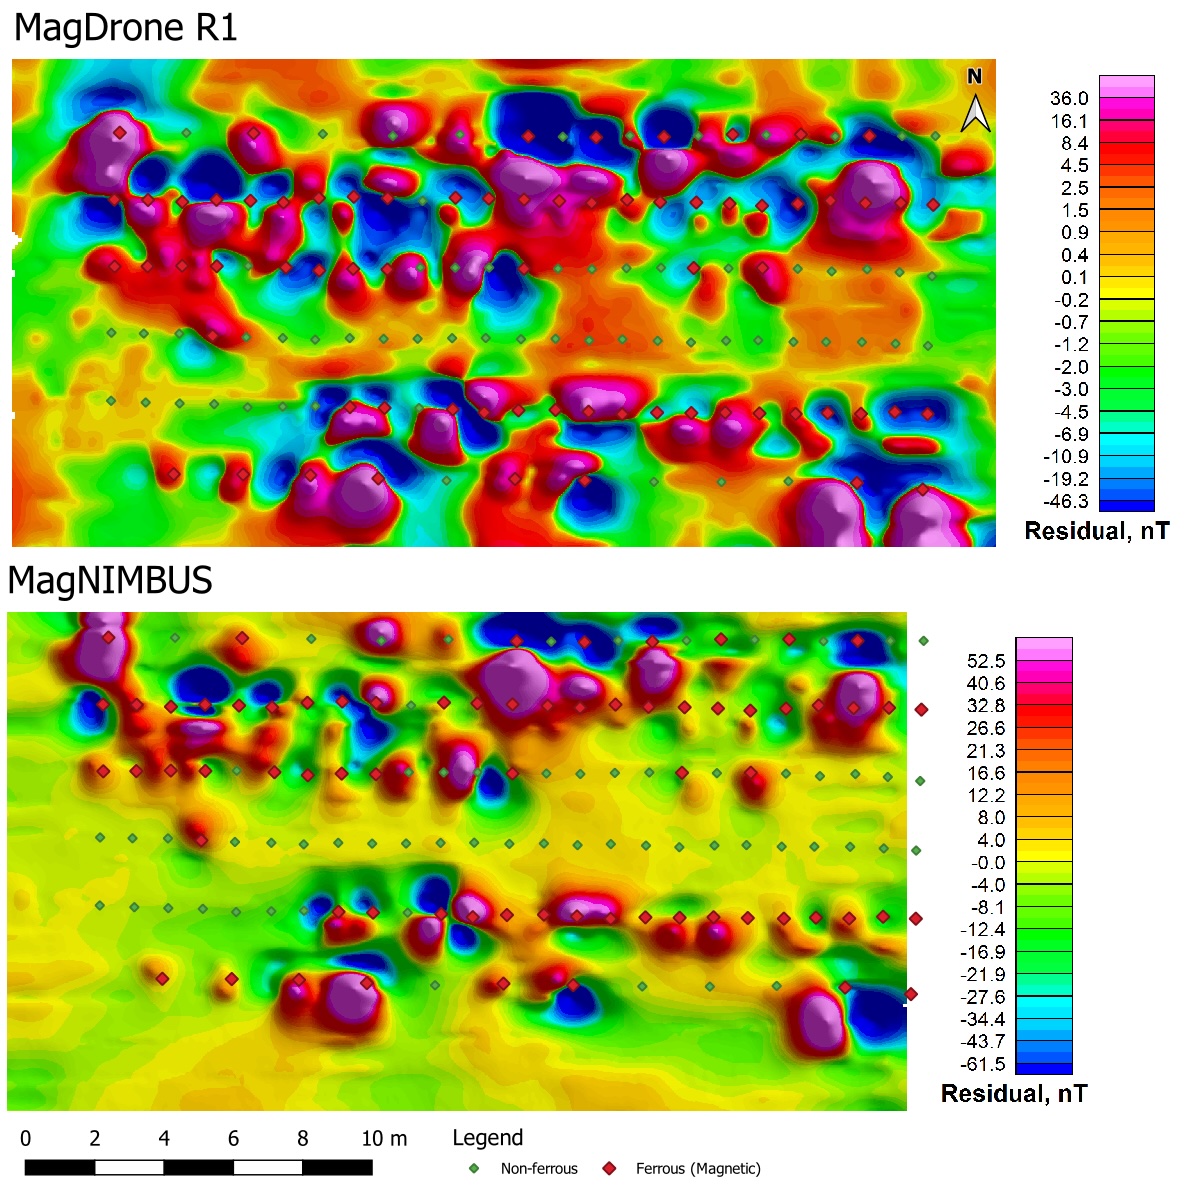
A una altitud de vuelo de 0,5 m, los objetivos más pequeños se detectaron más fácilmente ya que la altitud hasta el objetivo se redujo a la mitad. En la cuadrícula de anomalía residual, los dipolos magnéticos son más pronunciados, pero debido a que los objetivos están colocados tan cerca uno del otro, se crean dos dipolos magnéticos que son más difíciles de interpretar dónde está ubicado el objetivo real, como se ve en la Figura 8. Sin embargo, esto no tiene ningún efecto en la cuadrícula de Señales anómalas (Figura 9), donde se aplica la escala de color de distribución normal, donde tanto el ruido se reduce considerablemente y se muestran las anomalías máximas. También hay rayas menos pronunciadas en ambos mapas (en comparación con los datos de 1,0 m de altitud), lo que mejora la calidad total de los mapas.
Vuelo a 0,2 m de altitud.
Los datos del MagDrone R1 con una altitud de 0,2 m no se incluyeron en este informe ya que limitaciones de tiempo y dificultades técnicas impidieron la recopilación de este conjunto de datos.
A la altitud de vuelo de 0,2 m, los objetivos más pequeños son mucho más pronunciados que las altitudes de vuelo anteriores (Figuras 10), ya que la distancia desde el magnetómetro al objetivo es una quinta parte en el caso de 1,0 m o más de la mitad en una altitud de vuelo de 0,5 m (esto es si el objetivo está en el nivel de la superficie). Las filas C y E, que tenían objetivos pequeños como varios proyectiles y piezas de metralla metálica (M2A3, Inert Warhead, M69's, M49A3, M918), también eran notablemente más visibles a esta altitud.
Objetivos elegidos
Para el proceso de selección de objetivos, se identificaron anomalías que mostraban picos más altos en comparación con el ruido de fondo. El paso inicial implicó inspeccionar la rejilla residual, seguido del examen de la rejilla de señal analítica (AS). Sólo se consideraron para la selección las anomalías que mostraron picos suficientemente prominentes. La identificación de objetivos se basó en la interpretación de los autores, con la función de mapa de objetivos geoetiquetados desactivada. Las anomalías más pequeñas, que eran difíciles de interpretar, como las asociadas con artefactos rayados, se excluyeron a una altitud de vuelo de 1,0 m.
Una vez seleccionadas las anomalías, se estableció una zona de amortiguamiento con un radio de 1,0 m alrededor de cada anomalía para garantizar la inclusión de objetivos ferrosos y no ferrosos cercanos. Se adoptó este enfoque porque algunas anomalías, tras una inspección más cercana, no correspondían exactamente con las ubicaciones de los objetivos registrados. Esta discrepancia fue más evidente en la esquina inferior derecha del área de estudio, donde se ubicaron dos depósitos separados de espoletas y metralla. Estas inconsistencias pueden atribuirse a un geoetiquetado impreciso de los objetivos, ya que la mayoría de las anomalías se alineaban bien con sus ubicaciones geoetiquetadas.
Es importante resaltar que la trayectoria de vuelo no era la ideal y no siempre se alineaba perfectamente para cruzar directamente sobre los objetivos.
1,0 m de altitud de vuelo
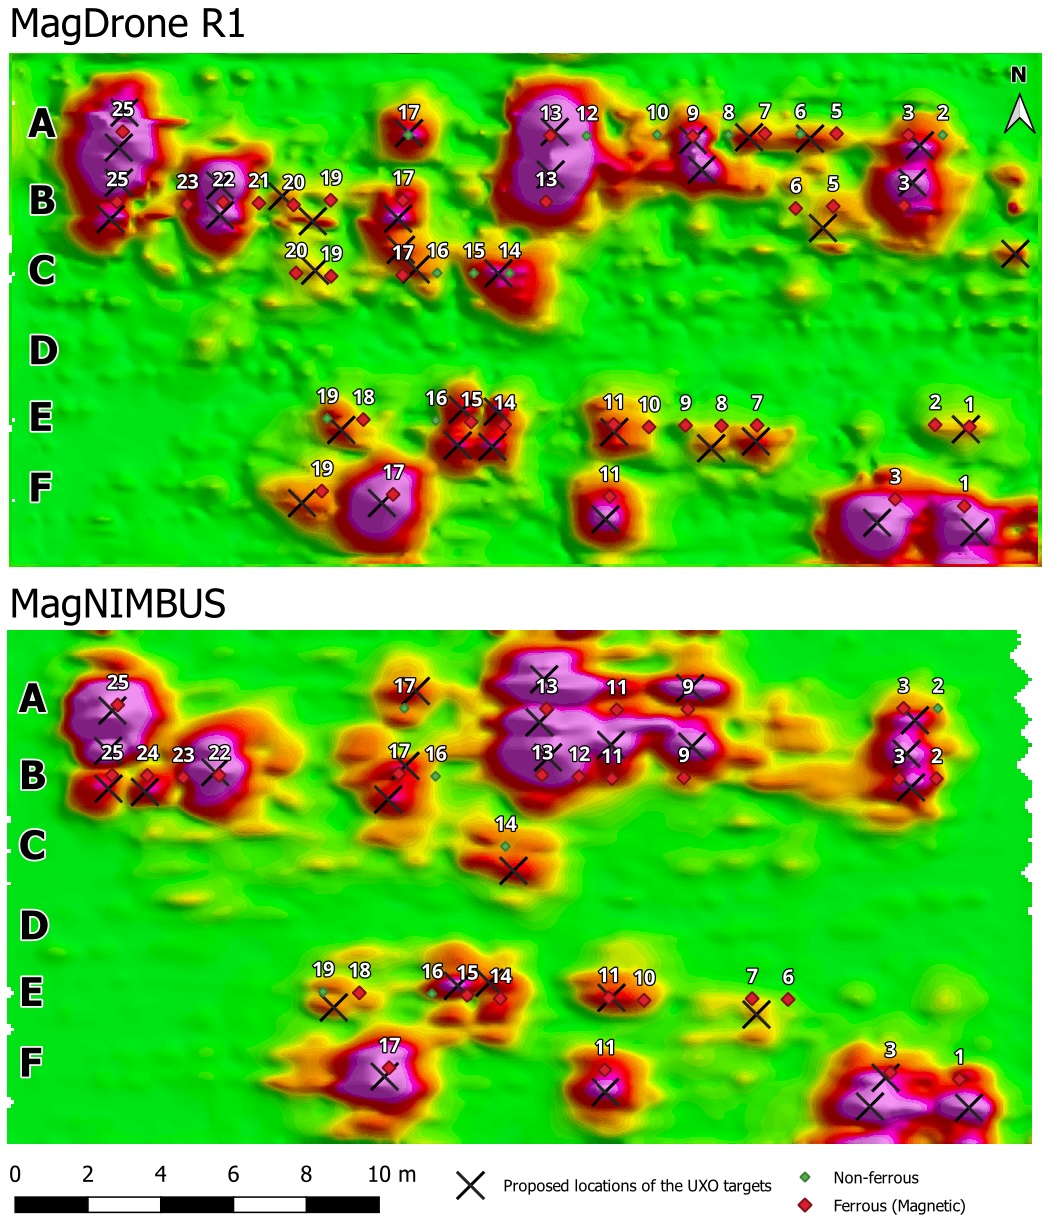
A una altitud de vuelo de 1,0 m (Figura 11), las anomalías magnéticas más destacadas se asociaron con 20 objetivos para MagNIMBUS y 21 objetivos para MagDrone R1, que se muestran en la Tabla 1.
Tabla 1. Objetivos seleccionados a una altitud de vuelo de 1,0 m. F y NF corresponden a ferroso o no ferroso. El resto de los objetivos se enumeran en el Apéndice B.
| MagNIMBUS F/NF | ID | Nombre del objeto | MagDrone R1 F/NF | ID | Nombre del objeto |
|---|---|---|---|---|---|
| A3 | M6A1 | A3 | M6A1 | ||
| A9 | Bomba de tubo de aluminio | A9 | Bomba de tubo de aluminio | ||
| A13 | M6 | A13 | M6 | ||
| NF | A17 | M65AI | NF | A17 | M65AI |
| A25 | M12AI | A25 | M12AI | ||
| B25 | M220 | B25 | M220 | ||
| B24 | M220 | B22 | M793 | ||
| B22 | M793 | B17 | M18 | ||
| B17 | M18 | B13 | M228 Frag | ||
| B13 | M228 Frag | B3 | M228 | ||
| B11 | M213 | NF | C14 | Munición de instrucción | |
| B9 | M228 Frag | NF | E19 | TNT | |
| B3 | M228 | E18 | Carcasa KSF | ||
| NF | C14 | Munición de instrucción | E15 | Carcasa KSF | |
| E15 | Carcasa KSF | E14 | Carcasa KSF | ||
| NF | E19 | TNT | E11 | Munición de instrucción | |
| F17 | Metralla | F17 | Metralla | ||
| F11 | Metralla | F11 | Metralla | ||
| F3 | Depósito de espoletas | F3 | Depósito de espoletas | ||
| F1 | Depósito de metralla | F1 | Depósito de metralla |
Los objetivos no ferrosos que permanecen dentro de las rejillas no necesariamente explican las anomalías observadas en los datos magnéticos. Como se señaló anteriormente, el campo de pruebas está situado en un antiguo campo de pruebas con explosivos, lo que resulta en una contaminación significativa por pequeños fragmentos de metal. Es probable que estos fragmentos interfieran con la adquisición de mapas magnéticos y el posterior procesamiento de datos. Además, algunos objetos no ferrosos contienen componentes ferrosos, por lo que no son completamente no ferrosos.
Altitud de vuelo de 0,5 m
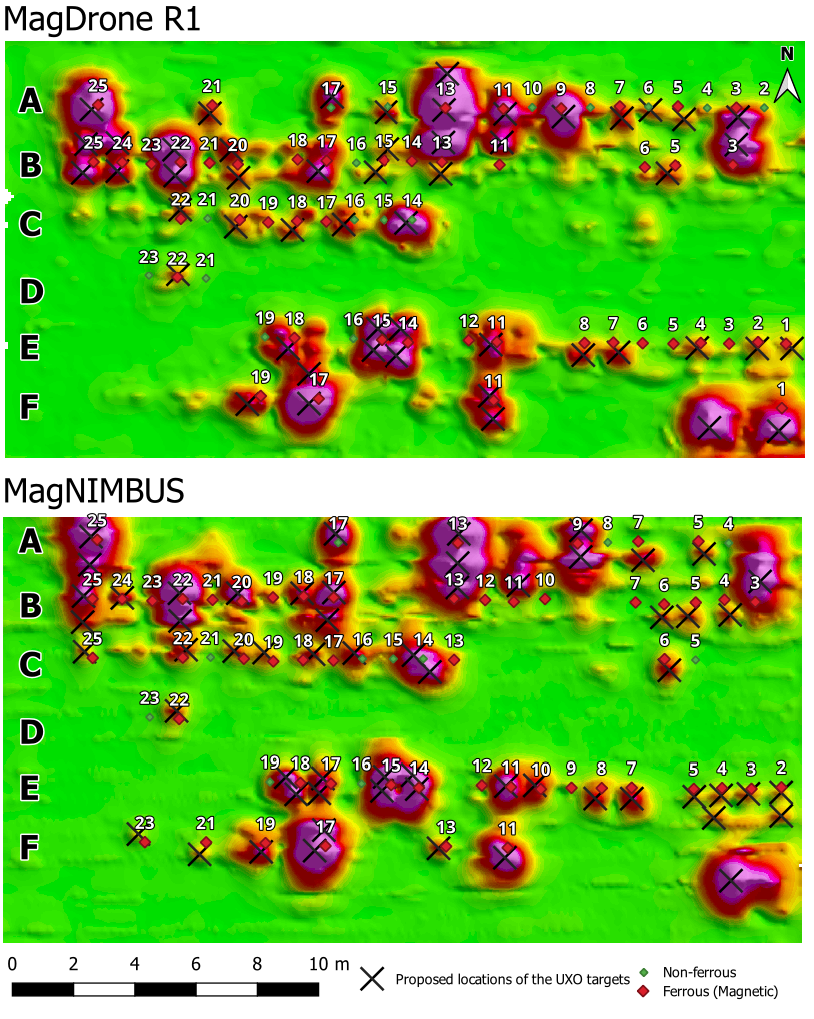
Los resultados mejoran significativamente al examinar los datos recopilados a una altitud de vuelo de 0,5 m (Figura 12), donde los objetos individuales más pequeños se vuelven distinguibles. En total, se detectaron 43 objetos con MagNIMBUS y 41 con MagDrone R1 (Tabla 2). Por ejemplo, a lo largo de la línea D, el objeto 22 es identificable en los mapas de anomalías magnéticas MagNIMBUS y R1. Este objeto corresponde a una mina explosiva antipersonal (PMN). Por el contrario, MagNIMBUS detectó un objetivo que no fue identificado por R1: a lo largo de la línea C, objeto 6, que es una ronda de práctica M918 de 40 mm con una carga de detección.
Además, los objetivos a lo largo de la línea F, específicamente los objetos 23 y 21, exhibieron anomalías visibles en los datos MagNIMBUS en comparación con el MagDrone R1. Estos objetos fueron identificados como teléfonos Huawei y HTC que contenían algunos componentes ferrosos. Es muy probable que tales variaciones en la detectabilidad del objetivo se deban a trayectorias de vuelo ligeramente diferentes (es decir, un sistema vuela más cerca del objetivo, registrando así una señal más fuerte), y no necesariamente a diferencias en los sensores del magnetómetro.
Tabla 2. Objetivos seleccionados a una altitud de vuelo de 0,5 m. F y NF corresponden a ferroso o no ferroso. El resto de los objetivos se enumeran en Apéndice B.
| MagNIMBUS F/NF | ID | Nombre del objeto | MagDrone R1 F/NF | ID | Nombre del objeto |
|---|---|---|---|---|---|
| A25 | M12AI | A25 | M12AI | ||
| NF | A17 | M65AI | NF | A17 | M65AI |
| A13 | M6 | NF | A15 | M65AI | |
| A9 | Bomba de tubo de aluminio | A13 | M6 | ||
| A7 | M83 | A11 | Bomba de tubo de aluminio | ||
| A5 | M6A1 | A9 | Bomba de tubo de aluminio | ||
| B25 | M220 | A7 | M83 | ||
| B22 | M793 | NF | A6 | Proyectil de plástico | |
| B20 | PGU-24 | A5 | M6A1 | ||
| B18 | Handgranate 343d | A3 | M6A1 | ||
| B17 | M18 | B25 | M220 | ||
| B13 | M228 Frag | B24 | M220 | ||
| B11 | M213 | B22 | M793 | ||
| B3 | M228 | B20 | PGU-24 | ||
| C22 | BLU-26 (D-1)/B | B17 | M18 | ||
| C20 | M42 | B15 | M228 Frag | ||
| C19 | M42 | B13 | M228 Frag | ||
| C18 | M46 | B11 | M213 | ||
| NF | C16 | Munición de instrucción | B5 | M18 | |
| NF | C14 | Munición de instrucción | B3 | M228 | |
| C13 | M918 | C22 | BLU-26 (D-1)/B | ||
| C6 | M918 | C20 | M42 | ||
| D22 | PMN | C18 | M46 | ||
| E18 | Carcasa KSF | C17 | M42 | ||
| E17 | Carcasa KSF | NF | C16 | Munición de instrucción | |
| E15 | Carcasa KSF | NF | C14 | Munición de instrucción | |
| E14 | Carcasa KSF | D22 | PMN | ||
| E11 | Munición de instrucción | E18 | Carcasa KSF | ||
| E10 | M715 | E15 | Carcasa KSF | ||
| E8 | Desconocido | E14 | Carcasa KSF | ||
| E7 | M2A3 | E11 | Munición de instrucción | ||
| E5 | M49A3 | E8 | Desconocido | ||
| E4 | Ojiva inerte | E7 | M2A3 | ||
| E3 | Mortero de 60mm | E4 | Ojiva inerte | ||
| E2 | M69 | E2 | M69 | ||
| F23 | Teléfono HTC | E1 | M69 | ||
| F21 | Teléfono Huawei | F19 | Metralla | ||
| F19 | Metralla | F17 | Metralla | ||
| F17 | Metralla | F11 | Metralla | ||
| F13 | Metralla | F3 | Depósito de espoletas | ||
| F11 | Metralla | F1 | Depósito de metralla | ||
| F3 | Depósito de espoletas | ||||
| F1 | Depósito de metralla |
Altitud de vuelo de 0,2 m
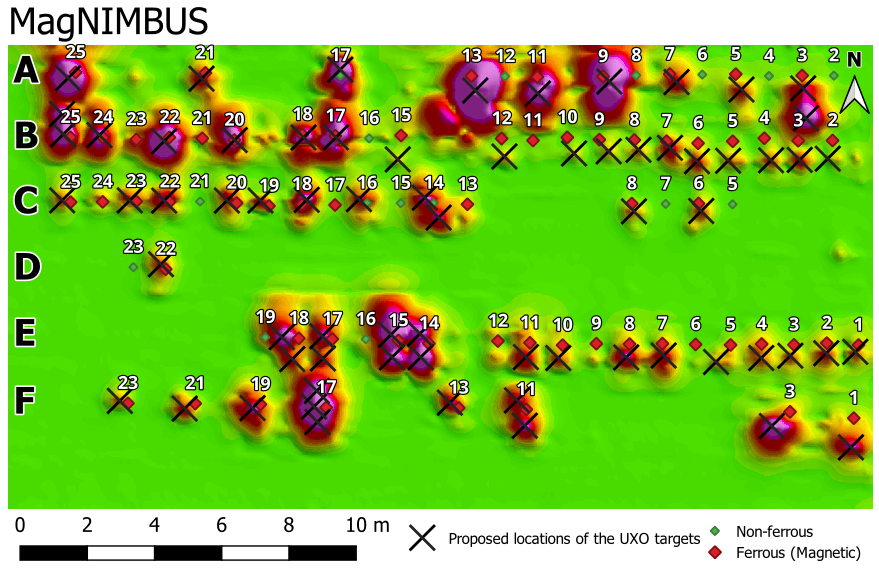
Debido a los problemas técnicos que afectaron los datos del MagDrone R1, solo se analizaron los datos MagNIMBUS para esta altitud de vuelo (Figura 13). En total, se identificaron 57 objetos a partir de mapas de anomalías magnéticas. La altitud de vuelo de 0,2 m demuestra ser muy eficaz para detectar objetivos muy pequeños, poco espaciados o enterrados, como se ve en la Tabla 3. En particular, las líneas B, C y E revelan objetivos separados por solo 1,0 m entre sí.
Además, los objetivos A17, C16 y C14, identificados como objetos no ferrosos, presentan anomalías similares a las asociadas con objetos ferrosos. Tras una investigación más exhaustiva, incluido un examen visual y una revisión de sus características, se determinó que A17 probablemente contiene un anillo ferroso alrededor de su proyectil, lo que hace que aparezca en el mapa de anomalías. De manera similar, el C14, una ronda de perforación de 40 mm con un cuerpo no ferroso, presenta una carcasa ferrosa, al igual que el C16.
Tabla 3. Objetivos seleccionados a una altitud de vuelo de 0,2 m (MagNIMBUS). F y NF corresponden a ferroso o no ferroso.
| F/NF | ID | Nombre del objeto | F/NF | ID | Nombre del objeto |
|---|---|---|---|---|---|
| A25 | M12AI | C19 | M42 | ||
| A21 | Tanque de propano | C18 | M46 | ||
| NF | A17 | M65AI | NF | C16 | Munición de instrucción |
| A13 | M6 | NF | C14 | Munición de instrucción | |
| A11 | Bomba de tubo de aluminio | C8 | Metralla 40mm 203 | ||
| A9 | Bomba de tubo de aluminio | C6 | M918 | ||
| A7 | M83 | D22 | PMN | ||
| A5 | M6A1 | E18 | Carcasa KSF | ||
| A3 | M6A1 | E17 | Carcasa KSF | ||
| B25 | M220 | E15 | Carcasa KSF | ||
| B24 | M220 | E14 | Carcasa KSF | ||
| B22 | M793 | E11 | Munición de instrucción | ||
| B20 | PGU-24 | E10 | M715 | ||
| B18 | Handgranate 343d | E8 | Desconocido | ||
| B17 | M18 | E7 | M2A3 | ||
| B12 | M213 | E5 | M49A3 | ||
| B10 | M228 Frag | E4 | Ojiva inerte | ||
| B9 | M228 Frag | E3 | Mortero de 60mm | ||
| B8 | M228 Frag | E2 | M69 | ||
| B7 | Mk1 | E1 | M69 | ||
| B6 | M228 Frag | F23 | Teléfono HTC | ||
| B5 | M18 | F21 | Teléfono Huawei | ||
| B4 | M228 | F19 | Metralla | ||
| B3 | M228 | F17 | Metralla | ||
| B2 | M228 | F13 | Metralla | ||
| C25 | BLU-26 (D-1)/B | F11 | Metralla | ||
| C23 | BLU-42/B | F3 | Depósito de espoletas | ||
| C22 | BLU-26 (D-1)/B | F1 | Depósito de metralla | ||
| C20 | M42 |
Conclusiones
- Ambos sensores probados, MagNIMBUS y MagDrone R1, ofrecieron un rendimiento similar: detectaron 20 y 21 de los 131 objetos ferrosos y no ferrosos a una altitud de 1,0 m, y 43 y 41 objetivos a una altitud de 0,5 m.MagDrone R1MagNIMBUS
- Entre todos los objetivos del campo preparado, se identificaron 57 objetos con el magnetómetro MagNIMBUS a una altitud de vuelo de 0,2 m. Esto representa la mayor cantidad de detecciones lograda en estas condiciones, lo que confirma que las altitudes más bajas mejoran de forma significativa los resultados de detección.MagNIMBUS
- Si bien la disminución de la altitud de vuelo mejora en gran medida la detectabilidad de objetivos más pequeños, también requiere disminuir la distancia de separación entre las líneas de vuelo para garantizar una cobertura de datos suficiente.
- No se puede subestimar la importancia de un sistema cinemático en tiempo real (RTK) operativo en el registro de datos magnéticos. La adquisición de datos exactos y precisos es esencial, especialmente cuando se detectan pequeñas municiones sin explotar (UXO), ya que esto requiere mantener tanto una trayectoria de vuelo como una altitud exactas. La necesidad surge del hecho de que el campo magnético y, por tanto, el alcance de detección, disminuye con la tercera potencia de la distancia.
- Los campos de prueba, como el campo semilla de la Comunidad de Investigación de Desminado en el Centro de Incendios y Explosivos de OSU, el campo de investigación, capacitación e investigación forense desempeñan un papel importante en la investigación de detección de UXO, permitiendo probar el hardware de detección en condiciones controladas, así como mejorar las habilidades de los operadores y los intérpretes de datos.
Preguntas frecuentes
¿Qué magnetómetro detectó más objetivos de UXO, el de campo total atómico o el fluxgate?
Ambos sensores probados tuvieron un rendimiento similar. Cada uno detectó 20 objetivos a 1,0 m de altitud, de un total de 131 objetos ferrosos y no ferrosos. A 0,5 m de altitud, el MagNIMBUS detectó 43 y el MagDrone R1 detectó 41.
¿Cuánto influye la altitud de vuelo en los resultados de detección de UXO?
Las altitudes más bajas mejoran significativamente los resultados de detección. Con el MagNIMBUS, se identificaron 20 objetos a 1,0 m, 43 a 0,5 m y 57 a 0,2 m. A 0,2 m, las líneas B, C y E permitieron distinguir objetivos separados por solo 1,0 m entre sí.
¿Cuál es el inconveniente de volar a menor altura?
Aunque reducir la altitud de vuelo mejora considerablemente la detectabilidad de los objetos más pequeños, también requiere disminuir la distancia de separación entre las líneas de vuelo para garantizar una cobertura de datos suficiente.
¿Por qué es importante un sistema RTK operativo para los levantamientos con magnetómetro de UXO?
La detección de UXO pequeños requiere mantener una trayectoria y una altitud de vuelo exactas, ya que el campo magnético y, por consiguiente, el rango de detección disminuyen con el cubo de la distancia. Durante este levantamiento, el sistema RTK falló debido a una cobertura LTE/4G débil o inestable, por lo que las trayectorias de vuelo no fueron perfectamente rectas y, en ocasiones, se solaparon.
¿Puede un magnetómetro de dron detectar UXO no ferrosos?
Los objetos no ferrosos hechos de plástico, aluminio o cobre no aparecerán en los datos magnéticos. Algunos objetos registrados como no ferrosos produjeron anomalías porque contienen componentes ferrosos. El A17 (bomba de mortero) probablemente contiene un anillo ferroso alrededor de su proyectil, y el C14, un proyectil de perforación de 40 mm con cuerpo no ferroso, presenta una carcasa ferrosa, al igual que el C16.
¿Por qué no hay un conjunto de datos del MagDrone R1 a 0,2 m?
Las limitaciones de tiempo y las dificultades técnicas impidieron la recopilación de ese conjunto de datos.
Expresiones de gratitud
Un agradecimiento especial a Jasper Baur y Gabriel Steinberg, de la Demining Research Community, quienes organizaron el acceso de SPH Engineering al campo de pruebas y proporcionaron toda la información necesaria para realizar con éxito el levantamiento de recopilación de datos.MagNIMBUS
Descargas y datos del levantamiento
- Apéndice A - Pasos de procesamiento de datos (PDF)
- Apéndice B - Tabla completa de datos de los objetos del campo de pruebas, 131 en total (PDF)
- Informe completo: Análisis comparativo de la detección de UXO mediante un magnetómetro de campo total atómico y uno fluxgate en el campo de pruebas de la Oklahoma State University (PDF)
- Datos del levantamiento MagNIMBUS, sin procesar y procesados (DroneGIS)
- Datos del levantamiento MagDrone R1, sin procesar y procesados (DroneGIS)
Enlaces del artículo original
- Magnetómetros (www.sphengineering.com)
- MagNIMBUS (shop.sphengineering.com)
- SENSYS MagDrone R1 (shop.sphengineering.com)
- MagNIMBUS (app.dronegis.sphengineering.com)
- MagDrone R1 (app.dronegis.sphengineering.com)
- detección de UXO (www.sphengineering.com)
- MagDrone R1 (shop.sphengineering.com)
- software UgCS (Universal Ground Control System) de SPH Engineering (www.sphengineering.com)
- SkyHub (www.sphengineering.com)
- True Terrain Following (www.sphengineering.com)
- Comparación de magnetómetros montados en UAV: prueba UXO (www.sphengineering.com)
- «Apéndice A: pasos de procesamiento de datos» (www.sphengineering.com)
- Apéndice B. (www.sphengineering.com)
- R1 (shop.sphengineering.com)
- Apéndice A: pasos de procesamiento de datos (cdn.prod.website-files.com)
- Apéndice B: tabla completa de datos de los objetos del campo de prueba (131 en total)* (cdn.prod.website-files.com)
- Artículo completo: «Análisis comparativo de detección de UXO con un magnetómetro atómico de campo total y un magnetómetro fluxgate en el campo de pruebas de la Universidad Estatal de Oklahoma» (cdn.prod.website-files.com)