
Detección de vacíos, socavones y riesgos en el subsuelo mediante drones
Los sistemas de radar de penetración terrestre (GPR) basados en drones de SPH Engineering proporcionan datos remotos y georreferenciados del subsuelo cercano en sitios mineros activos y abandonados.
Diseñados para terrenos inseguros, inestables o inaccesibles para el personal de campo, nuestros sistemas de GPR aerotransportados obtienen imágenes del subsuelo superficial para detectar vacíos, cavidades y antiguas excavaciones, apoyando la toma de decisiones sobre la estabilidad del terreno, el riesgo de hundimiento minero, la integridad de los terraplenes y la infraestructura enterrada.

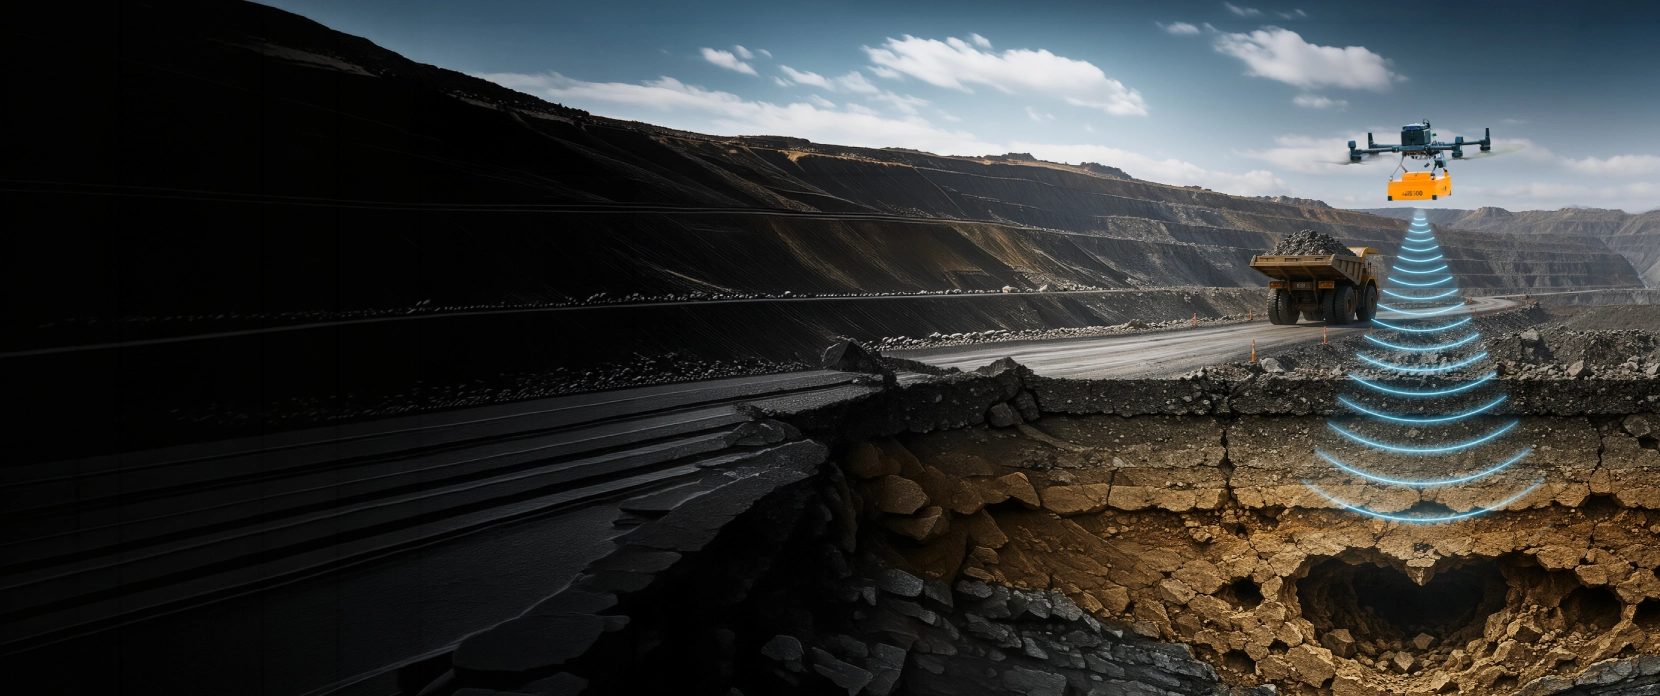
Vacíos y peligros cercanos a la superficie que amenazan las operaciones mineras
Los sitios mineros conllevan una incertidumbre persistente en el subsuelo poco profundo. Las labores antiguas cercanas a la superficie, las cavidades naturales, la humedad interna en los terraplenes y la infraestructura olvidada crean riesgos que no pueden evaluarse visualmente. Las consecuencias van desde la pérdida de equipos y la interrupción de la producción hasta fallos catastróficos con daños ambientales e impactos en la seguridad humana.

Riesgo de subsidencia minera sobre labores poco profundas
Muchos sitios mineros activos y abandonados se encuentran sobre labores históricas cuyos registros están incompletos, son inexactos o no existen. Cuando las cámaras, galerías, pozos o labores colapsadas poco profundas se encuentran dentro de la profundidad de investigación práctica del GPR, pueden generar riesgos de hundimiento minero bajo caminos de acarreo, plataformas, acopios y nuevas áreas de construcción. El GPR basado en drones ayuda a examinar estas zonas en busca de vacíos poco profundos, terreno alterado y características propensas al colapso antes de que aparezca una deformación superficial visible. Las labores más profundas o las condiciones de terreno conductivo requieren métodos complementarios como microgravedad, ERT, investigación sísmica o perforación.

Mapeo de riesgos de karst, socavones y hundimientos mineros
En entornos de carbonatos, evaporitas y algunas formaciones volcánicas, la disolución y la meteorización crean vacíos naturales que pueden evolucionar hacia socavones debido al hundimiento del terreno. Estas características no siempre son visibles en la superficie hasta que el colapso ha comenzado.

Integridad interna de los terraplenes de relaves
La inspección visual de un terraplén de retención de agua no revela la distribución de humedad interna, las rutas de filtración preferencial ni la saturación progresiva de la estructura. Las anomalías subterráneas suelen preceder a las señales superficiales de deterioro.

Infraestructura enterrada bajo sitios activos
Las operaciones activas están atravesadas por tuberías, cables, drenajes y cimientos antiguos que deben localizarse con precisión antes de realizar cualquier trabajo que altere el terreno. Los registros obsoletos o inexistentes generan riesgos de excavación y perforación.

Terreno inaccesible o peligroso
Las playas de relaves, los vertederos de roca estéril reciente, el terreno contaminado, los taludes inestables y los escarpes de falla activos no pueden ser transitados de forma segura por equipos de inspección o maquinaria con ruedas. Los trabajos de topografía que dependen del acceso terrestre se retrasan, se limitan o se omiten.

Los incendios subterráneos de carbón crean vacíos subterráneos en expansión
Los incendios subterráneos de carbón consumen la veta de carbón por la que se propagan y, cuando la minería dejó pilares de carbón como soporte del techo, pueden encenderse y consumir también esos pilares. El resultado es una expansión lenta pero implacable de espacios subterráneos sin soporte, que a menudo abarca kilómetros cuadrados y persiste durante años o décadas.
Cómo el GPR con drones detecta vacíos subterráneos y riesgos en el terreno
El GPR aerotransportado genera imágenes del subsuelo poco profundo en grandes áreas para localizar excavaciones, galerías y pozos históricos que se encuentren dentro del rango de profundidad de la antena elegida y según las condiciones del terreno. Las configuraciones de baja frecuencia aumentan la profundidad de penetración, mientras que las frecuencias más altas proporcionan una resolución más fina de los objetivos superficiales. La profundidad de investigación realista suele ser de hasta unos 10 a 15 metros para sistemas de baja frecuencia en terrenos de baja conductividad, y significativamente menor en terrenos conductores saturados de agua.
Mapeo de riesgos de karst y socavones
El GPR basado en drones ayuda a mapear características de disolución cercanas a la superficie, zonas debilitadas y cavidades progresivas detrás de socavones y hundimientos mineros en terrenos carbonatados y otros suelos propensos a la subsidencia. Los estudios repetidos permiten rastrear el crecimiento de las cavidades a lo largo del tiempo y respaldan la detección de cambios, la priorización de riesgos y la alerta temprana antes de que la superficie colapse.
Integridad interna de terraplenes
El GPR aerotransportado detecta contrastes dieléctricos asociados con la distribución de humedad interna y anomalías estratigráficas dentro de los terraplenes de retención de agua. Una interpretación fiable requiere estudios de referencia, adquisiciones repetidas para la detección de cambios y verificación en terreno mediante perforaciones o instrumentación. El radar de penetración terrestre (GPR) aerotransportado puede apoyar el monitoreo de las condiciones de humedad en instalaciones de almacenamiento de relaves (TSF), especialmente en sitios más grandes o remotos.
Mapeo de infraestructura y servicios públicos enterrados
El GPR de alta frecuencia permite localizar servicios públicos en todo el sitio, tuberías enterradas, cables, cimientos y drenajes, con una alta resolución espacial y a poca profundidad. Los resultados georreferenciados se integran directamente en los sistemas de planificación del sitio.
Sistema GPR para drones recomendado para detección del subsuelo
Kit de GPR
HARDWARE
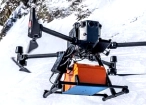
El sistema de GPR basado en drones permite realizar mapeo del subsuelo de glaciares, servicios públicos enterrados y cavidades en áreas inaccesibles o inseguras para estudios terrestres.
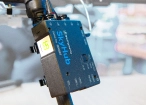
SkyHub es una computadora de a bordo para drones que garantiza una integración confiable de sensores y una recopilación de datos precisa y sincronizada durante cada vuelo.
SOFTWARE

Planificación de vuelos con drones desde escritorio para los pilotos más exigentes.

Software de procesamiento de datos de GPR Radsys para GPR Zond.

Evalúe y procese datos de GPR y otros sensores.
FORMACIÓN

Formación técnica avanzada y soporte experto para elevar la experiencia de su equipo y garantizar una ejecución precisa y eficiente de sus misiones con drones.
Por qué los operadores mineros eligen a SPH Engineering para la detección del subsuelo

El GPR posicionado dentro de un flujo de trabajo geotécnico más amplio
El GPR aéreo ofrece imágenes rápidas de grandes áreas del subsuelo cercano que complementan la perforación, la geofísica profunda y la instrumentación. No reemplaza estos métodos. SPH ayuda a los compradores a identificar cuándo el GPR es la herramienta adecuada y cuándo es preferible otro método.

Acoplamiento GPR aéreo estable mediante el sistema True Terrain Following
La fiabilidad de los datos GPR depende de una altura constante de la antena sobre el suelo. SPH integra altímetros láser y de radar con un sistema True Terrain Following diseñado internamente, lo que permite que el dron mantenga una elevación estable sobre pendientes e irregularidades del terreno.

Un flujo de trabajo integrado desde la planificación hasta la interpretación
El software de planificación de misiones UgCS, la computadora a bordo SkyHub, el software de procesamiento GeoHammer y los sistemas GPR compatibles están diseñados para operar como un conjunto integrado. La planificación de la misión, la adquisición a bordo y el procesamiento están alineados, con formatos de datos y geoetiquetado consistentes.

Hardware que funciona tanto en el aire como en tierra
Los modelos Zond Aero LF, 500 NG, 600 NG y 1000 NG cubren una variedad de opciones de despliegue aéreo y terrestre. Los equipos pueden adaptarse a las condiciones del sitio sin necesidad de reinvertir en hardware diferente.

Intercambio de carga útil en la misma plataforma de drones
La misma plataforma de drones puede transportar GPR para imágenes del subsuelo y, en vuelos separados, LiDAR, ecosondas, magnetómetros u otras cargas útiles para el mapeo de superficie y subsuelo. La interpretación de cada conjunto de datos sigue requiriendo al especialista adecuado, pero la infraestructura de hardware en campo se consolida.

Con la confianza de
Las tecnologías de SPH Engineering son utilizadas por más de 70 universidades líderes, institutos de investigación, socios tecnológicos y todas las grandes empresas mineras.


Sus preguntas sobre GPR basado en drones para detección del subsuelo
¿Puede el GPR con dron monitorear la humedad interna de una presa de relaves?
Puede contribuir a ello. Los métodos de deformación superficial (InSAR, GNSS, prismas) muestran si la instalación se ha movido, pero no muestran directamente las condiciones de humedad interna, las vías de filtración o los cambios en la presión de poros. El GPR aerotransportado detecta contrastes dieléctricos asociados con la variación de la humedad, la estratificación interna y posibles vías de filtración preferenciales dentro del terraplén y a través de la playa, añadiendo una capa de detección subsuperficial no invasiva. Para obtener resultados fiables se necesita un estudio de referencia, adquisiciones repetidas para detectar cambios y validación con datos de piezómetros, pozos u otra instrumentación del sitio. El operador vuela desde la cresta o terreno firme, lo que reduce la necesidad de caminar sobre superficies de relaves inseguras. El GPR complementa un programa de monitoreo alineado con el GISTM; no reemplaza el monitoreo de deformación o piezométrico.
¿Puede el GPR con dron detectar cavidades antes de que el hundimiento minero llegue a la superficie?
Dentro de ciertos límites, sí, siempre que las condiciones del terreno sean favorables. El GPR puede obtener imágenes de cavidades poco profundas y terrenos alterados bajo una superficie aparentemente estable, antes de que el hundimiento minero sea visible en la superficie, siempre que la cavidad se encuentre dentro del rango de profundidad de la antena y el terreno suprayacente sea lo suficientemente seco y de baja conductividad para transmitir la señal. En arcilla húmeda, suelos salinos o relaves conductores, la señal del radar puede atenuarse fuertemente y la cavidad puede ser invisible para el GPR; en estos casos, métodos como la microgravedad, la tomografía de resistividad eléctrica, la investigación sísmica o la perforación pueden ser más adecuados. Por lo tanto, el GPR puede ser un método de detección temprana útil en terrenos favorables, pero es limitado en terrenos conductores y no es la herramienta adecuada en tales condiciones; la caracterización del sitio antes del estudio ayuda a determinar si el GPR es adecuado o si debe combinarse con otros métodos.
¿Puede el GPR con dron detectar cavidades en nuestro sitio?
La penetración depende de la frecuencia de la antena y de la conductividad eléctrica del terreno. En terrenos favorables (arena seca, grava, roca competente con baja conductividad), una configuración de dipolo de baja frecuencia puede alcanzar hasta 12 metros en suelos con una permitividad dieléctrica relativa igual a 5 y una atenuación específica que no supere los 5 dB/m aproximadamente. Una antena blindada de 500 MHz alcanza hasta 4 metros en un suelo normal promedio con un rango de tiempo de 100 ns. Un Zond Aero 600 NG alcanza hasta 4 metros desde el suelo en un terreno normal promedio, y hasta 2 metros con una elevación de antena de 0,6 m.
En terrenos conductores (arcilla húmeda, suelos salinos, relaves mineros de grano fino, aguas subterráneas mineralizadas), la penetración real se reduce significativamente y puede caer a solo unas pocas decenas de centímetros o incluso a cero, dependiendo de la frecuencia y las condiciones del lugar. Se requiere una caracterización del sitio antes del estudio para estimar una penetración realista en un lugar específico.
¿Cuándo no es el GPR basado en drones la herramienta adecuada?
El GPR no es adecuado cuando se cumple una o más de las siguientes condiciones.
- La profundidad del objetivo supera la capacidad de penetración práctica de la antena elegida en el terreno local.
- El suelo es altamente conductivo (arcilla húmeda, suelos salinos, relaves conductivos, agua subterránea con minerales).
- El objetivo presenta un contraste dieléctrico insuficiente con el material circundante (por ejemplo, una cavidad llena de agua en un suelo saturado con una permitividad similar).
- La resolución requerida es más fina que la escala centimétrica cerca de la superficie, o el área del objetivo es menor que la huella de la antena a profundidad.
- El sitio no puede sobrevolarse de forma segura debido a obstáculos, vegetación o restricciones del espacio aéreo.
En estos casos, pueden ser más adecuados el GPR acoplado al suelo, la tomografía de resistividad eléctrica, los métodos sísmicos, la microgravedad o la investigación directa mediante perforación. SPH informa abiertamente sobre estas limitaciones durante las conversaciones de preventa.
¿Por qué es tan importante la altura de la antena sobre el suelo?
Mantener una altura constante de la antena sobre el suelo es fundamental para lograr un acoplamiento fiable de la señal GPR y una interpretación precisa de la profundidad.
La variación en la elevación altera el tiempo de recorrido de ida y vuelta registrado hasta la superficie y puede distorsionar la interpretación si no se corrige. En la prueba con drones realizada en Baloži, el GPR se montó sobre los rieles de un dron DJI Matrice 350 RTK equipado con un sistema de seguimiento de terreno láser True-Terrain, lo que permitió mantener la antena del GPR a una altura constante de 0,5 metros sobre el suelo.
Las variaciones residuales se corrigen durante el procesamiento mediante corrección estática.
¿Puede el GPR con drones funcionar sobre una instalación de relaves activa?
Sí. El operador del dron trabaja desde terreno firme, generalmente en la cresta del terraplén, sin necesidad de caminar sobre la superficie de los relaves. El radar de penetración terrestre (GPR) aerotransportado puede apoyar el monitoreo de las condiciones de humedad en instalaciones de almacenamiento de relaves (TSF), especialmente en sitios más grandes o remotos.
El monitoreo confiable de la humedad interna requiere la adquisición de una línea base, estudios repetidos para la detección de cambios y la validación con datos de perforaciones o instrumentación.
¿Cómo se compara el GPR con drones con la tomografía de resistividad eléctrica (ERT)?
El GPR y la ERT son métodos altamente complementarios en lugar de competitivos. El GPR es mucho más rápido de implementar y ofrece una alta resolución espacial a poca profundidad en terrenos favorables. La ERT también puede producir imágenes del subsuelo de muy alta resolución, con una resolución que puede ajustarse mediante el espaciado de los electrodos según la profundidad objetivo, y funciona muy bien en terrenos conductivos, por ejemplo, arcilla, donde la penetración de la señal GPR es limitada.
La contrapartida reside en el esfuerzo de campo y la interpretación. La adquisición de ERT es considerablemente más lenta que la de GPR: una sola línea puede llevar horas en lugar de minutos, los estudios 3D o multilínea más complejos suelen requerir varios operadores de campo, y el procesamiento de datos debe ser realizado por un geofísico experimentado que pueda gestionar la inversión, el diseño de malla y el control de calidad. En la práctica, el GPR y la ERT se combinan habitualmente en el mismo sitio: el GPR ofrece imágenes superficiales rápidas y de alta resolución en áreas más grandes, mientras que la ERT cubre las brechas de profundidad y de terreno conductivo donde el GPR tiene un rendimiento limitado.
¿Cómo se interpretan y validan los datos de GPR?
Los objetivos puntuales, como tuberías enterradas o pequeñas cavidades, aparecen como hipérbolas de difracción en los radargramas; las estructuras estratificadas aparecen como reflectores horizontales continuos. La conversión de profundidad requiere una velocidad de onda electromagnética específica del sitio, estimada mediante el ajuste de hipérbolas o un objetivo de referencia conocido. La interpretación se valida contrastándola con la información real disponible (sondeos, pozos de prueba, infraestructura conocida).
Cuando no existe una verificación en terreno, los resultados del GPR se tratan como hipótesis para investigaciones dirigidas o seguimiento.
¿Es útil el GPR con drones para la exploración minera?
Para objetivos mineralizados, el GPR presenta limitaciones importantes. Muchos entornos mineralizados contienen litologías conductoras, alteraciones o aguas subterráneas salinas que atenúan fuertemente la señal del GPR. La geofísica de exploración estándar se basa más en métodos magnéticos, electromagnéticos, gravimétricos y radiométricos.
El GPR desempeña un papel en la caracterización del regolito superficial y el recubrimiento, pero no es la herramienta de exploración principal.
¿Qué normativas y estándares se aplican a los estudios con GPR mediante drones en sitios mineros?
Las operaciones con drones se rigen por las normas de aviación del país donde se realicen. En la Unión Europea, esto incluye el marco de la EASA y las autorizaciones de categoría específica para operaciones de mayor envergadura o riesgo. En Estados Unidos, se aplica la Parte 107 de la FAA, con exenciones para vuelos más allá de la línea de visión cuando sea necesario.
Para el método GPR en sí, la norma ASTM D6432 en EE. UU. constituye la referencia estándar para el GPR acoplado al suelo en investigaciones del subsuelo. Actualmente no existe una norma ASTM equivalente específica para el GPR aerotransportado, por lo que las prácticas aéreas se basan en las normas de acoplamiento al suelo adaptadas a la adquisición mediante drones.
Las normativas de seguridad minera dependen de la jurisdicción y del operador. Cuando se aplican los principios del ICMM, el GISTM establece expectativas adicionales para la gestión y el monitoreo de las instalaciones de relaves.