
Antecedentes
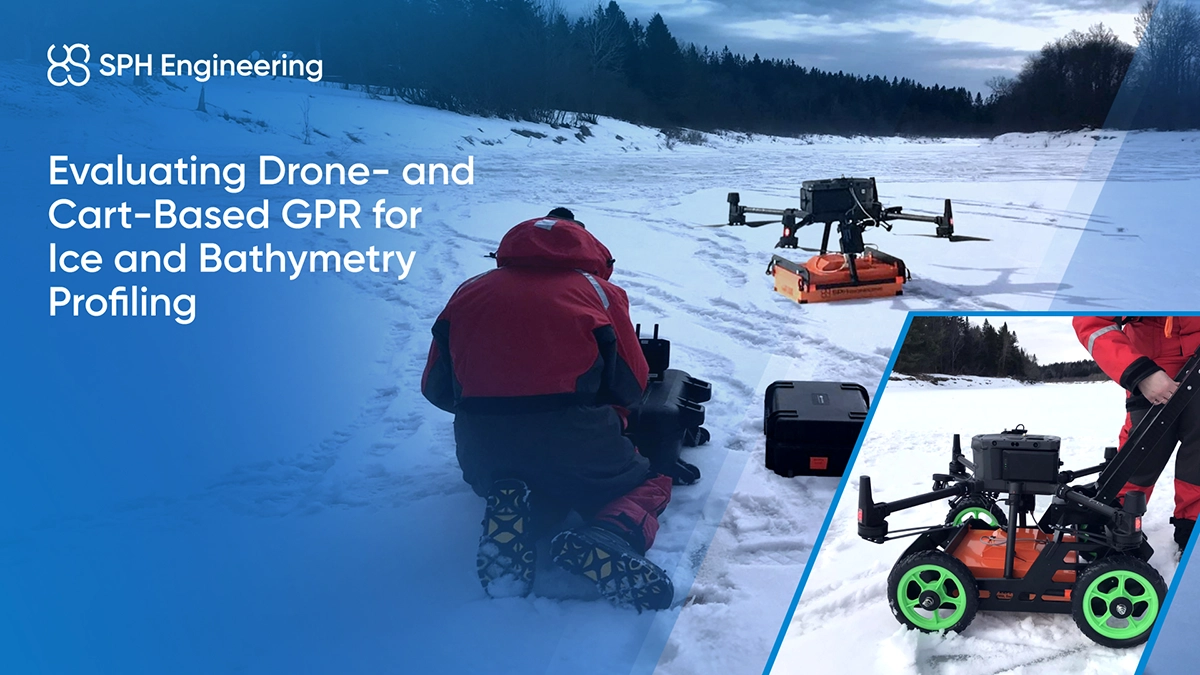
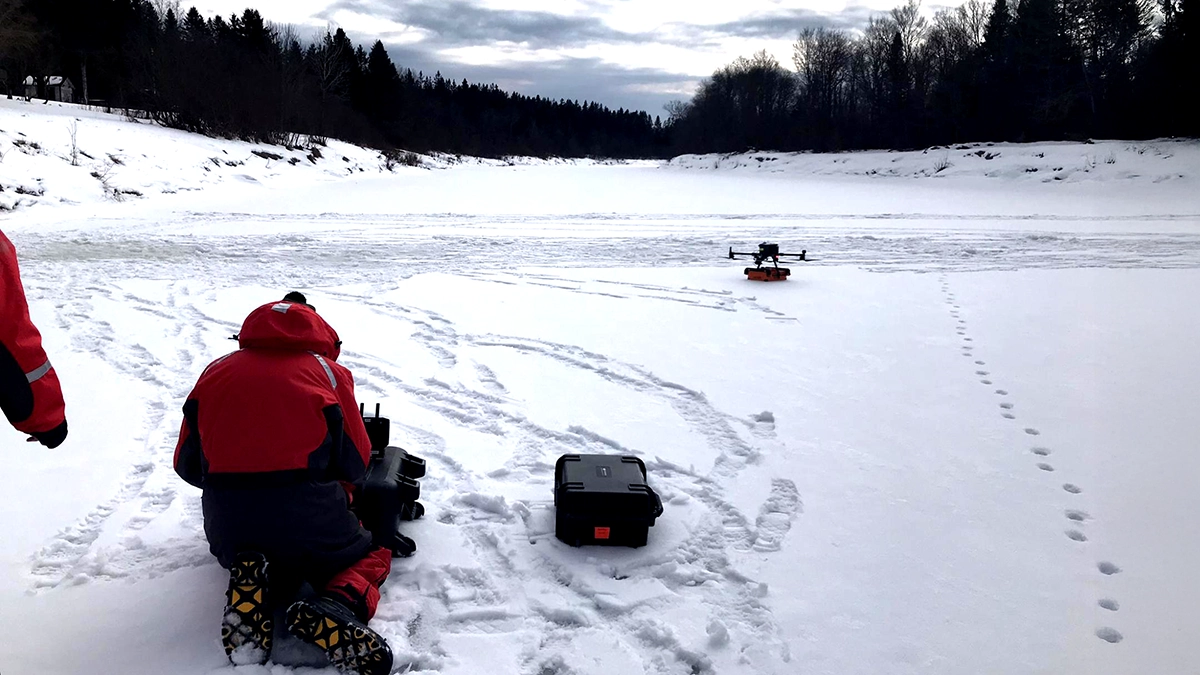
Como parte de una iniciativa de investigación sobre inundaciones por atascos de hielo, la Université de Sherbrooke investigó cómo el GPR basado en drones podría favorecer un estudio del hielo más seguro y eficiente. El equipo desplegó una antena GPR de 500 MHz tanto en un dron DJI M300 RTK como en un carrito a través del río Au Saumon, en el sur de Quebec, el cual está cubierto por una capa de hielo estable durante el invierno.
El objetivo era determinar si el GPR aerotransportado podía producir datos fiables sobre el espesor del hielo, ampliando potencialmente la cobertura a zonas donde los estudios con carrito resultarían inseguros.
Aviso legal
El término "detectado" aquí significa que el intérprete de los datos ha identificado una señal lo suficientemente fuerte como para justificar un examen o acción posterior. Las interpretaciones son subjetivas y variarán según la experiencia y los conocimientos del intérprete.
Ni SPH Engineering SIA ni Radar Systems Inc. garantizan que la detección de objetivos iguales o similares esté asegurada en condiciones distintas a las de un sitio de prueba específico utilizando el mismo o diferente hardware, software y flujo de trabajo.
Este informe se proporciona "tal cual" y tiene como objetivo demostrar las capacidades del sistema aquí descrito y ofrecer orientación para la planificación de estudios de perfiles de hielo y batimetría.
Desafíos
El estudio de ríos cubiertos de hielo presenta una combinación única de peligros, límites ambientales y compromisos tecnológicos. Esta prueba de campo permitió conocer las fortalezas y debilidades de cada método en condiciones reales.
- Seguridad en campo. Transitar sobre el hielo de un río con equipo es intrínsecamente peligroso. Aunque el área de prueba tenía hielo sólido, los atascos de hielo son inestables y peligrosos para caminar sobre ellos. El estudio basado en drones elimina la necesidad de exponer a las personas a ubicaciones de riesgo.
- Condiciones ambientales. La profundidad de la nieve influye en la elección del equipo. El día de la prueba, la nieve sobre el hielo era escasa (~5–10 cm), por lo que el carrito funcionó bien. Sin embargo, si la nieve hubiera sido más profunda (por ejemplo, 60 cm), habría sido preferible usar el dron para evitar tener que abrir caminos a palazos para el carrito.
- Control y precisión. Pilotar el dron cerca de la superficie del hielo requería una vigilancia constante. Un operador caminaba junto al dron para asegurarse de que no se desviara hacia los árboles o la maleza de las orillas del río, especialmente al cruzar hacia el lado opuesto.
Solución
El estudio utilizó dos métodos de despliegue para la misma antena de GPR con el fin de recopilar datos sobre transectos coincidentes en el hielo del río:
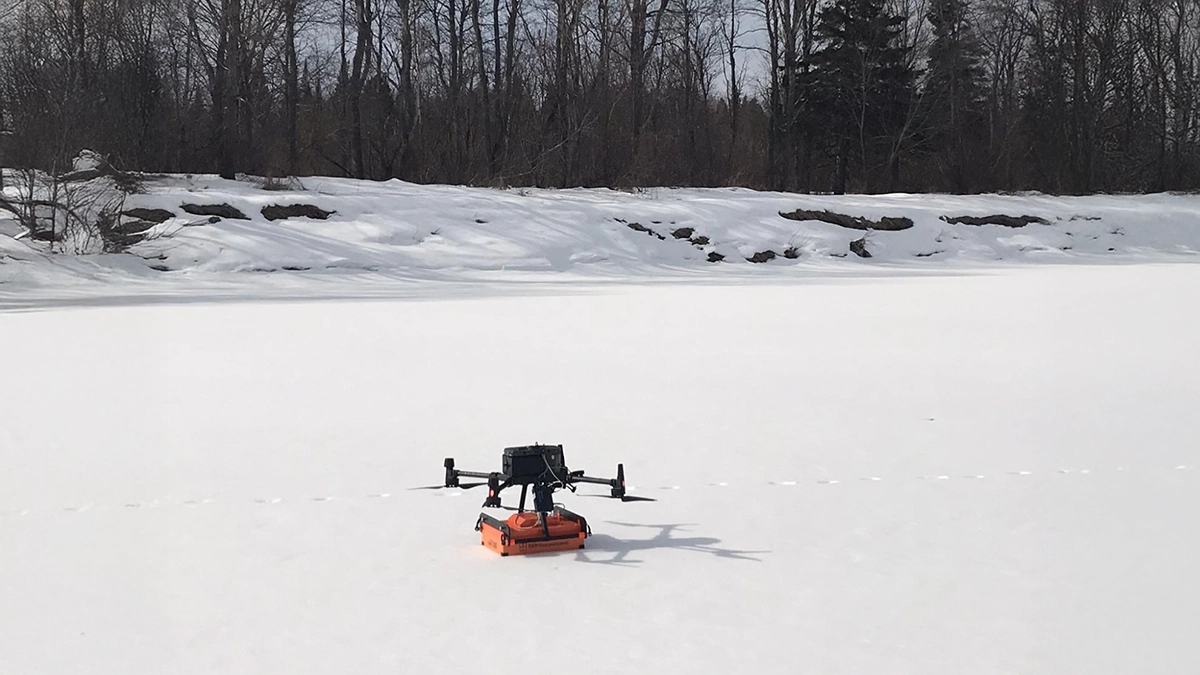
- GPR basado en drones. Un DJI M300 RTK equipado con el sistema integrado de GPR de 500 MHz realizó pasadas a baja altitud sobre el río congelado. El sistema RTK garantizó una repetibilidad precisa de la trayectoria. Esta configuración permitió cubrir de forma segura todo el ancho del río, incluidas las zonas inaccesibles a pie.
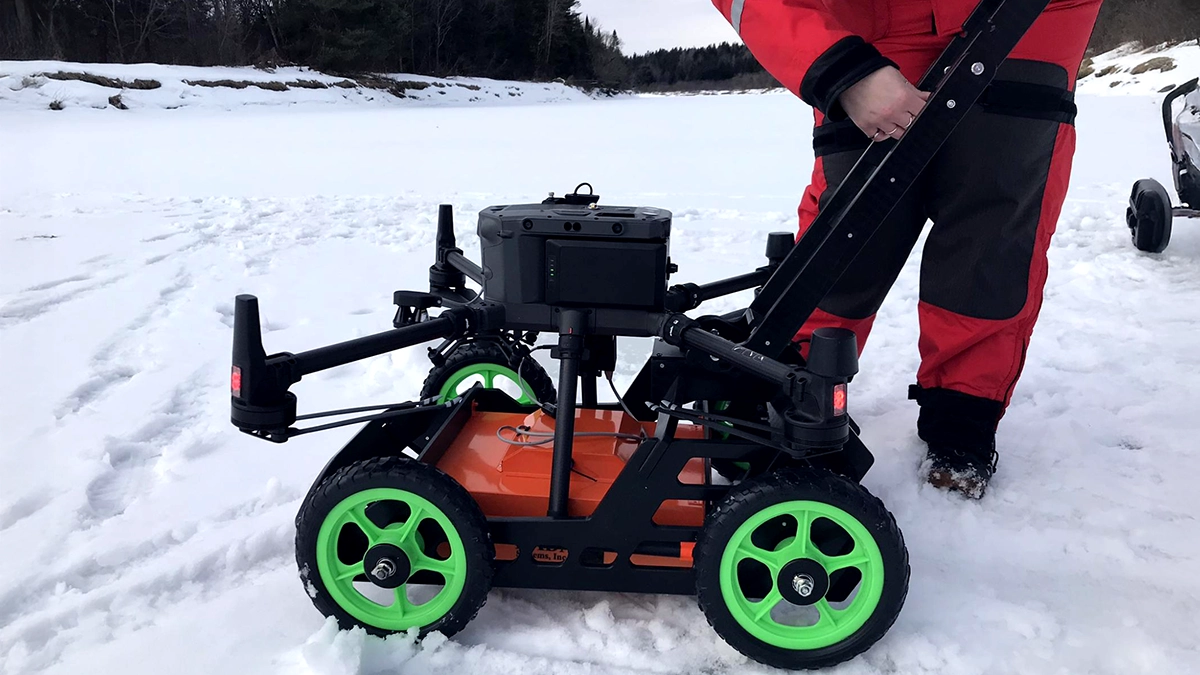
- GPR basado en carrito. La misma antena se montó en un carrito de arrastre manual. Este método permitió el contacto directo con la superficie del hielo, lo que favoreció un fuerte acoplamiento de la señal y requirió una configuración mínima en las zonas accesibles. Sirvió como referencia para comparar con los datos del dron.
- Mediciones de referencia:
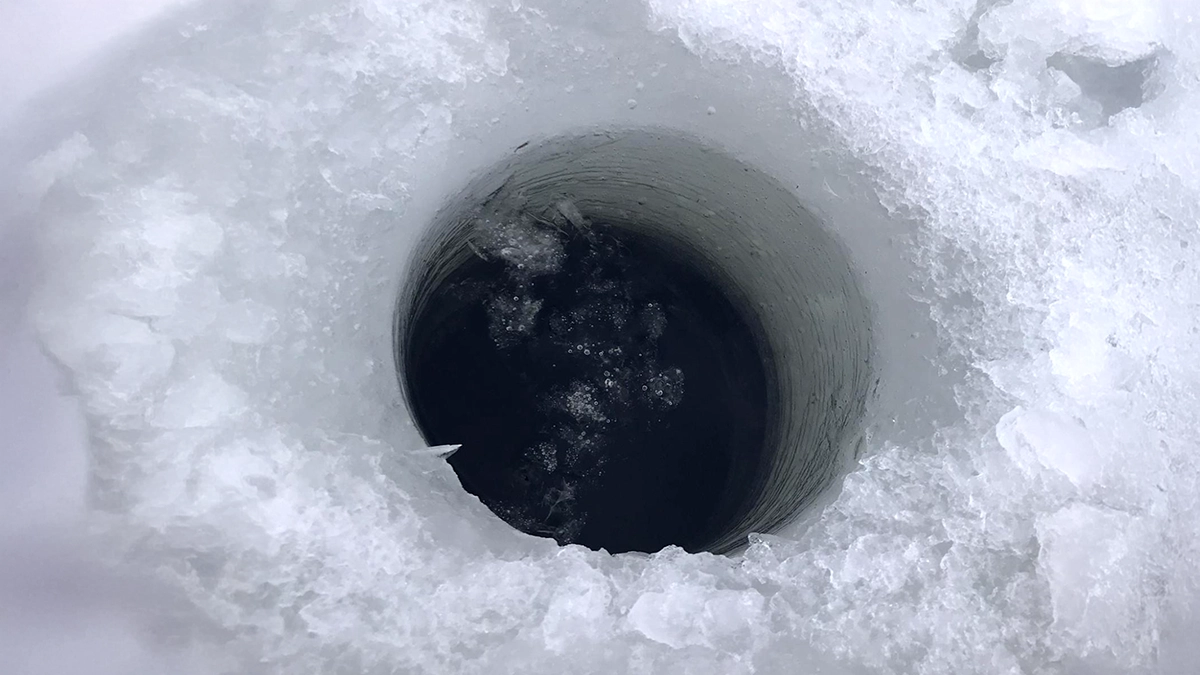
- Se perforaron manualmente 25 orificios. Se registraron las coordenadas GNSS y la profundidad del agua en cada orificio .
- Un adicional perfilador de hielo en aguas poco profundas se instaló antes de la congelación en el lugar. Midió el espesor del hielo y el nivel del agua en una ubicación de forma continua durante todo el invierno. Sin embargo, la unidad es estacionaria y compleja de desplegar, ya que requiere buzos para su recuperación.

Procesamiento de datos
El procesamiento inicial de los conjuntos de datos de GPR aerotransportado a 1,0 m y 0,75 m AGL (sobre el nivel del suelo) se realizó utilizando GeoHammer Pro v2.0.7. En esta etapa, las rutas de vuelo se segmentaron en perfiles individuales y se exportaron, lo que simplificó significativamente el manejo posterior de los datos. Tras exportar los perfiles de GPR aerotransportado, se llevó a cabo un procesamiento adicional tanto de los datos de GPR aerotransportado como de los terrestres (montados en carro) utilizando el software de procesamiento de GPR Prism v2.70.06, así como la plataforma en línea Geolitix.
Todos los conjuntos de datos siguieron los mismos pasos de procesamiento, que consistieron en aplicar una ganancia de señal dependiente del tiempo para visualizar mejor las reflexiones, y aplicar correcciones de GPS y filtros de señal/ruido, como se muestra en la Tabla 1.
| Filtros y funciones aplicados |
|---|
| Ganancia de señal dependiente del tiempo |
| Interpolación en X por coordenadas GPS |
| Filtro pasabanda de Ormsby |
| Filtro LP (pasabajos) horizontal |
| Eliminación del fondo (con retardo de 40 ns) |
Tabla 1. Pasos de procesamiento de datos de GPR en Prism v2.70.06
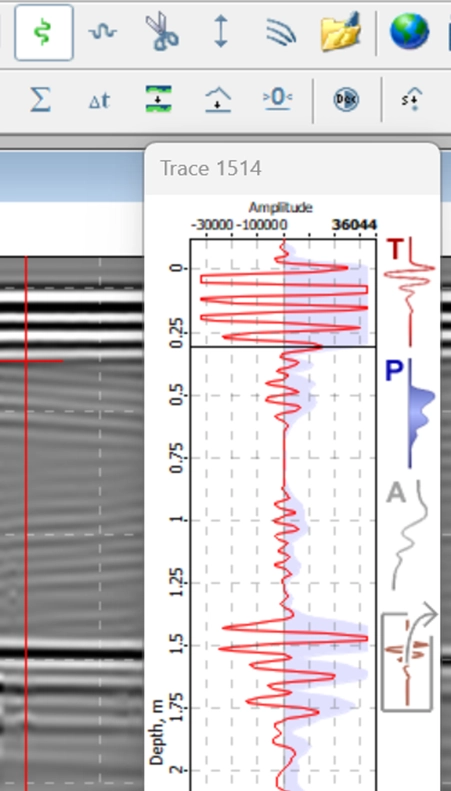
Para estimar la permitividad dieléctrica, se utilizó un enfoque en el que se empleó el espesor promedio del hielo para calibrar los radargramas. El valor de permitividad se ajustó de modo que la escala de profundidad de los radargramas coincidiera con las mediciones de espesor conocidas. Para definir con precisión el límite entre el hielo y el agua, se utilizó la herramienta Trace Inspection . Esta herramienta permite un análisis preciso de las amplitudes de la señal en función de la profundidad (Figura 1).
Visualización de datos y resultados
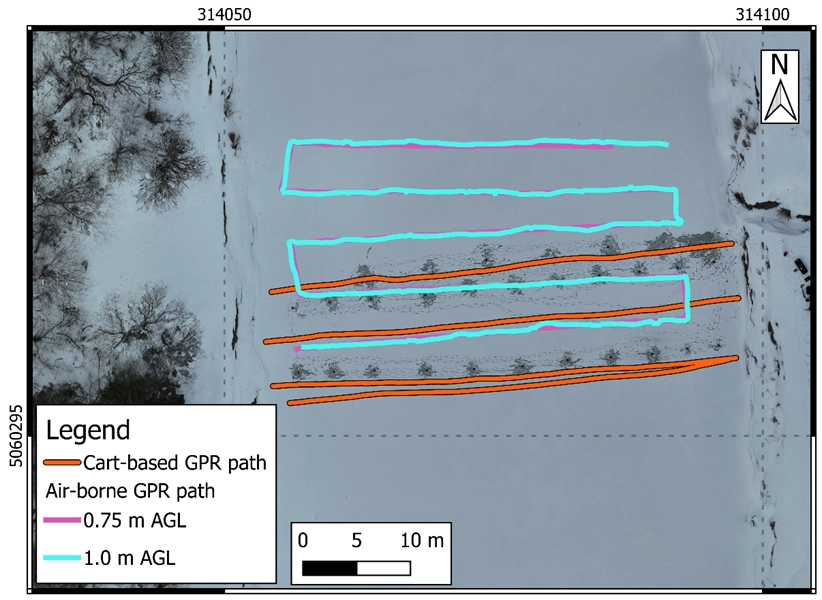
Tras procesar todos los datos adquiridos, se realizó una interpolación para crear una cuadrícula de espesor de hielo. Para una mejor visualización, la cuadrícula se exportó a QGIS v3.34, donde se combinó con una ortofoto del área de estudio y las trayectorias de adquisición de datos (Figura 2). Como era de esperar, el hielo es visiblemente más grueso en los laterales del río, donde la velocidad del agua es menor, lo que permite que se congele más rápido. A modo de comparación, los datos de GPR aerotransportado y terrestre se presentan en las Figuras 3, 4 y 5. Algunos artefactos visibles en las cuadrículas son resultado de la interpolación y no de anomalías reales del subsuelo.
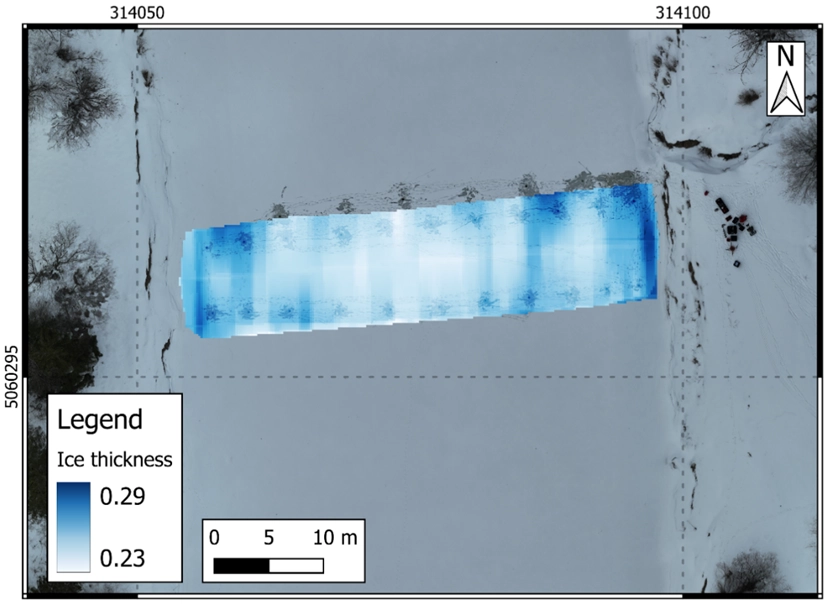
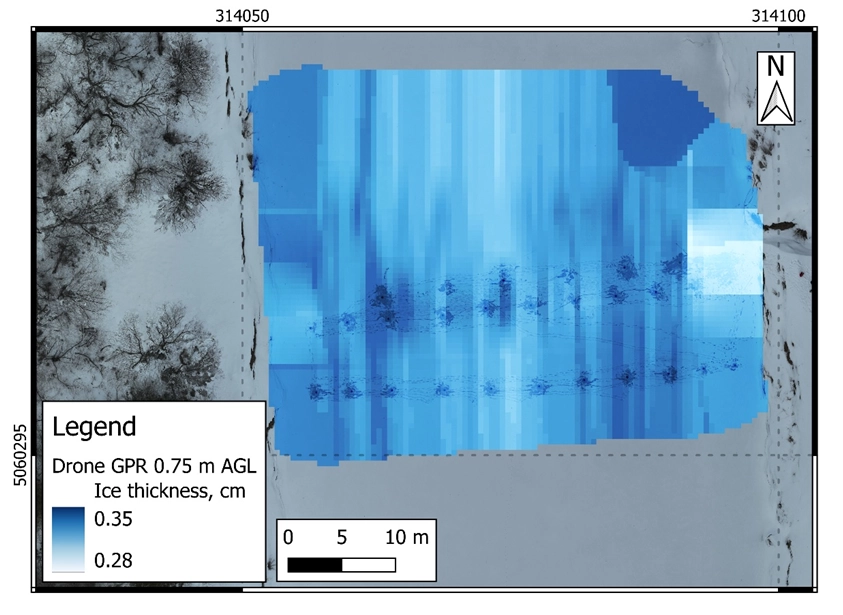
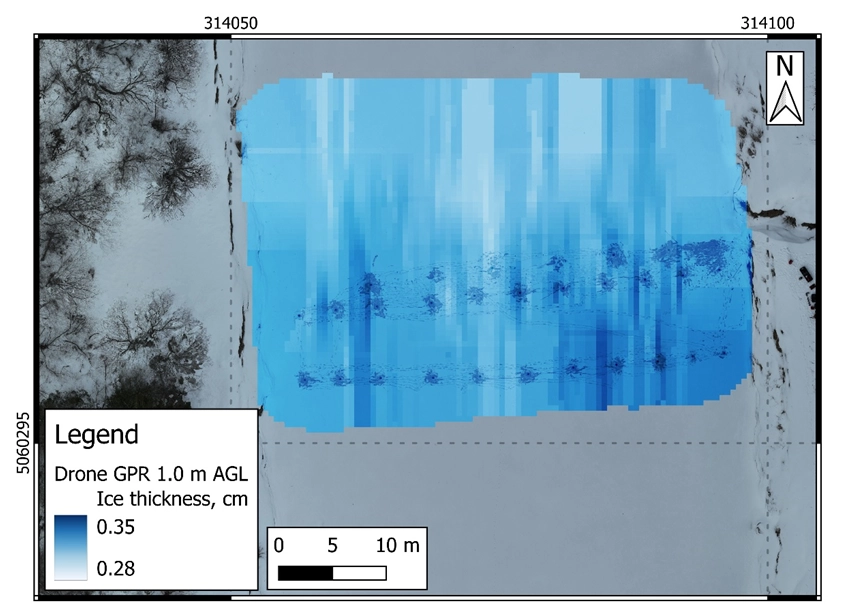
Aunque el espesor del hielo varía según la ubicación, se mantiene bastante consistente entre los conjuntos de datos GPR aerotransportados y terrestres. Los sistemas GPR terrestres suelen ofrecer mayor fiabilidad debido a su acoplamiento directo con el terreno. Sin embargo, el GPR aerotransportado proporciona una alternativa mucho más rápida y segura, ofreciendo resultados igualmente fiables. Para ambos sistemas, se recomienda encarecidamente realizar perforaciones de control en el hielo, lo que permite a los intérpretes de datos estimar la permitividad dieléctrica utilizando un enfoque en el que se emplea el espesor medio del hielo para calibrar los radargramas.
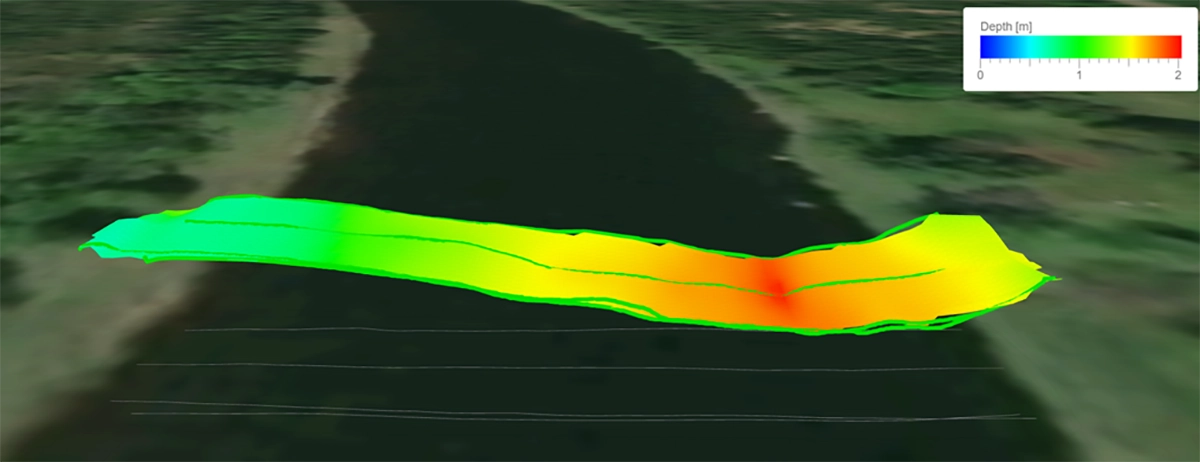
Dada la alta resolución de los datos adquiridos, también podemos cartografiar el lecho del río utilizando Geolitix mediante la interpretación de las reflexiones del fondo y la generación de una cuadrícula de profundidad correspondiente (Figura 6).
Conclusión
En general, el uso de radar de penetración terrestre (GPR) para estimar el espesor del hielo en una gran área de estudio es eficaz, especialmente cuando se apoya en múltiples perforaciones para validar y calibrar los datos. El sistema GPR basado en drones (aerotransportado) tuvo un buen desempeño y no mostró limitaciones que impidieran obtener resultados comparables a los del GPR terrestre. El sistema terrestre produjo datos de alta resolución, lo que permitió cartografiar con éxito el lecho del río subyacente y crear una cuadrícula de profundidad detallada.
La configuración con drones demostró un valor claro en la reducción de riesgos y un mayor alcance, a pesar de requerir una planificación cuidadosa y un seguimiento durante el vuelo. El conjunto de datos complementario, obtenido a partir de 25 perforaciones y un perfilador de hielo fijo, permitirá validar las interpretaciones basadas en radar.
Esta prueba subraya el potencial del GPR basado en drones para apoyar el modelado de inundaciones relacionadas con el hielo. Abre la puerta a su uso futuro en entornos fluviales dinámicos donde el acceso es limitado y se requieren datos continuos.