

Sin embargo, ejecutar una misión LiDAR exitosa requiere algo más que comprar un sensor. Exige un conocimiento profundo de la física del hardware, una planificación de vuelo precisa y un procesamiento de datos riguroso. Esta guía completa explora el ecosistema LiDAR, compara sensores mecánicos frente a los de estado sólido y detalla los flujos de trabajo específicos necesarios para capturar datos de calidad topográfica.
Puntos clave:
- Capacidad de penetración: A diferencia de la fotogrametría, el LiDAR en drones penetra la vegetación densa para mapear el suelo desnudo, lo que lo hace esencial para la silvicultura y terrenos con mucha maleza.
- Independencia operativa: La iluminación láser activa permite realizar cartografía con poca luz, en sombras o incluso en oscuridad total, independizando las operaciones de la luz solar.
- Física de los sensores: Comprender la diferencia entre los sensores de estado sólido (p. ej., Zenmuse L2) y los mecánicos (p. ej., Riegl) es fundamental para ajustar el hardware a los requisitos de precisión del proyecto.
- La planificación de vuelo es vital: El éxito depende del seguimiento real del terreno para mantener una densidad de puntos constante y de maniobras específicas de calibración de la IMU (figuras en ocho) para evitar la deriva de los datos.
- Sectores de alto valor: El LiDAR permite acceder a tarifas premium en industrias especializadas como la inspección de líneas eléctricas, cálculo de volúmenes de minería y descubrimientos arqueológicos.
¿Qué es un dron LiDAR y por qué debería importarte?
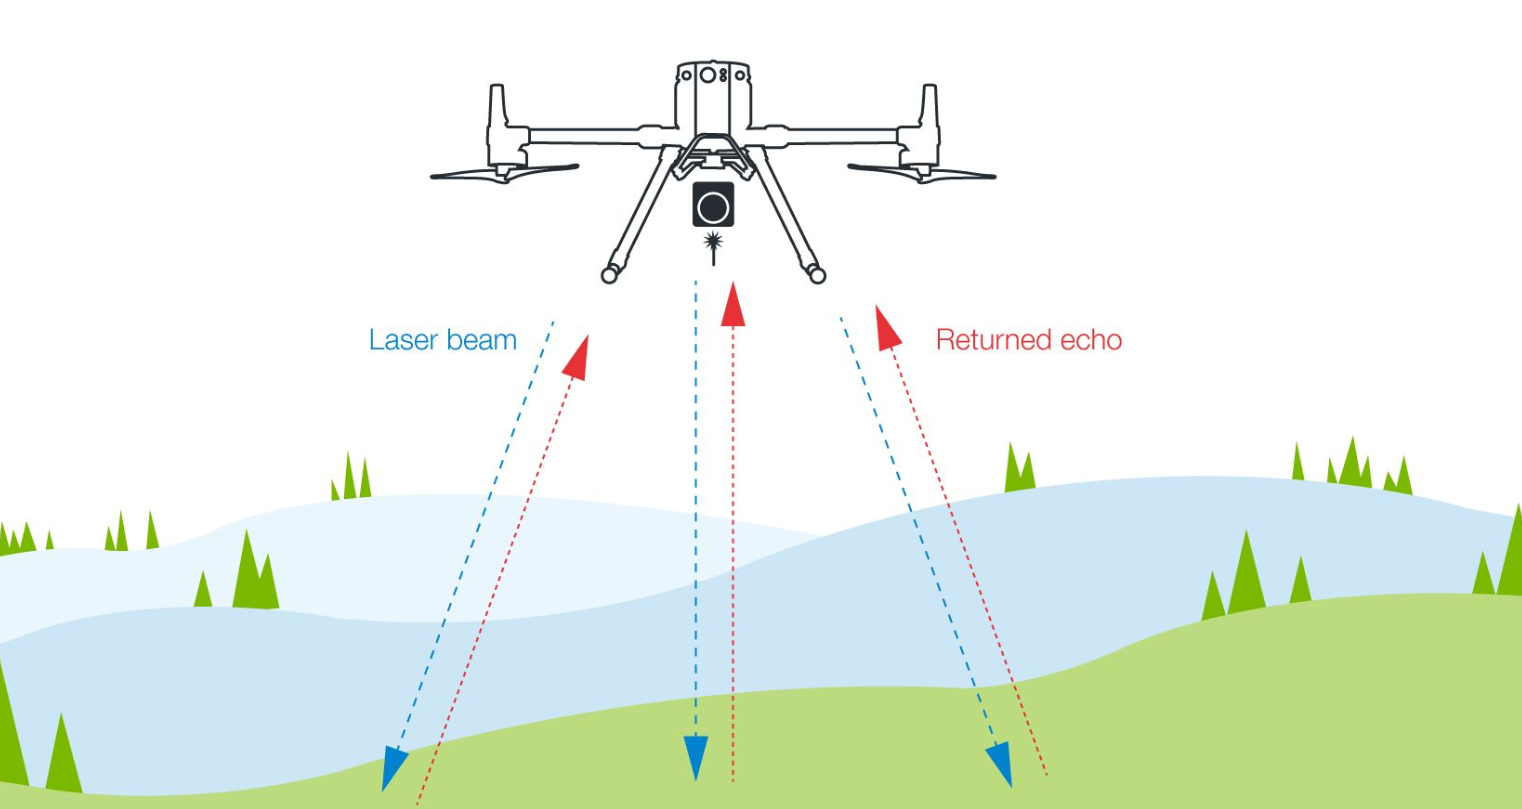
LiDAR (detección y medición por luz) es un método de teledetección activa. Un sensor LiDAR en un dron emite miles de pulsos láser por segundo, a menudo entre 100.000 y 1,5 millones, hacia el suelo. El sistema mide el tiempo preciso que tarda cada pulso en rebotar, calculando la distancia exacta a la superficie.
El resultado es una nube de puntos: millones de coordenadas 3D georreferenciadas (XYZ) que representan el mundo físico con precisión milimétrica. A diferencia de la fotogrametría, que depende de la luz ambiental y la textura visual, el LiDAR proporciona su propia iluminación, lo que permite mapear con poca luz, bajo vegetación densa o sobre terrenos sin rasgos distintivos, como la nieve.
LiDAR frente a fotogrametría: ¿qué herramienta usar para cada trabajo?
El LiDAR y la fotogrametría resuelven problemas distintos. Mientras que la fotogrametría destaca en la creación de modelos 3D visualmente realistas de edificios, el LiDAR es la herramienta superior para determinar la elevación del terreno en entornos complejos.
| Función | Fotogrametría tradicional | Mapeo LiDAR con drones |
|---|---|---|
| Penetración hasta el terreno | Limitada por la línea de visión directa | Puede penetrar la vegetación |
| Operación con poca luz | Requiere buena iluminación | Funciona en condiciones de poca luz |
| Tiempo de procesamiento de datos | Mayor tiempo de procesamiento | Procesamiento de datos más rápido |
| Exactitud vertical | 5-10cm típico | 1-3cm típico |
| Costo | Menor inversión inicial | Mayor inversión inicial |
| Mejores aplicaciones | Open areas, 3D modeling/td> | Silvicultura, líneas eléctricas, terreno complejo |
La fotogrametría destaca en la captura de texturas y el modelado 3D de edificios o estructuras. Obtienes ortofotos a color real y modelos visualmente ricos. El LiDAR produce datos geométricos puros (coordenadas XYZ con valores de intensidad). Para el análisis de vegetación, el modelado de terreno bajo dosel forestal o levantamientos con poca luz, el LiDAR es la mejor opción.
El costo también influye en la decisión. Si ya tienes un dron con una cámara de alta resolución, la fotogrametría supone un gasto mínimo. El LiDAR requiere una inversión en carga útil de entre 20.000 y 60.000 dólares. Sin embargo, los clientes pagan tarifas premium por la calidad de los datos LiDAR. Un solo contrato de corredor de líneas eléctricas puede cubrir los costos del equipo.
Los flujos de trabajo de procesamiento también difieren. El software de fotogrametría como Pix4D o Agisoft Metashape genera nubes de puntos a partir de imágenes superpuestas. El LiDAR produce nubes de puntos crudas directamente. Clasificas los puntos del suelo, filtras el ruido y extraes características usando software como TerraSolid, LAStools o CloudCompare. El procesamiento es más rápido porque te saltas el paso de coincidencia de imágenes.
Algunos operadores utilizan ambos sensores simultáneamente. Las cargas útiles L1 y L2 de DJI incluyen cámaras RGB. Capturas nubes de puntos LiDAR y fotos en un solo vuelo. Esto combina la penetración y precisión del LiDAR con el contexto visual de la fotogrametría. Los clientes obtienen entregables que satisfacen múltiples necesidades a partir de un solo levantamiento.
Para explorar más a fondo las diferencias entre LiDAR y fotogrametría, lee nuestra publicación donde comparamos estas tecnologías cuando se utilizan para mediciones volumétricas.
Por qué los pilotos profesionales eligen LiDAR para mapear
Penetra la vegetación. Las copas de los bosques densos bloquean la vista de las cámaras. Los pulsos LiDAR se deslizan a través de los huecos en el follaje y llegan al suelo. Obtienes modelos de elevación del terreno desnudo sin la interferencia de las hojas. Los gestores forestales utilizan esto para estimar el volumen de madera. Los consultores ambientales mapean zonas inundables bajo la cobertura arbórea.
Funciona con poca luz. La fotogrametría requiere una buena iluminación para las texturas y las sombras. El LiDAR proporciona su propia iluminación. Puede volar en días nublados o a primera hora de la mañana sin perder calidad.
Ofrece precisión vertical. La fotogrametría destaca en el posicionamiento horizontal, pero tiene dificultades con la precisión en el eje Z en superficies planas y sin textura, como el asfalto o el agua. El LiDAR alcanza una precisión vertical estándar de ±3-5 cm. Algunos sistemas llegan a ±2 cm con corrección RTK.
Velocidad y cobertura. Un DJI M300 con Zenmuse L2 cubre de 2 a 3 km² por batería a una altitud de 100 m. Los equipos de tierra necesitarían días para cubrir la misma superficie. Usted termina los proyectos más rápido y puede aceptar más trabajo.
La contrapartida es el coste y la complejidad. Los equipos LiDAR de nivel básico comienzan en torno a los 10.000 $. Los equipos profesionales como el Zenmuse L2, el YellowScan Surveyor Ultra o el Rock Robotic R3 Pro oscilan entre los 20.000 $ y los 60.000 $. La planificación de vuelo requiere automatización de seguimiento del terreno y calibración de la IMU secuencias. El procesamiento de datos requiere software especializado más allá de las herramientas de fotogrametría estándar.
Pero los clientes pagan por esa capacidad. Las empresas de servicios públicos, las operaciones minerasy las firmas de ingeniería civil presupuestan entre 500 y 1.500 $ por día de vuelo para levantamientos LiDAR. Los topógrafos cobran por hectárea (las tarifas varían según la región, pero es común entre 150 y 400 $/ha). El mapeo de corredores de alta precisión puede superar los 2.000 $/km.
Si utiliza un DJI M350, M300 o plataformas similares, añadir LiDAR abre mercados a los que la fotogrametría no puede acceder.
Entender la tecnología de mapeo LiDAR con drones
Los sistemas LiDAR modernos para drones emiten entre 100.000 y 1,5 millones de puntos láser por segundo. Esto crea nubes de puntos con densidades de 50 a 1.000 puntos por metro cuadrado. A una altitud de 100 m, un sensor que dispara 300.000 pulsos por segundo y se desplaza a 8 m/s produce aproximadamente entre 150 y 200 puntos por metro cuadrado. Si se duplica la tasa de pulsos, la densidad aumenta proporcionalmente.
La densidad de puntos es importante según la aplicación. Los levantamientos topográficos necesitan entre 20 y 50 puntos/m². El mapeo de corredores de líneas eléctricas requiere entre 100 y 200 puntos/m² para capturar la geometría de los cables y el despeje de vegetación. La inspección detallada de infraestructuras puede exigir más de 500 puntos/m² para detectar grietas o defectos superficiales a escala milimétrica.
El campo de visión del sensor también afecta a la cobertura. La mayoría de los sistemas LiDAR para drones utilizan un campo de visión de entre 70° y 105°. Los ángulos más amplios cubren más terreno por pasada, pero reducen la densidad de puntos en los bordes. Un campo de visión estrecho concentra los puntos en una franja más pequeña, lo que requiere más líneas de vuelo pero proporciona una densidad uniforme.
El ecosistema de hardware: sensores y plataformas de drones
Para ejecutar con éxito proyectos de mapeo con drones LiDAR, los profesionales necesitan dos componentes fundamentales: un sensor LiDAR especializado y una plataforma de dron capaz. Elegir la combinación adecuada requiere comprender la tecnología subyacente.
Comprender la tecnología de los sensores: estado sólido frente a mecánico
Antes de seleccionar un modelo específico, es fundamental entender el mecanismo que impulsa el láser, ya que esto determina el rendimiento y la durabilidad. Los sistemas de estado sólido, que utilizan técnicas de escaneo láser terrestre, son más asequibles y duraderos, lo que los hace adecuados para proyectos que requieren mapeo topográfico básico o detección de obstáculos.
Los sistemas mecánicos, aunque más costosos, ofrecen una resolución superior y un campo de visión más amplio, lo que los hace indispensables para la teledetección LiDAR en aplicaciones de alta precisión como el mapeo urbano y el análisis del terreno. A continuación, se detalla cómo funciona cada tipo de sensor.
1. LiDAR de estado sólido (p. ej., DJI Zenmuse L2)
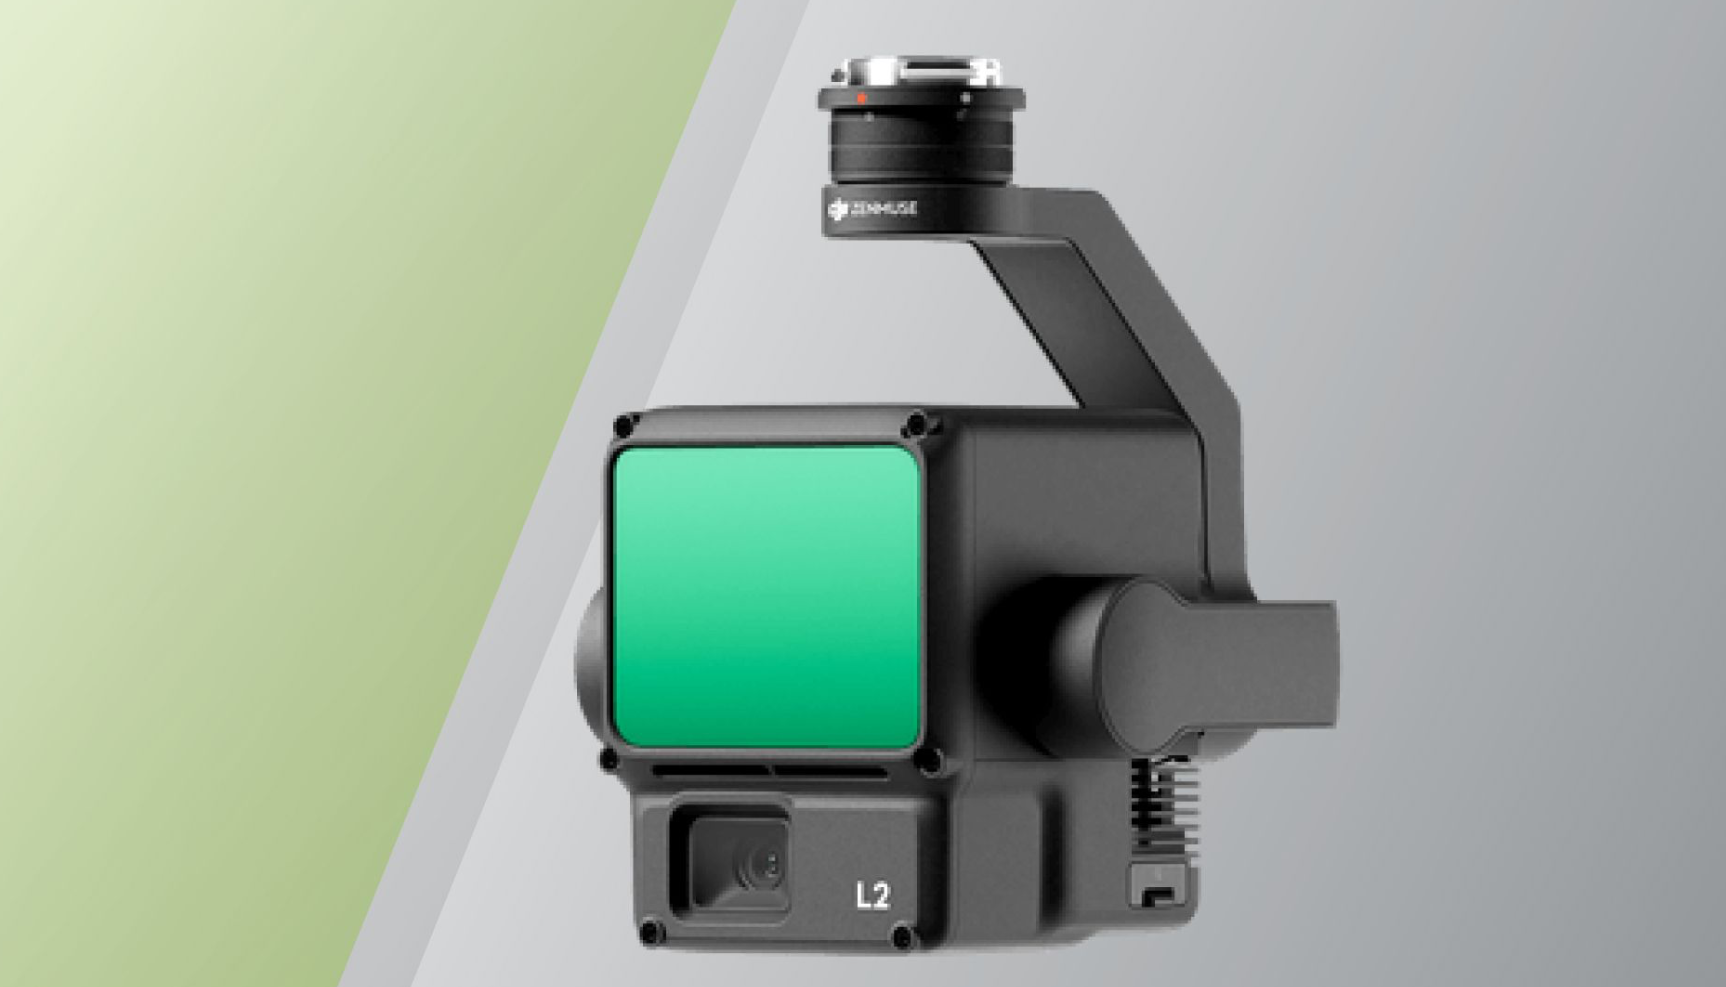
Los sensores LiDAR de estado sólido dependen de la dirección electrónica del haz (a menudo mediante matrices en fase) en lugar de piezas móviles. Por lo general, son más compactos, duraderos y rentables. Estos sistemas utilizan detección coherente para dirigir los haces láser electrónicamente, empleando luz infrarroja para penetrar entornos con gran precisión. Su capacidad para penetrar entornos con alta precisión los hace ideales para tareas cotidianas de topografía y construcción donde el tamaño, el peso y la durabilidad son críticos.
2. LiDAR mecánico (p. ej., Riegl VUX-1UAV, Ouster OS1)
| Riegl VUX-1UAV | Ouster OS1 | YellowScan's Surveyor Ultra |
|---|---|---|
 |
 |
 |
| Ejemplos de sistemas LiDAR mecánicos | ||
Estos sistemas utilizan espejos giratorios o láseres oscilantes para escanear un campo de visión completo de 360 grados. Aunque tienen piezas móviles, suelen ofrecer un campo de visión (FOV) superior y una mayor densidad de puntos. Los sensores mecánicos suelen preferirse para el mapeo de corredores de alta gama o la planificación urbana, donde se requiere una franja más ancha y un detalle extremo.
Selección de sensores LiDAR para mapeo
El sensor es tan importante como la plataforma del dron. Las opciones van desde el nivel básico hasta el nivel topográfico:
- Nivel básico: Velodyne Puck, YellowScan Mapper (precisión de ±5 cm, $15,000-$25,000). Adecuado para aplicaciones forestales, levantamientos topográficos generales y proyectos donde la precisión absoluta es menos importante que las mediciones relativas.
- Gama media: DJI Zenmuse L1/L2, Rock Robotic R2A (precisión de ±3 cm, $25,000-$40,000). Estos sensores cubren la mayoría de los trabajos de topografía comercial, inspección de líneas eléctricas y monitoreo de construcción. El Zenmuse L2 integra una cámara RGB para la captura simultánea de fotografías.
- Profesional, de grado topográfico: RIEGL miniVUX, YellowScan Surveyor Ultra (precisión de ±1 cm, $60,000-$100,000+). Sensores de grado topográfico para trabajos catastrales, levantamientos de ingeniería y aplicaciones que requieren la máxima precisión. Las tasas de pulso más altas (hasta 1.5 millones de puntos por segundo) ofrecen nubes de puntos más densas.
Plataformas de drones empresariales para mapeo LiDAR
Su plataforma debe soportar el peso de la carga útil y, al mismo tiempo, proporcionar precisión de posicionamiento RTK.
Serie DJI Enterprise
Se han convertido en estándares de la industria por varias razones:
- Capacidad de carga útil: Admite sistemas LiDAR pesados (hasta 2.7 kg) como el Zenmuse L2 o el YellowScan Surveyor sin comprometer la estabilidad.
- Tiempo de vuelo: Ofrece entre 30 y 43 minutos de tiempo de levantamiento productivo con carga útil (55 minutos máximo sin ella), dependiendo de las condiciones.
- Precisión de posicionamiento: Los módulos RTK integrados proporcionan una precisión a nivel centimétrico (1-2 cm horizontal) para eliminar la deriva del GPS.
- Resistencia ambiental: Las clasificaciones IP55 (M350) e IP45 (M300) permiten una operación confiable bajo lluvia y polvo.
- Integración de sensores: La compatibilidad nativa "plug-and-play" con las cargas útiles de DJI reduce el tiempo de configuración en campo.
Plataformas principales:
1. DJI Matrice 350 RTK
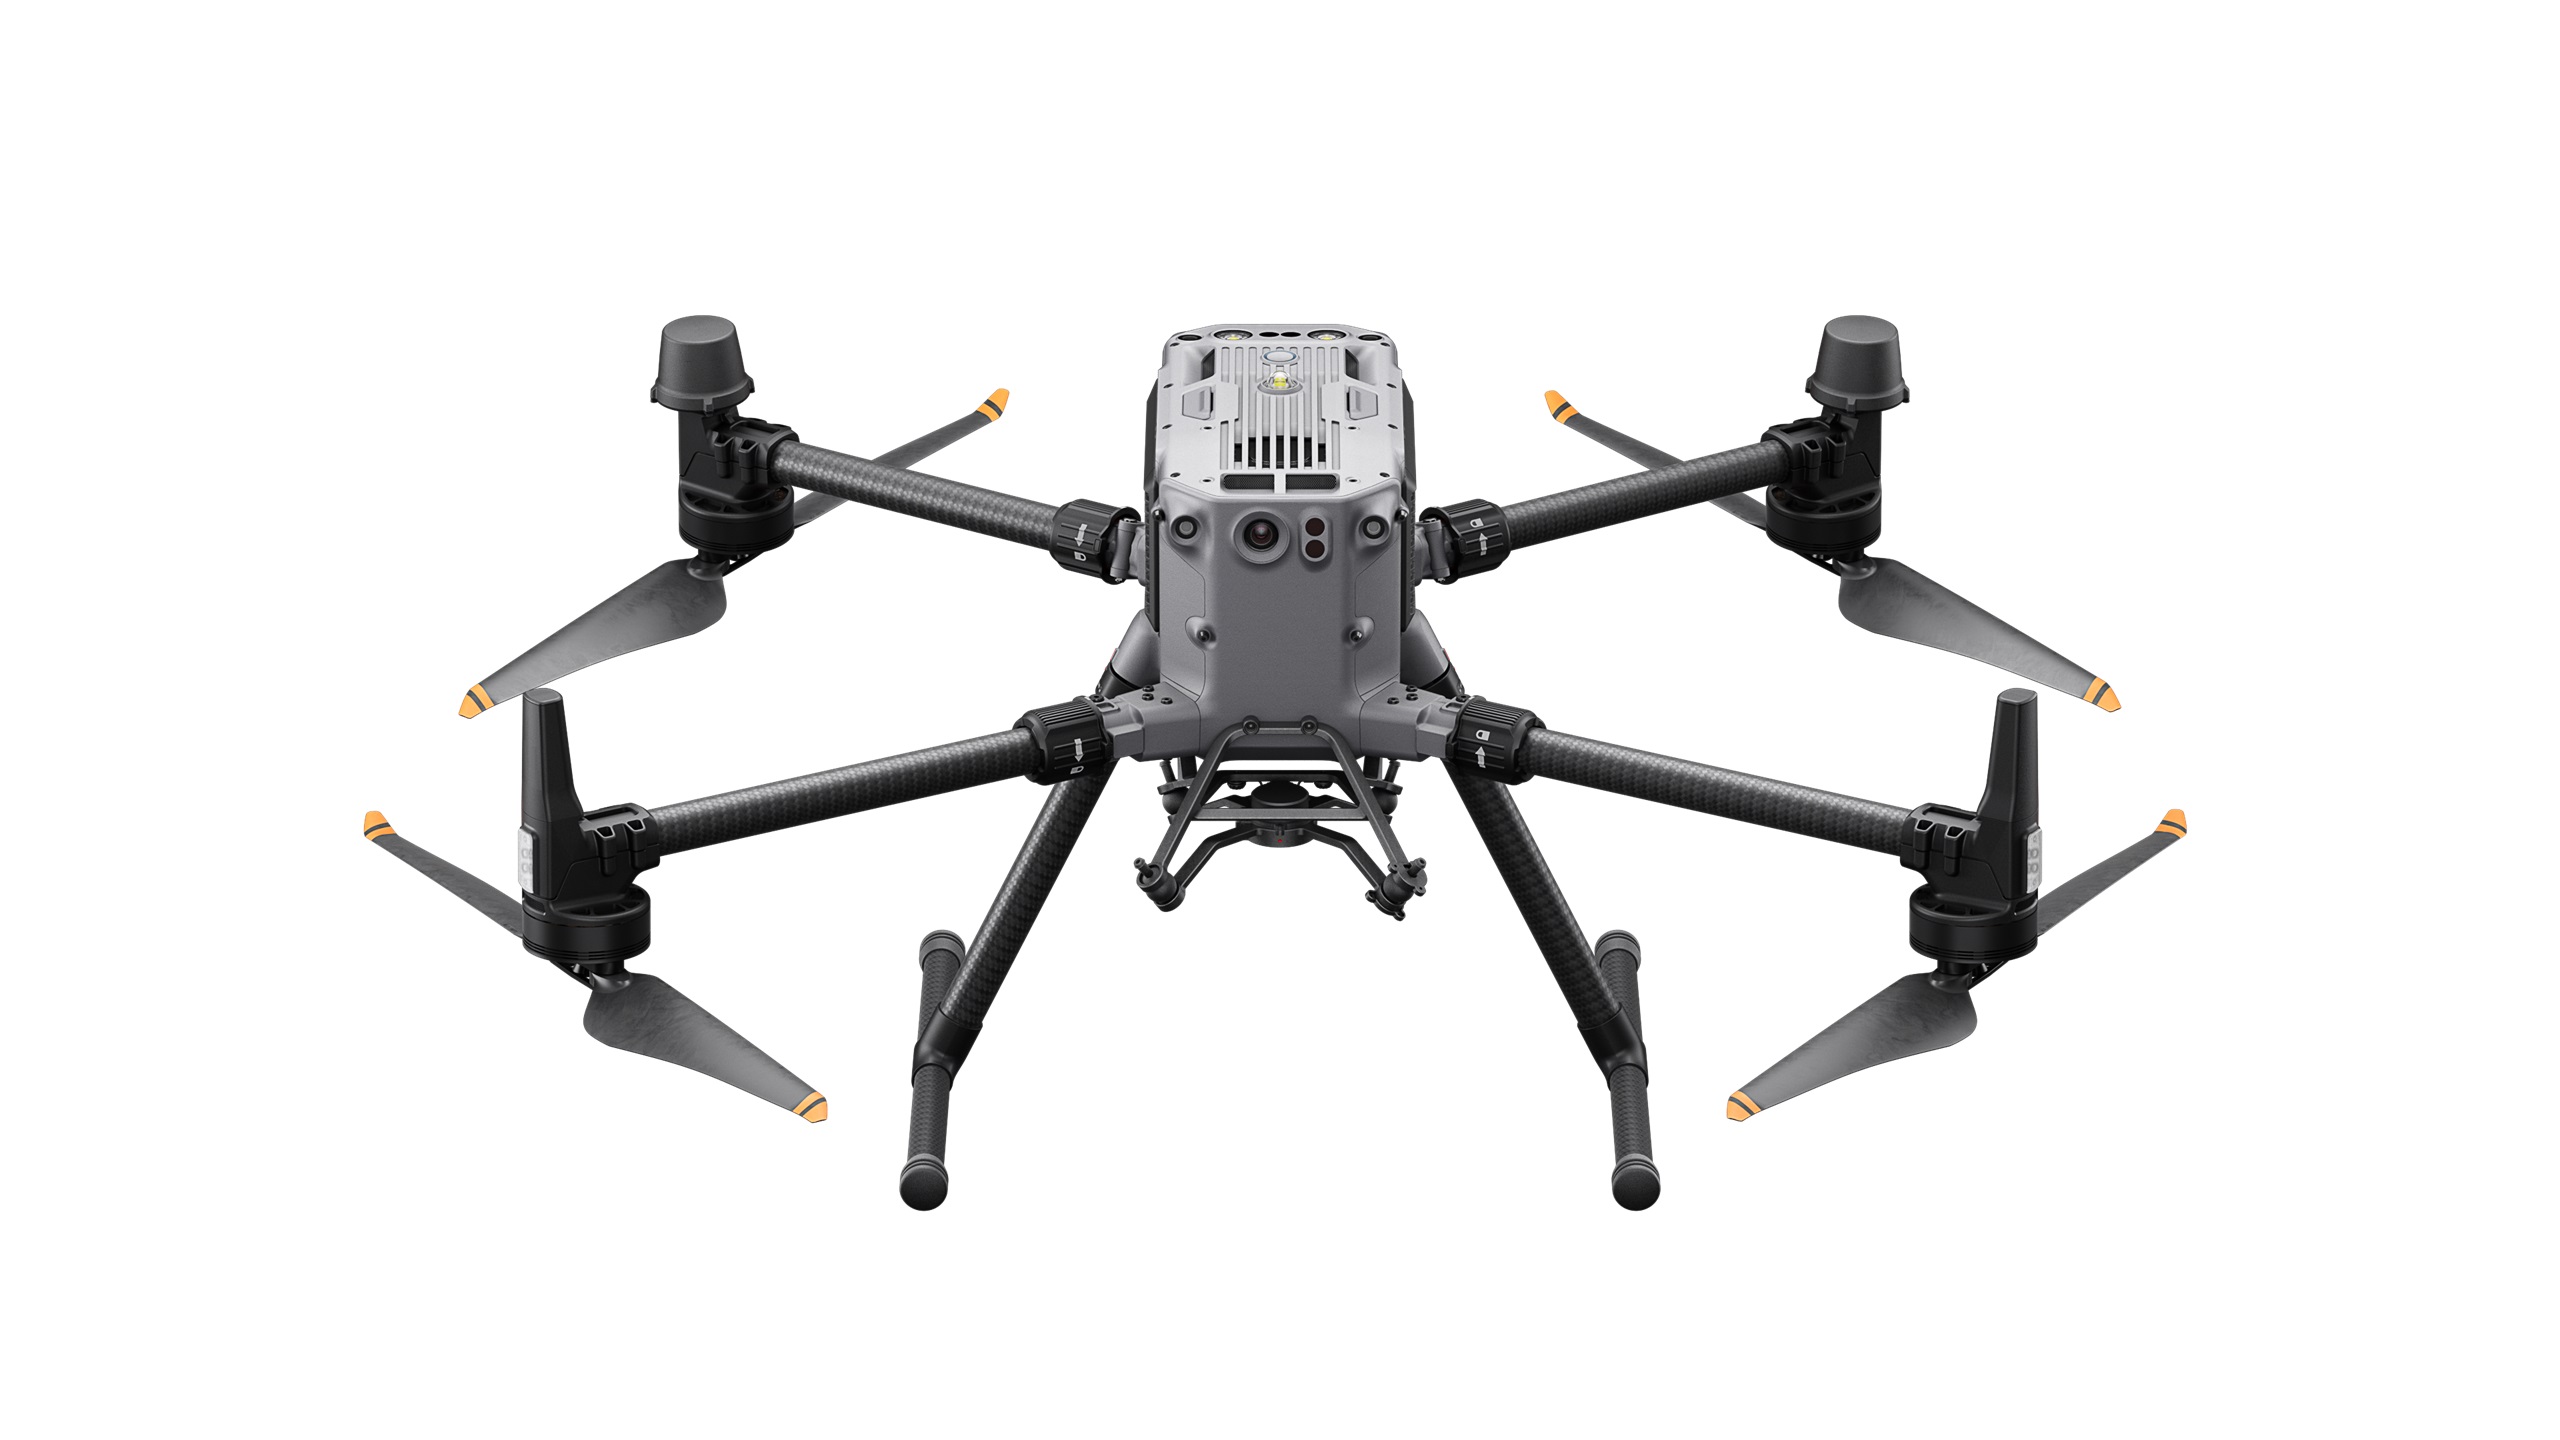
El buque insignia actual para operaciones LiDAR. Cuenta con una clasificación de resistencia a la intemperie IP55 y una cámara FPV de visión nocturna mejorada para mayor seguridad en condiciones de poca luz. El nuevo sistema de baterías intercambiables en caliente TB65 tiene una vida útil de 400 ciclos, lo que reduce significativamente los costes operativos a largo plazo en comparación con las generaciones anteriores. Admite una carga útil máxima de 2,7 kg, lo que lo convierte en el soporte estándar para el Zenmuse L2.
2. DJI Matrice 300 RTK
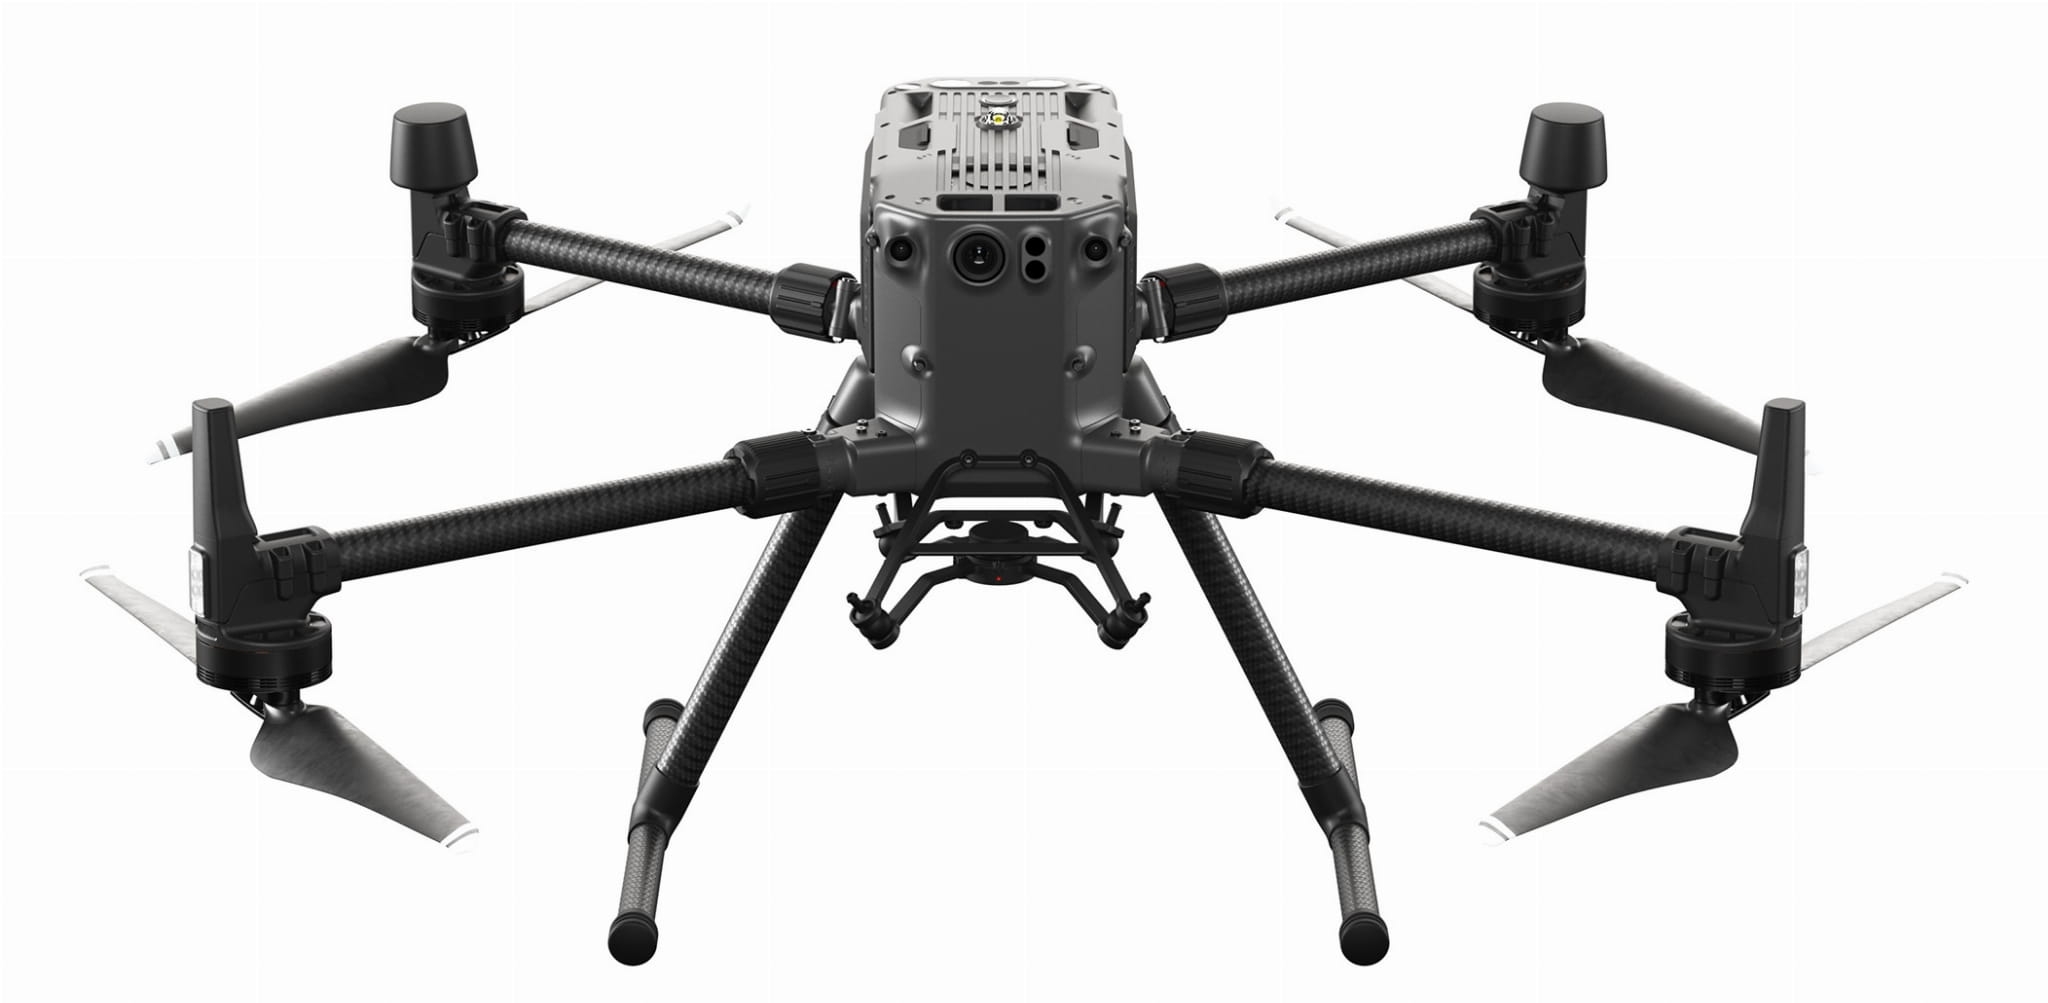
El caballo de batalla de la industria. Aunque es un modelo algo más antiguo, iguala el tiempo de vuelo máximo de 55 minutos y la capacidad de carga útil de 2,7 kg del M350. Posee una clasificación IP45 y sigue siendo ampliamente utilizado debido a su compatibilidad con el controlador DJI RC Plus y la mayoría de los sensores LiDAR de terceros (Rock Robotic, YellowScan).
3. DJI Matrice 400 RTK
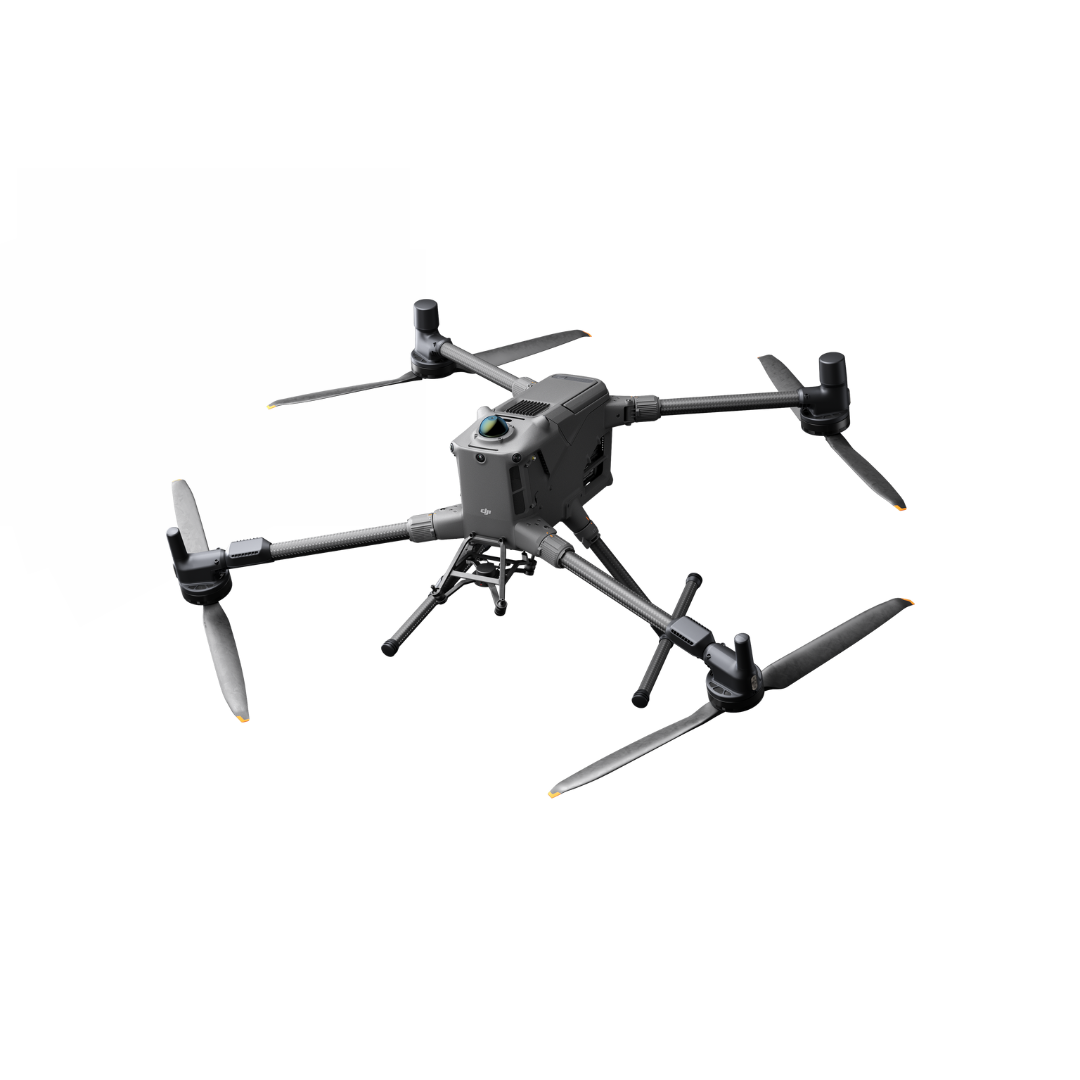
Una plataforma de carga pesada diseñada para misiones complejas con múltiples sensores. Cuenta con una capacidad de carga útil de 6 kg y un tiempo de vuelo de 59 minutos, lo que le permite transportar LiDARs mecánicos de grado topográfico más grandes o hasta 7 cargas útiles distintas simultáneamente. Introduce detección de obstáculos LiDAR giratoria y radar de ondas milimétricas para la detección de obstáculos finos como líneas eléctricas.
Plataformas alternativas de drones LiDAR para empresas
Aunque DJI domina el mercado, otros fabricantes ofrecen alternativas atractivas. Para el mapeo a gran escala (más de 10 km²), los drones VTOL de ala fija como el WingtraOne o el senseFly eBee X sacrifican la capacidad de vuelo estacionario por un mayor alcance y velocidad:
1. Freefly Astro
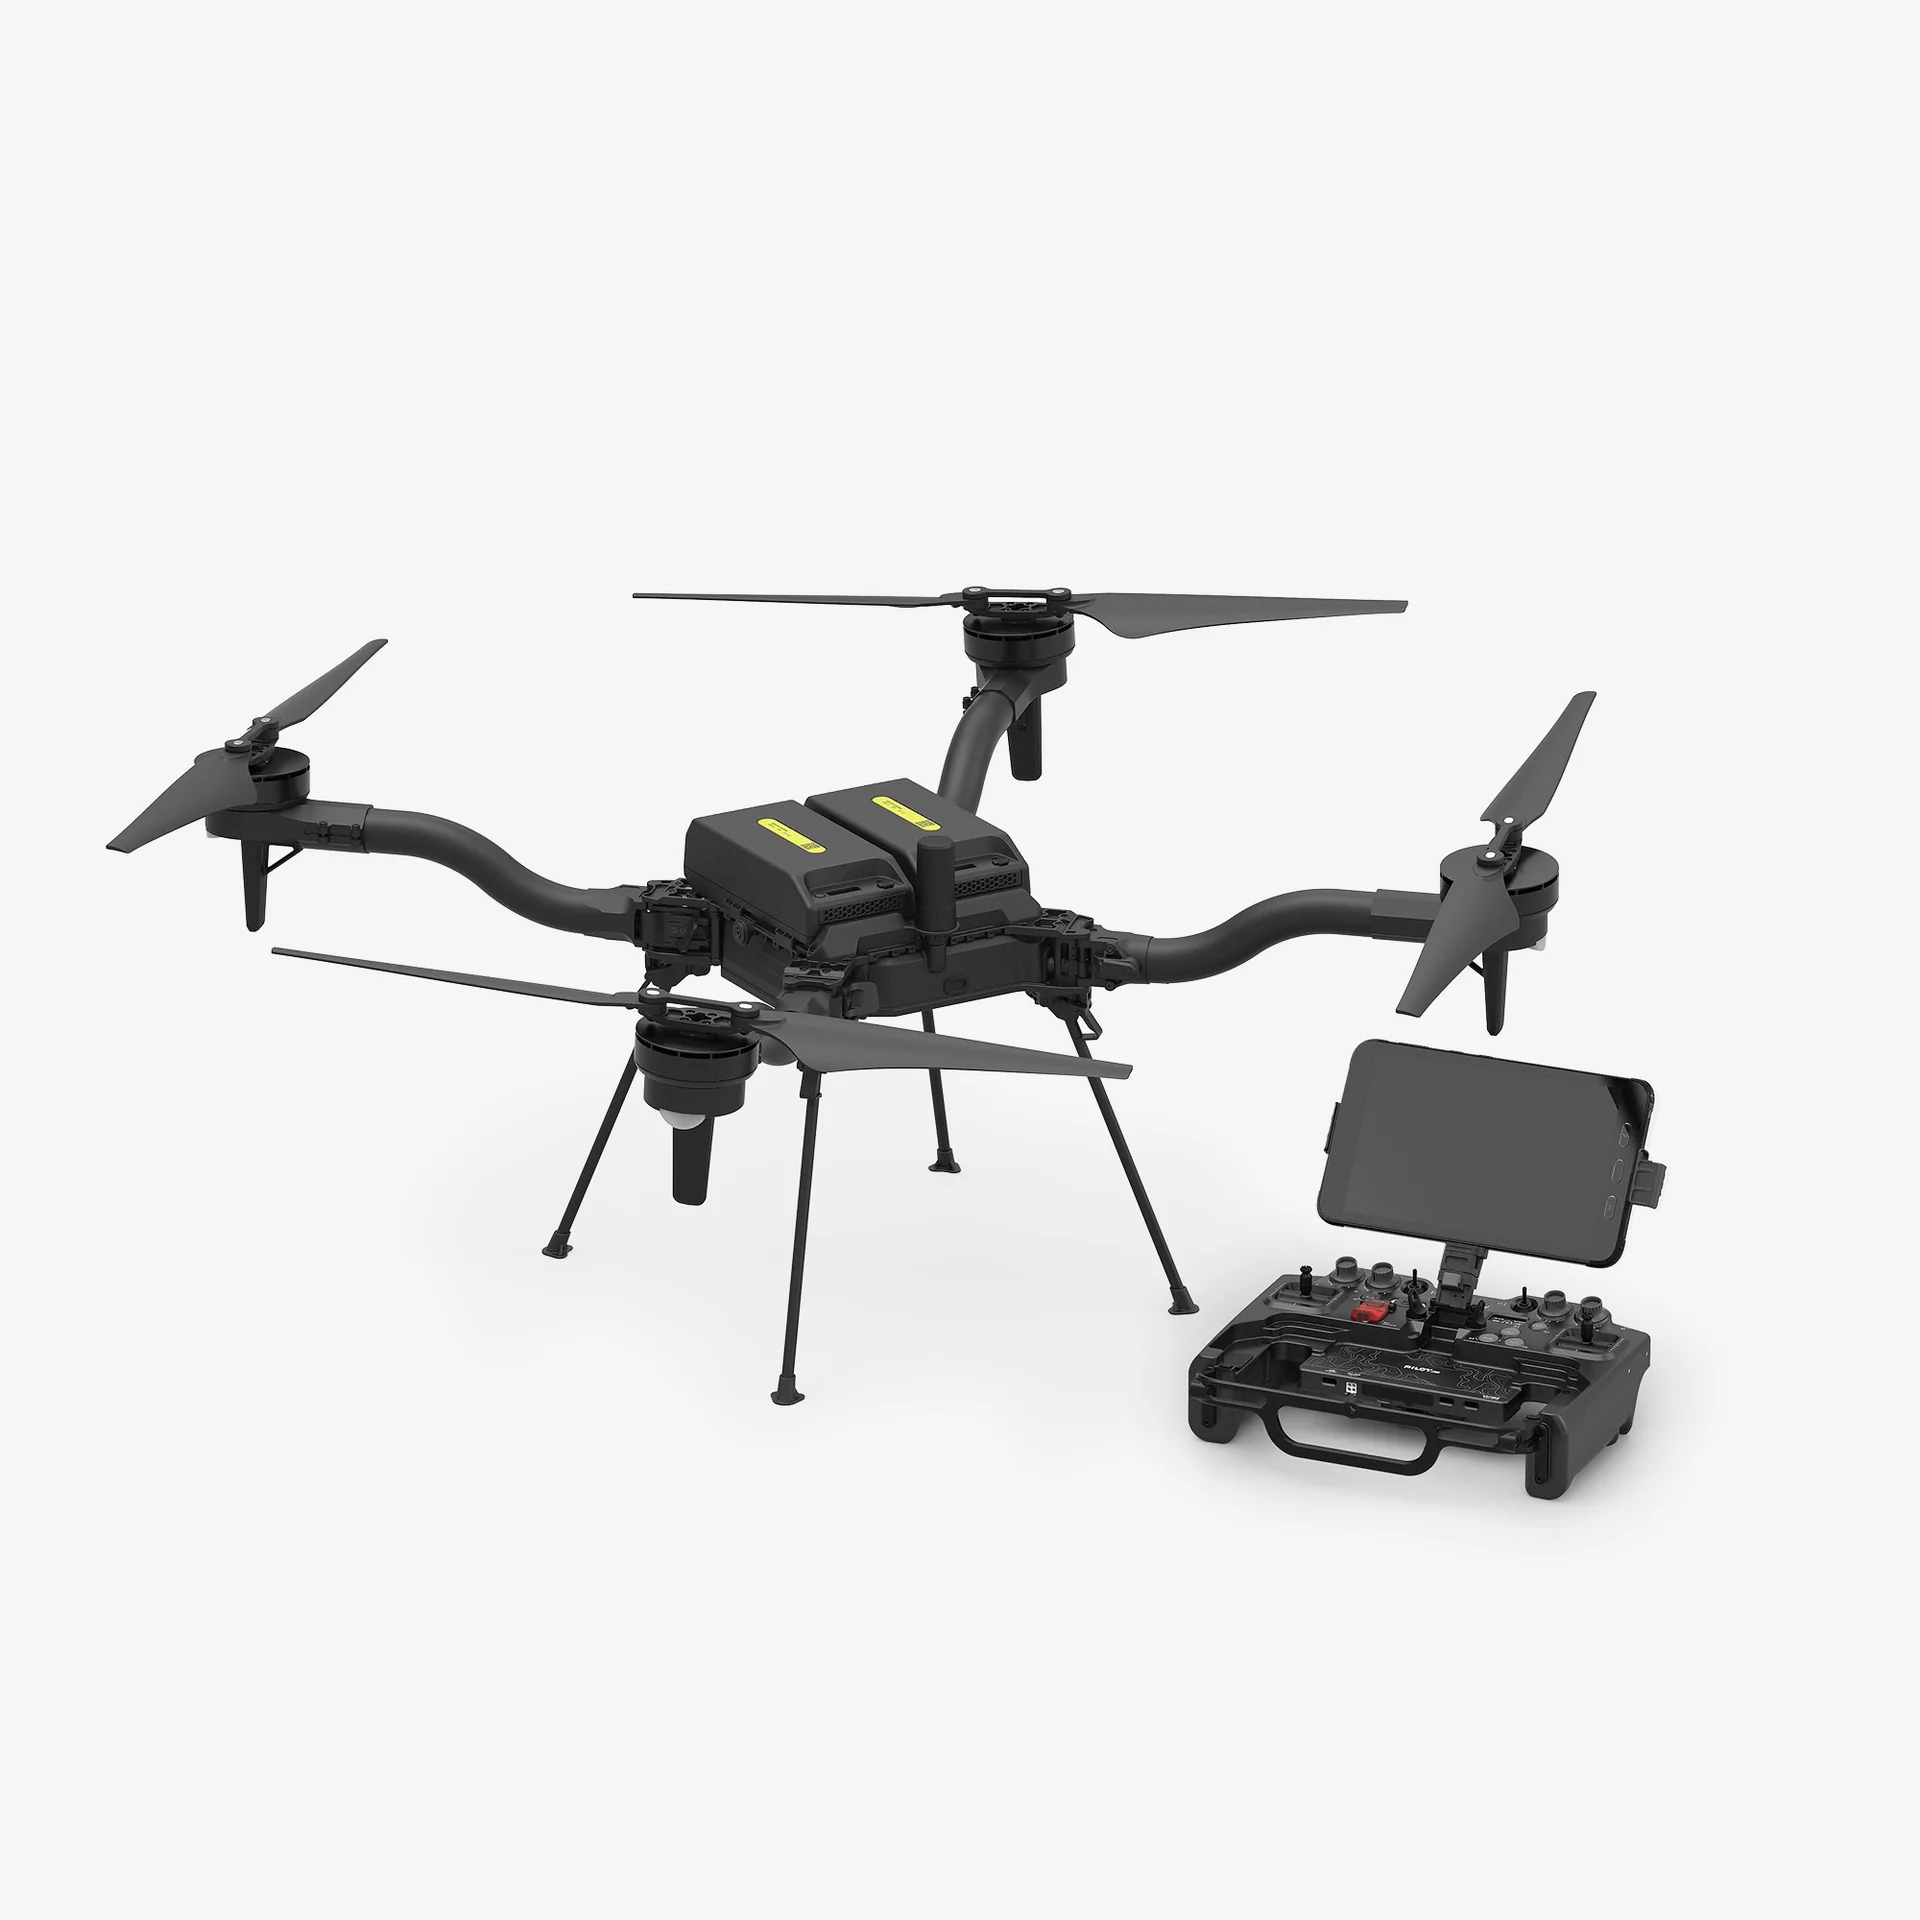
Diseñado específicamente para aplicaciones LiDAR con una estabilidad excepcional. Su configuración de ocho rotores proporciona redundancia. Es popular entre los topógrafos que utilizan sensores de alto valor y necesitan la máxima fiabilidad.
2. Acecore Neo
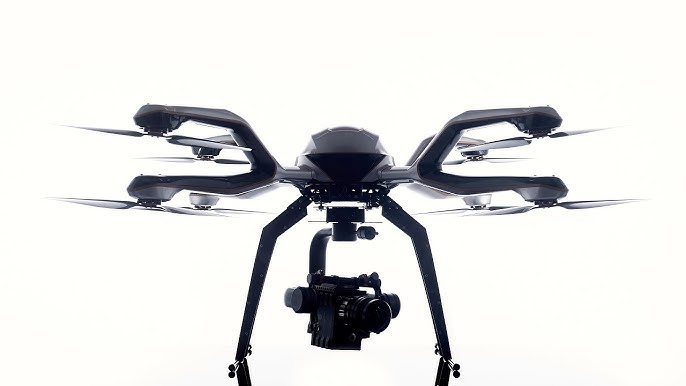
Ofrece tiempos de vuelo más largos y una mayor capacidad de carga útil para sensores LiDAR avanzados. Su diseño modular permite cambios rápidos de carga útil. Los tiempos de vuelo alcanzan los 50-60 minutos con configuraciones optimizadas.
3. Wingtra One
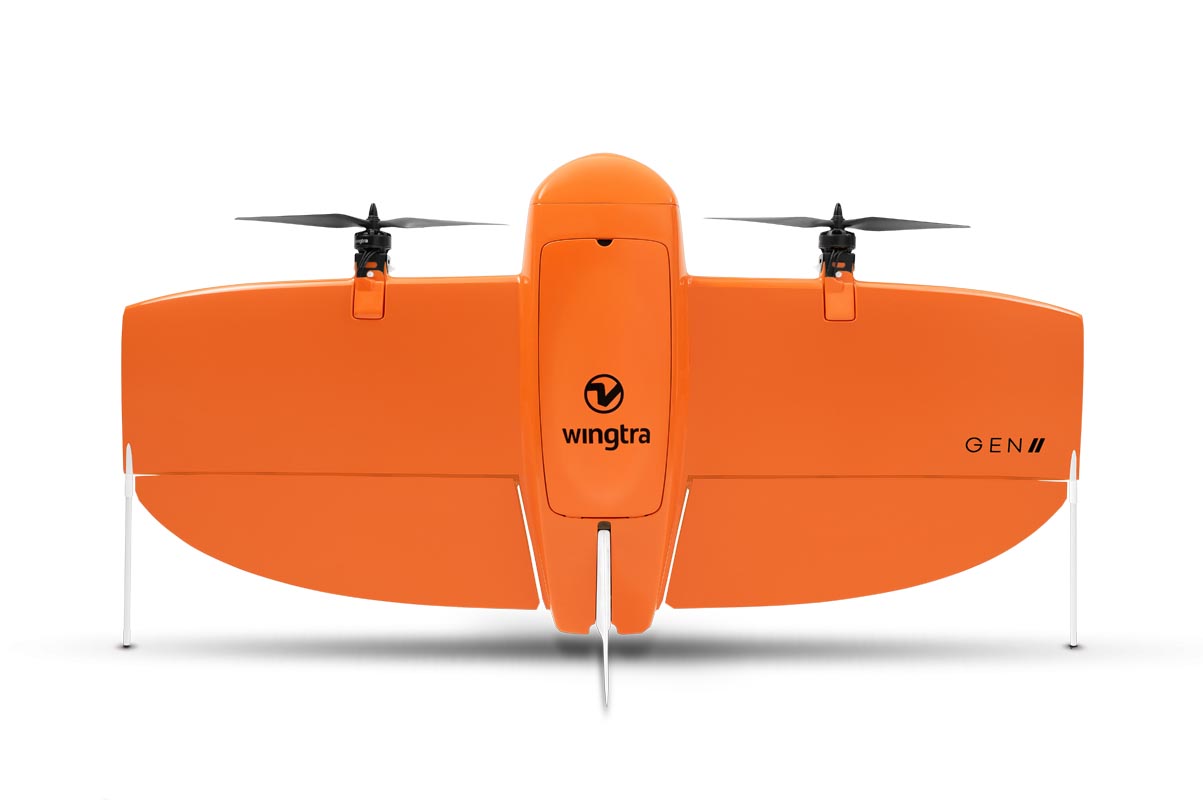
Diseño VTOL de ala fija ideal para el mapeo LiDAR de grandes áreas. Cubre de 10 a 15 km² por vuelo a altitud de topografía. Sacrifica la maniobrabilidad por velocidad y alcance. Es la mejor opción para el mapeo de corredores y estudios regionales donde el terreno permite operaciones a mayor altitud.
4. senseFly eBee X
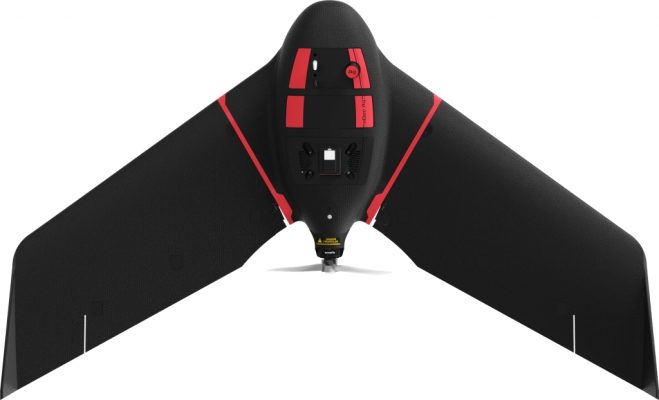
Otra opción de ala fija para fotogrametría y LiDAR. Solo para sensores ligeros. Cubre grandes áreas de manera eficiente, pero requiere espacio para el despegue y no puede navegar por pasillos estrechos.
Marcas líderes de LiDAR para integración con drones
Varios sistemas LiDAR para drones se han consolidado como líderes en el sector. Por ejemplo, el DJI Zenmuse L2 ofrece una potente combinación de sensor de nube de puntos lidar, IMU de alta precisión y cámara en un estabilizador. Este sistema se utiliza frecuentemente para generar modelos digitales de elevación en campos como el control de obras y la silvicultura. Otro modelo destacado, el Ouster OS1, integra tecnología LIDAR 3D avanzada, lo que permite un mapeo preciso del terreno y de infraestructuras.
Los sistemas de gama alta, como el Riegl VUX-1UAV y el Surveyor Ultra de YellowScan, ofrecen capacidades avanzadas para levantamientos de alta precisión. Estos sistemas crean modelos digitales del terreno altamente precisos, fundamentales para la minería y el control medioambiental. Utilizan escáneres láser para capturar datos con una alta densidad de puntos, ideal para proyectos que requieren detalles complejos, como el modelado del terreno y la evaluación de infraestructuras.
Esta tabla ofrece una comparación de varios modelos LiDAR basada en parámetros clave de rendimiento, incluyendo peso, alcance del láser, exactitud, precisión y disparos por segundo:
| Riegl VUX-1UAV | YellowScan Surveyor Ultra | Velodyne VLP-16 'Puck' | ROCK R3 Pro V2 | Zenmuse L2 | |
|---|---|---|---|---|---|
| Peso | 3.5 kg (7.7 lbs) | 3.5 kg (7.7 lbs) | 830 g (1.83 lbs) | Aproximadamente 1.26 kg (2.78 lbs) | 905 g (1.99 lbs) |
| Rango de medición | Hasta 1'415 m | Hasta 300 m | Hasta 100 m | no especificado | Hasta 450 m |
| Exactitud | 10 mm | 25 mm | 30 mm | 30 mm | 40 mm |
| Precisión | 5 mm | 30 mm | no especificado | 5 mm | no especificado |
| Puntos por segundo | Hasta 1200'000 | Hasta 640'000 | Hasta 300'000 puntos/s | Hasta 640'000 puntos/s | Hasta 240'000 puntos/s |
Software para mapeo LiDAR con drones
Aunque las aplicaciones de vuelo estándar como DJI Pilot 2 son excelentes para la fotogrametría, a menudo carecen de las funciones especializadas necesarias para el LiDAR de grado topográfico. Las operaciones profesionales requieren un planificador de misiones de escritorio capaz de gestionar las complejas limitaciones de los sensores.
UgCS se ha consolidado como el estándar de la industria para estas misiones porque aborda la física específica de la recolección de datos LiDAR:
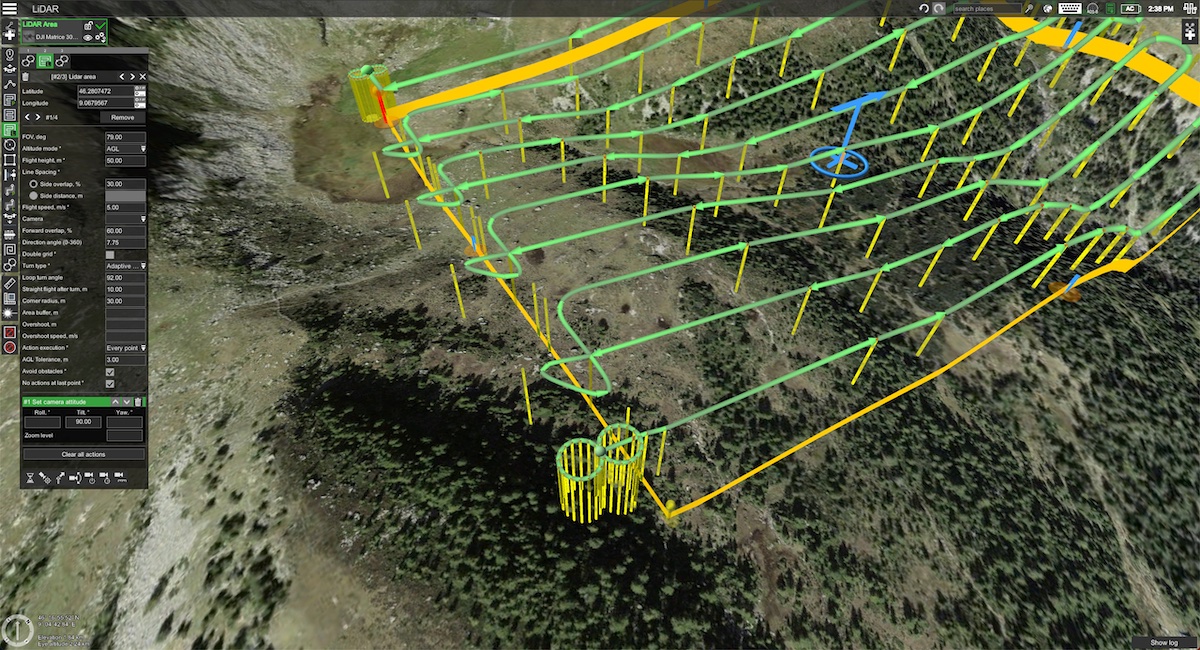
1. Seguimiento real del terreno (AGL constante)
El desafío: Si un dron vuela a una altitud fija (AMSL) sobre una colina, la distancia al suelo disminuye. Esto reduce el ancho de barrido del sensor y aumenta peligrosamente la densidad de puntos, lo que genera datos inconsistentes.
La solución de UgCS: UgCS le permite importar modelos digitales de elevación (DEM) de alta resolución. Calcula automáticamente una trayectoria de vuelo que mantiene una altitud precisa sobre el nivel del suelo (AGL), garantizando una densidad de puntos uniforme y un margen de seguridad sobre terrenos escarpados.
2. Calibración automatizada de la IMU
El desafío: Las IMU de los sistemas LiDAR se desvían con el tiempo, lo que provoca nubes de puntos "onduladas" o distorsionadas. Los pilotos deben realizar patrones en forma de ocho para restablecer la IMU, pero volarlos manualmente es impreciso y fácil de olvidar.
La solución de UgCS: El software inserta automáticamente bucles de calibración en forma de ocho en la trayectoria de vuelo a intervalos críticos (al inicio, al final y cada 20-30 minutos de la misión), garantizando la integridad de los datos sin intervención del piloto.
3. Herramientas de área y corredor específicas para LiDAR
El desafío: Calcular las líneas de vuelo basándose en el solapamiento es estándar para cámaras, pero LiDAR requiere cálculos basados en el campo de visión (FOV) y la densidad de puntos.
La solución de UgCS: El conjunto de herramientas LiDAR integrado calcula la velocidad de vuelo, la altitud y el espaciado entre líneas óptimos según el FOV de su sensor específico y la densidad de puntos requerida por su cliente (puntos/m²). Esto elimina las conjeturas de los cálculos en hojas de cálculo.
4. Capacidad sin conexión y remota
El desafío: Los trabajos LiDAR de alto valor (silvicultura, minería, oleoductos) suelen realizarse en zonas remotas sin cobertura celular.
La solución de UgCS: UgCS ofrece una funcionalidad completa sin conexión. Puede almacenar en caché mapas y datos de elevación en su portátil o controlador antes de dirigirse al campo, lo que garantiza que pueda planificar y adaptar misiones en cualquier lugar.
UgCS se ha consolidado como una solución líder para misiones con drones LiDAR gracias a funciones diseñadas específicamente para esta aplicación. La plataforma ofrece versiones escalonadas para adaptarse a diferentes necesidades operativas:
- UgCS Open: Versión gratuita limitada a dos rutas diarias (de 250 m cada una), ideal para pruebas y proyectos pequeños. Pruebe las herramientas de planificación LiDAR del software antes de adquirir una licencia de pago.
- UgCS Expert: Conjunto de herramientas integral para operaciones LiDAR profesionales. Longitud de ruta y misiones diarias ilimitadas. Incluye el conjunto completo de herramientas LiDAR, seguimiento del terreno y automatización de la calibración.
- UgCS Enterprise: Funciones avanzadas para operaciones de mapeo a gran escala. Colaboración multiusuario, sincronización en la nube y capacidades de gestión de flotas.
Aplicaciones industriales de los drones de mapeo LiDAR
El mapeo con drones LiDAR permite capturar datos 3D de terrenos y estructuras de alta densidad y precisión de forma rápida, segura y rentable, incluso a través de la vegetación y en zonas de difícil acceso. Supera a la mayoría de los levantamientos terrestres y la fotogrametría en precisión y fiabilidad.
Aquí es donde los pilotos profesionales cobran tarifas premium con cargas útiles LiDAR:
1. Construcción y topografía
Los ingenieros civiles necesitan modelos digitales de elevación (MDE) antes de comenzar las obras. Los topógrafos entregan mapas de contorno, secciones transversales y volúmenes de corte/relleno para la planificación de movimientos de tierra. Los equipos de campo con estaciones totales necesitan días para medir 10 hectáreas. Un dron con LiDAR lo cubre en dos vuelos.
Aplicaciones de los drones LiDAR en la construcción y topografía:
- Levantamientos de preparación del terreno. Los desarrolladores necesitan conocer las condiciones existentes antes de iniciar el diseño. El LiDAR captura el terreno con una precisión vertical inferior a 5 cm. Importe la nube de puntos a Civil 3D o 12d Model. Los ingenieros diseñan los planes de nivelación directamente a partir de sus datos.
- Seguimiento del progreso. Los jefes de obra controlan los volúmenes de movimiento de tierras semanalmente. Compare las nubes de puntos iniciales con las actuales. El software calcula automáticamente los volúmenes de corte y relleno. Los contratistas verifican el trabajo de los subcontratistas y evitan disputas de facturación. Facturación típica: $800-$1,500 por vuelo para el seguimiento semanal.
- Volumetría de acopios. Las operaciones de minería y áridos necesitan recuentos de inventario. El LiDAR captura la geometría de las pilas independientemente del color o la textura del material (carbón, grava, mineral). Los topógrafos cobran por pila o mediante suscripción mensual. Una cantera con 15 pilas paga entre $300 y $500 al mes por mediciones semanales.
- Documentación de obra terminada. Los levantamientos finales verifican que la construcción coincida con el diseño. El LiDAR captura carreteras, drenajes y nivelaciones. Los entregables incluyen mapas de curvas de nivel a intervalos de 0,25 m o 0,5 m, elevaciones puntuales y análisis de desviación respecto a la superficie de diseño.
¿La ventaja clave sobre la fotogrametría? La precisión del terreno desnudo en sitios alterados. Las zonas de construcción tienen barro, agua estancada y vegetación mínima. La fotogrametría tiene dificultades sin textura visual. El LiDAR mide la elevación directamente.
2. Silvicultura y monitoreo ambiental
Los gestores forestales pagan por datos que las cuadrillas de campo no pueden recopilar de manera eficiente. Las empresas madereras necesitan métricas de rodales en miles de hectáreas. Los consultores ambientales mapean humedales y monitorean proyectos de restauración.
Aplicaciones de drones LiDAR en silvicultura y monitoreo ambiental:
- Inventario y cubicación de madera. El inventario forestal tradicional muestrea entre el 2% y el 5% de un rodal mediante mediciones de parcelas. Los forestales extrapolan al área total, lo que introduce errores. El LiDAR escanea el 100% del dosel. El software deriva la altura de los árboles, la cobertura del dosel y el área basal a partir de la nube de puntos. Los tasadores de madera utilizan esto para estimaciones de volumen y planificación de la cosecha. Un solo sensor registra múltiples retornos por pulso. El primer retorno captura las copas de los árboles. Los retornos intermedios mapean la estructura de las ramas. El último retorno llega al suelo. Clasifique los retornos por altura para separar las capas de suelo, sotobosque, estrato medio y dosel.
- Evaluación de reservas de carbono. Los proyectos de conservación y los programas de créditos de carbono necesitan estimaciones de biomasa. Las métricas del dosel derivadas del LiDAR se correlacionan con la biomasa aérea. Los analistas aplican ecuaciones alométricas específicas para cada especie y región. La precisión mejora cuando los datos LiDAR se combinan con parcelas de calibración muestreadas en campo.
- Delimitación de humedales. Los límites de los humedales dependen de la microtopografía (cambios de elevación de 10 a 30 cm). Los levantamientos tradicionales requieren recorrer transectos con GPS y miras. El LiDAR captura la elevación del terreno desnudo bajo la vegetación. Los hidrólogos importan el MDE (Modelo Digital de Elevación) a un SIG, modelan el flujo de agua y delimitan los límites jurisdiccionales.
- Monitoreo de la erosión costera. Los levantamientos repetidos detectan cambios en la línea de costa. Compare nubes de puntos de diferentes años. El software calcula la pérdida o acreción volumétrica. Los gestores costeros utilizan esto para la planificación de la restauración y la evaluación de riesgos de infraestructura.
La capacidad de penetración es fundamental aquí. Las copas de los árboles bloquean entre el 80% y el 95% de la luz solar. La fotogrametría no puede ver el suelo. Los pulsos LiDAR se deslizan a través de los huecos. Obtendrá MDE de terreno desnudo incluso bajo un dosel denso. Densidad de puntos típica: 10-20 retornos de suelo por metro cuadrado bajo bosque maduro.
3. Inspecciones de infraestructura
Las empresas de servicios públicos y las agencias de transporte inspeccionan miles de kilómetros de infraestructura lineal anualmente. Los corredores de líneas eléctricas atraviesan montañas y bosques. Los oleoductos recorren terrenos remotos. Los ferrocarriles necesitan verificación de gálibo y monitoreo de terraplenes.
Aplicaciones de drones LiDAR en inspecciones de infraestructura:
- Levantamientos de corredores de líneas eléctricas. Las empresas eléctricas necesitan análisis de despeje de vegetación. Las normativas exigen distancias mínimas entre los conductores y los árboles. El LiDAR captura tanto la geometría de los cables como la estructura de la vegetación en un solo vuelo. Vuele el corredor a una altitud de 60-80 m, con una velocidad de avance de 5-8 m/s. Procese la nube de puntos para clasificar cables, torres y vegetación. El software mide las distancias de despeje automáticamente. El resultado identifica los árboles que requieren poda con coordenadas GPS para las cuadrillas de campo. Las empresas de servicios públicos facturan esto por kilómetro de corredor o por vano de torre. Las tarifas varían: de 50 a 150 dólares por km para levantamientos básicos, hasta 300 dólares/km para análisis detallados que incluyen la evaluación estructural de las torres.
- Monitoreo de derechos de vía de tuberías. Los operadores de petróleo y gas monitorean las tuberías para detectar intrusiones de terceros, erosión y movimientos del terreno. El LiDAR detecta construcciones no autorizadas, invasión de vegetación o cambios en el terreno que amenazan la infraestructura enterrada. Los levantamientos periódicos (anuales o semestrales) revelan hundimientos del suelo, socavones o inestabilidad de taludes. Compare nubes de puntos para medir el desplazamiento vertical. Los operadores priorizan la inspección de segmentos de alto riesgo.
- Despeje de corredores ferroviarios. Los operadores ferroviarios necesitan verificar el gálibo de las estructuras. Las señales, plataformas y puentes deben mantener perímetros de seguridad alrededor de las vías. Los levantamientos LiDAR capturan la geometría de la vía y las estructuras adyacentes. Los ingenieros verifican que los espacios libres cumplan con las normas e identifican posibles invasiones.
- Inspección de puentes. Las inspecciones tradicionales utilizan camiones con cesta, andamios o acceso mediante cuerdas. El LiDAR captura la geometría de la parte inferior del puente, la estructura de los pilares y los accesos sin necesidad de acceso físico. Las nubes de puntos documentan las condiciones existentes. Los levantamientos periódicos rastrean deflexiones, asentamientos o deformaciones estructurales.
La propuesta de valor es sencilla: los drones vuelan más rápido y de forma más segura que los equipos terrestres o los helicópteros. Un levantamiento de líneas eléctricas con helicóptero cuesta entre 2.000 y 5.000 dólares por hora. El LiDAR con drones cuesta entre 500 y 1.500 dólares por día y cubre distancias comparables.
4. Arqueología y preservación del patrimonio
Los arqueólogos utilizan LiDAR para detectar características invisibles a nivel del suelo. Los asentamientos antiguos, caminos y sistemas de cultivo dejan sutiles huellas topográficas. Las diferencias de elevación de 20 a 50 cm revelan estructuras enterradas bajo el suelo o la vegetación.
Aplicaciones de los drones LiDAR en arqueología y preservación del patrimonio:
1. Descubrimiento de yacimientos arqueológicos:
El LiDAR ha redescubierto ciudades mayas bajo la selva centroamericana, aldeas medievales en bosques europeos y movimientos de tierra prehistóricos en Norteamérica. La tecnología elimina la vegetación digitalmente, revelando una microtopografía que indica actividad humana. Los equipos de investigación sobrevuelan zonas arqueológicas conocidas con LiDAR. Los analistas procesan la nube de puntos para generar un modelo digital de terreno (MDT) sin vegetación. El sombreado de relieve y el análisis de pendientes resaltan características lineales (caminos, muros) y montículos (cimientos de edificios, sitios funerarios).
Ejemplos:
- Mapeo con drones LiDAR en España: 36 yacimientos arqueológicos descubiertos con UgCS
- Avances en levantamientos arqueológicos: magnetometría basada en drones en la fortaleza romana de Theilenhofen
- Los levantamientos con drones GPR y magnetometría revelan características arqueológicas inexploradas en un remoto sitio Mimbres
- Sistema integrado de GPR y dron para la investigación arqueológica de ruinas incas
2. Documentación del patrimonio cultural:
Los edificios históricos, monumentos y paisajes requieren registros detallados para su preservación y restauración. El LiDAR genera modelos 3D con precisión milimétrica. Si las estructuras colapsan o sufren daños, los arquitectos disponen de datos geométricos precisos para su reconstrucción.
Los levantamientos combinados de RGB y LiDAR ofrecen tanto geometría como textura. La nube de puntos proporciona las mediciones, mientras que las fotografías aportan el detalle visual. Juntos, crean archivos digitales completos.
Ejemplos:
- Cómo Ileron transformó los drones DJI en herramientas de topografía aérea de precisión con el software de planificación de vuelo UgCS
- Universidad del Patrimonio de Corea: imágenes hiperespectrales un 61% más rápidas gracias al sistema integrado de control de vuelo y estabilizador
- Los levantamientos con drones mediante GPR y magnetometría revelan características arqueológicas inexploradas en el remoto yacimiento de Mimbres
3. Análisis del paisaje
El LiDAR revela patrones históricos de uso del suelo. Los antiguos límites de campos, sistemas de drenaje y terrazas aparecen en el modelo digital de terreno (DEM) de suelo desnudo. Los historiadores utilizan estos datos para comprender las prácticas agrícolas y los patrones de asentamiento del pasado.
La capacidad de penetración es tan importante en los estudios arqueológicos como en la silvicultura. Los yacimientos antiguos suelen estar cubiertos por vegetación. El LiDAR penetra el dosel forestal para revelar características del terreno que, de otro modo, requerirían la limpieza del suelo para los métodos de estudio tradicionales.
Cómo planificar un levantamiento LiDAR con drones perfecto
Las misiones de levantamiento LiDAR con drones requieren más preparación que los vuelos de fotogrametría estándar. Debe mantener una altitud precisa sobre un terreno cambiante y, al mismo tiempo, garantizar una calibración adecuada del sensor. A continuación, le explicamos cómo realizar levantamientos limpios que proporcionen datos útiles.
Paso 1: Definir los parámetros del levantamiento
Comience por los requisitos de los entregables. ¿Qué necesita el cliente?
Densidad de puntos: Los levantamientos de construcción requieren entre 50 y 100 puntos/m². Las aplicaciones forestales funcionan con 10-20 puntos/m². Las inspecciones de líneas eléctricas requieren entre 100 y 200 puntos/m². Los trabajos de detalle en infraestructuras exigen más de 300 puntos/m².
Requisitos de precisión: Los levantamientos topográficos suelen especificar una precisión vertical de ±5 cm. Los levantamientos de ingeniería pueden requerir ±2-3 cm. Compruebe las especificaciones de su sensor. Los sensores de nivel básico ofrecen ±5 cm. Los sistemas de grado topográfico alcanzan ±1-2 cm con una calibración adecuada y corrección RTK.
Área de cobertura: Mida la zona de levantamiento. Un sitio de 50 hectáreas a 80 m de altitud con un solapamiento lateral del 60% requiere aproximadamente de 8 a 10 líneas de vuelo. Calcule los requisitos de batería. Cada batería proporciona entre 30 y 35 minutos de tiempo de vuelo productivo.
Complejidad del terreno: Los sitios planos son sencillos. El terreno ondulado requiere automatización de seguimiento del terreno. Las pendientes pronunciadas o los acantilados requieren una gestión cuidadosa de la altitud para mantener una distancia de seguridad y, al mismo tiempo, conservar una densidad de puntos constante.
Paso 2: Seleccione los parámetros de vuelo
Las especificaciones de su sensor determinan los cálculos de planificación de vuelo.
- Altitud sobre el terreno: La mayoría de los levantamientos LiDAR se realizan a 50-100 m AGL. Una mayor altitud cubre más área por vuelo, pero reduce la densidad de puntos. Una menor altitud aumenta la densidad, pero requiere más líneas de vuelo y cambios de batería.
- Calcule el ancho de cobertura utilizando el campo de visión de su sensor. Un campo de visión de 70° a 80 m de altitud cubre aproximadamente 100 m de ancho. Un campo de visión de 105° cubre 145 m a la misma altitud.
- Velocidad de vuelo: Un vuelo más rápido reduce el tiempo de levantamiento, pero disminuye la densidad de puntos. Velocidades típicas: 5-8 m/s para levantamientos detallados, 8-12 m/s para trabajos de reconocimiento.
- Cálculo de la densidad de puntos: (Tasa de pulsos × cobertura del campo de visión) ÷ (velocidad de vuelo × espaciado entre líneas). Un sensor que dispara 300.000 pulsos/segundo a 80 m de altitud (franja de 100 m) volando a 8 m/s con un espaciado entre líneas de 60 m produce aproximadamente 62 puntos/m².
NOTA: Esta es una estimación simplificada. La densidad real varía según la velocidad del espejo del escáner y los ajustes de solapamiento. Verifique siempre en UgCS durante la planificación.
- Espaciado entre líneas y solapamiento: La práctica estándar utiliza un solapamiento lateral del 30-50%. Esto garantiza que no se produzcan huecos en la cobertura y proporciona solapamiento para la verificación de la precisión. Un ancho de franja de 100 m con un 40% de solapamiento significa un espaciado entre líneas de 60 m.
- Dirección de vuelo: Vuele de forma perpendicular a la pendiente del terreno siempre que sea posible. Esto permite mantener una altura sobre el nivel del suelo (AGL) más constante que volando en sentido ascendente o descendente. Para levantamientos de corredores, vuele en paralelo a la estructura (líneas eléctricas, tuberías, carreteras).
Ejemplo real: Un levantamiento de líneas eléctricas realizado con un 20% de solapamiento y vientos de 10 m/s sufrió una deriva lateral de 5 a 8 metros. Varias secciones quedaron sin cobertura. El operador tuvo que repetir el 40% del corredor. Haber utilizado un 40% de solapamiento desde el principio habría ahorrado tiempo y evitado la frustración del cliente.
Paso 3: Preparar los datos del terreno
Un seguimiento preciso del terreno requiere datos de elevación de calidad.
Fuentes de datos de elevación: Los conjuntos de datos predeterminados como SRTM (resolución de 30 m) o ASTER (resolución de 30 m) funcionan bien en terrenos suaves. Para topografías complejas, utilice datos de mayor resolución:
- USGS 3DEP (resolución de 1-10 m, EE. UU.)
- Copernicus DEM (resolución de 10-30 m, global)
- Conjuntos de datos LiDAR locales de levantamientos previos
- Modelos digitales de elevación (DEM) derivados de fotogrametría de vuelos preliminares
Importe los datos del terreno en su software de planificación de vuelo. Previsualice el perfil de elevación a lo largo de sus líneas de vuelo planificadas. Busque cambios bruscos de elevación que puedan generar problemas de espacio libre o variaciones excesivas de altitud.
Configuración de seguimiento del terreno: Establezca la altura AGL deseada. El software calculará automáticamente la trayectoria de vuelo en 3D. Para trabajos de levantamiento, mantenga una AGL constante (variación de ±5 m). Esto permite que la densidad de puntos sea uniforme en toda el área de estudio.
Añada márgenes de altitud para obstáculos. Si el terreno presenta torres, árboles o estructuras, añada entre 20 y 30 metros de espacio libre a su configuración AGL base en esas zonas.
Paso 4: Planificar los patrones de calibración de la IMU
Los sensores LiDAR contienen unidades de medición inercial (IMU) que rastrean la orientación del sensor. La deriva de la IMU con el paso del tiempo introduce errores en la geometría de la nube de puntos. Los vuelos de calibración corrigen esta deriva.
Cuándo calibrar:
- Antes de comenzar el levantamiento (siempre)
- Después de cambiar las baterías en misiones largas
- Cada 20-30 minutos de tiempo de vuelo para obtener la máxima precisión
- Después del levantamiento (recomendado para trabajos profesionales)
Patrones de calibración: Los patrones en forma de ocho funcionan para la mayoría de los sensores. Vuele dos círculos superpuestos. Esto expone a la IMU a orientaciones variadas y ayuda al software de procesamiento del sensor a calcular los parámetros de corrección.
Algunos sensores especifican patrones de calibración en caja (volar un patrón rectangular con giros). Consulte la documentación de su sensor para conocer los procedimientos recomendados.
El software de planificación de vuelo debería automatizar esto. Inserte acciones de calibración al inicio de la misión. El dron vuela el patrón y luego procede a las líneas de levantamiento.
Paso 5: Crear el plan de vuelo
Utilice software de planificación de vuelo de escritorio para cualquier tarea que vaya más allá de simples escaneos de área.
Para levantamientos de área:
- Dibuje el polígono del límite del levantamiento en el mapa
- Ingrese la densidad de puntos deseada o configure manualmente la altitud, la velocidad y el espaciado entre líneas
- Establezca la dirección de vuelo (perpendicular a la pendiente del terreno o al viento predominante)
- Habilite el seguimiento del terreno y cargue los datos de elevación
- Añada patrones de calibración de la IMU al inicio y al final
- Configure las acciones de la cámara si su sensor incluye capacidad RGB
- Revise la trayectoria de vuelo en 3D para detectar conflictos de altitud o brechas en la cobertura
Para levantamientos de corredores:
- Importe la línea central del corredor (KML, CSV o dibújela manualmente)
- Establezca el ancho del corredor (típicamente de 50 a 200 m, dependiendo del elemento)
- Configure los parámetros de vuelo (altitud, velocidad, espaciado entre líneas)
- Habilite el seguimiento del terreno
- Añadir patrones de calibración
- Dividir la misión en los puntos de cambio de batería si es necesario
Validación de la misión: Previsualice el perfil de elevación. Busque secciones donde la altura sobre el terreno (AGL) varíe significativamente. Ajuste la configuración de altitud si los cambios en el terreno provocan grandes variaciones. Compare el tiempo total de vuelo con la capacidad de la batería. Añada un margen del 20% para el viento, los efectos de la temperatura y la reserva. Exporte la misión a su controlador o tableta de campo.
Paso 6: Comprobaciones previas al vuelo
La preparación en campo evita fallos en la misión.
Comprobaciones del equipo:
- Verificar la carga de la batería del dron (todas las baterías)
- Comprobar el nivel de batería del sensor LiDAR (si es independiente de la alimentación del dron)
- Confirmar la configuración de la estación base RTK o la conexión NTRIP
- Probar la comunicación entre el controlador y el dron
- Verificar la capacidad de la tarjeta SD para el almacenamiento de datos
- Comprobar el estado y el montaje de las hélices
Evaluación ambiental:
- Velocidad del viento a gran altitud (límite: 10-12 m/s para la mayoría de las plataformas)
- Visibilidad para los requisitos de línea de visión directa
- Autorización del espacio aéreo si es necesaria
- Identificación de obstáculos cerca de la trayectoria de vuelo
Ensayo de la misión: Cargue el plan de vuelo. Revise la trayectoria en el controlador. Verifique que los puntos de despegue y aterrizaje estén despejados. Confirme que los ajustes de altitud sean coherentes con el terreno visible.
Paso 7: Ejecución de la misión
Despegue y supervise el vuelo automatizado.
Despegue: La mayoría del software inicia las misiones desde el punto de despegue. El dron asciende a la altitud de misión, vuela hasta el primer punto de ruta, ejecuta el patrón de calibración y luego comienza las líneas de levantamiento.
Supervisión: Observe la altura sobre el nivel del suelo (AGL) durante el vuelo. Verifique que el sensor esté grabando (compruebe los indicadores LED o la telemetría). Controle el nivel de la batería. La mayoría de las plataformas activan el regreso automático a casa cuando la batería alcanza el 25-30%.
Cambios de batería: Para misiones que requieren varias baterías, aterrice cuando se le indique. Cambie la batería y vuelva a despegar. El software reanudará la misión desde el último segmento o punto de ruta completado.
Verificación de datos: Tras el aterrizaje, compruebe que los archivos de datos se hayan grabado correctamente. Los sensores LiDAR guardan los datos de la nube de puntos en el almacenamiento interno. Verifique que el tamaño de los archivos sea coherente con la duración del vuelo. No elimine nada hasta haber procesado y validado los datos.
Paso 8: Calibración posterior al vuelo (opcional pero recomendado)
Realice otro patrón de calibración tras completar las líneas de levantamiento. Esto ayuda al software de procesamiento del sensor a refinar las correcciones de la IMU. La diferencia entre los datos de calibración previos y posteriores al vuelo revela la deriva de la IMU durante la misión.
Algunos flujos de trabajo de procesamiento requieren ambas calibraciones. Consulte las recomendaciones del fabricante de su sensor.
Consejos avanzados para el éxito en el mapeo LiDAR con UAV
El éxito o fracaso de las misiones LiDAR depende de detalles de planificación que la mayoría de los operadores pasan por alto. Esto es lo que diferencia unos datos limpios y utilizables de costosos vuelos de repetición.
Optimización técnica
Altura de vuelo óptima
Equilibre la eficiencia de la cobertura con los requisitos de densidad de puntos. La mayoría de los trabajos comerciales se realizan a una altura sobre el nivel del suelo (AGL) de 40 a 80 m.
Altitud de 40-60 m: Proporciona entre 150 y 300 puntos/m² con sensores típicos (tasa de pulso de 300.000 a 600.000). Utilice esta altura para inspecciones detalladas de infraestructuras, estudios de presas o trabajos arqueológicos donde necesite detectar elementos pequeños.
Altitud de 60-80 m: Produce entre 75 y 150 puntos/m². Adecuado para levantamientos topográficos, aplicaciones forestales y mapeo de corredores de líneas eléctricas. Cubre más terreno por vuelo. La mayoría de los trabajos de topografía se realizan en este rango.
Altitud de 80-120 m: Genera entre 30 y 75 puntos/m². Aceptable para estudios de reconocimiento, evaluación preliminar del sitio o aplicaciones donde las mediciones relativas importan más que el detalle absoluto. Maximiza la cobertura de área por batería.
Una mayor altitud reduce el tiempo de vuelo, pero recuerde: la densidad de puntos disminuye con el cuadrado de la altitud. Si duplica la altura, la densidad cae al 25 % de los valores originales. Un sensor que produce 200 puntos/m² a 50 m, cae a 50 puntos/m² a 100 m.
Consideraciones sobre la velocidad
La velocidad de vuelo afecta directamente a la densidad de puntos a lo largo de la dirección del vuelo.
Lenta (3-5 m/s): Aumenta la densidad de puntos y mejora la detección de elementos. Utilice velocidades más lentas para estudios de corredores donde necesite capturar objetos pequeños (herrajes de líneas eléctricas, marcadores de tuberías). También es beneficioso en terrenos escarpados donde el sistema de seguimiento del terreno necesita tiempo de respuesta.
Media (5-8 m/s): Estándar para la mayoría de los trabajos de topografía. Buen equilibrio entre la eficiencia de la cobertura y la calidad de los datos. La mayoría de los operadores profesionales vuelan en este rango.
Rápido (8-12 m/s): Reduce la densidad de puntos, pero cubre grandes áreas rápidamente. Aceptable para trabajos de reconocimiento o proyectos donde los requisitos de densidad de puntos sean moderados (20-50 puntos/m²).
Calcule la densidad de puntos real antes de volar. Un sensor que emite 300.000 pulsos por segundo volando a 5 m/s con un espaciado de línea de 60 m produce una densidad diferente a la del mismo sensor a 10 m/s. El software debería calcular esto automáticamente según sus parámetros de vuelo.
Impacto meteorológico
El LiDAR funciona mejor que la fotogrametría en condiciones de cielo nublado, pero el clima sigue afectando las operaciones.
Condiciones óptimas: Cielo nublado, viento suave (menos de 8 m/s), aire seco. Las nubes no afectan los retornos del láser. Puede volar todo el día sin preocuparse por el ángulo del sol o las sombras.
Condiciones aceptables: Parcialmente nublado, vientos de 8-12 m/s. Supervise el rendimiento del mantenimiento de altitud. Los vientos más fuertes reducen la duración de la batería entre un 15 y un 25 %.
Evitar: Lluvia, niebla, nieve, vientos superiores a 15 m/s. Las gotas de agua dispersan los pulsos láser y reducen el alcance efectivo. La lluvia intensa puede reducir el alcance máximo entre un 30 y un 40 %. La niebla bloquea los retornos por completo.
Los vientos fuertes desestabilizan la plataforma y degradan el rendimiento de la IMU.
La temperatura afecta ligeramente el alcance. El aire frío es más denso, lo que aumenta el alcance entre un 2 y un 3 %. El aire caliente lo disminuye proporcionalmente. Esto es importante para los sensores que operan cerca de las especificaciones de alcance máximo.
Gestión de la batería
Las temperaturas frías reducen significativamente el tiempo de vuelo. Las baterías LiPo pierden entre un 20 y un 30 % de capacidad por debajo de los 10 °C y entre un 40 y un 50 % por debajo de los 0 °C.
Protocolo para clima frío:
- Guarde las baterías a temperatura ambiente hasta el momento de su uso en campo
- Utilice bolsas térmicas para baterías o manténgalas dentro del vehículo con la calefacción encendida
- Caliente las baterías a 20-25°C antes de instalarlas
- Realice el despegue inmediatamente después de instalar las baterías calientes
- Espere tiempos de vuelo entre un 25 y un 30 % más cortos en condiciones de congelación, incluso si las baterías están calientes
Planifique el número de baterías en consecuencia. Un sitio que requiera 4 baterías en verano podría necesitar 6 en invierno. Mantenga los repuestos calientes en un vehículo con calefacción entre vuelos.
RTK y precisión de posicionamiento
La precisión del LiDAR depende de la calidad del posicionamiento. La mayoría de los drones profesionales incluyen receptores GNSS RTK (cinemática en tiempo real).
Opciones de configuración RTK:
Corrección NTRIP: Conéctese a redes de corrección basadas en internet. Requiere cobertura celular. Precisión: 1-2 cm horizontal, 2-3 cm vertical.
Estación base: Instale su propia base RTK en un punto conocido. Funciona en áreas sin cobertura celular. Precisión: 1-2 cm horizontal, 2-3 cm vertical. Requiere equipo receptor base (inversión adicional de $3,000-$8,000).
PPK (cinemática post-procesada): Procese los datos de posicionamiento después del vuelo utilizando los registros de la estación base. Ofrece la misma precisión que el RTK, pero no requiere un enlace de radio durante el vuelo. Añade pasos de procesamiento, pero funciona en entornos con radiofrecuencia difícil.
Para obtener la máxima precisión, establezca puntos de control terrestre (GCP) y utilícelos para verificar la precisión de la nube de puntos. Incluso con RTK, los GCP mejoran la fiabilidad de los resultados en aplicaciones críticas.
Errores comunes que debes evitar
Calibración insuficiente
Omitir la calibración adecuada de la IMU provoca que las nubes de puntos se vean onduladas o distorsionadas. Los giroscopios y acelerómetros internos del sensor se desvían durante el vuelo. Los patrones de calibración exponen la IMU a diversas orientaciones para que el software de procesamiento pueda calcular los factores de corrección.
Síntomas de una mala calibración:
- Las nubes de puntos aparecen onduladas o con efecto de rizado
- Los edificios se ven inclinados o deformados
- Las superficies del terreno muestran ondulaciones sistemáticas
- Los elementos verticales (paredes, árboles) aparecen inclinados
Solución: Calibra siempre antes de los vuelos de levantamiento. Para misiones de más de 30 minutos, añade patrones de calibración a mitad del vuelo. Realiza una calibración posterior al vuelo para obtener resultados profesionales. El software de procesamiento de algunos fabricantes de sensores requiere calibraciones previas y posteriores para obtener resultados óptimos.
Solapamiento inadecuado
Utilizar un solapamiento inferior al 30% entre las líneas de vuelo genera vacíos en los datos LiDAR del dron. La deriva por el viento, los errores de GPS o las variaciones del terreno desvían la trayectoria real de vuelo respecto a la planificada. Un solapamiento insuficiente provoca que estas desviaciones generen huecos en la información.
Solución: Utiliza un 40% de solapamiento como práctica estándar. Auméntalo al 50-60% en condiciones de viento o terrenos difíciles. La inversión de tiempo es mínima en comparación con los costes de repetir el vuelo.
Ignorar los puntos de control terrestre
Aunque el LiDAR con RTK ofrece una excelente precisión absoluta, los puntos de control terrestre (GCP) siguen mejorando la fiabilidad en aplicaciones críticas. Los levantamientos de ingeniería, los trabajos catastrales y los proyectos que requieren verificación por terceros se benefician de la validación mediante GCP.
Colocación de GCP: Distribuya de 4 a 6 puntos alrededor del perímetro del levantamiento y de 1 a 2 puntos interiores para sitios de menos de 50 hectáreas. Los sitios más grandes requieren proporcionalmente más GCP.
Precisión del objetivo: GPS de grado topográfico (±2 cm) para entregables profesionales.
Uso de GCP: Procese la nube de puntos con posiciones RTK. Luego, mida las coordenadas de los GCP en la nube de puntos y compárelas con las posiciones medidas en campo. Las discrepancias revelan errores sistemáticos. Muchos paquetes de procesamiento permiten ajustar la nube de puntos utilizando los GCP como control.
Apresurar el posprocesamiento
Tomarse el tiempo necesario para clasificar correctamente los puntos y filtrar el ruido mejora drásticamente la calidad de los entregables. Las nubes de puntos LiDAR sin procesar contienen ruido proveniente de aves, insectos, retornos atmosféricos y errores de trayectos múltiples.
Flujo de trabajo de procesamiento:
- Importación y verificación: Cargue la nube de puntos sin procesar. Compruebe la cobertura, la densidad de puntos y verifique que no existan vacíos de datos.
- Filtrado de ruido: Elimine los valores atípicos (puntos muy por encima o por debajo de la superficie local). La mayoría de los programas ofrecen filtros de ruido automáticos. Inspeccione los resultados y elimine manualmente los errores evidentes restantes.
- Clasificación del terreno: Separe los retornos del suelo de la vegetación, edificios y otras características. Esto es fundamental para la generación de modelos digitales de elevación (DEM) de terreno desnudo. La clasificación automatizada funciona bien en terrenos suaves. Los sitios complejos requieren verificación y edición manual.
- Extracción de características: Clasifique edificios, vegetación, líneas eléctricas u otros elementos relevantes para los entregables del proyecto. Una clasificación de calidad hace que los datos sean útiles para los clientes.
- Verificación de precisión: Si estableció puntos de control terrestre (GCP), mídalos en la nube de puntos. Calcule el error RMS. Los entregables profesionales deben incluir declaraciones de precisión.
- Generación de entregables: Exporte nubes de puntos clasificadas, modelos digitales de elevación (DEM), mapas de curvas de nivel u otros productos según las especificaciones del cliente.
Asigne el tiempo de procesamiento adecuado. Un levantamiento de 50 hectáreas con 100 puntos/m² requiere de 4 a 8 horas para procesarse correctamente, incluyendo la revisión y edición de la clasificación. Acelerar el proceso de clasificación en 1 o 2 horas resulta en entregables de calidad inferior.
Gestión deficiente de archivos
Los proyectos LiDAR generan grandes conjuntos de datos. Un solo vuelo crea entre 2 y 10 GB de datos brutos del sensor. Los proyectos con múltiples vuelos que incluyen imágenes RGB pueden superar los 50-100 GB.
Protocolo de gestión de archivos:
- Copie los datos brutos del sensor a la computadora inmediatamente después del aterrizaje
- Verifique la integridad de los archivos antes de borrar el almacenamiento del sensor
- Mantenga una estructura de carpetas organizada (Cliente/Proyecto/Fecha/Vuelo)
- Conserve los datos brutos archivados incluso después del procesamiento
- Realice copias de seguridad en unidades físicas independientes o en almacenamiento en la nube
La pérdida de datos implica repetir el vuelo por completo. Invierta en sistemas adecuados de almacenamiento y respaldo.
Ignorar los requisitos de procesamiento del fabricante
Los diferentes sensores LiDAR tienen flujos de trabajo de procesamiento específicos. Algunos requieren software propietario para el procesamiento inicial antes de exportar a formatos estándar. Otros funcionan directamente con herramientas de terceros.
Lea la sección de procesamiento del manual de su sensor. Utilizar flujos de trabajo incorrectos degrada la precisión o introduce artefactos. El software del fabricante a menudo incluye herramientas de refinamiento de calibración que mejoran los resultados significativamente.
Volar demasiado alto para los requisitos del proyecto
La altitud parece una forma de ganar eficiencia sin esfuerzo, pero las limitaciones de densidad de puntos determinan la altitud máxima utilizable.
Ejemplo: Un cliente solicita 100 puntos/m² para un levantamiento de construcción. Su sensor dispara 300.000 pulsos por segundo con un campo de visión (FOV) de 70°. A 80 m de altitud con parámetros de vuelo estándar, usted obtiene 75 puntos/m². El entregable no cumple con las especificaciones del cliente.
Solución: Calcule la altitud necesaria antes de planificar las misiones. Trabaje a partir de los requisitos de densidad de puntos hacia atrás. Verifique que los parámetros planificados proporcionen la densidad especificada. El software debería calcular esto automáticamente, pero compruebe los cálculos usted mismo.
No probar el flujo de trabajo de procesamiento
Procese una pequeña sección de prueba antes de comprometerse con proyectos grandes. Verifique que su software de procesamiento maneje el formato de datos de su sensor. Confirme que las herramientas de clasificación funcionan en su tipo de terreno. Pruebe que los formatos de exportación de los entregables coincidan con los requisitos del cliente.
Un vuelo de prueba sobre 5-10 hectáreas revela problemas en el flujo de trabajo antes de que vuele 500 hectáreas y descubra errores durante el procesamiento.
Por qué el mapeo LiDAR es el futuro para los pilotos de drones
La industria de los drones comerciales se está dividiendo en dos niveles. La fotografía aérea básica y el mapeo sencillo compiten por precio. Los operadores reducen sus tarifas para conseguir trabajos comunes. El LiDAR se sitúa en un mercado completamente diferente.
Los clientes que contratan servicios LiDAR necesitan datos que las cámaras no pueden capturar. Tienen presupuestos que reflejan esta necesidad. Las operaciones mineras pagan entre 1.500 y 3.000 dólares al día por levantamientos de inventarios. Las empresas de servicios públicos presupuestan entre 100 y 300 dólares por kilómetro para el mapeo de corredores de líneas eléctricas. Las firmas de ingeniería facturan entre 150 y 400 dólares por hectárea para levantamientos topográficos con datos LiDAR.
El trabajo existe porque las alternativas terrestres cuestan más y llevan más tiempo. La topografía tradicional cuesta entre 2.000 y 5.000 dólares al día por una cuadrilla de dos personas con cobertura limitada. El LiDAR en helicóptero cuesta entre 3.000 y 8.000 dólares por hora. Los drones ofrecen una calidad de datos comparable a una fracción del costo.
Factores de crecimiento del mercado
Varias industrias están aumentando rápidamente la adopción de LiDAR:
Expansión de la energía renovableLos proyectos solares y eólicos requieren estudios del terreno antes de la construcción. Los desarrolladores evalúan cientos de posibles emplazamientos. El LiDAR proporciona datos de elevación rápidos y precisos para el análisis de ingeniería. Un estudio de un solo emplazamiento para un parque eólico genera entre 5.000 y 15.000 dólares de ingresos por 2 o 3 días de trabajo de campo.
Envejecimiento de la infraestructuraEstados Unidos cuenta con 617.000 puentes, muchos de ellos construidos hace 50-70 años. Las agencias de transporte necesitan evaluaciones de su estado. Los métodos de inspección tradicionales requieren cierres de carriles, andamios o acceso mediante cuerdas. Los estudios LiDAR capturan la geometría de la estructura de forma segura desde el aire. Los departamentos de transporte estatales están asignando presupuestos específicamente para la evaluación de infraestructuras mediante drones.
Modernización de la mineríaLas operaciones mineras miden las existencias semanal o mensualmente para el control de inventario. Los estudios terrestres con estaciones totales llevan días y exponen al personal al tráfico de camiones de carga. Los operadores de LiDAR sobrevuelan los mismos sitios en cuestión de horas sin exponer al personal en tierra. Las minas pagan igualas mensuales por este servicio.
Silvicultura y mercados de carbonoLos programas de créditos de carbono necesitan mediciones de biomasa para su verificación. El LiDAR proporciona una cobertura total de las masas forestales. El muestreo tradicional por parcelas cubre entre el 2% y el 5% de la superficie. El LiDAR escanea el 100%. Los consultores forestales y los desarrolladores de proyectos de carbono son los principales clientes de esta aplicación.
Presión normativa para obtener mejores datosLas normativas medioambientales exigen cada vez más datos detallados sobre el terreno y la vegetación. La delimitación de humedales, la cartografía de llanuras aluviales y la evaluación de hábitats se benefician de la capacidad del LiDAR para cartografiar la superficie del suelo bajo la vegetación. Las empresas de consultoría medioambiental están adoptando el LiDAR para estas aplicaciones.
Accesibilidad tecnológica
Las barreras de entrada al LiDAR han disminuido significativamente. Hace cinco años, los sensores LiDAR profesionales costaban entre 100.000 y 200.000 dólares. Hoy en día, los sistemas capaces comienzan en 25.000 dólares. Los modelos Zenmuse L1 y L2 de DJI llevaron el LiDAR de grado topográfico a la plataforma M300/M350 a precios que los pequeños operadores pueden justificar.
El software de procesamiento también ha mejorado. Las herramientas basadas en la nube como DJI Terra simplifican los flujos de trabajo. Las aplicaciones de escritorio como QGIS (gratuito) y CloudCompare (gratuito) manejan la clasificación y el análisis básicos. No necesita licencias de software de 10.000 dólares para ofrecer resultados profesionales.
La automatización de la planificación de vuelos hace que las misiones complejas sean manejables. Software como UgCS gestiona automáticamente el seguimiento del terreno, los patrones de calibración y las misiones con múltiples baterías. Lo que hace cinco años requería pilotos expertos, ahora es accesible para operadores con experiencia estándar en drones comerciales.
Creación de un negocio de servicios LiDAR
Los operadores de LiDAR exitosos se centran en sectores específicos. No promocione "servicios de LiDAR con drones" de forma genérica. Apunte a industrias con necesidades claras:
Para construcción y topografía: Colabore con empresas de ingeniería y contratistas generales. Ofrezca seguimiento de volúmenes, control de progreso y documentación de obra terminada. Establezca relaciones con 3 a 5 clientes habituales que requieran levantamientos mensuales o trimestrales.
Para servicios públicos: Contacte a cooperativas eléctricas y empresas de transmisión. El mapeo de corredores de líneas eléctricas genera ingresos recurrentes. Una vez que haya levantado la red de una empresa de servicios públicos, volverán anualmente o semestralmente para actualizaciones de gestión de vegetación.
Para silvicultura: Contacte a empresas madereras, organizaciones de conservación y desarrolladores de proyectos de carbono. El inventario forestal y la evaluación de biomasa se realizan en grandes bloques (de 500 a 5,000 hectáreas). Los proyectos individuales generan entre $15,000 y $50,000 en ingresos.
Para minería y áridos: La medición de acopios es un trabajo constante y predecible. Las canteras y minas necesitan levantamientos semanales o mensuales. Un solo sitio genera entre $1,200 y $2,000 al mes. Consiga 3 o 4 sitios y tendrá una base de ingresos recurrentes.
La clave de la diferenciación? Usted puede entregar datos que estos clientes necesitan y que los operadores de fotogrametría no pueden proporcionar. Promocione esta capacidad directamente. Muestre muestras de nubes de puntos bajo el dosel forestal. Demuestre modelos digitales de terreno (DEM) de suelo desnudo en sitios con vegetación. Presente cálculos de volumen de antes y después de levantamientos de acopios.
Inversión y retorno de inversión (ROI)
Un equipo profesional de LiDAR requiere una inversión de capital:
- Plataforma de drones empresarial: $10,000-$15,000 (M300/M350)
- Sensor LiDAR: $25,000-$40,000 (Zenmuse L2, alternativas de gama media)
- Software de planificación de vuelo: $0-$3,000 anuales (niveles de UgCS)
- Software de procesamiento: $0-$5,000 (depende de las aplicaciones)
- Baterías y accesorios adicionales: $2,000-$4,000
Inversión total: $40,000-$65,000 para un sistema capaz.
El potencial de ingresos justifica esta inversión rápidamente. Un levantamiento de corredor de servicios públicos genera entre $8,000 y $15,000 por 3 a 5 días de trabajo (planificación, vuelo y procesamiento). Un cliente minero que paga $1,500 mensuales genera $18,000 al año. Con tres o cuatro clientes habituales, recuperará su inversión en equipos durante el primer año.
Compare esto con la competencia en fotogrametría. Los servicios básicos de mapeo facturan entre $500 y $1,500 por día. El trabajo con LiDAR exige entre $1,500 y $3,000 diarios. La prima del mercado existe porque esta capacidad ofrece un valor que la competencia no puede igualar.
Cómo empezar
Si vuela un DJI M300 o M350, ya tiene una plataforma compatible con LiDAR. Pruebe el mercado antes de comprar sensores. Contacte a clientes potenciales en las industrias objetivo. Explique las capacidades de LiDAR. Pregunte sobre sus métodos y costos de levantamiento actuales. Descubrirá la demanda rápidamente.
Para las pruebas iniciales, considere UgCS Open (gratuito, con funciones limitadas). Planifique misiones de muestra. Aprenda el flujo de trabajo del software. Cuando esté listo para licitar proyectos, actualice a UgCS Expert para obtener capacidades completas de planificación de misiones LiDAR.
Comience con un sensor que se adapte a su mercado objetivo. ¿Construcción y topografía? El Zenmuse L2 maneja la mayoría de las aplicaciones. ¿Trabajo forestal? Los sensores de gama media como YellowScan Mapper o los sistemas de Rock Robotic funcionan bien. ¿Inspección de líneas eléctricas? Considere sensores optimizados para trabajos en corredores con tasas de pulso más altas.
No espere a que las condiciones sean perfectas o a tener un conocimiento completo. Los clientes necesitan datos LiDAR ahora. Los operadores que realizan este trabajo hoy están construyendo relaciones con los clientes y una reputación que se consolidará con los años. Empiece poco a poco, entregue un trabajo de calidad y crezca a partir de ahí.
Con plataformas de drones empresariales, sensores LiDAR de gama media y herramientas de planificación de vuelo especializadas como UgCS, tiene todo lo necesario para competir por trabajos de topografía de alto valor. La demanda existe. La tecnología es accesible. La prima del mercado es real. Conclusión y próximos pasos: el mapeo LiDAR ofrece una ventaja competitiva significativa para los pilotos de drones profesionales. Le permite licitar contratos de alto valor en silvicultura, ingeniería y servicios públicos que son inaccesibles para los drones con cámara estándar.
Sin embargo, el hardware es solo la mitad de la ecuación. Para obtener resultados de nivel topográfico, necesita un software de planificación de vuelo riguroso que maneje las demandas únicas de los sensores LiDAR. El levantamiento LiDAR es una inversión. No permita que un sensor de $50,000 falle debido a un error en la planificación del vuelo.
Su sensor LiDAR es tan bueno como su plan de vuelo. Elimine los vacíos de datos y garantice una densidad de puntos constante con la herramienta estándar de la industria para pilotos profesionales. Pruebe UgCS Free!
Preguntas frecuentes sobre el mapeo con drones LiDAR
¿Qué tan preciso es el mapeo con drones LiDAR?
El LiDAR para drones suele alcanzar una precisión vertical de 2 a 5 cm, llegando a 1-2 cm en sistemas de nivel topográfico mediante procesamiento PPK/RTK. La precisión depende de la calidad del sensor, los parámetros de vuelo y el flujo de trabajo de procesamiento.
Rangos de precisión típicos:
Sensores de nivel básico (Velodyne Puck, YellowScan Mapper): ±5 cm vertical, ±10 cm horizontal. Sensores de gama media (Zenmuse L1/L2, Rock Robotic R2A): ±3 cm vertical, ±5 cm horizontal. Sensores de nivel topográfico (RIEGL miniVUX, YellowScan Surveyor Ultra): ±1-2 cm vertical, ±2-3 cm horizontal.
Estas especificaciones asumen:
- Corrección GPS mediante RTK o PPK
- Calibración adecuada de la IMU antes y después del vuelo
- Altitud de vuelo adecuada (40-100 m sobre el nivel del suelo para la precisión indicada)
- Buena cobertura de satélites GPS (8 o más satélites)
- Calibración correcta del sensor y alineación del boresight
Factores que reducen la precisión:
Condiciones GPS deficientes: Volar en cañones, bajo líneas eléctricas o cerca de edificios altos reduce la visibilidad de los satélites. Los errores de posición aumentan a 10-30 cm sin corrección RTK. Omisión de la calibración: la deriva de la IMU introduce errores sistemáticos. Las nubes de puntos aparecen onduladas. La precisión cae a 10-20 cm incluso con sensores de buena calidad.
Altitud excesiva: Los sensores tienen un alcance efectivo máximo. Operar cerca de este límite reduce la precisión. Un sensor con una precisión nominal de 1-2 cm a 100 m podría ofrecer una precisión de 5-8 cm a 200 m.
Velocidad de vuelo rápida: El movimiento rápido desafía el rendimiento de la IMU. Volar a 15 m/s reduce la precisión en comparación con 5 m/s, en igualdad de condiciones.
Calidad del posprocesamiento: Una clasificación apresurada y un filtrado de ruido deficiente introducen errores. Dedicar tiempo a un procesamiento adecuado mejora significativamente la precisión de los resultados.
Cómo mejorar la precisión: Establezca puntos de control terrestre (GCP) con GPS de grado topográfico. Mida las coordenadas de los GCP con una precisión de ±2 cm. Procese la nube de puntos con posiciones RTK. Luego, verifique los resultados con los GCP y realice ajustes si existen errores sistemáticos. Este flujo de trabajo ofrece la mayor precisión posible para aplicaciones críticas.
¿Cuáles son las mejores condiciones meteorológicas para levantamientos con drones LiDAR?
El LiDAR funciona en condiciones que afectarían a la fotogrametría terrestre, pero el clima sigue influyendo en las operaciones.
Condiciones óptimas:
- Cielos nublados (las nubes no afectan los retornos del láser)
- Vientos suaves (menos de 8 m/s)
- Aire seco
- Temperaturas entre 10 y 30 °C
Puede volar durante todo el día sin preocuparse por el ángulo del sol ni por las sombras. La iluminación constante no es relevante, ya que el LiDAR proporciona su propia fuente de luz.Condiciones aceptables:
- Parcialmente nublado
- Vientos de 8-12 m/s (monitorear la estabilidad de la plataforma)
- Niebla ligera (reduce el alcance entre un 10 y un 20%, pero sigue siendo operativa)
- Temperaturas frías de hasta -10°C (la capacidad de la batería disminuye entre un 25 y un 30%, planifique en consecuencia)
Evite estas condiciones:Lluvia: Las gotas de agua dispersan los pulsos láser. La lluvia ligera reduce el alcance entre un 20 y un 30%. La lluvia intensa reduce el alcance entre un 40 y un 50% o hace que el levantamiento sea imposible. El sensor sigue funcionando, pero la calidad de los datos se resiente y la cobertura efectiva disminuye.
Niebla densa: La niebla densa bloquea completamente los retornos láser. Si no puede ver a 100 m de distancia, no realice levantamientos LiDAR.
Vientos fuertes: Los vientos superiores a 15 m/s (33 mph) desestabilizan la plataforma. El rendimiento de la IMU se degrada. La calidad de la nube de puntos se ve afectada. El dron también puede tener dificultades para mantener la trayectoria de vuelo planificada, lo que genera brechas en la cobertura.
Nieve: La caída de nieve tiene el mismo efecto que la lluvia. La capa de nieve en el suelo no supone un problema (está midiendo la superficie de la nieve). La nevada activa bloquea los pulsos láser.
Temperaturas extremas: Las condiciones de mucho calor (más de 40°C) pueden afectar el rendimiento del sensor. Consulte las especificaciones del fabricante. El frío extremo (por debajo de -15°C) provoca una pérdida grave de la capacidad de la batería y puede afectar el funcionamiento del sensor.
Estrategia ante el viento: Despegue desde lugares protegidos. Vuele durante las horas de la mañana, cuando los vientos suelen ser más tranquilos. Reduzca la velocidad de vuelo en condiciones de ráfagas para ayudar al piloto automático a mantener una altitud estable. Aumente el solapamiento lateral del 40% al 50-60% para compensar la deriva del viento.
Consideraciones estacionales: El otoño y el principio de la primavera suelen ofrecer condiciones excelentes para el LiDAR en climas templados. Los árboles de hoja caduca han perdido sus hojas (lo que mejora la penetración en el suelo). Las temperaturas son moderadas. El clima suele estar nublado. El verano puede ser bueno, pero evite el calor del mediodía. El invierno funciona si gestiona el calentamiento de la batería y evita las precipitaciones activas. ¿Cuánta área se puede cubrir en un solo vuelo de dron LiDAR? La cobertura depende del tiempo de vuelo de la plataforma, las especificaciones del sensor, la altitud y la densidad de puntos requerida.Ejemplos de cobertura típica:DJI M300 con Zenmuse L2:
- Tiempo de vuelo: 35-40 minutos de tiempo de levantamiento productivo por batería
- A 80 m de altitud, 8 m/s de velocidad, 40% de solapamiento lateral: 50-70 hectáreas por batería
- A 60 m de altitud, 6 m/s de velocidad, 50% de solapamiento lateral: 25-35 hectáreas por batería
DJI M350 con sensor de rango medio:
- Tiempo de vuelo: 38-43 minutos de tiempo de levantamiento productivo por batería
- Cobertura similar a la del M300 (tiempo de vuelo ligeramente mayor)
VTOL de ala fija con LiDAR:
- Tiempo de vuelo: 45-60 minutos de tiempo de levantamiento productivo
- A 120 m de altitud: 150-250 hectáreas por vuelo
- Ideal para reconocimiento de grandes áreas o requisitos de menor densidad de puntos
Ajustes en condiciones reales: Estas cifras asumen condiciones ideales. Reduzca las estimaciones de cobertura en un 20-30% en caso de:
- Viento superior a 10 m/s (consume la batería más rápido)
- Temperaturas frías (la capacidad de la batería disminuye)
- Terreno complejo con cambios de elevación (más ascensos y descensos)
- Patrones de calibración múltiples (restan tiempo a la cobertura del levantamiento)
Gestión conservadora de la batería (aterrizar al 30% en lugar del 25%)Operaciones con múltiples baterías:Los sitios grandes requieren cambios de batería. Planifique las misiones con puntos de intercambio de baterías. El software moderno de planificación de vuelo reanuda las misiones desde el último punto de referencia completado.
Ejemplo: Un terreno de 200 hectáreas a 80 m de altitud con una densidad de puntos moderada requiere de 3 a 4 baterías. Tiempo total de vuelo: 2-3 horas, incluyendo cambios de batería y comprobaciones del sistema. Tiempo total transcurrido: 4-6 horas, incluyendo planificación de la misión, configuración y verificación posterior al vuelo.Levantamientos de corredores: Los elementos lineales se cubren de forma distinta. Corredores de líneas eléctricas:
- A 60 m de altitud y 8 m/s de velocidad: 25-35 km por batería
- A 80 m de altitud y 10 m/s de velocidad: 35-45 km por batería
La cobertura del corredor depende de su anchura. Un corredor de 100 m de ancho requiere 2-3 líneas de vuelo. Un corredor de 200 m de ancho requiere 4-5 líneas. Esto afecta a la distancia total cubierta por batería.Optimización de la cobertura: Vuele a mayor altitud para obtener la máxima cobertura de área (la densidad de puntos disminuye). Vuele a menor altitud para obtener la mayor densidad de puntos (la cobertura de área disminuye). Ajuste la altitud a los requisitos del proyecto. No vuele más alto de lo necesario para la densidad de puntos especificada.
Utilice una planificación de vuelo eficiente. Minimice el tiempo de tránsito hacia el área de levantamiento. Optimice la dirección de las líneas de vuelo para reducir el número de giros. Cada giro consume tiempo y capacidad de batería.
- Mapeo con drones LiDAR en España: 36 yacimientos arqueológicos descubiertos con UgCS
- Avances en levantamientos arqueológicos: magnetometría basada en drones en la fortaleza romana de Theilenhofen
- Los levantamientos con drones GPR y magnetometría revelan elementos arqueológicos inexplorados en el remoto yacimiento de Mimbres
- Sistema integrado de GPR y dron para la investigación arqueológica de ruinas incas
1. Levantamientos de corredores de líneas eléctricas. Las empresas eléctricas necesitan realizar análisis de despeje de vegetación. La normativa exige distancias mínimas entre los conductores y los árboles. El LiDAR captura tanto la geometría de los cables como la estructura de la vegetación en un solo vuelo. Vuele el corredor a una altitud de 60-80 m y a una velocidad de avance de 5-8 m/s. Procese la nube de puntos para clasificar cables, torres y vegetación. El software mide automáticamente las distancias de despeje. El resultado identifica los árboles que requieren poda, proporcionando coordenadas GPS para las cuadrillas de campo. Las empresas facturan esto por kilómetro de corredor o por vano de torre. Las tarifas varían: de 50 a 150 dólares por km para levantamientos básicos, hasta 300 dólares/km para análisis detallados que incluyan la evaluación estructural de las torres.
2. Monitoreo de derechos de vía de oleoductos. Los operadores de petróleo y gas monitorean los oleoductos para detectar intrusiones de terceros, erosión y movimientos del terreno. El LiDAR detecta construcciones no autorizadas, invasión de vegetación o cambios en el terreno que amenazan la infraestructura enterrada. Los levantamientos repetidos (anuales o semestrales) revelan hundimientos del suelo, socavones o inestabilidad de taludes. Compare las nubes de puntos para medir el desplazamiento vertical. Los operadores priorizan la inspección de los segmentos de alto riesgo.
3. Espacio libre en corredores ferroviarios. Los operadores ferroviarios necesitan verificar el gálibo de las estructuras. Las señales, los andenes y los puentes deben mantener perímetros de seguridad alrededor de las vías. Los levantamientos con LiDAR capturan la geometría de la vía y las estructuras adyacentes. Los ingenieros verifican que los espacios libres cumplan con las normas e identifican posibles invasiones.
4. Inspección de puentes. Las inspecciones tradicionales requieren camiones con cesta, andamios o acceso mediante cuerdas. El LiDAR captura la geometría de la parte inferior del puente, la estructura de los pilares y los accesos sin necesidad de acceso físico. Las nubes de puntos documentan las condiciones existentes. Los levantamientos periódicos permiten realizar un seguimiento de deflexiones, asentamientos o deformaciones estructurales.
La propuesta de valor es sencilla: los drones vuelan de forma más rápida y segura que los equipos terrestres o los helicópteros. Un levantamiento de líneas eléctricas con helicóptero cuesta entre 2.000 y 5.000 dólares por hora. El LiDAR con drones cuesta entre 500 y 1.500 dólares al día y cubre distancias comparables.
4. Arqueología y preservación del patrimonio
Los arqueólogos utilizan LiDAR para detectar elementos invisibles a nivel del suelo. Los asentamientos antiguos, los caminos y los sistemas de cultivo dejan sutiles huellas topográficas. Las diferencias de elevación de 20 a 50 cm revelan estructuras enterradas bajo el suelo o la vegetación.
Aplicaciones de los drones LiDAR en arqueología y preservación del patrimonio:
1. Descubrimiento de yacimientos arqueológicos:
El LiDAR ha permitido redescubrir ciudades mayas bajo la selva centroamericana, aldeas medievales en bosques europeos y movimientos de tierra prehistóricos en Norteamérica. La tecnología elimina la vegetación digitalmente, revelando una microtopografía que indica actividad humana. Los equipos de investigación sobrevuelan zonas arqueológicas conocidas con LiDAR. Los analistas procesan la nube de puntos para generar un modelo digital del terreno (MDT) sin vegetación. El sombreado y el análisis de pendientes resaltan elementos lineales (caminos, muros) y montículos (cimientos de edificios, lugares de enterramiento).
Ejemplos:
- Cartografía con drones LiDAR en España: 36 yacimientos arqueológicos descubiertos con UgCS
- Avances en los estudios arqueológicos: magnetometría con drones en la fortaleza romana de Theilenhofen
- Los estudios con drones GPR y magnetometría revelan elementos arqueológicos inexplorados en el remoto yacimiento de Mimbres
- Sistema integrado de GPR y dron para la investigación arqueológica de ruinas incas
2. Documentación del patrimonio cultural:
Los edificios históricos, monumentos y paisajes requieren registros detallados para su preservación y restauración. El LiDAR genera modelos 3D con precisión milimétrica. Si las estructuras se derrumban o sufren daños, los arquitectos disponen de datos geométricos precisos para su reconstrucción.
Los levantamientos combinados de RGB y LiDAR ofrecen tanto geometría como textura. La nube de puntos proporciona las mediciones. Las fotografías aportan el detalle visual. Juntos, crean archivos digitales completos.
Ejemplos:
- Cómo Ileron transformó los drones DJI en herramientas de topografía aérea de precisión con el software de planificación de vuelo UgCS
- Korea Heritage University: imágenes hiperespectrales un 61% más rápidas gracias al sistema integrado de control de vuelo y estabilizador
- Los levantamientos con drones mediante GPR y magnetometría revelan estructuras arqueológicas inexploradas en un remoto yacimiento de Mimbres
3. Análisis del paisaje:
El LiDAR revela patrones históricos de uso del suelo. Los antiguos límites de campos, sistemas de drenaje y terrazas aparecen en el modelo digital de elevación (DEM) del terreno desnudo. Los historiadores utilizan estos datos para comprender las prácticas agrícolas y los patrones de asentamiento del pasado.
La capacidad de penetración es tan importante en los estudios arqueológicos como en la silvicultura. Los yacimientos antiguos suelen estar cubiertos por vegetación. El LiDAR atraviesa el dosel forestal para revelar características del terreno que, de otro modo, requerirían limpiar el suelo para los métodos de estudio tradicionales.
Cómo planificar un levantamiento LiDAR con drones perfecto
Las misiones de levantamiento LiDAR con drones requieren más preparación que los vuelos de fotogrametría estándar. Debes mantener una altitud precisa sobre un terreno cambiante mientras aseguras la calibración correcta del sensor. Aquí te explicamos cómo realizar levantamientos limpios que proporcionen datos útiles.
Paso 1: Definir los parámetros del levantamiento
Comienza por los requisitos de los resultados finales. ¿Qué necesita el cliente?
Densidad de puntos: Los levantamientos de construcción requieren 50-100 puntos/m². Las aplicaciones forestales funcionan con 10-20 puntos/m². Las inspecciones de líneas eléctricas necesitan 100-200 puntos/m². Los trabajos de detalle en infraestructuras exigen más de 300 puntos/m².
Requisitos de precisión: Los levantamientos topográficos suelen especificar una precisión vertical de ±5 cm. Los levantamientos de ingeniería pueden requerir ±2-3 cm. Comprueba las especificaciones de tu sensor. Los sensores de nivel básico ofrecen ±5 cm. Los sistemas de grado topográfico alcanzan ±1-2 cm con una calibración adecuada y corrección RTK.
Área de cobertura: Mide la zona de estudio. Un sitio de 50 hectáreas a 80 m de altitud con un solapamiento lateral del 60% requiere aproximadamente entre 8 y 10 líneas de vuelo. Calcula las necesidades de batería. Cada batería proporciona entre 30 y 35 minutos de tiempo de vuelo productivo.
Complejidad del terreno: Los terrenos planos son sencillos. El terreno ondulado requiere automatización de seguimiento del terreno. Las pendientes pronunciadas o los acantilados exigen una gestión cuidadosa de la altitud para mantener una distancia de seguridad y, al mismo tiempo, conservar una densidad de puntos constante.
Paso 2: Seleccionar los parámetros de vuelo
Las especificaciones de tu sensor determinan los cálculos de planificación del vuelo.
- Altitud sobre el terreno: La mayoría de los levantamientos LiDAR se realizan a 50-100 m AGL. Una mayor altitud cubre más área por vuelo, pero reduce la densidad de puntos. Una menor altitud aumenta la densidad, pero requiere más líneas de vuelo y cambios de batería.
- Calcular el ancho de cobertura utilizando el campo de visión de su sensor. Un campo de visión de 70° a 80 m de altitud cubre aproximadamente 100 m de ancho. Un campo de visión de 105° cubre 145 m a la misma altitud.
- Velocidad de vuelo: Un vuelo más rápido reduce el tiempo de levantamiento, pero disminuye la densidad de puntos. Velocidades típicas: 5-8 m/s para levantamientos detallados, 8-12 m/s para trabajos de reconocimiento.
- Cálculo de la densidad de puntos: (Tasa de pulsos × cobertura del campo de visión) ÷ (Velocidad de vuelo × espaciado entre líneas). Un sensor que dispara 300 000 pulsos/segundo a 80 m de altitud (franja de 100 m) volando a 8 m/s con un espaciado entre líneas de 60 m produce aproximadamente 62 puntos/m².
NOTA: Esta es una estimación simplificada. La densidad real varía según la velocidad del espejo del escáner y los ajustes de solapamiento. Verifique siempre en UgCS durante la planificación.
- Espaciado entre líneas y solapamiento: La práctica estándar utiliza un solapamiento lateral del 30-50 %. Esto asegura que no haya huecos en la cobertura y proporciona solapamiento para verificar la precisión. Un ancho de franja de 100 m con un 40 % de solapamiento significa un espaciado entre líneas de 60 m.
- Dirección de vuelo: Vuele perpendicular a la pendiente del terreno siempre que sea posible. Esto mantiene una altitud sobre el terreno (AGL) más constante que volar subiendo y bajando pendientes. Para levantamientos de corredores, vuele en paralelo a la estructura (línea eléctrica, tubería, carretera).
Ejemplo real: Un levantamiento de una línea eléctrica realizado con un 20 % de solapamiento con vientos de 10 m/s experimentó una deriva lateral de 5-8 m. Varias secciones se quedaron sin cobertura. El operador tuvo que repetir el 40 % del corredor. Haber utilizado un 40 % de solapamiento desde el principio habría ahorrado tiempo y evitado la frustración del cliente.
Paso 3: Preparar los datos del terreno
Un seguimiento preciso del terreno requiere datos de elevación de calidad.
Fuentes de datos de elevación: Los conjuntos de datos predeterminados como SRTM (resolución de 30 m) o ASTER (resolución de 30 m) funcionan para terrenos suaves. Para topografía compleja, utilice datos de mayor resolución:
- USGS 3DEP (resolución de 1-10 m, EE. UU.)
- Copernicus DEM (resolución de 10-30 m, global)
- Conjuntos de datos LiDAR locales de levantamientos previos
- Modelos digitales de elevación (MDE) derivados de fotogrametría de vuelos preliminares
Importe los datos del terreno en su software de planificación de vuelo. Previsualice el perfil de elevación a lo largo de sus líneas de vuelo planificadas. Busque cambios bruscos de elevación que puedan generar problemas de espacio libre o variaciones excesivas de altitud.
Configuración de seguimiento del terreno: Establezca la altura AGL deseada. El software calcula automáticamente la trayectoria de vuelo en 3D. Para trabajos de topografía, mantenga una altura AGL constante (variación de ±5 m). Esto mantiene una densidad de puntos uniforme en toda el área de estudio.
Añada márgenes de altitud para obstáculos. Si el terreno presenta torres, árboles o estructuras, añada entre 20 y 30 m de espacio libre a su configuración AGL base en esas zonas.
Paso 4: Planificar patrones de calibración de la IMU
Los sensores LiDAR contienen unidades de medición inercial (IMU) que rastrean la orientación del sensor. La deriva de la IMU con el tiempo introduce errores en la geometría de la nube de puntos. Los vuelos de calibración corrigen esta deriva.
Cuándo calibrar:
- Antes de comenzar el levantamiento (siempre)
- Después de cambiar las baterías en misiones largas
- Cada 20-30 minutos de tiempo de vuelo para obtener la máxima precisión
- Después del levantamiento (recomendado para trabajos profesionales)
Patrones de calibración: Los patrones en forma de ocho funcionan para la mayoría de los sensores. Vuele dos círculos superpuestos. Esto expone la IMU a orientaciones variadas y ayuda al software de procesamiento del sensor a calcular los parámetros de corrección.
Algunos sensores especifican patrones de calibración en caja (volar un patrón rectangular con giros). Consulte la documentación de su sensor para conocer los procedimientos recomendados.
El software de planificación de vuelo debería automatizar esto. Inserte acciones de calibración al inicio de la misión. El dron vuela el patrón y luego procede a las líneas de levantamiento.
Paso 5: Crear el plan de vuelo
Utilice software de planificación de vuelo de escritorio para cualquier tarea que vaya más allá de simples escaneos de área.
Para levantamientos de áreas:
- Dibuje el polígono del límite del levantamiento en el mapa
- Introduzca la densidad de puntos deseada o ajuste manualmente la altitud, la velocidad y el espaciado entre líneas
- Establezca la dirección de vuelo (perpendicular a la pendiente del terreno o al viento predominante)
- Active el seguimiento del terreno y cargue los datos de elevación
- Añada patrones de calibración de la IMU al inicio y al final
- Configure las acciones de la cámara si su sensor incluye capacidad RGB
- Revise la trayectoria de vuelo 3D en busca de conflictos de altitud o lagunas en la cobertura
Para levantamientos de corredores:
- Importe la línea central del corredor (KML, CSV, o dibújela manualmente)
- Establezca el ancho del corredor (normalmente de 50 a 200 m, dependiendo del elemento)
- Configure los parámetros de vuelo (altitud, velocidad, espaciado entre líneas)
- Active el seguimiento del terreno
- Añada patrones de calibración
- Divida la misión en los puntos de cambio de batería si es necesario
Validación de la misión: Previsualice el perfil de elevación. Busque secciones donde la altura sobre el terreno (AGL) varíe significativamente. Ajuste los parámetros de altitud si los cambios en el terreno provocan grandes variaciones. Compruebe el tiempo total de vuelo frente a la capacidad de la batería. Añada un margen del 20% para el viento, los efectos de la temperatura y la reserva.
Exporte la misión a su controlador o tableta de campo.
Paso 6: Comprobaciones previas al vuelo
La preparación en campo evita fallos en la misión.
Comprobaciones del equipo:
- Verifique la carga de las baterías del dron (todas las baterías)
- Comprobar el nivel de batería del sensor LiDAR (si es independiente de la alimentación del dron)
- Confirmar la configuración de la estación base RTK o la conexión NTRIP
- Probar la comunicación entre el controlador y el dron
- Verificar la capacidad de la tarjeta SD para el almacenamiento de datos
- Comprobar el estado y el montaje de las hélices
Evaluación del entorno:
- Velocidad del viento en altitud (límite: 10-12 m/s para la mayoría de las plataformas)
- Visibilidad para los requisitos de línea de visión directa
- Autorización del espacio aéreo si es necesaria
Identificación de obstáculos cerca de la trayectoria de vuelo
Ensayo de la misión: Cargue el plan de vuelo. Revise la trayectoria en el controlador. Verifique que los puntos de despegue y aterrizaje estén despejados. Confirme que los ajustes de altitud sean adecuados para el terreno visible.
Paso 7: Ejecutar la misión
Despegue y supervise el vuelo automatizado.
Despegue: La mayoría del software inicia las misiones desde el punto de despegue. El dron asciende a la altitud de misión, vuela hasta el primer punto de ruta, ejecuta el patrón de calibración y luego comienza las líneas de levantamiento.
Supervisión: Observe la altura sobre el nivel del suelo (AGL) durante el vuelo. Verifique que el sensor esté grabando (compruebe los indicadores LED o la telemetría). Supervise el nivel de batería. La mayoría de las plataformas activan el regreso al punto de origen automáticamente al 25-30% de batería.
Cambios de batería: Para misiones con varias baterías, aterrice cuando se le indique. Cambie la batería. Vuelva a despegar. El software reanudará la misión desde el último segmento o punto de ruta completado.
Verificación de datos: Tras el aterrizaje, compruebe que los archivos de datos se hayan registrado correctamente. Los sensores LiDAR guardan los datos de la nube de puntos en el almacenamiento interno. Verifique que el tamaño de los archivos sea coherente con la duración del vuelo. No elimine nada hasta haber procesado y validado la información.
Paso 8: Calibración post-vuelo (opcional pero recomendado)
Realice otro patrón de calibración tras completar las líneas de levantamiento. Esto ayuda al software de procesamiento del sensor a refinar las correcciones de la IMU. La diferencia entre los datos de calibración previos y posteriores al vuelo revela la deriva de la IMU durante la misión.
Algunos flujos de trabajo de procesamiento requieren ambas calibraciones. Consulte las recomendaciones del fabricante de su sensor.
Consejos avanzados para el éxito en el mapeo LiDAR con UAV
El éxito o fracaso de las misiones LiDAR depende de detalles de planificación que la mayoría de los operadores pasan por alto. Aquí le mostramos lo que diferencia unos datos limpios y utilizables de unos costosos vuelos de repetición.
Optimización técnica
Altura de vuelo óptima
Equilibre la eficiencia de la cobertura con los requisitos de densidad de puntos. La mayoría de los trabajos comerciales se realizan entre 40 y 80 m sobre el nivel del suelo (AGL).
Altitud de 40-60 m: Ofrece 150-300 puntos/m² con sensores típicos (tasa de 300.000-600.000 pulsos). Utilice esta altura para inspecciones detalladas de infraestructuras, levantamientos de presas o trabajos arqueológicos donde necesite detectar elementos pequeños.
Altitud de 60-80 m: Produce 75-150 puntos/m². Adecuado para levantamientos topográficos, aplicaciones forestales y mapeo de corredores de líneas eléctricas. Cubre más terreno por vuelo. La mayoría de los trabajos de topografía se realizan en este rango.
Altitud de 80-120 m: Genera 30-75 puntos/m². Aceptable para levantamientos de reconocimiento, evaluación preliminar del sitio o aplicaciones donde las mediciones relativas importan más que el detalle absoluto. Maximiza la cobertura del área por batería.
Una mayor altitud reduce el tiempo de vuelo, pero recuerde: la densidad de puntos disminuye con el cuadrado de la altitud. Si duplica la altura, la densidad cae al 25% de los valores originales. Un sensor que produce 200 puntos/m² a 50 m, cae a 50 puntos/m² a 100 m.
Consideraciones sobre la velocidad
La velocidad de vuelo afecta directamente a la densidad de puntos a lo largo de la dirección del vuelo.
Lento (3-5 m/s): Aumenta la densidad de puntos y mejora la detección de elementos. Utilice velocidades más bajas para levantamientos de corredores donde necesite capturar objetos pequeños (herrajes de líneas eléctricas, marcadores de tuberías). También es beneficioso en terrenos escarpados donde el sistema de seguimiento del terreno requiere tiempo de respuesta.
Medio (5-8 m/s): Estándar para la mayoría de los trabajos de levantamiento. Buen equilibrio entre eficiencia de cobertura y calidad de datos. La mayoría de los operadores profesionales vuelan en este rango.
Rápido (8-12 m/s): Reduce la densidad de puntos pero cubre grandes áreas rápidamente. Aceptable para trabajos de reconocimiento o proyectos donde los requisitos de densidad de puntos son moderados (20-50 puntos/m²).
Calcule la densidad de puntos real antes de volar. Un sensor que dispara 300.000 pulsos por segundo volando a 5 m/s con un espaciado de línea de 60 m produce una densidad diferente a la del mismo sensor a 10 m/s. El software debería calcular esto automáticamente según sus parámetros de vuelo.
Impacto del clima
El LiDAR funciona mejor que la fotogrametría en condiciones de cielo nublado, pero el clima sigue afectando las operaciones.
Condiciones óptimas: Cielo nublado, viento suave (menos de 8 m/s), aire seco. Las nubes no afectan los retornos del láser. Puede volar todo el día sin preocuparse por el ángulo del sol o las sombras.
Condiciones aceptables: Parcialmente nublado, vientos de 8-12 m/s. Supervise el rendimiento del mantenimiento de altitud. Los vientos más fuertes reducen la duración de la batería entre un 15 y un 25 %.
Evitar: Lluvia, niebla, nieve, vientos superiores a 15 m/s. Las gotas de agua dispersan los pulsos láser y reducen el alcance efectivo. La lluvia intensa puede reducir el alcance máximo entre un 30 y un 40 %. La niebla bloquea los retornos por completo.
Los vientos fuertes desestabilizan la plataforma y degradan el rendimiento de la IMU.
La temperatura afecta ligeramente el alcance. El aire frío es más denso, lo que aumenta el alcance entre un 2 y un 3 %. El aire caliente lo disminuye proporcionalmente. Esto es importante para los sensores que operan cerca de las especificaciones de alcance máximo.
Gestión de la batería
Las temperaturas frías reducen significativamente el tiempo de vuelo. Las baterías LiPo pierden entre un 20 y un 30 % de capacidad por debajo de los 10 °C y entre un 40 y un 50 % por debajo de los 0 °C.
Protocolo para clima frío:
- Almacene las baterías a temperatura ambiente hasta el momento de su uso en campo
- Utilice bolsas térmicas para baterías o manténgalas dentro de la calefacción de su vehículo
- Caliente las baterías a 20-25°C antes de instalarlas
- Despegue inmediatamente después de instalar las baterías calientes
- Espere tiempos de vuelo entre un 25 y un 30% más cortos en condiciones de congelación, incluso con el calentamiento
Planifique el número de baterías en consecuencia. Un sitio que requiere 4 baterías en verano podría necesitar 6 en invierno. Mantenga las baterías de repuesto calientes en un vehículo con calefacción entre vuelos.
RTK y precisión de posicionamiento
La precisión del LiDAR depende de la calidad del posicionamiento. La mayoría de los drones empresariales incluyen receptores GNSS RTK (cinemática en tiempo real).
Opciones de configuración RTK:
Corrección NTRIP: Conéctese a redes de corrección basadas en internet. Requiere cobertura celular. Precisión: 1-2 cm horizontal, 2-3 cm vertical.
Estación base: Configure su propia base RTK en un punto conocido. Funciona en áreas sin cobertura celular. Precisión: 1-2 cm horizontal, 2-3 cm vertical. Requiere equipo de receptor base (inversión adicional de $3,000-$8,000).
PPK (cinemática post-procesada): Procese los datos de posicionamiento después del vuelo utilizando los registros de la estación base. Ofrece la misma precisión que RTK pero no requiere enlace de radio durante el vuelo. Añade pasos de procesamiento, pero funciona en entornos de radiofrecuencia difíciles.
Para obtener la máxima precisión, establezca puntos de control terrestre (GCP) y utilícelos para verificar la precisión de la nube de puntos. Incluso con RTK, los GCP mejoran la confianza en los resultados para aplicaciones críticas.
Errores comunes que debe evitar
Calibración insuficiente
Omitir la calibración adecuada de la IMU provoca nubes de puntos onduladas o distorsionadas. Los giroscopios y acelerómetros internos del sensor se desvían durante el vuelo. Los patrones de calibración exponen la IMU a diversas orientaciones para que el software de procesamiento pueda calcular los factores de corrección.
Síntomas de una mala calibración:
- Las nubes de puntos aparecen onduladas o con efecto de rizado
- Los edificios se inclinan o parecen estar torcidos
- Las superficies del terreno muestran ondulaciones sistemáticas
- Los elementos verticales (muros, árboles) parecen inclinados
Solución: Calibre siempre antes de los vuelos de levantamiento. Para misiones de más de 30 minutos, añada patrones de calibración durante el vuelo. Realice una calibración posterior al vuelo para entregables profesionales. El software de procesamiento de algunos fabricantes de sensores requiere calibraciones previas y posteriores para obtener resultados óptimos.
Solapamiento insuficiente
Utilizar menos de un 30% de solapamiento entre las líneas de vuelo crea lagunas en los datos LiDAR de los UAV. La deriva por el viento, los errores de GPS o las variaciones del terreno desvían la trayectoria de vuelo real de las rutas planificadas. Un solapamiento insuficiente significa que estas desviaciones crean vacíos en los datos.
Solución: Utilice un 40% de solapamiento como práctica estándar. Auméntelo al 50-60% en condiciones de viento o terrenos difíciles. La inversión de tiempo es pequeña en comparación con los costes de repetir el vuelo.
Ignorar los puntos de control terrestre (GCP)
Aunque el LiDAR con RTK ofrece una excelente precisión absoluta, los GCP siguen mejorando la fiabilidad en aplicaciones críticas. Los levantamientos de ingeniería, los trabajos catastrales y los proyectos que requieren verificación por terceros se benefician de la validación con GCP.
Colocación de GCP: Distribuya de 4 a 6 puntos alrededor del perímetro del levantamiento y de 1 a 2 puntos interiores para sitios de menos de 50 hectáreas. Los sitios más grandes necesitan proporcionalmente más GCP.
Precisión objetivo: GPS de grado topográfico (±2 cm) para entregables profesionales.
Uso de GCP: Procese la nube de puntos con las posiciones RTK. Luego, mida las coordenadas de los GCP en la nube de puntos. Compárelas con las posiciones medidas en campo. Las discrepancias revelan errores sistemáticos. Muchos paquetes de procesamiento permiten ajustar la nube de puntos utilizando los GCP como control.
Apresurarse en el postprocesamiento
Dedicar tiempo a clasificar correctamente los puntos y filtrar el ruido mejora drásticamente la calidad de los entregables. Las nubes de puntos LiDAR sin procesar contienen ruido proveniente de aves, insectos, retornos atmosféricos y errores de trayectos múltiples.
Flujo de trabajo de procesamiento:
- Importación y verificación: Cargue la nube de puntos original. Compruebe la cobertura, la densidad de puntos y verifique que no existan lagunas de datos.
- Filtrado de ruido: Elimine los valores atípicos (puntos muy por encima o por debajo de la superficie local). La mayoría del software ofrece filtros de ruido automáticos. Inspeccione los resultados y elimine manualmente los errores evidentes restantes.
- Clasificación del terreno: Separe los retornos del suelo de la vegetación, edificios y otros elementos. Esto es fundamental para la generación de modelos digitales de elevación (DEM) de terreno desnudo. La clasificación automatizada funciona en terrenos suaves. Los sitios complejos requieren verificación y edición manual.
- Extracción de características: Clasifique edificios, vegetación, líneas eléctricas u otros elementos relevantes para los entregables del proyecto. Una buena clasificación hace que los datos sean útiles para los clientes.
- Verificación de precisión: Si estableció puntos de control terrestre (GCP), mídalos en la nube de puntos. Calcule el error RMS. Los entregables profesionales deben incluir declaraciones de precisión.
- Generación de entregables: Exporte nubes de puntos clasificadas, DEM, mapas de contorno u otros productos según las especificaciones del cliente.
Asigne el tiempo de procesamiento de forma adecuada. Un levantamiento de 50 hectáreas con 100 puntos/m² requiere de 4 a 8 horas para procesarse correctamente, incluyendo la revisión y edición de la clasificación. Acelerar la clasificación en 1 o 2 horas produce entregables de calidad inferior.
Mala gestión de archivos
Los proyectos LiDAR generan grandes conjuntos de datos. Un solo vuelo crea entre 2 y 10 GB de datos brutos del sensor. Los proyectos con múltiples vuelos que incluyen imágenes RGB pueden superar los 50-100 GB.
Protocolo de gestión de archivos:
- Copie los datos brutos del sensor al ordenador inmediatamente después del aterrizaje
- Verifique la integridad de los archivos antes de borrar el almacenamiento del sensor
- Mantenga una estructura de carpetas organizada (Cliente/Proyecto/Fecha/Vuelo)
- Conserve los datos sin procesar archivados incluso después de haberlos procesado
- Realice copias de seguridad en unidades físicas independientes o en la nube
La pérdida de datos implica repetir el vuelo por completo. Invierta en sistemas de almacenamiento y respaldo adecuados.
Ignorar los requisitos de procesamiento del fabricante
Cada sensor LiDAR tiene flujos de trabajo de procesamiento específicos. Algunos requieren software propietario para el procesamiento inicial antes de exportar a formatos estándar. Otros funcionan directamente con herramientas de terceros.
Lea la sección de procesamiento del manual de su sensor. El uso de flujos de trabajo incorrectos reduce la precisión o introduce artefactos. El software del fabricante suele incluir herramientas de refinamiento de calibración que mejoran significativamente los resultados.
Volar a demasiada altura para los requisitos del proyecto
La altitud parece una forma sencilla de ganar eficiencia, pero las limitaciones de densidad de puntos determinan la altitud máxima utilizable.
Ejemplo: Un cliente solicita 100 puntos/m² para un levantamiento de construcción. Su sensor dispara 300.000 pulsos por segundo con un campo de visión (FOV) de 70°. A 80 m de altitud con parámetros de vuelo estándar, usted entrega 75 puntos/m². El entregable no cumple con las especificaciones del cliente.
Solución: Calcule la altitud necesaria antes de planificar las misiones. Trabaje a partir de los requisitos de densidad de puntos. Verifique que los parámetros planificados alcancen la densidad especificada. El software debería calcular esto automáticamente, pero compruebe los cálculos usted mismo.
No probar el flujo de trabajo de procesamiento
Procese una pequeña sección de prueba antes de comprometerse con proyectos grandes. Verifique que su software de procesamiento maneje el formato de datos de su sensor. Confirme que las herramientas de clasificación funcionen en su tipo de terreno. Asegúrese de que los formatos de exportación de los entregables coincidan con los requisitos del cliente.
Un vuelo de prueba sobre 5-10 hectáreas revela problemas en el flujo de trabajo antes de que vuele 500 hectáreas y descubra errores durante el procesamiento.
Por qué el mapeo LiDAR es el futuro para los pilotos de drones
La industria de drones comerciales se está dividiendo en dos niveles. La fotografía aérea básica y el mapeo simple compiten por precio. Los operadores reducen sus tarifas para trabajos comunes. El LiDAR se encuentra en un mercado completamente distinto.
Los clientes que contratan servicios LiDAR necesitan datos que las cámaras no pueden capturar. Cuentan con presupuestos que reflejan esta necesidad. Las operaciones mineras pagan entre 1.500 y 3.000 dólares por día por levantamientos de acopios. Las empresas de servicios públicos destinan entre 100 y 300 dólares por kilómetro para el mapeo de corredores de líneas eléctricas. Las firmas de ingeniería facturan entre 150 y 400 dólares por hectárea por levantamientos topográficos con datos LiDAR.
Este trabajo existe porque las alternativas terrestres son más costosas y lentas. La topografía tradicional cuesta entre 2.000 y 5.000 dólares al día por una cuadrilla de dos personas con una cobertura limitada. El LiDAR en helicóptero cuesta entre 3.000 y 8.000 dólares por hora. Los drones ofrecen una calidad de datos comparable a una fracción del costo.
Factores de crecimiento del mercado
Diversas industrias están aumentando rápidamente la adopción de LiDAR:
Expansión de las energías renovables. Los proyectos solares y eólicos requieren estudios del terreno antes de la construcción. Los desarrolladores evalúan cientos de sitios potenciales. El LiDAR proporciona datos de elevación rápidos y precisos para el análisis de ingeniería. Un solo estudio de un parque eólico genera entre 5.000 y 15.000 dólares en ingresos por 2 o 3 días de trabajo de campo.
Envejecimiento de la infraestructura. Estados Unidos cuenta con 617.000 puentes, muchos de ellos construidos hace 50 o 70 años. Las agencias de transporte necesitan evaluaciones de estado. Los métodos de inspección tradicionales requieren cierres de carriles, andamios o acceso mediante cuerdas. Los estudios LiDAR capturan la geometría de la estructura de forma segura desde el aire. Los departamentos de transporte estatales están asignando presupuestos específicamente para la evaluación de infraestructuras mediante drones.
Modernización de la minería. Las operaciones mineras miden las reservas semanal o mensualmente para el control de inventario. Los estudios terrestres con estaciones totales llevan días y exponen al personal al tráfico de camiones de carga. Los operadores de LiDAR sobrevuelan los mismos sitios en horas sin exponer al personal en tierra. Las minas pagan igualas mensuales por este servicio.
Silvicultura y mercados de carbono. Los programas de créditos de carbono necesitan mediciones de biomasa para su verificación. El LiDAR proporciona una cobertura total de las masas forestales. El muestreo tradicional por parcelas cubre entre el 2% y el 5% del área. El LiDAR escanea el 100%. Los consultores forestales y los desarrolladores de proyectos de carbono son clientes importantes para esta aplicación.
Impulso normativo para obtener mejores datos. Las regulaciones ambientales exigen cada vez más datos detallados sobre el terreno y la vegetación. La delimitación de humedales, el mapeo de llanuras aluviales y la evaluación de hábitats se benefician de la capacidad del LiDAR para mapear la superficie del suelo bajo la vegetación. Las empresas de consultoría ambiental están adoptando el LiDAR para estas aplicaciones.
Accesibilidad tecnológica
Las barreras de entrada al LiDAR han disminuido significativamente. Hace cinco años, los sensores LiDAR profesionales costaban entre 100.000 y 200.000 dólares. Hoy en día, los sistemas capaces comienzan en 25.000 dólares. Los modelos Zenmuse L1 y L2 de DJI llevaron el LiDAR de grado topográfico a la plataforma M300/M350 a precios que los pequeños operadores pueden justificar.
El software de procesamiento también ha mejorado. Las herramientas basadas en la nube como DJI Terra simplifican los flujos de trabajo. Las aplicaciones de escritorio como QGIS (gratuito) y CloudCompare (gratuito) manejan la clasificación y el análisis básicos. No necesita licencias de software de 10.000 dólares para ofrecer resultados profesionales.
La automatización de la planificación de vuelos hace que las misiones complejas sean manejables. Software como UgCS gestiona automáticamente el seguimiento del terreno, los patrones de calibración y las misiones con múltiples baterías. Lo que hace cinco años requería pilotos expertos, ahora es accesible para operadores con experiencia estándar en drones comerciales.
Construir un negocio de servicios LiDAR
Los operadores de LiDAR exitosos se enfocan en sectores específicos. No promocione "servicios de LiDAR con drones" de forma genérica. Apunte a industrias con necesidades claras:
Para la construcción y la topografía: Colabore con empresas de ingeniería y contratistas generales. Ofrezca seguimiento de volúmenes, monitoreo de progreso y documentación de obra terminada. Establezca relaciones con 3 a 5 clientes habituales que requieran levantamientos mensuales o trimestrales.
Para servicios públicos: Contacte a cooperativas eléctricas y empresas de transmisión. El mapeo de corredores de líneas eléctricas genera ingresos recurrentes. Una vez que haya levantado la red de una empresa de servicios públicos, volverán anualmente o cada dos años para actualizaciones de gestión de vegetación.
Para silvicultura: Contacte a empresas madereras, organizaciones de conservación y desarrolladores de proyectos de carbono. El trabajo de inventario forestal y evaluación de biomasa se realiza en grandes bloques (de 500 a 5,000 hectáreas). Los proyectos individuales generan entre $15,000 y $50,000 en ingresos.
Para minería y áridos: La medición de acopios es un trabajo constante y predecible. Las canteras y minas necesitan levantamientos semanales o mensuales. Un solo sitio genera entre $1,200 y $2,000 mensuales. Consiga 3 o 4 sitios y tendrá una base de ingresos recurrentes.
La diferenciación clave? Usted puede entregar datos que estos clientes necesitan y que los operadores de fotogrametría no pueden proporcionar. Promocione esta capacidad directamente. Muestre muestras de nubes de puntos bajo el dosel forestal. Demuestre modelos digitales de terreno (DEM) de suelo desnudo en sitios con vegetación. Presente cálculos de volumen antes y después en levantamientos de acopios.
Inversión y retorno de inversión (ROI)
Un equipo LiDAR profesional requiere una inversión de capital:
- Plataforma de drones empresarial: $10,000-$15,000 (M300/M350)
- Sensor LiDAR: $25,000-$40,000 (Zenmuse L2, alternativas de gama media)
- Software de planificación de vuelo: $0-$3,000 anuales (niveles de UgCS)
- Software de procesamiento: $0-$5,000 (depende de las aplicaciones)
- Baterías y accesorios adicionales: $2,000-$4,000
Inversión total: $40,000-$65,000 para un sistema capaz.
El potencial de ingresos justifica esta inversión rápidamente. Un levantamiento de corredor de servicios públicos genera entre $8,000 y $15,000 por 3 a 5 días de trabajo (planificación, vuelo, procesamiento). Un cliente minero que paga $1,500 mensuales genera $18,000 anuales. Tres o cuatro clientes habituales cubren la inversión de su equipo en el primer año.
Compare esto con la competencia de fotogrametría. Los servicios básicos de mapeo cobran entre $500 y $1,500 por día. El trabajo con LiDAR exige entre $1,500 y $3,000 diarios. La prima de mercado existe porque esta capacidad ofrece un valor que la competencia no puede igualar.
Cómo empezar
Si ya utilizas un DJI M300 o M350, ya cuentas con una plataforma compatible con LiDAR. Prueba el mercado antes de comprar sensores. Contacta a clientes potenciales en tus sectores objetivo, explícales las capacidades del LiDAR y pregúntales sobre sus métodos de topografía y costes actuales. Descubrirás la demanda rápidamente.
Para las pruebas iniciales, considera UgCS Open (gratuito, con funciones limitadas). Planifica misiones de muestra y aprende el flujo de trabajo del software. Cuando estés listo para licitar proyectos, actualízate a UgCS Expert para obtener capacidades completas de planificación de misiones LiDAR.
Empieza con un sensor que se ajuste a tu mercado objetivo. ¿Construcción y topografía? El Zenmuse L2 cubre la mayoría de las aplicaciones. ¿Trabajos forestales? Los sensores de gama media como los sistemas de YellowScan Mapper o Rock Robotic funcionan bien. ¿Inspección de líneas eléctricas? Considera sensores optimizados para trabajos en corredores con mayores tasas de pulso.
No esperes a que las condiciones sean perfectas o a tener un conocimiento absoluto. Los clientes necesitan datos LiDAR ahora. Los operadores que realizan este trabajo hoy están construyendo relaciones con clientes y una reputación que se consolidará con los años. Empieza poco a poco, entrega un trabajo de calidad y crece a partir de ahí.
Con plataformas de drones empresariales, sensores LiDAR de gama media y herramientas de planificación de vuelo especializadas como UgCS, tienes todo lo necesario para competir en trabajos de topografía de alto valor. La demanda existe. La tecnología es accesible. La prima de mercado es real.
Conclusión y próximos pasos
El mapeo LiDAR ofrece una ventaja competitiva significativa para los pilotos profesionales de drones. Te permite licitar contratos de alto valor en silvicultura, ingeniería y servicios públicos que son inaccesibles para los drones con cámaras estándar.
Sin embargo, el hardware es solo la mitad de la ecuación. Para ofrecer resultados de nivel topográfico, necesitas un software de planificación de vuelo riguroso que gestione las exigencias únicas de los sensores LiDAR.
La topografía LiDAR es una inversión. No permitas que un sensor de 50.000 dólares falle debido a un error en la planificación del vuelo.
Tu sensor LiDAR es tan bueno como tu plan de vuelo. Elimina los vacíos de datos y garantiza una densidad de puntos constante con la herramienta estándar del sector para pilotos profesionales.

Preguntas frecuentes sobre el mapeo con drones LiDAR
¿Qué precisión tiene el mapeo con drones LiDAR?
El LiDAR en UAV suele alcanzar una precisión vertical de 2-5 cm, llegando a 1-2 cm en sistemas de nivel topográfico cuando se utiliza procesamiento PPK/RTK. La precisión depende de la calidad del sensor, los parámetros de vuelo y el flujo de trabajo de procesamiento.
Rangos de precisión típicos:
Sensores de nivel básico (Velodyne Puck, YellowScan Mapper): ±5 cm vertical, ±10 cm horizontal
Sensores de gama media (Zenmuse L1/L2, Rock Robotic R2A): ±3 cm vertical, ±5 cm horizontal
Sensores de nivel topográfico (RIEGL miniVUX, YellowScan Surveyor Ultra): ±1-2 cm vertical, ±2-3 cm horizontal.
Estas especificaciones asumen:
- Corrección GPS RTK o PPK
- Calibración adecuada de la IMU antes y después del vuelo
- Altitud de vuelo adecuada (40-100 m sobre el nivel del suelo para la precisión indicada)
- Buena cobertura de satélites GPS (más de 8 satélites)
- Calibración correcta del sensor y alineación del boresight
Factores que reducen la precisión:
Condiciones GPS deficientes: Volar en cañones, bajo líneas eléctricas o cerca de edificios altos reduce la visibilidad de los satélites. Los errores de posición aumentan a 10-30 cm sin corrección RTK.
Calibración omitida: la deriva de la IMU introduce errores sistemáticos. Las nubes de puntos aparecen onduladas. La precisión se reduce a 10-20 cm incluso con buenos sensores.
Altitud excesiva: Los sensores tienen un alcance efectivo máximo. Operar cerca de este límite reduce la precisión. Un sensor con una precisión nominal de 1-2 cm a 100 m podría ofrecer una precisión de 5-8 cm a 200 m.
Velocidad de vuelo elevada: El movimiento rápido desafía el rendimiento de la IMU. Volar a 15 m/s reduce la precisión en comparación con 5 m/s, manteniendo todo lo demás constante.
Calidad del postprocesamiento: Una clasificación apresurada y un filtrado de ruido deficiente introducen errores. Dedicar tiempo a un procesamiento adecuado mejora significativamente la precisión de los resultados.
Cómo mejorar la precisión: Establezca puntos de control terrestre (GCP) con GPS de grado topográfico. Mida las coordenadas de los GCP con una precisión de ±2 cm. Procese la nube de puntos con posiciones RTK. Luego, verifique los resultados con los GCP. Ajuste si existen errores sistemáticos. Este flujo de trabajo ofrece la mejor precisión posible para aplicaciones críticas.
¿Cuáles son las mejores condiciones meteorológicas para los levantamientos con drones LiDAR?
El LiDAR funciona en condiciones donde la fotogrametría terrestre no puede. Sin embargo, el clima sigue afectando las operaciones.
Condiciones óptimas:
- Cielos nublados (las nubes no afectan los retornos del láser)
- Vientos suaves (menos de 8 m/s)
- Aire seco
- Temperaturas entre 10 y 30 °C
Puede volar todo el día sin preocuparse por el ángulo del sol. No hay sombras que considerar. La iluminación constante no importa porque el LiDAR proporciona su propia fuente de luz.
Condiciones aceptables:
- Parcialmente nublado
- Vientos de 8 a 12 m/s (monitoree la estabilidad de la plataforma)
- Niebla ligera (reduce el alcance entre un 10 y un 20 %, pero sigue siendo operativo)
- Temperaturas frías hasta -10 °C (la capacidad de la batería disminuye entre un 25 y un 30 %, planifique en consecuencia)
Evite estas condiciones:
Lluvia: Las gotas de agua dispersan los pulsos láser. La lluvia ligera reduce el alcance entre un 20 y un 30 %. La lluvia intensa reduce el alcance entre un 40 y un 50 % o hace que el levantamiento sea imposible. El sensor sigue funcionando, pero la calidad de los datos disminuye y la cobertura efectiva cae.
Niebla densa: La niebla densa bloquea los retornos del láser por completo. Si no puede ver 100 metros visualmente, no realice levantamientos LiDAR.
Vientos fuertes: Los vientos superiores a 15 m/s (33 mph) desestabilizan la plataforma. El rendimiento de la IMU disminuye y la calidad de la nube de puntos se ve afectada. Además, el dron puede tener dificultades para mantener la trayectoria de vuelo planificada, lo que genera lagunas en la cobertura.
Nieve: La nieve que cae tiene el mismo efecto que la lluvia. La capa de nieve en el suelo no supone un problema (ya que se está midiendo la superficie de la nieve), pero las nevadas activas bloquean los pulsos láser.
Temperaturas extremas: Las condiciones de calor extremo (más de 40 °C) pueden afectar al rendimiento del sensor; consulte las especificaciones del fabricante. El frío intenso (por debajo de -15 °C) provoca una pérdida considerable de la capacidad de la batería y puede afectar al funcionamiento del sensor.
Estrategia ante el viento: Despegue desde lugares protegidos. Vuele durante las horas de la mañana, cuando el viento suele ser más tranquilo. Reduzca la velocidad de vuelo en condiciones de ráfagas para ayudar al piloto automático a mantener una altitud estable. Aumente el solapamiento lateral del 40 % al 50-60 % para compensar la deriva causada por el viento.
Consideraciones estacionales: El otoño y el principio de la primavera suelen ofrecer condiciones excelentes para LiDAR en climas templados. Los árboles de hoja caduca han perdido el follaje (lo que mejora la penetración en el suelo), las temperaturas son moderadas y el cielo suele estar nublado. El verano puede ser adecuado, pero evite el calor del mediodía. El invierno es viable si gestiona el calentamiento de las baterías y evita las precipitaciones.
¿Qué superficie se puede cubrir en un solo vuelo de dron LiDAR?
La cobertura depende del tiempo de vuelo de la plataforma, las especificaciones del sensor, la altitud y la densidad de puntos requerida.
Ejemplos de cobertura típica:
DJI M300 con Zenmuse L2:
- Tiempo de vuelo: 35-40 minutos de tiempo de levantamiento productivo por batería
- A 80 m de altitud, 8 m/s de velocidad y 40 % de solapamiento lateral: 50-70 hectáreas por batería
- A 60 m de altitud, 6 m/s de velocidad y 50 % de solapamiento lateral: 25-35 hectáreas por batería
DJI M350 con sensor de rango medio:
- Tiempo de vuelo: 38-43 minutos de tiempo de levantamiento productivo por batería
- Cobertura similar a la del M300 (tiempo de vuelo ligeramente superior)
VTOL de ala fija con LiDAR:
- Tiempo de vuelo: 45-60 minutos de tiempo productivo de levantamiento
- A 120 m de altitud: 150-250 hectáreas por vuelo
- Ideal para reconocimiento de grandes áreas o requisitos de menor densidad de puntos
Ajustes en condiciones reales:
Estas cifras asumen condiciones ideales. Reduzca las estimaciones de cobertura en un 20-30% por:
- Viento superior a 10 m/s (consume la batería más rápido)
- Temperaturas frías (la capacidad de la batería disminuye)
- Terreno complejo con cambios de elevación (más ascensos y descensos)
- Múltiples patrones de calibración (resta tiempo a la cobertura del levantamiento)
Gestión conservadora de la batería (aterrizar al 30% en lugar del 25%)
Operaciones con múltiples baterías:
Los sitios grandes requieren cambios de batería. Planifique las misiones con puntos de intercambio de baterías. El software moderno de planificación de vuelo reanuda las misiones desde el último punto de referencia completado.
Ejemplo: Un sitio de 200 hectáreas a 80 m de altitud con una densidad de puntos moderada requiere 3-4 baterías. Tiempo total de vuelo: 2-3 horas, incluyendo cambios de batería y comprobaciones del sistema. Tiempo total transcurrido: 4-6 horas, incluyendo planificación de la misión, configuración y verificación posterior al vuelo.
Levantamientos de corredores:
Las características lineales se cubren de forma diferente. Corredores de líneas eléctricas:
- A 60 m de altitud, velocidad de 8 m/s: 25-35 km por batería
- A 80 m de altitud, velocidad de 10 m/s: 35-45 km por batería
La cobertura del corredor depende de su anchura. Un corredor de 100 m de ancho requiere 2-3 líneas de vuelo. Un corredor de 200 m de ancho requiere 4-5 líneas. Esto afecta la distancia total cubierta por batería.
Optimización de la cobertura:
Vuele más alto para obtener la máxima cobertura de área (la densidad de puntos disminuye). Vuele más bajo para obtener la mayor densidad de puntos (la cobertura de área disminuye). Ajuste la altitud a los requisitos del proyecto. No vuele más alto de lo necesario para la densidad de puntos especificada.
Utilice una planificación de vuelo eficiente. Minimice el tiempo de tránsito hacia el área de levantamiento. Optimice la dirección de las líneas de vuelo para reducir el número de giros. Cada giro desperdicia tiempo y capacidad de batería.