


Esta guía está escrita para topógrafos, profesionales de SIG, ingenieros y proveedores de servicios con drones que necesitan comprender el flujo de trabajo completo de la cartografía con drones, desde la planificación de la misión hasta la entrega de datos. Analizamos las decisiones que realmente afectan a la calidad de sus resultados: parámetros de vuelo, elección de sensores, métodos de posicionamiento, limitaciones de procesamiento y el software que integra todo el proceso.
Si está creando un servicio de cartografía con drones desde cero o perfeccionando una operación existente, esta es la referencia a la que siempre volverá.
¿Qué es la cartografía con drones?
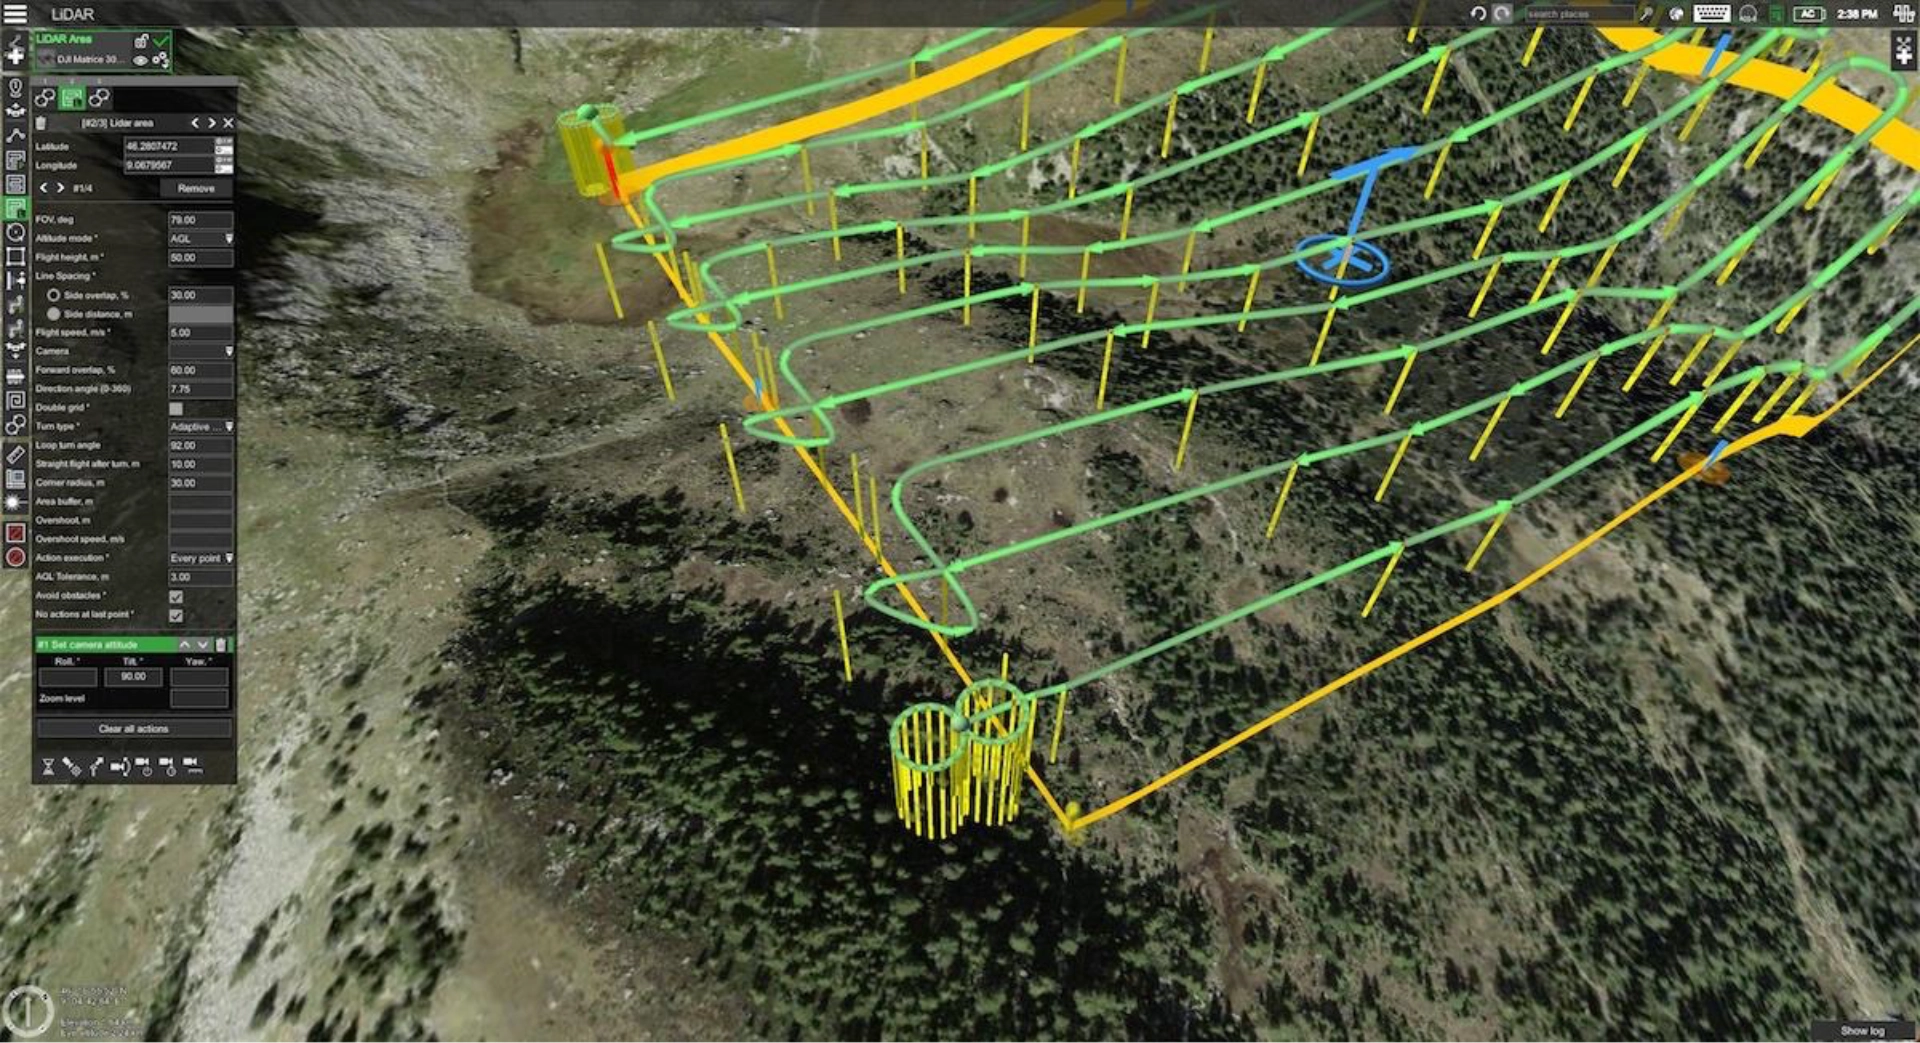
La cartografía con drones (también llamada cartografía UAV) es el proceso de utilizar vehículos aéreos no tripulados equipados con cámaras, sensores LiDARo cámaras multiespectrales para recopilar datos aéreos georreferenciados que pueden procesarse para obtener resultados medibles en 2D y 3D. Los ortomosaicos, los modelos digitales de elevación, las nubes de puntos, las mallas 3D y las superposiciones térmicas son entregables estándar. La convergencia de los drones y la tecnología cartográfica ha hecho posible capturar datos espaciales de calidad topográfica en horas en lugar de semanas.
Esto es diferente de la fotografía aérea. Un fotógrafo inmobiliario toma imágenes atractivas. Un profesional de la cartografía con drones captura imágenes superpuestas y geoetiquetadas a altitudes controladas con relaciones de solapamiento precisas, y luego procesa esos datos para convertirlos en modelos espacialmente precisos que ingenieros, topógrafos y gestores de proyectos pueden utilizar para realizar mediciones.
También es diferente de la inspección con drones, donde el objetivo es la evaluación visual de un activo específico (un puente, un tejado, una línea eléctrica). La cartografía con drones produce datos que cubren un área completa con una resolución uniforme.
Terminología clave en la cartografía con drones
Antes de profundizar, aquí tiene los términos que encontrará a lo largo de esta guía:
- Distancia de muestreo en el suelo (GSD): El tamaño real que representa cada píxel. Con un GSD de 2 cm/px, un píxel cubre 2 cm en el terreno. Un GSD más bajo significa una mayor resolución, lo que requiere volar a menor altura.
- Solapamiento (frontal y lateral): El porcentaje de área compartida entre imágenes consecutivas. La fotogrametría suele requerir un solapamiento frontal del 75-85% y un solapamiento lateral del 60-70% para producir reconstrucciones precisas.
- AGL (Altura sobre el nivel del suelo): Altitud de vuelo medida en relación con la superficie del terreno directamente debajo del dron, no respecto al nivel del mar. Mantener una AGL constante es fundamental para obtener un GSD uniforme.
- AMSL (Altura sobre el nivel medio del mar): Altitud absoluta. Útil para el cumplimiento de la normativa aérea, pero no para la precisión cartográfica, ya que la altura del terreno varía.
- MDE (Modelo Digital de Elevación): Una representación 3D de la elevación del terreno. Los MDE son tanto un insumo para la planificación de vuelo (para el seguimiento del terreno) como un resultado del mapeo con drones.
- PCC (Punto de Control Terrestre): Un punto físico en el terreno con coordenadas conocidas, utilizado para mejorar la precisión posicional durante el procesamiento.
- RTK (Cinemática en tiempo real): Método de corrección GNSS que proporciona un posicionamiento a nivel centimétrico durante el vuelo mediante un enlace de radio continuo con una estación base.
- PPK (Cinemática post-procesada): Corrección GNSS aplicada después del vuelo, utilizando datos satelitales brutos registrados. No requiere enlace de radio en tiempo real.
- Fotogrametría: La ciencia de extraer mediciones 3D a partir de fotografías 2D utilizando algoritmos de Estructura a partir del Movimiento (SfM).
- Nube de puntos: Un conjunto de datos de millones de puntos 3D individuales, cada uno con coordenadas X, Y, Z. Generado mediante LiDAR o coincidencia fotogramétrica densa.
- Ortomosaico: Una única imagen aérea corregida geométricamente, compuesta por cientos o miles de fotos superpuestas. Las mediciones tomadas a partir de un ortomosaico son espacialmente precisas.
Resultados y precisión del mapeo con drones
En las condiciones adecuadas, el mapeo fotogramétrico con drones alcanza una precisión horizontal de 2-3 cm y una precisión vertical de 3-5 cm. El mapeo basado en LiDAR puede alcanzar una precisión vertical similar o superior. Estas cifras suponen una colocación adecuada de los GCP (o georreferenciación directa mediante corrección RTK/PPK), parámetros de vuelo coherentes y flujos de trabajo de procesamiento correctos. Si se omite alguno de estos pasos, la precisión disminuye rápidamente.
Cómo el mapeo con drones resuelve desafíos del mundo real
El mapeo con drones sustituye la recopilación de datos terrestre, lenta, costosa y a veces peligrosa, por levantamientos aéreos rápidos y repetibles. El valor específico depende del sector.
- Construcción: Realice un seguimiento del progreso de los movimientos de tierra, calcule volúmenes de corte y relleno, y genere modelos as-built sin detener las obras activas. Los levantamientos periódicos con drones (semanales o quincenales) proporcionan a los jefes de proyecto el estado actual de la obra superpuesto a las superficies de diseño en plataformas GIS o BIM (Building Information Modeling). Un terreno de 50 hectáreas que a un equipo de tierra le lleva una semana medir, puede ser sobrevolado y procesado en un solo día.
- Agricultura: Supervise la salud de los cultivos en cientos de hectáreas mediante NDVI e imágenes multiespectrales. Identifique las zonas estresadas antes de que sean visibles a simple vista. Los levantamientos de mapeo con drones a una altitud y resolución constantes proporcionan los datos uniformes de los que dependen los algoritmos de agricultura de precisión. Una investigación de la Universidad de Dalhousie demostró que UgCS Circlegrammetry (trayectorias de vuelo circulares con imágenes oblicuas) redujo el tiempo de mapeo en un 64% en comparación con los métodos estándar de fotogrametría para agricultura de precisión.
- Minería: Mida volúmenes de acopio con precisión centimétrica, controle la estabilidad de las paredes de la mina a lo largo del tiempo y mantenga modelos de terreno actualizados para la planificación de voladuras. Los datos de los levantamientos cartográficos con drones se integran directamente en el software de planificación minera. Los sitios mineros remotos y con conectividad limitada necesitan herramientas de planificación de vuelo que funcionen completamente sin conexión, con mapas en caché y datos de elevación precargados.
- Investigación académica: Repita patrones de levantamiento idénticos durante meses o años para estudios ambientales longitudinales. Investigadores de la Universidad de Nevada utilizaron cartografía con drones equipados con sensores multiespectrales y seguimiento de terreno UgCS para monitorear la especie en peligro de extinción Peirson's Milkvetch en las dunas del desierto, logrando una precisión de detección del 93%. La capacidad de repetir exactamente los mismos parámetros de misión fue fundamental para comparar los datos a lo largo de un estudio de tres años.
- Energía y servicios públicos: Inspeccione y mapee corredores de líneas eléctricas, rutas de oleoductos y parques solares. El mapeo de corredores a lo largo de cientos de kilómetros requiere rutas de vuelo automatizadas con seguimiento de terreno para mantener una altitud segura sobre colinas y valles. Trident Industries redujo el tiempo de planificación de la misión en un 70% y el tiempo de ejecución en campo entre un 30% y un 40% al mapear líneas de transmisión en Misuri e Illinois, cambiando la planificación manual de puntos de referencia por herramientas automatizadas de corredores.
Monitoreo ambiental: Mapee patrones de erosión, rastree cambios en la densidad forestal y evalúe daños por inundaciones. El mapeo térmico identifica anomalías de calor. El LiDAR penetra el dosel vegetal para medir la superficie del terreno subyacente.
Requisitos para misiones de mapeo con drones
Antes de planificar un vuelo, debe asegurarse de contar con la base adecuada.
Autorización normativa. Necesita una certificación de piloto de drones comercial en su jurisdicción (FAA Part 107 en EE. UU., autorización A2 CofC o STS bajo EASA en Europa). Verifique las restricciones del espacio aéreo para su área de estudio. El espacio aéreo controlado cerca de aeropuertos requiere exenciones adicionales o autorización LAANC. Algunos sitios requieren permiso del propietario o permisos adicionales.
Hardware adecuado para el trabajo. Su plataforma de drones, sensor y configuración GNSS deben coincidir con los resultados que espera su cliente. Un DJI Mavic 3 Enterprise con módulo RTK maneja muchos trabajos de fotogrametría estándar. Un DJI Matrice 350 RTK con Zenmuse L2 permite realizar mapeo de corredores con LiDAR. El trabajo multiespectral requiere cargas útiles especializadas.
Reconocimiento del sitio. Identifique zonas de despegue/aterrizaje, obstáculos (líneas eléctricas, árboles, estructuras), cambios en la elevación del terreno y cualquier peligro. Para sitios con variaciones de elevación significativas, necesitará datos de Modelos Digitales de Elevación para planificar vuelos que sigan el terreno.
Resultados definidos y requisitos de precisión. Sepa lo que necesita su cliente antes de volar. Un ortomosaico para el seguimiento de progreso tiene requisitos diferentes a los de un MDE para cálculos de movimiento de tierras. Las especificaciones de precisión determinan su GSD, lo que a su vez define su altitud, los ajustes de solapamiento y la duración del vuelo.
Software de planificación de vuelo adecuado. Las aplicaciones de planificación para tabletas funcionan para áreas rectangulares simples en terreno plano. El terreno complejo, los corredores largos, las áreas grandes que requieren vuelos con múltiples baterías o las misiones con sensores LiDAR necesitan planificación de vuelo en escritorio con importación de MDE, vista previa de misión en 3D y segmentación automática de baterías.
Explicación del flujo de trabajo de mapeo con drones
Todo proyecto de mapeo con drones sigue el mismo flujo de trabajo fundamental. La calidad de su resultado final depende de ejecutar cada etapa correctamente. Aquí presentamos el proceso general, con cada etapa detallada a continuación.
Etapa 1: Alcance y planificación del proyecto
Defina los límites del área de estudio, el GSD requerido, los objetivos de precisión y el formato de entrega. Importe el área de interés desde un archivo KML, CSV o shapefile a su software de planificación de vuelo. Verifique los datos de elevación del terreno para el área. Identifique cualquier obstáculo o restricción del espacio aéreo.
La planificación previa al vuelo es donde realmente comienzan la mayoría de los fallos en el mapeo. Subestimar el requisito de precisión, elegir la altitud incorrecta o no tener en cuenta la variación del terreno producirá datos que no podrán cumplir con las especificaciones del cliente, sin importar qué tan bien vuele.
Etapa 2: Planificación del vuelo
Define los parámetros de vuelo: altitud (basada en el GSD objetivo), porcentajes de solapamiento, velocidad de vuelo, intervalo de disparo de la cámara y tipo de patrón de vuelo. Para fotogrametría, lo habitual es usar patrones de cuadrícula estándar con un 75-80% de solapamiento frontal y un 65-70% de solapamiento lateral. Para el modelado 3D de estructuras, añade patrones de cuadrícula cruzada (doble cuadrícula) o pasadas oblicuas.
Si el terreno tiene un desnivel superior a 20-30 metros, una planificación a altitud constante producirá un GSD inconsistente. El dron volará demasiado alto en los valles (GSD más grueso, menos detalle) y demasiado bajo en las cimas (riesgo de colisión). El modo de seguimiento de terreno, en el que el dron ajusta la altitud basándose en datos de MDE para mantener una altura sobre el terreno (AGL) constante, soluciona esto. La calidad del seguimiento depende directamente de la resolución de tu MDE y de la capacidad de tu software de planificación de vuelo.
Revisa la misión en 3D antes de volar. Comprueba el perfil de elevación. Verifica el espacio libre sobre los obstáculos. Confirma los requisitos de batería y los puntos de interrupción.
Etapa 3: Configuración de puntos de control terrestre (si es necesario)
Coloca los GCP en el área de estudio antes de volar. La práctica estándar es utilizar de 5 a 10 GCP para la mayoría de los sitios, distribuidos uniformemente, incluyendo los bordes y el centro. Mide cada GCP con un receptor GNSS de grado topográfico. Si utilizas RTK o PPK en lugar de GCP (o en combinación), verifica la configuración de tu estación base o la conexión CORS.
Etapa 4: Captura de datos
Realiza la misión planificada. Supervisa las condiciones del viento, los niveles de batería y cualquier desviación. Para misiones que requieran varias baterías, realiza los cambios en los puntos previstos y confirma que la misión se reanuda desde la ubicación correcta sin dejar huecos.
Los errores más comunes en campo: olvidar comprobar los ajustes de la cámara antes del despegue, no verificar el estado de la corrección RTK, volar con condiciones de viento que provocan desenfoque en las imágenes y una mala gestión de la batería que deja lagunas en la cobertura.
Etapa 5: Procesamiento
Importa las imágenes capturadas al software de fotogrametría . El software alinea las imágenes, genera una nube de puntos dispersa, construye una nube de puntos densa y produce tus entregables: ortomosaico, MDE/MDS/MDT, malla 3D, mapas de curvas de nivel o cálculos de volumen.
El tiempo de procesamiento depende del número de imágenes, tu hardware y el tipo de resultado. Un levantamiento de 200 imágenes puede procesarse en 30 minutos en una estación de trabajo moderna. Un escaneo de corredor de 5000 imágenes podría llevar horas.
Etapa 6: Control de calidad y entrega
Comprueba los resultados con los GCP o puntos de referencia conocidos. Verifica que la precisión cumpla con las especificaciones del proyecto. Exporta en los formatos requeridos (GeoTIFF, LAS/LAZ, DXF, OBJ) y entrega al cliente a través de su plataforma preferida.
Dónde ocurren la mayoría de los errores
En la práctica, la mayoría de los fallos en el mapeo con drones se deben a tres etapas:
- Planificación. Altitud incorrecta para el GSD requerido. Falta de seguimiento de terreno en sitios con relieve. Solapamiento insuficiente.
- Ejecución en campo. GCP omitidos. Conexión RTK perdida durante el vuelo. Brechas de cobertura por una mala gestión de la batería.
- Procesando. Sistema de coordenadas incorrecto. Mediciones de GCP faltantes. Nubes de puntos subprocesadas.
Invierta su tiempo en la planificación y la ejecución en campo. El software de procesamiento es lo suficientemente maduro como para que rara vez introduzca errores por sí solo.
Tipos de mapas con drones
El mapeo con drones genera diversos tipos de resultados. Cada uno tiene un propósito diferente.
Mapas ortomosaicos
Una única imagen aérea corregida geométricamente que cubre toda el área de estudio. Cada píxel está georreferenciado. Puede realizar mediciones precisas de distancia, área y perímetro directamente desde la imagen. Los ortomosaicos son el resultado de mapeo con drones más utilizado en todas las industrias.
Modelos digitales de elevación (MDE)
Un término general para cualquier conjunto de datos ráster que represente la elevación. Los MDE incluyen tanto los MDS como los MDT (ver abajo). El término a veces se usa indistintamente con MDT, dependiendo del software y la región.
Modelos digitales de superficie (MDS)
Un modelo que muestra la elevación de todo lo que hay en la superficie: edificios, árboles, vehículos, estructuras. Un MDS de una obra en construcción muestra los techos, las grúas y las pilas de materiales junto con el terreno.
Modelos digitales del terreno (MDT)
Un modelo de la superficie terrestre desnuda con todos los objetos sobre el suelo eliminados. Los MDT son esenciales para cálculos de volumen, análisis de drenaje y planes de nivelación. Generar MDT precisos requiere LiDAR (que puede penetrar la vegetación) o procesamiento fotogramétrico con buena visibilidad del suelo.
Mapas 3D mediante fotogrametría
El mapeo 3D con drones mediante fotogrametría crea mallas detalladas y modelos texturizados a partir de imágenes superpuestas de drones. Se utiliza para inspecciones de edificios, documentación de patrimonio y comunicación visual de proyectos. Técnicas como la fotogrametría circular (trayectorias de vuelo circulares con ángulos de cámara oblicuos) producen una mejor cobertura 3D de formas complejas con menos imágenes y menos tiempo de vuelo que los enfoques tradicionales de cuadrícula y entramado.
Mapas 3D mediante datos LiDAR
Las nubes de puntos LiDAR producen representaciones 3D extremadamente densas. A diferencia de la fotogrametría, el LiDAR funciona en condiciones de poca luz y penetra la vegetación. Mapas 3D basados en LiDAR son el estándar para la silvicultura, el mapeo de corredores de líneas eléctricas y cualquier proyecto en el que necesite ver a través del dosel forestal.
Mapas de curvas de nivel
Curvas de nivel de elevación derivadas de modelos digitales de elevación (DEM), que muestran líneas de igual altitud. Se utilizan para levantamientos topográficos, planes de nivelación de terrenos y diseño de drenajes. La mayoría de los programas de procesamiento exportan curvas de nivel a intervalos definidos por el usuario.
Mapas térmicos
Mapas de distribución de calor capturados con sensores infrarrojos térmicos. Sus aplicaciones incluyen la inspección de paneles solares (identificación de celdas defectuosas), auditorías energéticas de edificios, búsqueda y rescate, y monitoreo ambiental.
Mapas NDVI
Los mapas del Índice de Vegetación de Diferencia Normalizada utilizan datos multiespectrales para medir la salud de las plantas. La vegetación sana refleja más luz infrarroja cercana y absorbe más luz roja. Los valores de NDVI oscilan entre -1 y +1, donde los valores más altos indican una vegetación más densa y saludable. Es fundamental para la agricultura de precisión, la silvicultura y la evaluación ambiental.
Mapas volumétricos
Cálculos de volumen derivados de modelos digitales de superficie (DSM) o de terreno (DTM). Se utilizan para medir el volumen de acopios en minería y construcción (grava, tierra, áridos), realizar un seguimiento del progreso de excavación y relleno, y verificar las cantidades de material para facturación.
Fundamentos de planificación de vuelo para la precisión del mapeo
La planificación del vuelo es donde se gana o se pierde la precisión del mapeo. Cada parámetro que establezca afecta directamente la calidad de su resultado final.
Altitud y GSD
Su altitud de vuelo determina su Distancia de Muestreo en el Suelo (GSD). La relación está fijada por el tamaño del sensor y la distancia focal de su cámara. Para una DJI Zenmuse P1 (45 MP, lente de 35 mm), volar a 100 m sobre el nivel del suelo (AGL) produce un GSD de aproximadamente 1,2 cm/px. A 60 m, se obtiene alrededor de 0,7 cm/px. A 8 m AGL, los investigadores de MeteoSwiss lograron 1 mm/px para la medición de granizo, una resolución imposible por encima de los 12 m con las aplicaciones de vuelo estándar de DJI. Calcule la altitud requerida antes de planificar cualquier otra cosa.
Solapamiento
Un mayor solapamiento significa más coincidencias de imágenes para el algoritmo de fotogrametría, lo que se traduce en una mayor precisión. Recomendaciones estándar: 75-80% de solapamiento frontal y 65-70% de solapamiento lateral para mapeo general. Para modelado 3D, aumente ambos al 80% o más. Para áreas con mucha vegetación, aumente aún más. Un mayor solapamiento implica más imágenes, más tiempo de vuelo y un procesamiento más largo, así que equilibre las necesidades de precisión con las limitaciones operativas.
Velocidad de vuelo
Una mayor velocidad de vuelo significa menos imágenes capturadas por área (si los intervalos de disparo se mantienen constantes) y un mayor riesgo de desenfoque por movimiento, especialmente a bajas altitudes. La mayoría de las misiones de mapeo vuelan a 5-10 m/s. Reduzca la velocidad para trabajos a baja altitud o cuando utilice obturadores mecánicos.
Seguimiento del terreno
En terrenos llanos, una altitud constante sobre el nivel del mar (AMSL) funciona bien. En cualquier lugar con más de 10-15 metros de desnivel en el área de estudio, se necesita seguimiento de terreno para mantener una altura sobre el suelo (AGL) constante y, por tanto, un GSD uniforme. La calidad del seguimiento del terreno depende de la resolución de los datos del modelo digital de elevación (DEM) y de la frecuencia con la que el planificador de vuelo recalcula la altitud. Los DEM de mayor resolución (0,5-3 m) generan trayectorias de seguimiento de terreno más fluidas y precisas que los datos toscos de 30 m del SRTM (Shuttle Radar Topography Mission).
Modo de disparo de la cámara
El disparo basado en la distancia (una foto cada X metros) mantiene un solapamiento constante independientemente de las condiciones del viento o las variaciones de velocidad. El disparo basado en el tiempo (una foto cada X segundos) es más sencillo, pero puede producir un solapamiento irregular si el dron acelera o desacelera.
Patrón de vuelo
Cuadrícula (en zigzag) para ortomosaicos estándar. Doble cuadrícula (entrecruzada) para modelos 3D. Patrones circulares para estructuras complejas. Patrones de corredor para elementos lineales como carreteras, tuberías y líneas eléctricas.
Gestión de baterías
Para misiones que requieren más de una batería, el planificador de vuelo debe segmentar la misión automáticamente y definir los puntos de cambio. La misión debe reanudarse exactamente desde el punto en que se pausó, sin dejar huecos en el solapamiento. Una cobertura incompleta por un segmento omitido implica tener que volver a volar, lo que supone una pérdida de tiempo y dinero.
Captura de datos: hardware, sensores y mejores prácticas de campo
Plataformas de drones utilizadas en cartografía
La plataforma de dron recomendada depende del tamaño del área, la carga útil necesaria, las necesidades de tiempo de vuelo, las capacidades de vuelo autónomo y el entorno normativo.
Los drones multirrotor son el estándar para la mayoría de los trabajos de cartografía. Gestionan eficazmente áreas de hasta varios cientos de hectáreas, ofrecen despegue y aterrizaje vertical y admiten una amplia gama de cargas útiles. Las plataformas comunes incluyen el DJI Matrice 350 RTK (el caballo de batalla para topografía profesional), DJI Mavic 3 Enterprise, Freefly Astro e Inspired Flight IF1200A (que cumple con la normativa NDAA para trabajos del gobierno de EE. UU.).
Los drones de ala fija cubren grandes áreas con mayor eficiencia. Plataformas como el senseFly eBee X o el WingtraOne pueden cartografiar cientos de hectáreas con una sola batería. La contrapartida es una menor flexibilidad en terrenos complejos y la imposibilidad de mantenerse en vuelo estacionario.
Los híbridos VTOL (despegue y aterrizaje vertical) combinan la flexibilidad de lanzamiento de un multirrotor con la autonomía de un ala fija. Son útiles para grandes proyectos lineales donde se necesita tanto cobertura como comodidad en el despegue.
La mayoría del software profesional de planificación de vuelo, incluido UgCS, es compatible con DJI, ArduPilot, PX4 y otras plataformas de piloto automático. Esto es importante cuando su flota incluye varios tipos de drones o cuando un contrato exige plataformas que cumplan con la normativa NDAA (no fabricadas en China).
Tipos de sensores
Cámaras RGB generan imágenes en color estándar para fotogrametría. Un mayor número de megapíxeles y sensores más grandes producen un mejor GSD a la misma altitud. La DJI Zenmuse P1 (45 MP de fotograma completo) y la Phase One P3 (100 MP de formato medio) son opciones habituales para trabajos de topografía.
Sensores LiDAR emiten pulsos láser y miden el tiempo de retorno para calcular la distancia. Generan nubes de puntos densas, funcionan con poca luz y penetran la vegetación. Sistemas como el DJI Zenmuse L2, el YellowScan Mapper+ y el RIEGL miniVUX son populares para levantamientos topográficos.
Sensores multiespectrales capturan datos en múltiples bandas de longitud de onda (normalmente rojo, verde, azul, borde rojo e infrarrojo cercano). Se utilizan para el cálculo del NDVI, el análisis del estrés de los cultivos y el control medioambiental. La MicaSense RedEdge-P es una opción común.
Sensores térmicos detectan la radiación infrarroja. Se utilizan para la inspección de paneles solares, la evaluación de la envolvente de edificios y en operaciones de búsqueda y rescate.
Posicionamiento GNSS
Todos los drones de mapeo utilizan GNSS (GPS, GLONASS, Galileo, BeiDou) para el posicionamiento. El GNSS autónomo ofrece una precisión de 2 a 5 metros, lo cual no es suficiente para trabajos de topografía. Se requiere RTK, PPK o GCP para reducir la precisión del posicionamiento a nivel centimétrico. Consulte la sección RTK vs. PPK vs. GCP a continuación para obtener más detalles.
RTK vs. PPK vs. GCP: Cómo lograr una precisión de nivel topográfico
Este es uno de los aspectos que más se malinterpretan en el mapeo con drones. Cada método tiene ventajas distintas y muchas operaciones profesionales utilizan una combinación de ellos.
RTK (Cinemática en tiempo real)
El dron recibe correcciones GNSS en tiempo real desde una estación base o una red CORS. Cada imagen se geoetiqueta con coordenadas corregidas a nivel centimétrico en el momento de la captura.
Ideal para: Sitios con cobertura fiable de estación base o conectividad celular para servicios CORS/NTRIP. Proyectos de entrega rápida donde se desea minimizar el posprocesamiento.
Limitaciones: Requiere un enlace de radio o celular ininterrumpido con la estación base durante todo el vuelo. Si el enlace se pierde, la precisión se degrada a niveles de GNSS autónomo para esas imágenes. No es ideal para zonas remotas con mala conectividad.
Precisión típica: 1-2 cm en horizontal, 2-3 cm en vertical (con una buena geometría de satélites).
PPK (Cinemática posprocesada)
El dron registra observaciones GNSS sin procesar durante el vuelo. Tras el aterrizaje, se combinan estos datos con los de una estación base en un software de posprocesamiento para calcular las coordenadas corregidas de cada imagen.
Ideal para: Zonas remotas sin cobertura celular. Misiones en corredores largos donde mantener una conexión en tiempo real no es fiable. Misiones en las que se requiere una precisión constante sin depender de infraestructura en vivo.
Limitaciones: Requiere posprocesamiento para conocer la precisión obtenida. No es posible verificar la calidad de los datos en campo, lo que significa que los problemas podrían no detectarse hasta volver a la oficina.
Precisión típica: 1-2 cm en horizontal, 2-3 cm en vertical (comparable a RTK si se procesa correctamente).
Puntos de control terrestre (GCP)
Objetivos físicos colocados en el terreno antes del vuelo, medidos con un receptor GNSS de grado topográfico o una estación total. Durante el procesamiento, el software utiliza los GCP para vincular el modelo fotogramétrico a coordenadas reales conocidas.
Ideal para: Proyectos que requieren la máxima precisión absoluta posible. Áreas donde RTK/PPK no está disponible. Puntos de verificación incluso al utilizar RTK o PPK.
Limitaciones: La colocación y medición de GCP requiere tiempo, especialmente en sitios extensos. Es necesario tener acceso físico al área de estudio. Los GCP pueden sufrir alteraciones (ser movidos, pateados o cubiertos) entre su colocación y el vuelo.
Precisión típica: 1-2 cm con GCP bien situados y un procesamiento adecuado.
Flujos de trabajo híbridos
El enfoque más fiable combina varios métodos. Utilice RTK o PPK para el geoetiquetado de imágenes y, a continuación, coloque un número reducido de GCP (3-5) como puntos de control independientes para verificar la precisión absoluta. Esto ofrece tanto la eficiencia de la georreferenciación directa como la validación mediante datos de campo.
Expectativas de precisión según el método
| Método | Exactitud horizontal | Exactitud vertical | Tiempo en campo | Posprocesamiento |
|---|---|---|---|---|
| Solo GCP | 1-3 cm | 2-5 cm | Alto (colocación de GCP) | Moderado |
| Solo RTK | 1-2 cm | 2-3 cm | Bajo | Bajo |
| Solo PPK | 1-2 cm | 2-3 cm | Bajo | Moderado |
| RTK/PPK + GCP | 1-2 cm | 1-3 cm | Medio | Moderado |
Procesamiento de datos de mapeo con drones
El procesamiento convierte las imágenes capturadas en entregables útiles. El flujo de trabajo está en gran medida automatizado, pero comprender cada etapa le ayudará a solucionar problemas de calidad y a establecer los parámetros correctos.
Etapas de procesamiento
- Alineación de imágenes. El software de procesamiento de datos identifica características coincidentes en imágenes superpuestas, calcula las posiciones y orientaciones de la cámara en el espacio 3D mediante un proceso llamado ajuste de haces (bundle adjustment) y genera una nube de puntos dispersa.
- Generación de nube de puntos densa. Utilizando las posiciones de cámara alineadas, el software calcula la profundidad de cada píxel en todas las imágenes, produciendo millones de puntos 3D.
- Generación de malla (opcional). La nube de puntos se convierte en una superficie 3D continua. Es necesaria para modelos 3D texturizados y algunos cálculos de volumen.
- Generación de ortomosaicos. El software proyecta todas las imágenes sobre el modelo de superficie 3D y las une en una única imagen ortorrectificada.
- Generación de MDE/MDS/MDT. Los modelos de elevación se interpolan a partir de la nube de puntos o la malla.
- Exportación. Los entregables se exportan en los formatos requeridos por su cliente o por el software SIG o CAD posterior: GeoTIFF para ortomosaicos, LAS/LAZ para nubes de puntos, DXF para curvas de nivel, OBJ/FBX para modelos 3D.
El papel del software de procesamiento
Su software de procesamiento es donde los datos capturados se convierten en un entregable. Las opciones comunes incluyen Pix4Dmapper, Agisoft Metashape, DJI Terra y OpenDroneMap. Cada uno tiene diferentes fortalezas en cuanto a precisión, velocidad, formatos de salida compatibles y precio. Para una comparación detallada, consulte nuestra guía sobre software de procesamiento de datos de drones.
Una distinción importante: el software de procesamiento es independiente del software de planificación de vuelo. La planificación de vuelo se encarga del diseño de la misión, el seguimiento del terreno, el control de la cámara y la ejecución en campo. El procesamiento se ocupa de lo que sucede una vez que lleva los datos a la oficina. Algunos proveedores (como DJI) incluyen ambos, pero la mayoría de las operaciones profesionales utilizan herramientas dedicadas para cada etapa, ya que el software especializado ofrece un mejor rendimiento en cada tarea.
Limitaciones del procesamiento
Hardware. La generación de nubes de puntos densas requiere un uso intensivo de la GPU. El ensamblaje de ortomosaicos consume mucha memoria RAM. Para proyectos grandes (más de 1000 imágenes), se recomienda una estación de trabajo con al menos 64 GB de RAM, una GPU NVIDIA moderna y almacenamiento SSD rápido.
Cantidad de imágenes. Más imágenes implican un procesamiento más largo. Un sitio de 200 imágenes toma minutos. Un escaneo de corredor de 10 000 imágenes puede llevar un día entero. Los servicios de procesamiento en la nube pueden acelerar este proceso, pero aumentan los costos.
Sistema de referencia de coordenadas. Configure correctamente el SRC de su proyecto desde el principio. La falta de coincidencia en los sistemas de coordenadas entre los GCP, las correcciones RTK y el software de procesamiento es una fuente común de errores de precisión absoluta. Verifique que su modelo de geoide y su datum vertical sean coherentes en todas las fuentes de datos.
Cómo elegir el software de mapeo con drones adecuado
El mapeo con drones depende de dos categorías distintas de software: planificación de vuelo y procesamiento de datos. La mayoría de las discusiones confunden ambos, pero abordan problemas diferentes.
Software de planificación de vuelo: qué evaluar
Su planificador de vuelo controla todo lo que sucede antes y durante el vuelo. Determina si los datos capturados serán utilizables. Esto es lo que importa:
- Capacidad de seguimiento del terreno. ¿Puede el software importar datos DEM/DSM de alta resolución y recalcular la altitud en cada punto de referencia? Al planificar vuelos sobre terrenos empinados o complejos, la resolución del DEM es fundamental. La resolución del DEM afecta directamente qué tan cerca puede seguir el terreno el dron y qué tan preciso será el resultado.
- Planificación en escritorio frente a tableta. Planificar un escaneo de corredor de 200 km o una misión de varias baterías sobre un sitio de 500 hectáreas en la pantalla de una tableta de 7 pulgadas es poco práctico. Las interfaces de escritorio con vista previa en 3D a pantalla completa, perfiles de elevación y visualización de rutas de varios segmentos reducen los errores de planificación.
- Compatibilidad de plataforma. Si su flota incluye plataformas DJI y otras basadas en ArduPilot que cumplen con la NDAA, necesita un software que sea compatible con todas ellas mediante el mismo flujo de trabajo. Reentrenar a los pilotos para cada nueva plataforma de drones es una pérdida de tiempo y genera errores.
- Herramientas específicas para sensores. Las misiones LiDAR requieren patrones de calibración de IMU, control de escaneo y optimización de giros. La fotogrametría necesita un control preciso del disparo de la cámara y el cálculo de solapamiento. El mapeo de corredores requiere la generación de rutas lineales con seguimiento del terreno. Las aplicaciones de vuelo genéricas carecen de estas funciones.
- Operación sin conexión. Las ubicaciones remotas, minas y áreas de estudio rurales a menudo carecen de conectividad celular. Su planificador de vuelos debe almacenar en caché los mapas y los datos de elevación antes de salir de la oficina.
- Repetibilidad de la misión. Para proyectos de monitoreo continuo, la capacidad de guardar y repetir los parámetros exactos de una misión meses o años después es fundamental para obtener datos comparables.
UgCS aborda estos requisitos como una plataforma de planificación de vuelos de escritorio dedicada. Importa datos DEM/DSM personalizados para un seguimiento preciso del terreno, es compatible con más de 100 plataformas de drones (DJI, ArduPilot, PX4, Freefly y más), incluye herramientas específicas para LiDAR, fotogrametría y misiones de corredor, y funciona completamente sin conexión. Para una comparación más amplia de las opciones de planificación y procesamiento, consulte nuestra guía de software de mapeo con drones .
Software de procesamiento de datos: qué evaluar
- Controles de precisión. Gestión de GCP, importación de datos RTK/PPK, compatibilidad con sistemas de coordenadas e informes de calidad.
- Tipos de resultados. Ortomosaicos, nubes de puntos, DEM, mallas 3D, mapas de contorno, cálculos de volumen. Asegúrese de que el software produzca lo que sus clientes necesitan.
- Velocidad y escalabilidad. Tiempo de procesamiento para grandes conjuntos de datos. Opciones en la nube frente a locales. Compatibilidad con aceleración por GPU.
- Formatos de exportación. GeoTIFF, LAS/LAZ, DXF, OBJ, KMZ. Compatibilidad con software GIS y CAD posterior.
- Precio. Licencia perpetua frente a suscripción. Precios por proyecto frente a procesamiento ilimitado.
Lea nuestra reseña completa del mejor software de procesamiento de datos de drones.
Limitaciones del mapeo con drones
El mapeo con drones es una herramienta potente, pero no está exenta de limitaciones. Comprender estos obstáculos le ayudará a gestionar las expectativas de sus clientes y a planificar el trabajo en consecuencia.
Dependencia meteorológica
Vientos superiores a 10-12 m/s degradan la calidad de la imagen debido al desenfoque por movimiento y a la inestabilidad en el mantenimiento de la altitud. La lluvia, la niebla y la nieve impiden un vuelo seguro y afectan a la calidad de los datos de los sensores. Las ventanas de vuelo dependen del clima, lo que influye en los plazos de entrega de los proyectos.
Mitigación: Incluya márgenes de tiempo por condiciones meteorológicas en su cronograma. Supervise las condiciones del viento a la altitud de vuelo, no solo a nivel del suelo. Los obturadores mecánicos ayudan a reducir el desenfoque por movimiento en condiciones de viento moderado.
Duración de la batería
La mayoría de los drones de mapeo comercial tienen una autonomía de 30 a 45 minutos por batería. Las áreas extensas requieren múltiples baterías y vuelos, lo que aumenta el tiempo de trabajo y puede generar brechas de cobertura en los puntos de unión de las misiones.
Mitigación: Utilice software de planificación de vuelo que segmente automáticamente las misiones según la capacidad de la batería y defina puntos de cambio precisos con solapamiento en los límites de cada segmento.
Restricciones del espacio aéreo
El espacio aéreo controlado cerca de aeropuertos, zonas militares y áreas de seguridad nacional puede estar restringido o requerir permisos especiales. Los entornos urbanos pueden tener limitaciones para el sobrevuelo de zonas pobladas.
Mitigación: Verifique el espacio aéreo antes de definir el alcance del proyecto. Tenga en cuenta el tiempo de tramitación de permisos en sus plazos. Algunas jurisdicciones ofrecen autorización automatizada (como LAANC en EE. UU.).
Vegetación y oclusión
La fotogrametría no puede ver a través de la vegetación, los árboles o los tejados. La cámara captura la superficie, no lo que hay debajo.
Mitigación: Utilice LiDAR para proyectos que requieran modelos de terreno desnudo bajo la vegetación. Los pulsos LiDAR penetran a través de los huecos del dosel arbóreo para medir la elevación del suelo.
Equilibrio entre GSD y cobertura
Una mayor resolución (menor GSD) requiere volar a menor altura, lo que reduce el área cubierta por cada línea de vuelo. Un proyecto que requiera un GSD de 1 cm/px tardará mucho más en completarse que uno que necesite 3 cm/px.
Mitigación: Ajuste el GSD a los requisitos reales de entrega. No especifique una resolución excesiva para proyectos que no la necesitan.
Requisitos de procesamiento informático
Los conjuntos de datos grandes (más de 5000 imágenes) requieren un hardware potente. El procesamiento puede llevar horas o incluso toda la noche.
Mitigación: Invierta en hardware de estación de trabajo o utilice servicios de procesamiento en la nube para proyectos grandes.
Cómo escalar las operaciones de mapeo con drones
Pasar de trabajos de mapeo ocasionales a una operación constante requiere sistemas, no solo equipo.
Estandarice su flujo de trabajo
Documente sus parámetros de vuelo, protocolos de GCP, ajustes de procesamiento y controles de calidad para cada tipo de proyecto. Cuando todos los pilotos de su equipo siguen el mismo flujo de trabajo, la calidad de los datos se mantiene constante sin importar quién realice el vuelo.
Cree plantillas para sus misiones
Guarde configuraciones de misión probadas para tipos de proyectos recurrentes (monitoreo de sitios, mapeo de corredores, levantamientos de acopios). Las plantillas reutilizables reducen el tiempo de planificación y evitan errores en los parámetros. Las herramientas de planificación de vuelo que permiten guardar y compartir plantillas de misión entre equipos hacen que esto sea práctico.
Invierta en gestión de flota
Múltiples drones, múltiples pilotos, múltiples proyectos activos. Necesita un sistema para rastrear qué dron está en cada lugar, qué misiones están asignadas y qué datos se han procesado. El software de planificación de vuelo de nivel empresarial a menudo incluye despliegue multinodo y uso compartido centralizado de misiones para este propósito.
Cree paquetes de servicios repetibles para clientes
Estandarice sus entregables, tiempos de respuesta y precios para los tipos de proyectos comunes. Los clientes valoran la previsibilidad. "Ortomosaico de 50 hectáreas con GSD de 2 cm, entregado en 48 horas" es una oferta mucho más atractiva que "volaremos su sitio y veremos qué obtenemos".
Automatice siempre que sea posible
El procesamiento en la nube, la generación automatizada de informes y la integración con las plataformas SIG de los clientes reducen el esfuerzo manual por proyecto y le permiten asumir más trabajo sin aumentar proporcionalmente el personal.
Cómo empezar con el mapeo aéreo con drones
Si te estás iniciando en el mapeo profesional con drones, aquí tienes un punto de partida práctico.
Lo que necesitas saber
- Fundamentos de fotogrametría. Comprende cómo el solapamiento, el GSD y la geometría de la cámara afectan la calidad del resultado. No necesitas un doctorado, pero sí saber por qué volar a la altitud incorrecta arruina tus datos.
- Posicionamiento GNSS. Conoce la diferencia entre los flujos de trabajo basados en GPS autónomo, RTK, PPK y GCP. Entiende cuándo es apropiado cada uno y cómo afectan a la precisión que garantizas.
- Planificación de vuelos. Aprende a planificar misiones usando software profesional, no solo una aplicación para tablet. Practica misiones de seguimiento de terreno en sitios con variaciones de elevación. Aprende a planificar misiones con varias baterías sin dejar huecos en la cobertura.
- Conceptos básicos de procesamiento. Ejecuta al menos un par de proyectos en un software de fotogrametría, desde la captura hasta el entregable final. Entiende qué hace cada etapa de procesamiento y cómo detectar problemas de calidad.
Formación y certificación
- La certificación reglamentaria es obligatoria para las operaciones comerciales con drones. En EE. UU., es la Parte 107 de la FAA. En Europa, las categorías de drones de la EASA (Abierta, Específica, Certificada) determinan lo que necesitas según el tipo de operación. Consulta los requisitos de tu zona.
- La formación técnica es igual de importante. Los cursos de formación de los fabricantes, los seminarios web del sector y el aprendizaje entre colegas aceleran tu competencia mucho más rápido que el simple ensayo y error. SPH Engineering organiza seminarios web de formación sobre UgCS cada dos semanas, que cubren la planificación de vuelos para aplicaciones específicas, desde LiDAR hasta fotogrametría y mapeo de corredores.
- Creación de un portafolio. Empieza con proyectos pequeños y de bajo riesgo para ganar experiencia y crear un portafolio de entregables. Unos cuantos proyectos de mapeo bien ejecutados demuestran tu capacidad a los clientes potenciales con mayor eficacia que cualquier certificación por sí sola.
Preguntas frecuentes sobre el mapeo aéreo con drones
¿Qué precisión tiene el mapeo con drones?
En condiciones controladas con posicionamiento RTK/PPK y GCP adecuados, el mapeo con drones logra una precisión horizontal de 1-3 cm y una precisión vertical de 2-5 cm. El mapeo basado en LiDAR puede alcanzar una precisión vertical similar o superior. La precisión real depende de tu equipo, los parámetros de vuelo, el método de posicionamiento y el flujo de trabajo de procesamiento. Valida siempre los resultados con puntos de control conocidos.
¿Qué sectores se benefician del mapeo con drones?
Construcción, minería, agricultura, energía y servicios públicos, ciencias ambientales, silvicultura, arqueología, desarrollo inmobiliario, seguros e inspección de infraestructuras utilizan el mapeo con drones de forma habitual. Cualquier sector que necesite datos espaciales precisos y actualizados sobre áreas definidas puede beneficiarse.
¿Qué equipo se necesita para el mapeo con drones?
Como mínimo: un dron comercial con cámara con geoetiquetado, software de planificación de vuelo como UgCS, y software de procesamiento fotogramétrico para mapeo con drones. Para trabajos de nivel topográfico, añada capacidad RTK o PPK y puntos de control terrestre (GCP) con un receptor GNSS de grado topográfico. Para aplicaciones especializadas, añada sensores LiDAR, multiespectrales o térmicos. Rango de presupuesto: de 2.000 a 5.000 dólares para configuraciones básicas de fotogrametría, y de 15.000 a más de 50.000 dólares para sistemas completos de topografía LiDAR.
¿Necesito una licencia para realizar mapeo con drones?
Sí, todas las jurisdicciones exigen algún tipo de certificación de piloto de drones comercial. En EE. UU., la norma es la Parte 107 de la FAA. En Europa, se aplican las normativas de la EASA. Muchos países también exigen el registro de drones y pueden tener requisitos adicionales para tipos de operaciones específicos. Consulte a su autoridad aeronáutica nacional para conocer las normas vigentes.
¿Cuál es la diferencia entre mapeo con drones y topografía con drones?
El mapeo con drones genera imágenes aéreas georreferenciadas y productos derivados (ortomosaicos, modelos digitales de elevación, modelos 3D). La topografía con drones es un término más amplio que puede incluir el mapeo, pero también se refiere a utilizar drones para levantamientos de terrenos, levantamientos topográficos, determinación de límites o levantamientos de ingeniería, lo que a menudo requiere que un topógrafo colegiado firme los entregables. Si vende servicios, tenga cuidado con el término "topografía" a menos que sea un topógrafo colegiado o trabaje bajo la supervisión de uno.
¿Cuánto tiempo se tarda en mapear un área con un dron?
El tiempo de vuelo necesario para mapear un área depende del tamaño de la zona, la resolución (GSD) requerida, el solapamiento y la duración de la batería del dron. Una guía aproximada: de 10 a 20 hectáreas por batería a una altitud de mapeo estándar (80-120 m sobre el nivel del suelo) con un multirrotor. Un sitio de 50 hectáreas podría requerir de 3 a 4 vuelos de batería. Añada el tiempo para la colocación de los puntos de control terrestre (GCP), la configuración y los cambios de batería. El procesamiento añade desde unas horas hasta un día, dependiendo del número de imágenes y del hardware. Plazo total del proyecto: normalmente de 1 a 3 días para un sitio estándar.
¿Pueden los drones mapear con mal tiempo?
Los drones no pueden mapear de forma fiable en condiciones meteorológicas adversas. Un viento superior a 10-12 m/s provoca desenfoque por movimiento e inestabilidad de altitud. La lluvia daña los componentes electrónicos sensibles y degrada la calidad de la imagen. Las nubes bajas y la niebla reducen la visibilidad e impiden realizar operaciones seguras. Prevea contingencias meteorológicas en el cronograma de cada proyecto.
El mapeo aéreo con drones es una habilidad que mejora con cada vuelo. La tecnología se encarga del trabajo pesado, pero la calidad de tu planificación, la ejecución en campo y el flujo de trabajo de procesamiento determinan si entregas datos buenos o datos excelentes. Invierte en los fundamentos, elige herramientas que te brinden un control preciso sobre tus misiones y construye sistemas que te permitan ofrecer resultados consistentes a gran escala.
¿Listo para planificar tu próxima misión de mapeo? Prueba UgCS y descubre cómo la planificación de vuelos de nivel profesional transforma tu flujo de trabajo de mapeo con drones.