

La prueba se llevó a cabo el 21 de septiembre de 2023 en el campo de pruebas de UAV de SPH Engineering en Baloži, Letonia (N 56.8631°, E 24.1119°). La detección de objetivos y el procesamiento de datos se realizaron utilizando el software Oasis Montaj de Seequent. Los dispositivos utilizados en esta prueba fueron MagNIMBUS de SPH Engineering, MagDrone R3 de SENSYS, MagArrow II de Geometrics y DRONEmag GSMP-35U de GEM Systems.
Datos recopilados por Sergejs Kucenko1. Procesamiento de datos e informe a cargo de Matīss Brants1.
1 SPH Engineering SIA, Letonia
Aviso legal
El término "detectado" aquí significa que el intérprete de datos ha identificado una señal lo suficientemente fuerte como para justificar un examen o acción adicional. Las interpretaciones son subjetivas y variarán según la experiencia y el conocimiento del intérprete.
Ni SPH Engineering SIA, ni SENSYS Sensorik & Systemtechnologie GmbH, ni Geometrics Inc., ni GEM Systems Inc. garantizan que la detección de objetivos iguales o similares esté asegurada bajo condiciones distintas a las del campo de pruebas de SPH Engineering utilizando el mismo o diferente hardware, software y flujo de trabajo.
Este informe se proporciona "tal cual" y tiene como objetivo demostrar las capacidades del sistema aquí descrito y ofrecer orientación para la planificación de estudios de detección de servicios públicos.
Acceder a muestras de datos »»»
Métodos
La configuración de la prueba
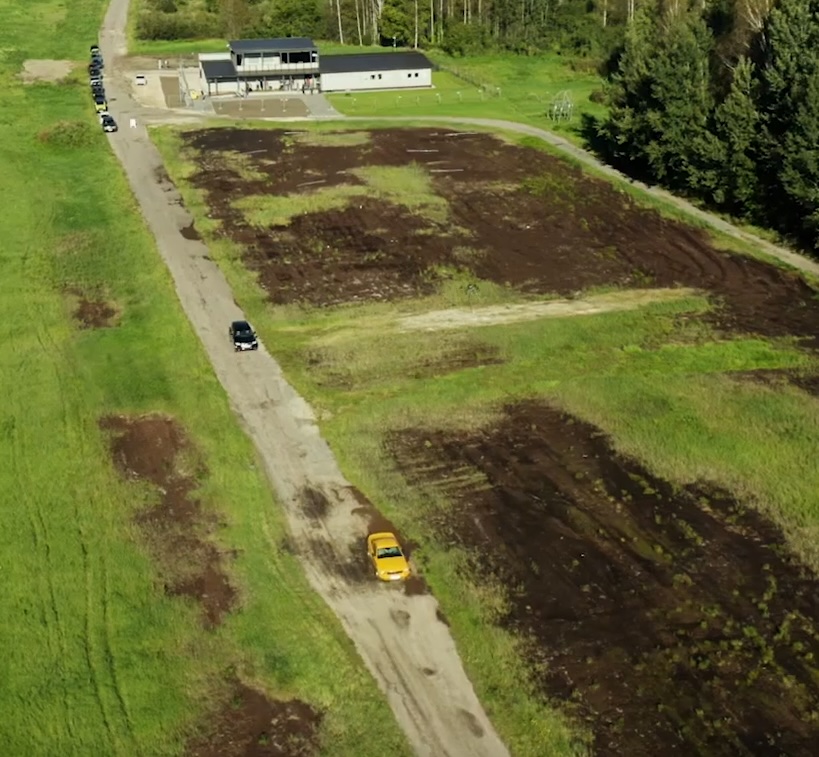
Dos vehículos, un Volkswagen Touareg 1er Gen y un Ford Mustang 5.ª Gen, estaban estacionados en una carretera de 190 m de largo adyacente al campo de pruebas de drones (figura 1). Todos los drones se hicieron volar a lo largo de este tramo a diferentes altitudes, desde 10 hasta 37 metros sobre el nivel del suelo (AGL), en incrementos de 3 metros. La distancia entre ambos vehículos era de aproximadamente 45 metros. El azimut de la carretera es de 120°. En el extremo noroeste de la carretera había otros coches aparcados y un edificio con estructura metálica, mientras que el extremo sureste conduce a una zona boscosa. No había objetos metálicos lo suficientemente grandes a ambos lados de la carretera como para causar interferencias a las altitudes probadas. Se utilizaron más de 20 metros en los extremos de la trayectoria de vuelo como zona de seguridad para reducir la influencia de los cambios de velocidad y los giros.
Magnetómetros
Todos los magnetómetros se acoplaron a un dron DJI Matrice 300 RTK, que utilizó GNSS (Sistema Global de Navegación por Satélite) con RTK (Cinemática en Tiempo Real) para un posicionamiento preciso. Para el geoetiquetado, se utilizó un enfoque diferente según el magnetómetro:
- MagNIMBUS: el registro de datos se realiza en el ordenador de a bordo SkyHub utilizando el flujo de coordenadas del receptor GNSS del dron, que estaba en modo RTK durante las pruebas.
- MagDrone R3: este magnetómetro cuenta con un registrador de datos interno, pero el flujo de coordenadas se suministró desde el receptor GNSS del dron a través del ordenador de a bordo SkyHub.
- MagArrow Mk2: dispone de un registrador de datos interno y un receptor GNSS RTK interno, pero durante las pruebas estuvo en modo no RTK. Después del vuelo, las coordenadas de los datos se sustituyeron por las coordenadas precisas del registro de vuelo, grabado por SkyHub (el dron estaba en modo RTK).
- DRONEmag GSMP-35U: cuenta con un registrador de datos interno y un receptor GNSS independiente conectado directamente al registrador. Dicho receptor GNSS estaba en modo no RTK, y las coordenadas de los datos registrados se refinaron utilizando la trayectoria de vuelo grabada por SkyHub.
MagNIMBUS
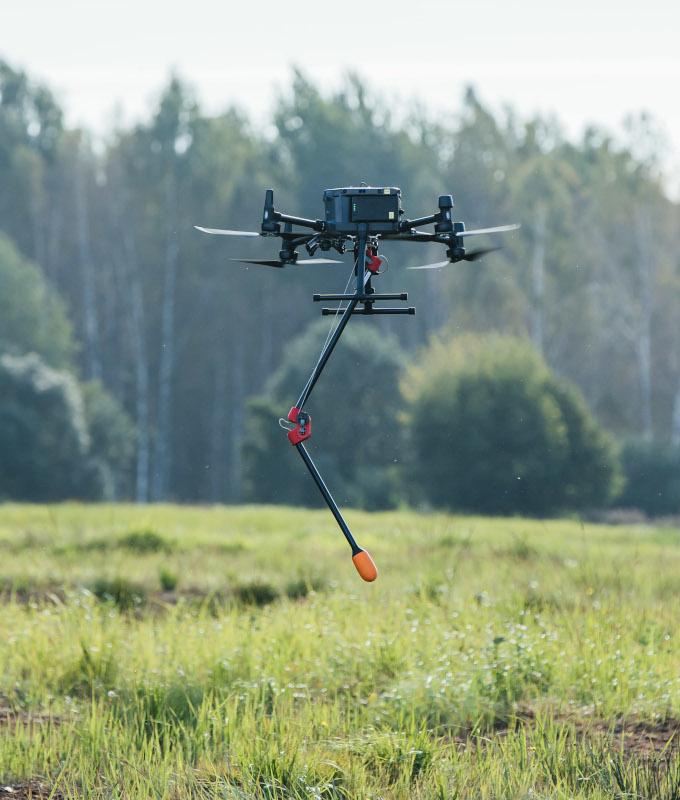
El sistema MagNIMBUS fabricado por SPH Engineering (figura 2) utiliza un magnetómetro de campo total QuSpin colocado en el extremo de un "brazo" plegable bajo el dron, lo que protege el sistema de daños en caso de colisión con obstáculos inesperados y permite vuelos extremadamente bajos con relativa seguridad. El sensor QuSpin registra la intensidad magnética total a una frecuencia de 500 Hz, lo que le permite filtrar cualquier ruido magnético captado de los componentes eléctricos del dron y de fuentes electromagnéticas alternas cercanas, como las líneas eléctricas. El equipo voló a una velocidad constante de 5 m/s.
MagDrone R3
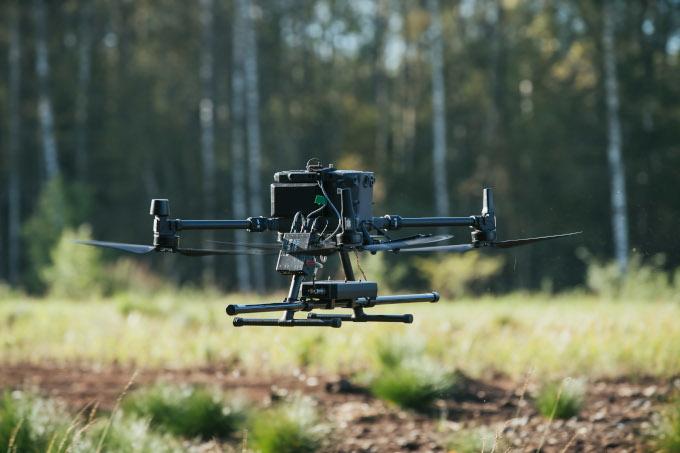
El MagDrone R3 de SENSYS GmbH es un sistema de magnetómetro (figura 3) con dos sensores vectoriales fluxgate de 3 ejes integrados en los extremos de un tubo de un metro de longitud. Esta configuración de doble sensor reduce el tiempo de vuelo al menos un 50% en comparación con las configuraciones de un solo sensor. El dispositivo se fija directamente a las patas del dron, lo que proporciona un movimiento del sensor estable y relativamente predecible, aunque también coloca los magnetómetros más cerca de la interferencia magnética de los motores del dron. Ambos sensores registran el campo magnético en los tres ejes a una frecuencia de muestreo de 250 Hz para permitir la eliminación del ruido alterno de los motores del dron y otras fuentes, como las líneas eléctricas. El equipo voló a una velocidad constante de 5 m/s.
MagArrow II
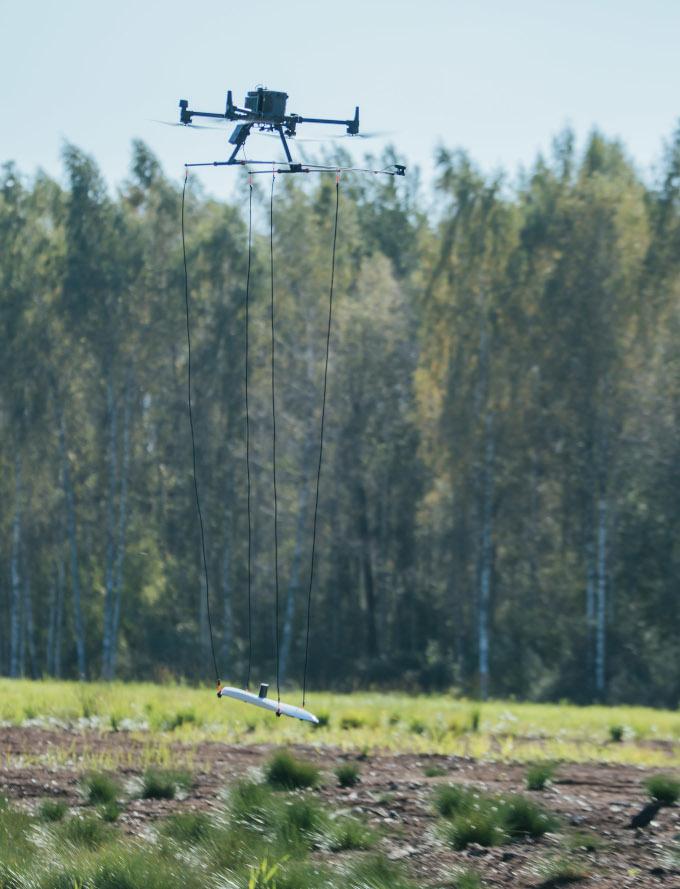
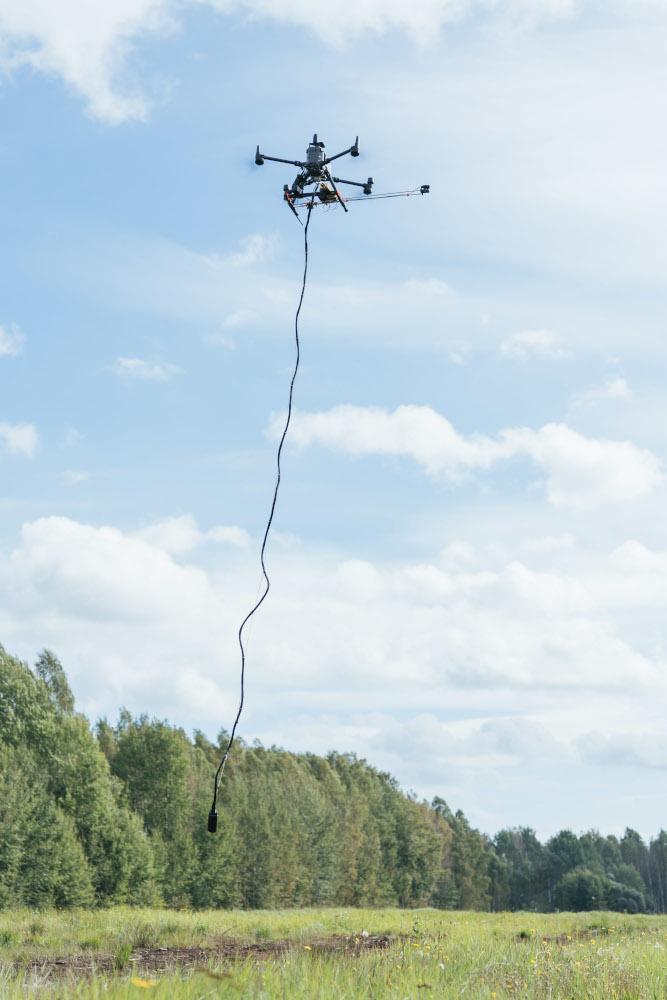
El magnetómetro Geometrics MagArrow II (figura 4) utiliza una configuración suspendida por cable en una carcasa aerodinámica para colocar el sensor del magnetómetro de campo total lo más lejos posible de la interferencia del dron. Incluso con esta colocación, la frecuencia de muestreo muy alta de 1000 Hz permite filtrar cualquier ruido magnético alterno restante causado por el dron o cualquier otra fuente, como las líneas eléctricas. La configuración suspendida aumenta el movimiento de la carcasa del magnetómetro, lo que provoca cambios en las lecturas del campo magnético; por lo tanto, se recomienda encarecidamente realizar un vuelo de calibración de rumbo. Para esta prueba, el magnetómetro MagArrow II se suspendió en un sistema de cable de 3 metros de largo y el vuelo se realizó a una velocidad constante del dron de 4 m/s.
DRONEmag GSMP-35U
El GEM Systems DRONEmag GSMP-35U es un sistema de magnetómetro de campo total (figura 5) suspendido mediante un cable de 3 a 5 m del UAV. Esta configuración proporciona la máxima distancia frente a la interferencia magnética de los motores del UAV. Dicha disposición permite una frecuencia de muestreo mucho menor, de un máximo de 20 Hz, en comparación con los sensores de los fabricantes. Una frecuencia de muestreo baja también facilita y acelera el procesamiento de datos. El equipo se suspendió con un cable de 5 metros de longitud y se operó a una velocidad constante del UAV de 4 m/s.
Procesamiento de datos
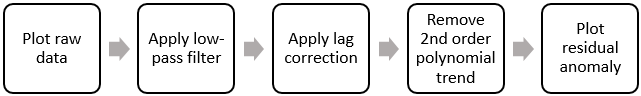
El procesamiento de los datos magnéticos se realizó de forma similar para todos los sistemas, salvo por las conversiones de formato de datos específicas para los sistemas MagDRONE R3 y MagArrow II, que requirieron software propietario. El flujo de trabajo general se describe en la Figura 6, con un desglose detallado paso a paso para todas las configuraciones en el Apéndice. El software principal utilizado fue Geosoft Oasis Montaj Standard Edition v.2023.1, empleando únicamente las funciones del módulo base y métodos de procesamiento bien documentados. Todos los pasos pueden repetirse con resultados similares utilizando software de código abierto o cerrado. Los datos procesados se visualizaron como una línea de anomalía magnética residual 1D a diferentes alturas utilizando el módulo de Python Pandas.
Resultados
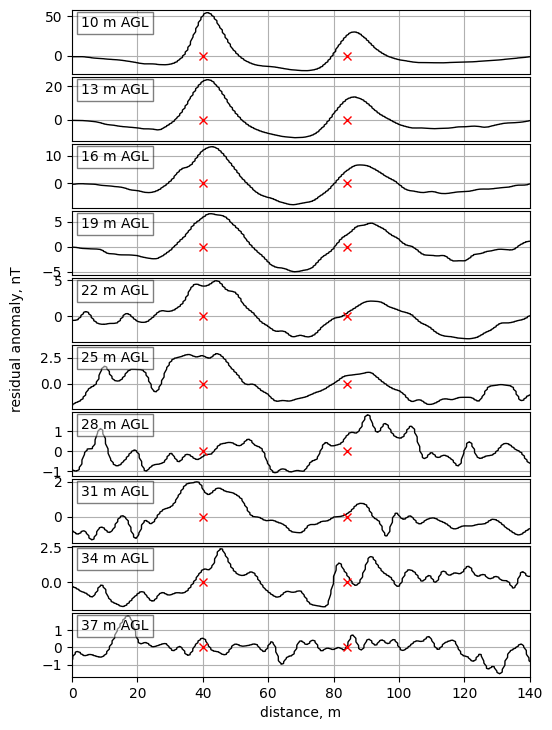
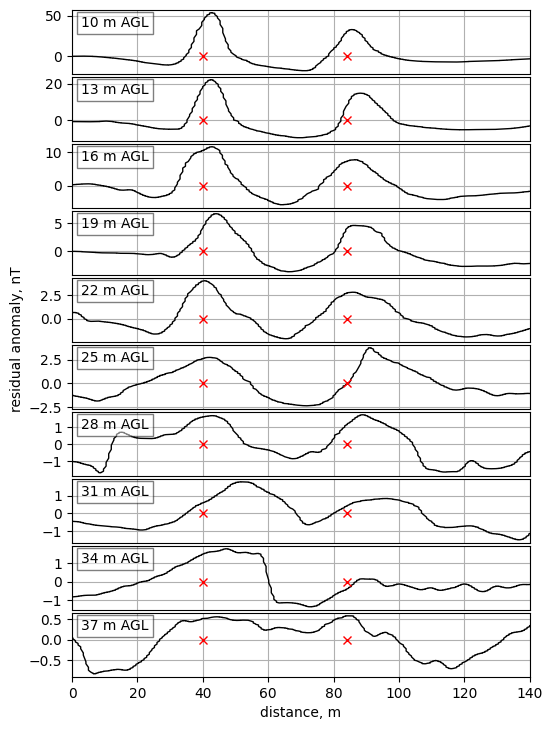
Todos los sensores detectaron señales de campo magnético independientes de ambos vehículos a una altura de hasta 25 m sobre el nivel del suelo (AGL). Cabe señalar que, a la altitud máxima de 37 metros, el campo magnético de ambos automóviles se encuentra en el límite de ser físicamente indistinguible.
Los datos del sensor MagNIMBUS (figura 7) muestran claramente dos señales magnéticas separadas hasta 28 metros sobre el nivel del suelo (AGL). Por el contrario, la señal a mayores altitudes parece algo ambigua debido al ruido (causado muy probablemente por el balanceo debido al viento). Sin embargo, incluso hasta los 37 m AGL, se observa un aumento en la señal magnética cerca de las posiciones de los vehículos, aunque esto podría ser un artefacto coincidente causado por la eliminación de la tendencia magnética regional.
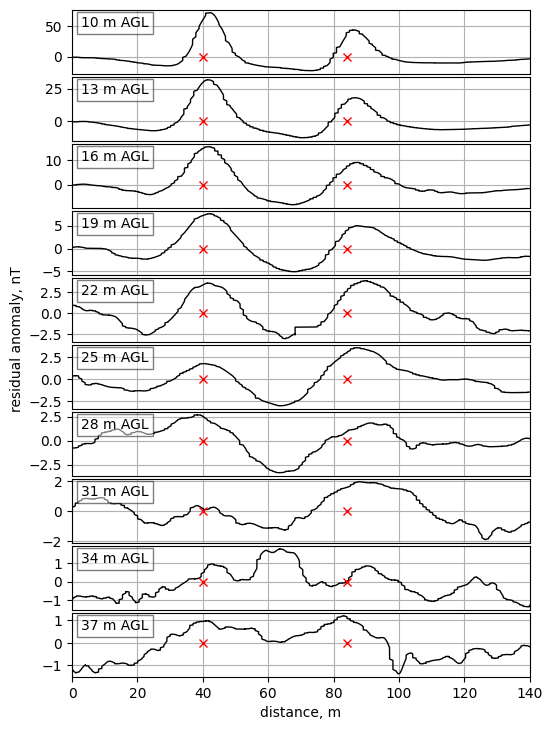
El sensor MagDrone R3 (figura 8) tuvo un rendimiento similar hasta una altura de 28 m AGL, donde aún se pueden identificar las señales de ambos vehículos. No obstante, a mayores altitudes, el ruido es demasiado intenso para discernir cualquier cambio causado por los vehículos. Esto se debe probablemente al mayor nivel de ruido de fondo del sensor MagDrone R3, aunque también debe considerarse el efecto del viento. El pico bajo del segundo vehículo a 10 m AGL fue causado por un error en la trayectoria del dron.
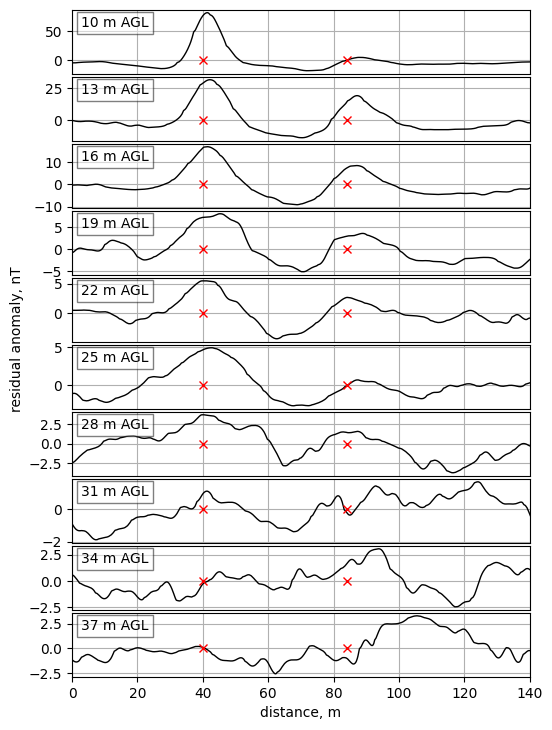
Los datos del MagArrow II (figura 9) muestran dos picos claros hasta los 25 m AGL. Por el contrario, a 28 m AGL, parece haber algunas distorsiones en la señal (probablemente debido al balanceo del sensor por el viento), pero lo más probable es que aún se considere una detección positiva. Se observan dos picos de señal a 31 m AGL y, en menor medida, a 34 m AGL. A 37 m AGL, no hay ninguna anomalía visible en los vehículos.
El GSMP-35U muestra los mejores resultados (Figura 10) al detectar claramente ambos vehículos a una altura de hasta 34 m AGL. Posiblemente, incluso a 37 m AGL, aunque esto podría deberse a la eliminación de la tendencia regional, al igual que con el sensor MagNIMBUS. Los resultados del GSMP-35U se deben, muy probablemente, al nivel de ruido de fondo extremadamente bajo del sensor.
Conclusiones
- Las señales magnéticas de dos vehículos de prueba fueron detectadas por todos los sensores a una altura de hasta 25 metros sobre el nivel del suelo (AGL), tras lo cual los resultados comenzaron a variar.
- El GSMP-35U obtuvo el mejor rendimiento, detectando aún una señal notable a una altura de 34 m AGL.
- Es posible que el MagArrow II y el MagNIMBUS también hayan detectado los vehículos a las altitudes más elevadas, pero los resultados son ambiguos.
- El MagDrone R3 no mostró ninguna señal clara por encima de los 28 m AGL, probablemente debido al mayor nivel de ruido causado por el sensor montado cerca de los motores del dron.
- Al realizar un levantamiento magnético donde se espera que la señal magnética esté justo por encima del nivel de ruido del sensor, se recomienda alejar cualquier vehículo cercano al menos 40 metros del área de estudio.
Apéndice - pasos de procesamiento de datos
MagNIMBUS
- Dividir los datos en líneas por altitud;
- Aplicar filtro de paso bajo de 500 fiduciales (5 metros);
- Aplicar corrección de retardo de -150 fiduciales;
- Eliminar tendencia polinómica de 1er orden y crear un residual;
- Eliminar tendencia polinómica de 2do orden y crear un residual (utilizado en la interpretación de datos).
MagDRONE R3
Uso de MagDrone DataTool:
- Dividido en trayectorias.
- Sin filtros ni submuestreo.
- Datos GNSS RTK cargados.
- Exportado a archivo .asc.
Uso de Oasis Montaj:
- División de datos en líneas por sensor y altitud;
- Aplicación de filtro paso bajo de 250 fiduciales (5 metros);
- No se requirió corrección de desfase;
- Eliminación de tendencia polinómica de primer orden y creación de un residual;
- Eliminación de tendencia polinómica de segundo orden y creación de un residual (utilizado en la interpretación de datos).
MagArrow II
Uso de Geometrics Survey Manager:
- Datos convertidos del formato .magdata de MagArrow al formato .csv.
Uso de Oasis Montaj:
- División de datos en líneas por altitud;
- Aplicación de filtro paso bajo de 1250 fiduciales (5 metros);
- Aplicación de corrección de desfase de +150 fiduciales;
- Se eliminó la tendencia polinómica de primer orden y se creó un residuo;
- Se eliminó la tendencia polinómica de segundo orden y se creó un residuo (utilizado en la interpretación de datos).
GSMP-35U
Usando Oasis Montaj:
- División de datos en líneas por altitud;
- Se aplicó un filtro de paso bajo de 25 fiduciales (5 metros);
- Se aplicó una corrección de desfase de +18 fiduciales;
- Se eliminó la tendencia polinómica de primer orden y se creó un residuo;
- Se eliminó la tendencia polinómica de segundo orden y se creó un residuo (utilizado en la interpretación de datos).