

Introducción
Este informe presenta los resultados de un estudio de prueba destinado a comparar cuatro magnetómetros basados en vehículos aéreos no tripulados (UAV) y su capacidad para detectar diversos servicios de infraestructura.
La prueba se llevó a cabo los días 20 y 21 de septiembre de 2023 en el campo de pruebas de UAV de SPH Engineering en Baloži, Letonia (N 56.8631°, E 24.1119°), donde hay decenas de servicios de materiales ferrosos (magnéticos) y no ferrosos enterrados a diferentes profundidades. La detección de objetivos y el procesamiento de datos se realizaron utilizando el software Seequent Oasis Montaj. Los dispositivos utilizados en esta prueba fueron MagNIMBUS de SPH Engineering, MagDRONE R3 de SENSYS, MagArrow II de Geometrics y DRONEmag GSMP-35U de GEM Systems.
Datos recopilados por Sergejs Kucenko1. Procesamiento de datos e informe a cargo de Matīss Brants1.
1 SPH Engineering SIA, Letonia
Aviso legal:
"Detectado" significa que el intérprete de datos ha identificado una señal lo suficientemente fuerte como para justificar un examen o acción adicional. Las interpretaciones son subjetivas y variarán según la experiencia y el conocimiento del intérprete.
Ni SPH Engineering SIA, ni SENSYS Sensorik & Systemtechnologie GmbH, ni Geometrics Inc., ni GEM Systems Inc. garantizan que la detección de objetivos iguales o similares esté asegurada bajo condiciones distintas a las del campo de pruebas de SPH Engineering utilizando el mismo o diferente hardware, software y flujo de trabajo.
Este informe se proporciona "tal cual" y tiene como objetivo demostrar las capacidades del sistema aquí descrito y ofrecer orientación para la planificación de estudios de detección de servicios públicos.
Acceder a muestras de datos »»»
Métodos
La configuración de la prueba
La prueba se llevó a cabo en el campo de pruebas de UAV de "SPH Engineering SIA" en Baloži, Letonia, un terreno abierto de 4 hectáreas rodeado de bosques en una zona relativamente tranquila desde el punto de vista magnético. 23 objetos que simulan servicios públicos subterráneos, como tuberías de acero y barriles, están enterrados. Los objetivos ferrosos (magnéticos) detectados con tecnología de magnetómetro se enumeran en la Tabla 1, mientras que sus posiciones relativas se pueden ver en la Figura 1. Los objetos hechos de otros metales, es decir, aluminio, cobre, oro, etc., no se pueden detectar, salvo en casos especiales en los que los objetos transporten una corriente eléctrica.
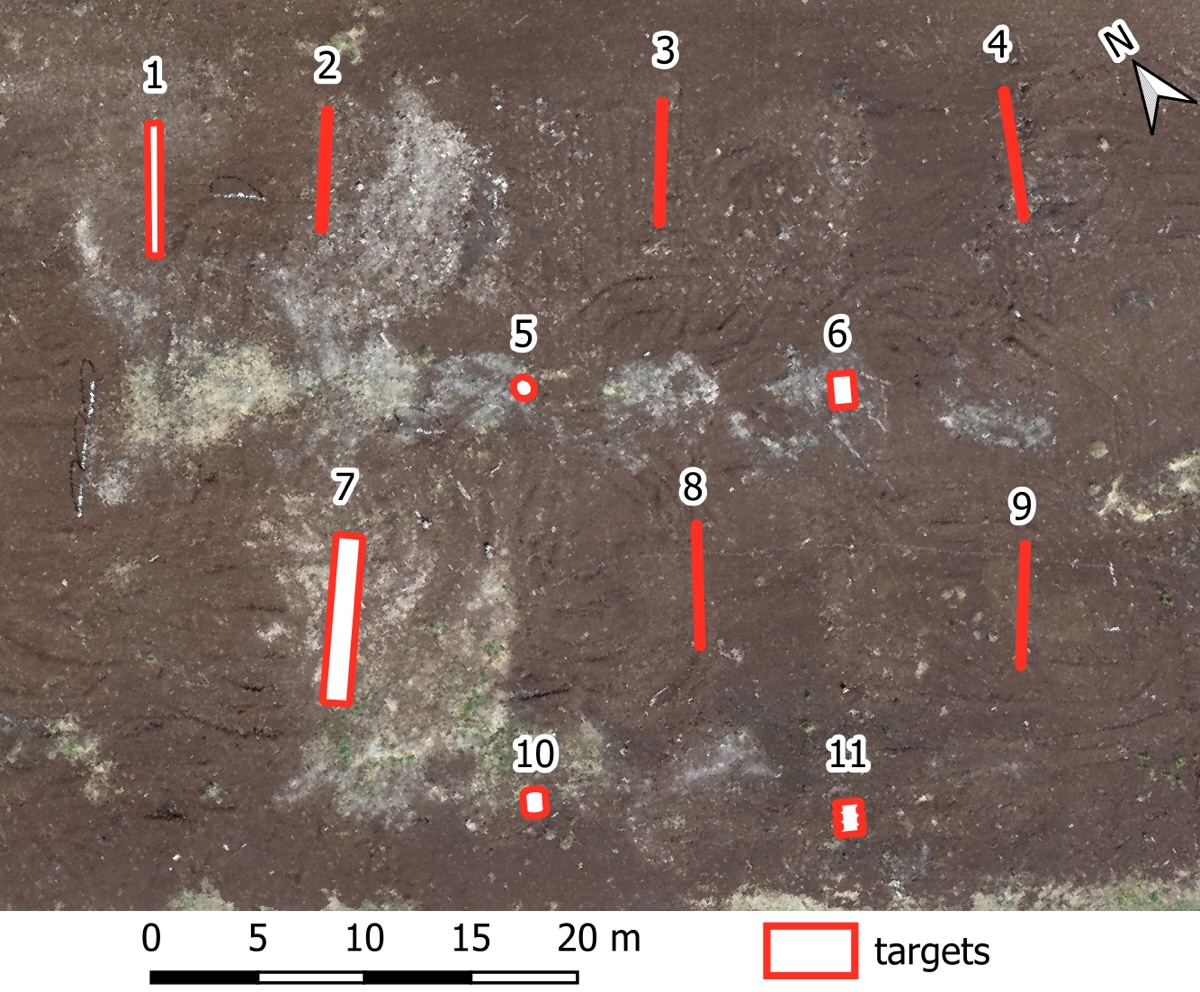
Tabla 1. Objetos ferrosos (magnéticos) enterrados en el campo de pruebas.
| No | Objetivo | Diámetro, mm | Longitud, m | Profundidad bajo la superficie, m |
|---|---|---|---|---|
| 1 | Tubo de acero inoxidable | 110 | 6.0 | 0.4-1.0 |
| 2 | Tubo de acero, pared de 4.0mm | 500 | 6.0 | 1.0-2.0 |
| 3 | Tubo de acero, pared de 3.0mm | 314 | 6.0 | 0.4-1.0 |
| 4 | Tubo de acero, pared de 2.5mm | 200 | 6.0 | 0.5-1.5 |
| 5 | Barril de acero de 200 L, vertical | 610 | 0.9 | 1.0 |
| 6 | Barril de acero de 200 L, horizontal | 610 | 0.9 | 1.0 |
| 7 | Tubo de concreto armado | 1000 | 8.0 | 1.0-2.0 |
| 8 | Tubo de acero, pared de 3.0mm | 60 | 6.0 | 0.5-1.5 |
| 9 | Tubo de acero, pared de 1.5mm | 110 | 6.0 | 0.5-1.5 |
| 10 | Barril de acero de 200 L, diagonal | 610 | 0.9 | 1.0 |
| 11 | Barril de acero de 200 L, aplanado (aplastado | 610 | 0.9 | 1.0 |
Cada dron voló en líneas paralelas con una separación aproximada de 1,0 metros sobre el campo de pruebas a una altitud constante del sensor de 1,0 metros. Esto significa que, si bien los magnetómetros estaban a 1,0 m sobre el nivel del suelo, el dron se encontraba a una altitud mayor, dependiendo de la configuración. Las líneas de vuelo se planificaron con suficiente margen en los extremos para tener en cuenta los diferentes requisitos de configuración para vuelos estables y controlados. Todos los vuelos fueron realizados por un piloto de UAV experimentado en una ruta preplanificada utilizando el software UgCS (Universal Ground Control System) de SPH Engineering y la computadora a bordo SkyHub. Se utilizó un sistema de seguimiento de terreno real (True-Terrain Following) desarrollado por SPH Engineering para una determinación precisa de la altitud.
Magnetómetros
Todos los magnetómetros se conectaron a un UAV DJI Matrice 300 RTK, que utilizó GNSS (Sistema Global de Navegación por Satélite) con RTK (Cinemática en Tiempo Real) para un posicionamiento preciso. Para el geoetiquetado, se utilizó un enfoque diferente para cada magnetómetro:
- MagNIMBUS: El registro de datos se realiza en la computadora a bordo SkyHub utilizando las coordenadas transmitidas desde el receptor GNSS del dron, que estaba en modo RTK durante las pruebas.
- MagDrone R3: este magnetómetro tiene un registrador de datos interno, pero el flujo de coordenadas se suministró desde el receptor GNSS del dron a través de la computadora a bordo SkyHub.
- MagArrow Mk2 tiene un registrador de datos interno y un receptor GNSS RTK interno, pero estaba en modo no RTK durante las pruebas. Después del vuelo, las coordenadas en los datos fueron reemplazadas por coordenadas precisas del registro de vuelo, grabado por SkyHub (el dron estaba en modo RTK).
- DRONEmag GSMP-35U tiene un registrador de datos interno y se conectó un receptor GNSS independiente directamente al registrador. Ese receptor GNSS estaba en modo no RTK y las coordenadas en los datos registrados se refinaron utilizando la trayectoria de vuelo registrada por SkyHub.
El sistema de seguimiento de terreno real (TTF) de SPH Engineering garantizó una altitud precisa sobre el suelo.
MagNIMBUS
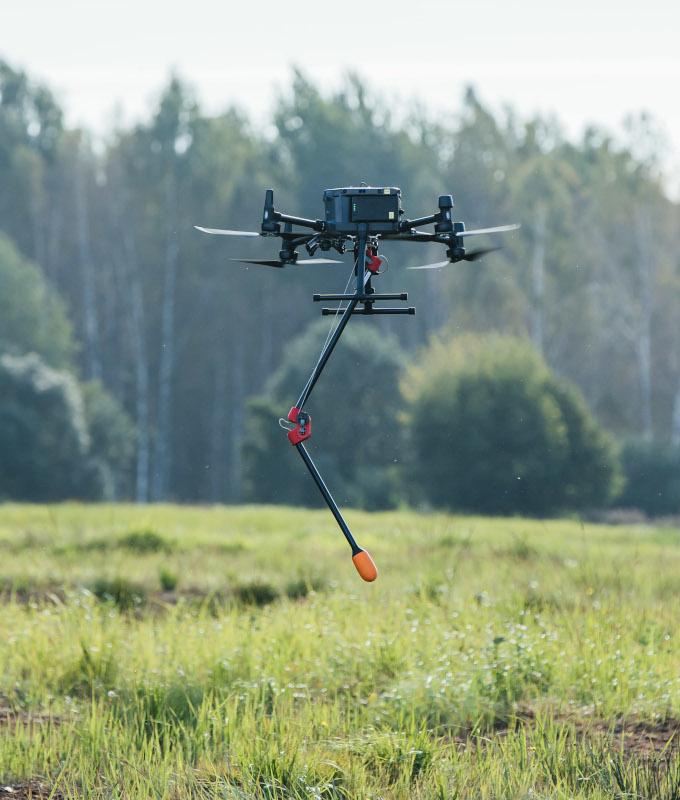
El sistema MagNIMBUS fabricado por SPH Engineering (figura 2) utiliza un magnetómetro de campo total QuSpin colocado en el extremo de un "brazo" plegable debajo del UAV, lo que protege el sistema de daños en caso de colisión con obstáculos inesperados y permite vuelos extremadamente bajos con relativa seguridad. El sensor QuSpin registra la intensidad magnética total a una frecuencia de 500 Hz, lo que le permite filtrar cualquier ruido magnético captado de las piezas eléctricas del UAV y de fuentes electromagnéticas alternas cercanas, como las líneas eléctricas. La configuración voló a una velocidad constante de 3 m/s.
MagDrone R3
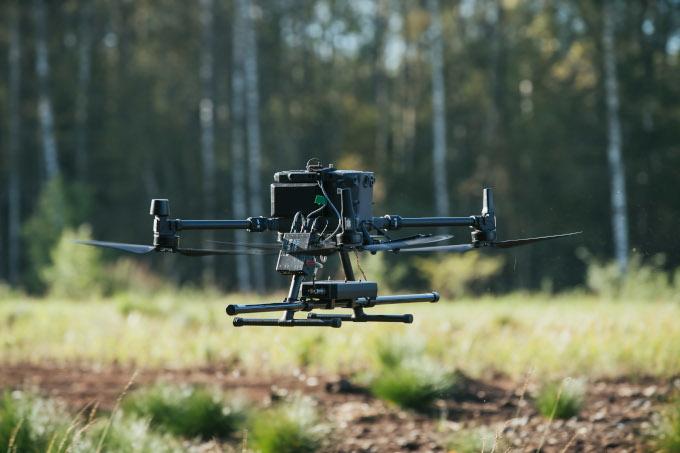
El MagDrone R3 de SENSYS GmbH es un sistema magnetométrico (figura 3) con dos sensores vectoriales fluxgate de 3 ejes integrados en los extremos de un tubo de un metro de longitud. Esta configuración de doble sensor reduce el tiempo de vuelo al menos un 50% en comparación con las configuraciones de un solo sensor. El dispositivo se fija directamente a las patas del UAV, lo que proporciona un movimiento del sensor estable y relativamente predecible, aunque también coloca los magnetómetros más cerca de la interferencia magnética de los motores del UAV. Ambos sensores registran el campo magnético en los tres ejes a una frecuencia de muestreo de 250 Hz para permitir la eliminación del ruido alterno de los motores del UAV y otras fuentes, como las líneas eléctricas. La configuración se voló a una velocidad constante de 2 m/s.
MagArrow II
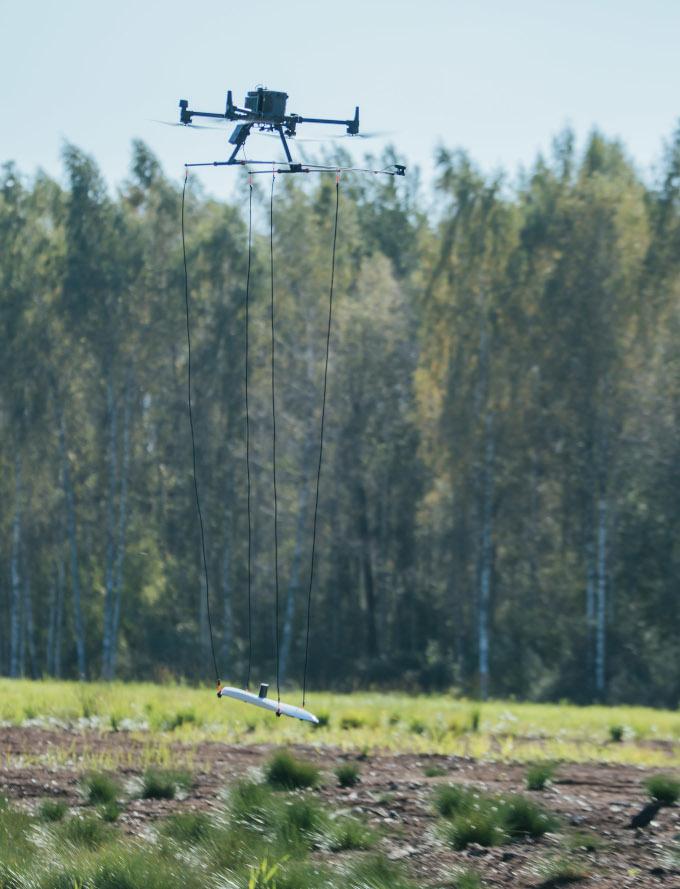
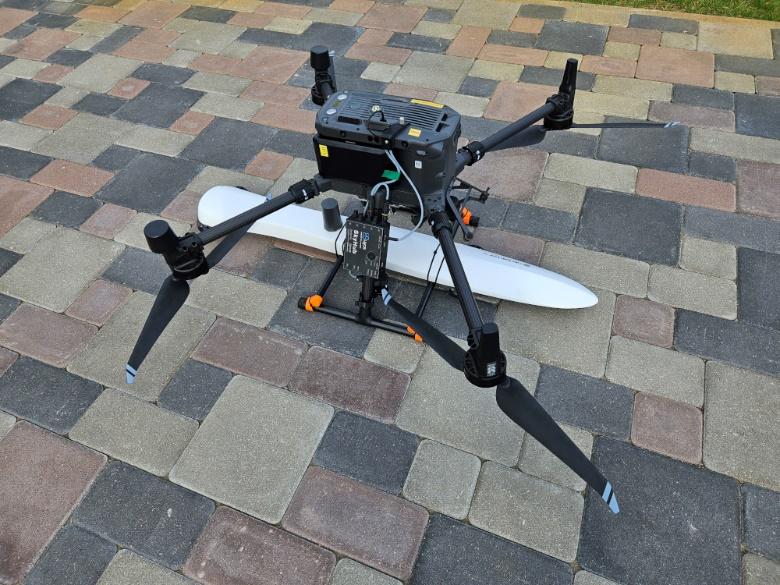
El magnetómetro Geometrics MagArrow II (figura 4) utiliza una configuración suspendida por cable en una carcasa aerodinámica para colocar el sensor magnetométrico de campo total lo más lejos posible de la interferencia del UAV. Incluso con esta ubicación, la frecuencia de muestreo muy alta de 1000 Hz permite filtrar cualquier ruido magnético alterno restante causado por el UAV u otras fuentes, como las líneas eléctricas. La configuración suspendida aumenta el movimiento de la carcasa del magnetómetro, lo que provoca cambios en las lecturas del campo magnético. Por lo tanto, se recomienda encarecidamente realizar un vuelo de calibración de rumbo.
Para esta prueba, el magnetómetro MagArrow II se suspendió en un sistema de cable de 3 metros de longitud y el vuelo se realizó a una velocidad constante del UAV de 3 m/s.
Además, se realizó una segunda prueba con el MagArrow II fijado directamente a las patas del dron (figura 5) en lugar de utilizar el sistema de suspensión. En este caso, la velocidad de vuelo también fue de 3 m/s.
DRONEmag GSMP-35U
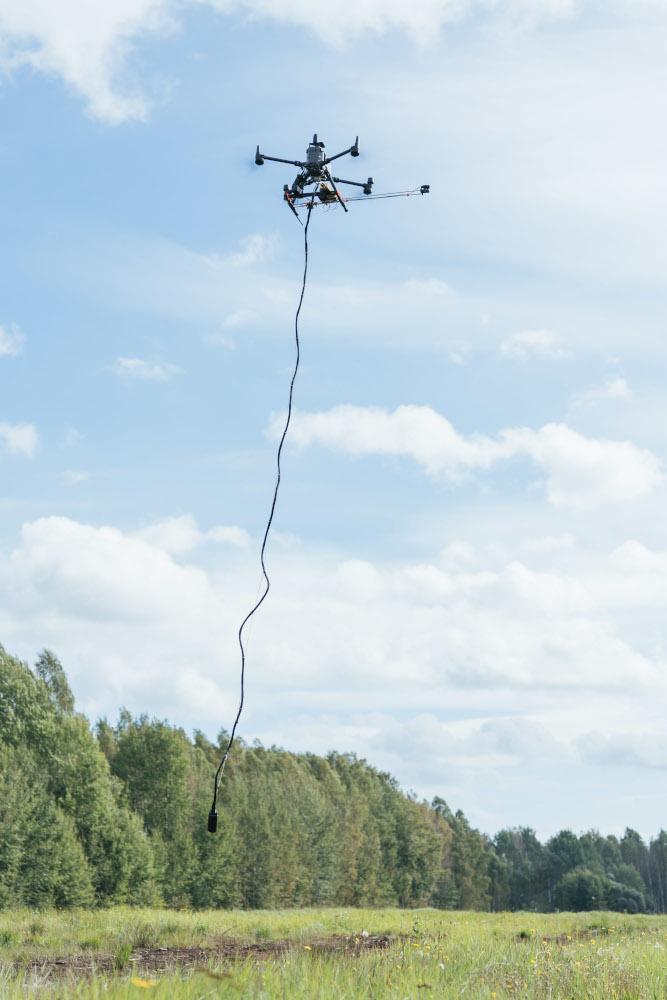
El DRONEmag GSMP-35U de GEM Systems es un sistema magnetométrico de campo total (figura 6) suspendido de un cable de 3 a 5 m del UAV. Esta configuración proporciona la máxima distancia respecto a la interferencia magnética de los motores del UAV. Dicha configuración permite una frecuencia de muestreo mucho menor, de un máximo de 20 Hz, en comparación con los sensores de otros fabricantes. Una frecuencia de muestreo baja también facilita y acelera el procesamiento de datos. La configuración se suspendió en un cable de 5 metros de longitud y se voló a una velocidad constante del UAV de 3 m/s.
Procesamiento de datos
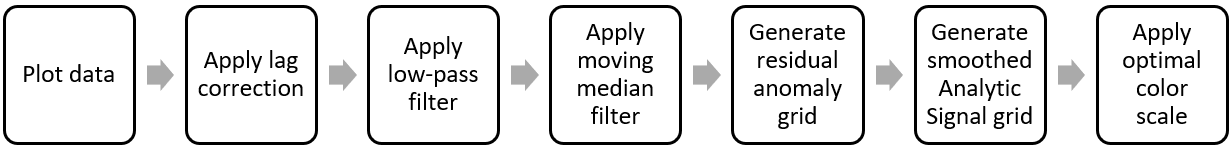
El procesamiento de los datos magnéticos se realizó de la forma más similar posible para todos los sistemas, a excepción de las conversiones de formato de datos específicas para los sistemas MagDRONE R3 y MagArrow II, que requirieron software propietario. El flujo de trabajo general se describe en la Figura 7, con un desglose detallado paso a paso para todas las configuraciones en el Apéndice. El software principal utilizado fue Geosoft Oasis Montaj Standard Edition v.2023.1, utilizando únicamente las funciones del módulo base y métodos de procesamiento bien documentados. Todos los pasos pueden repetirse con resultados similares utilizando software de código abierto o cerrado.
Los datos procesados se visualizaron como rejillas de campo magnético anómalo residual y su señal analítica (AS). Se eligió un tamaño de celda de 0,2 metros para tener en cuenta los puntos de muestreo en línea muy densos y la separación relativamente escasa de las líneas de vuelo de 1,0 metros. Esto ayuda a mantener la alta resolución en una dirección paralela a la trayectoria de vuelo, a la vez que proporciona una rejilla más suave perpendicular a las líneas. Se aplicó sombreado, que simula el relieve, a todas las rejillas para mejorar la visualización de las anomalías más pequeñas.
Resultados
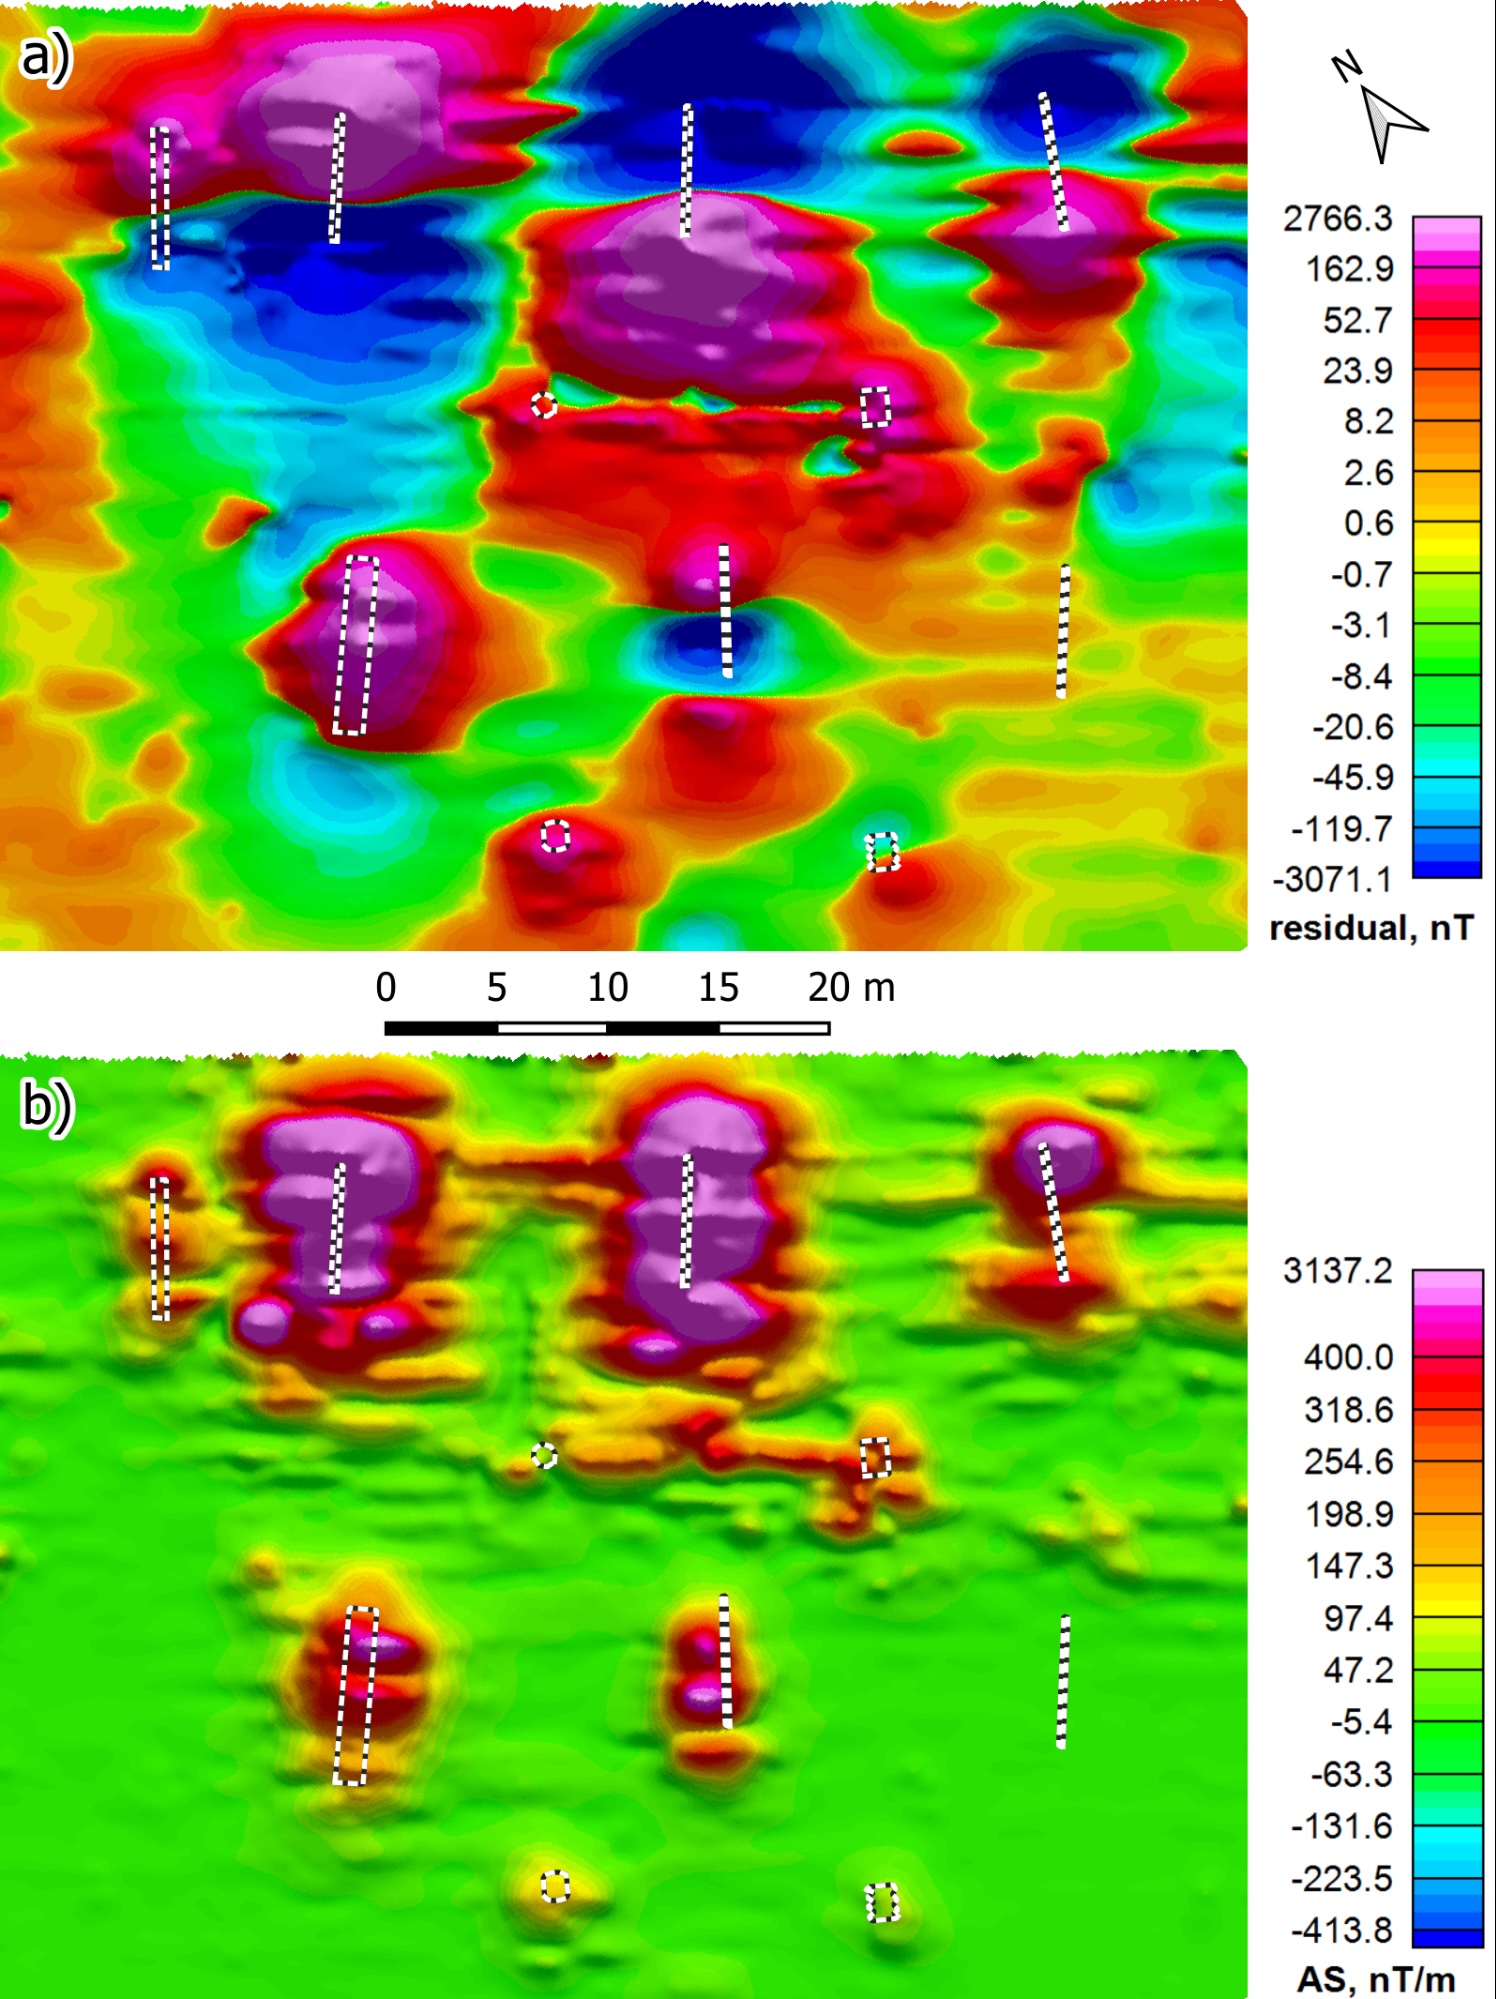
Todos los sensores parecen haber detectado todos los objetivos de prueba excepto uno: la tubería de acero n.º 9 con una pared de 1,5 mm, lo que probablemente se deba a las paredes relativamente delgadas del objeto. En todos los demás casos, la principal diferencia entre los sensores radica en la claridad de las señales detectadas y la cantidad de ruido de la señal. La fuente de ruido más importante es el error de rumbo, causado por la interferencia magnética de la configuración del sistema del sensor y visible como "rayas" en la dirección del vuelo, especialmente en los mapas de señal analítica. Esto se ve acentuado en los sistemas suspendidos, que son más propensos al viento y a la sobrecarga de peso. Todos los sensores también detectaron una fuerte anomalía magnética cerca del objetivo n.º 3, que era chatarra de hierro no identificada y que se ignora en este estudio.
Los datos del MagNIMBUS de SPH Engineering (figura 8) muestran una buena resolución de las anomalías magnéticas del objetivo con bordes bien definidos. Solo se observan algunas rayas de ruido, pero no interfieren con las señales del objetivo.
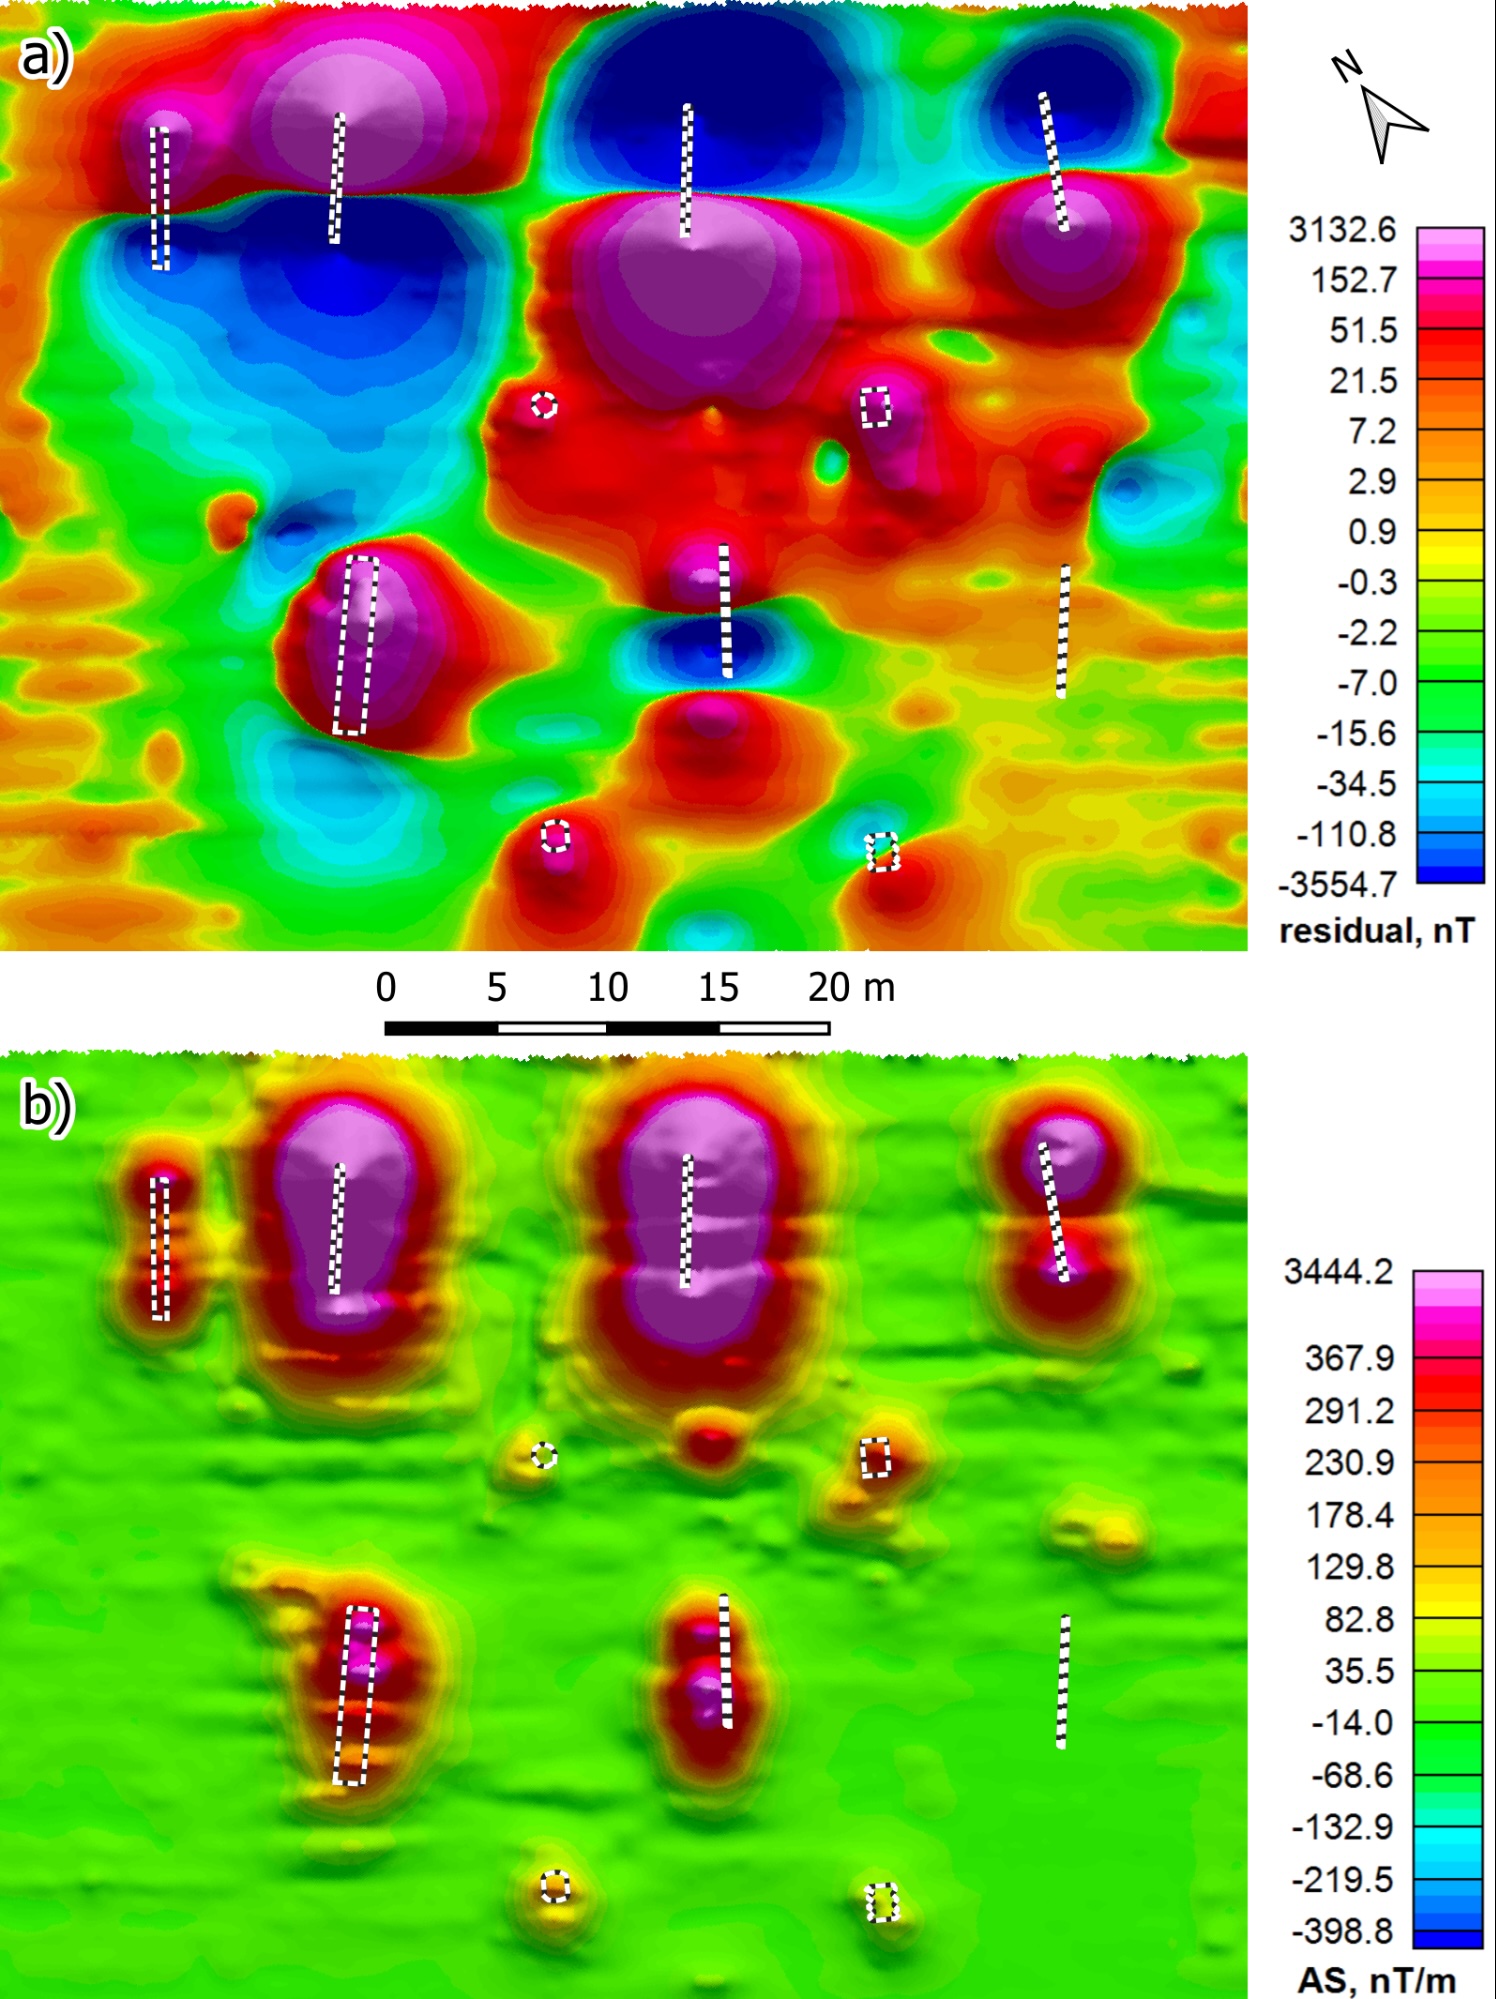
Los datos del SENSYS MagDrone R3 (figura 9) también muestran anomalías compactas y bien definidas. El rayado es bastante notable en las señales de los objetivos, pero no disminuye la calidad de la detección. El fondo parece estar prácticamente libre de ruido. Cabe destacar las anomalías de falso positivo entre los objetivos 3 y 4 (esquina superior derecha) en el mapa de anomalías residuales y, en menor medida, también en el mapa de señal analítica. Este artefacto de procesamiento de datos ocurre cuando se utiliza un filtro de mediana móvil en líneas de datos separadas.
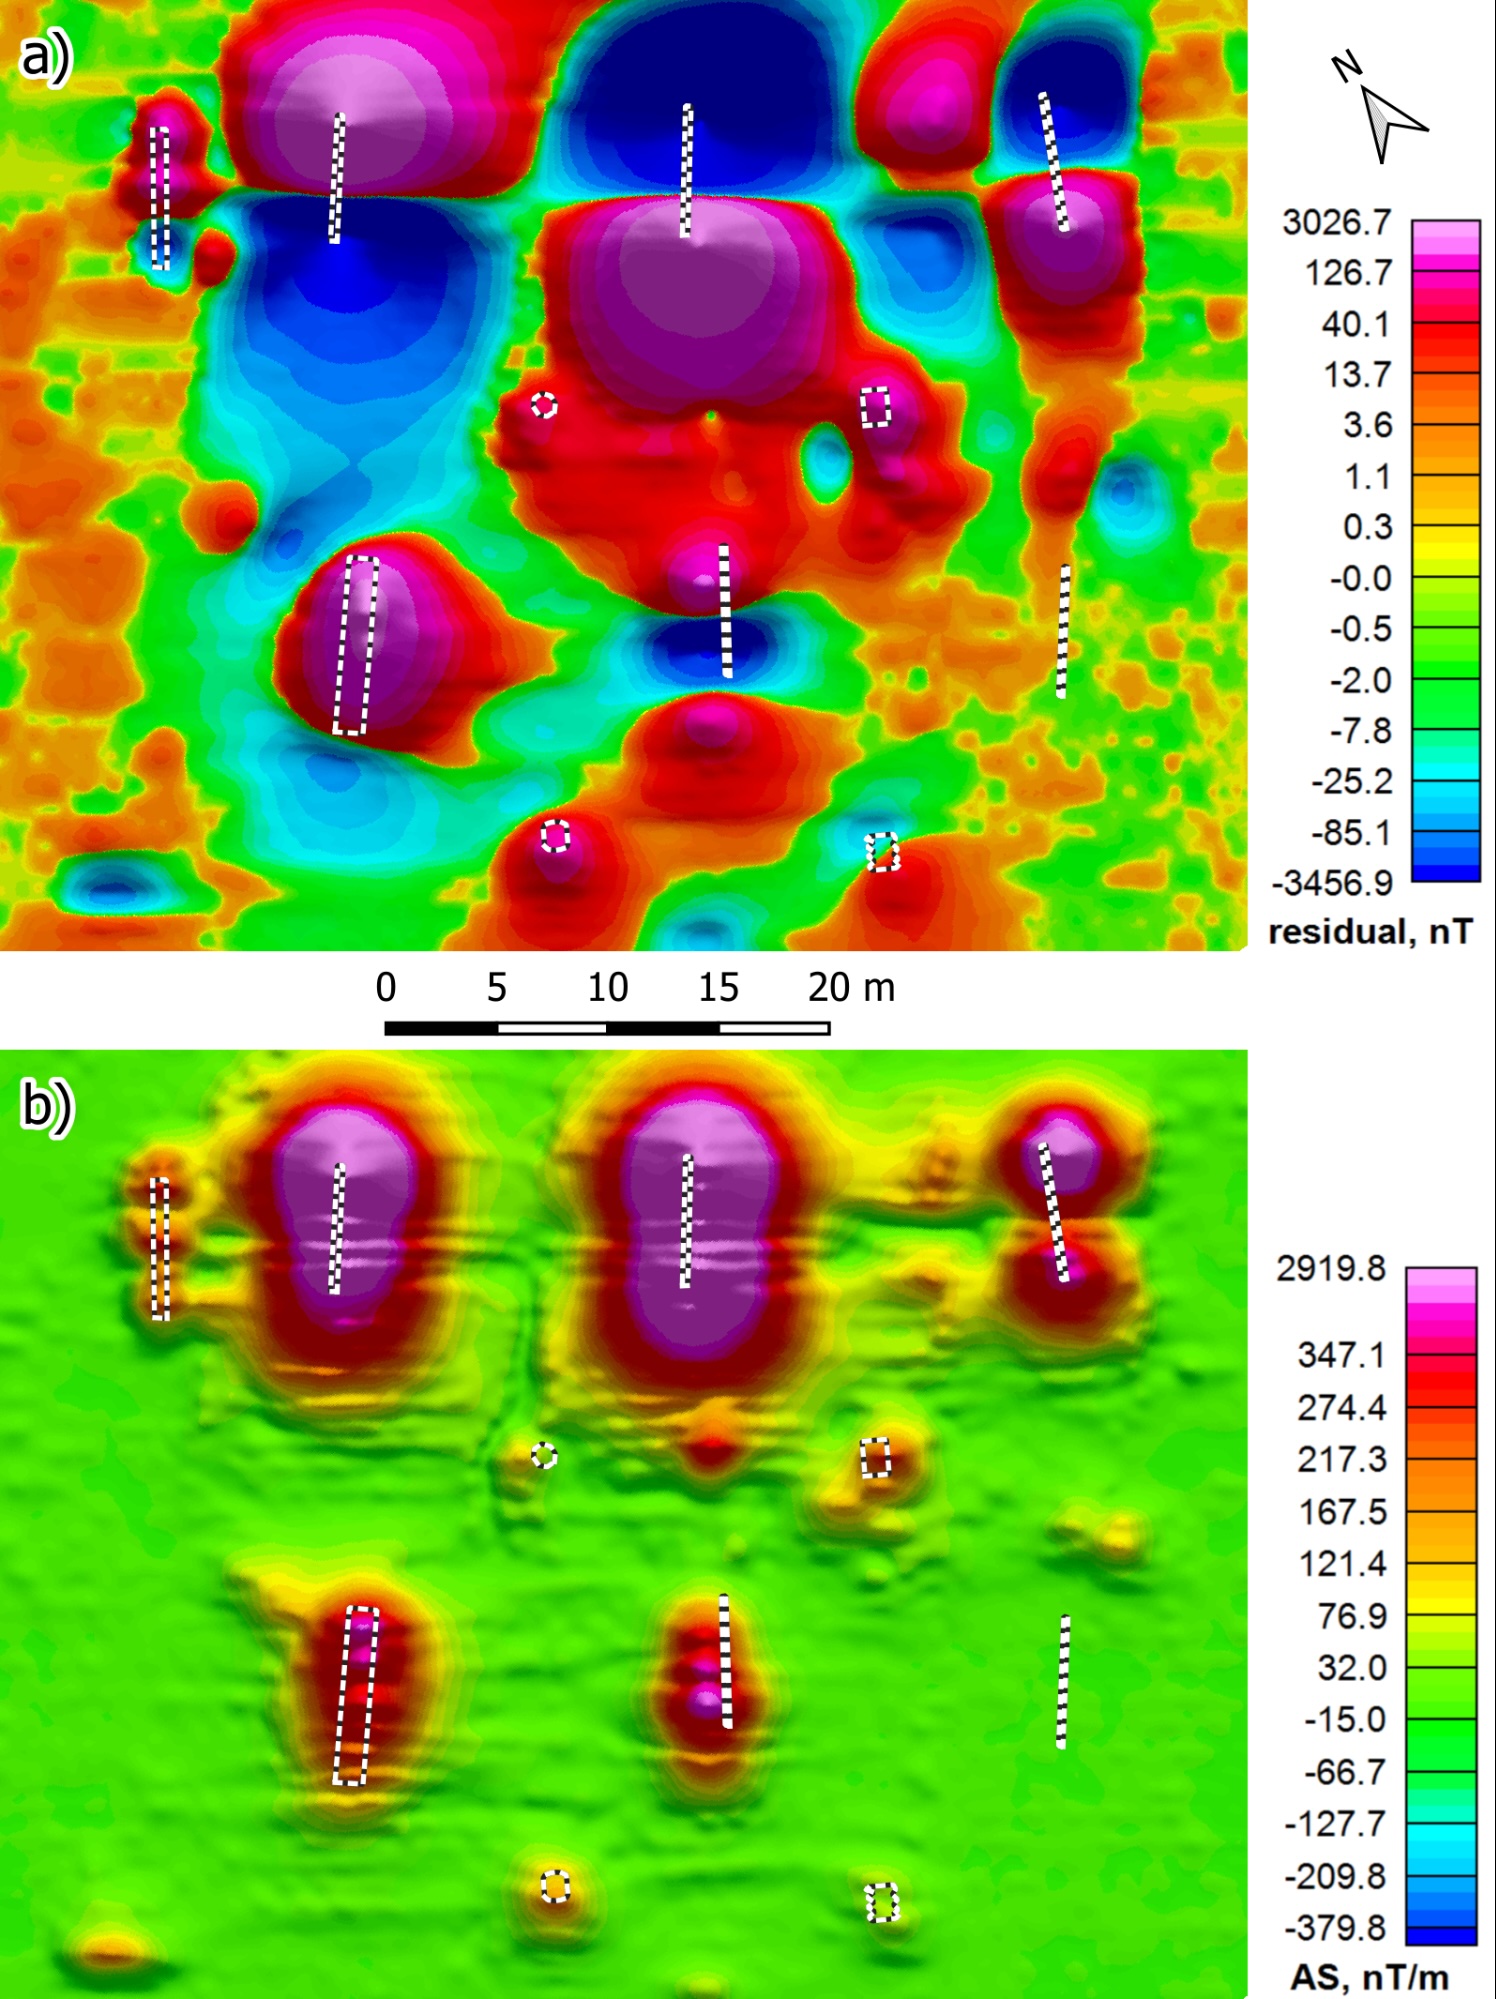
Los datos de la configuración suspendida del Geometrics MagArrow II (figura 10) también muestran señales de anomalía bien desarrolladas; todos los objetivos son visibles. Cierto rayado notable entre las anomalías también perturba las señales, pero el fondo está bastante libre de ruido. Aunque se aplicó la corrección de error de rumbo a los datos, la configuración suspendida sigue provocando un rayado notable, que técnicas de procesamiento de datos más avanzadas podrían eliminar.
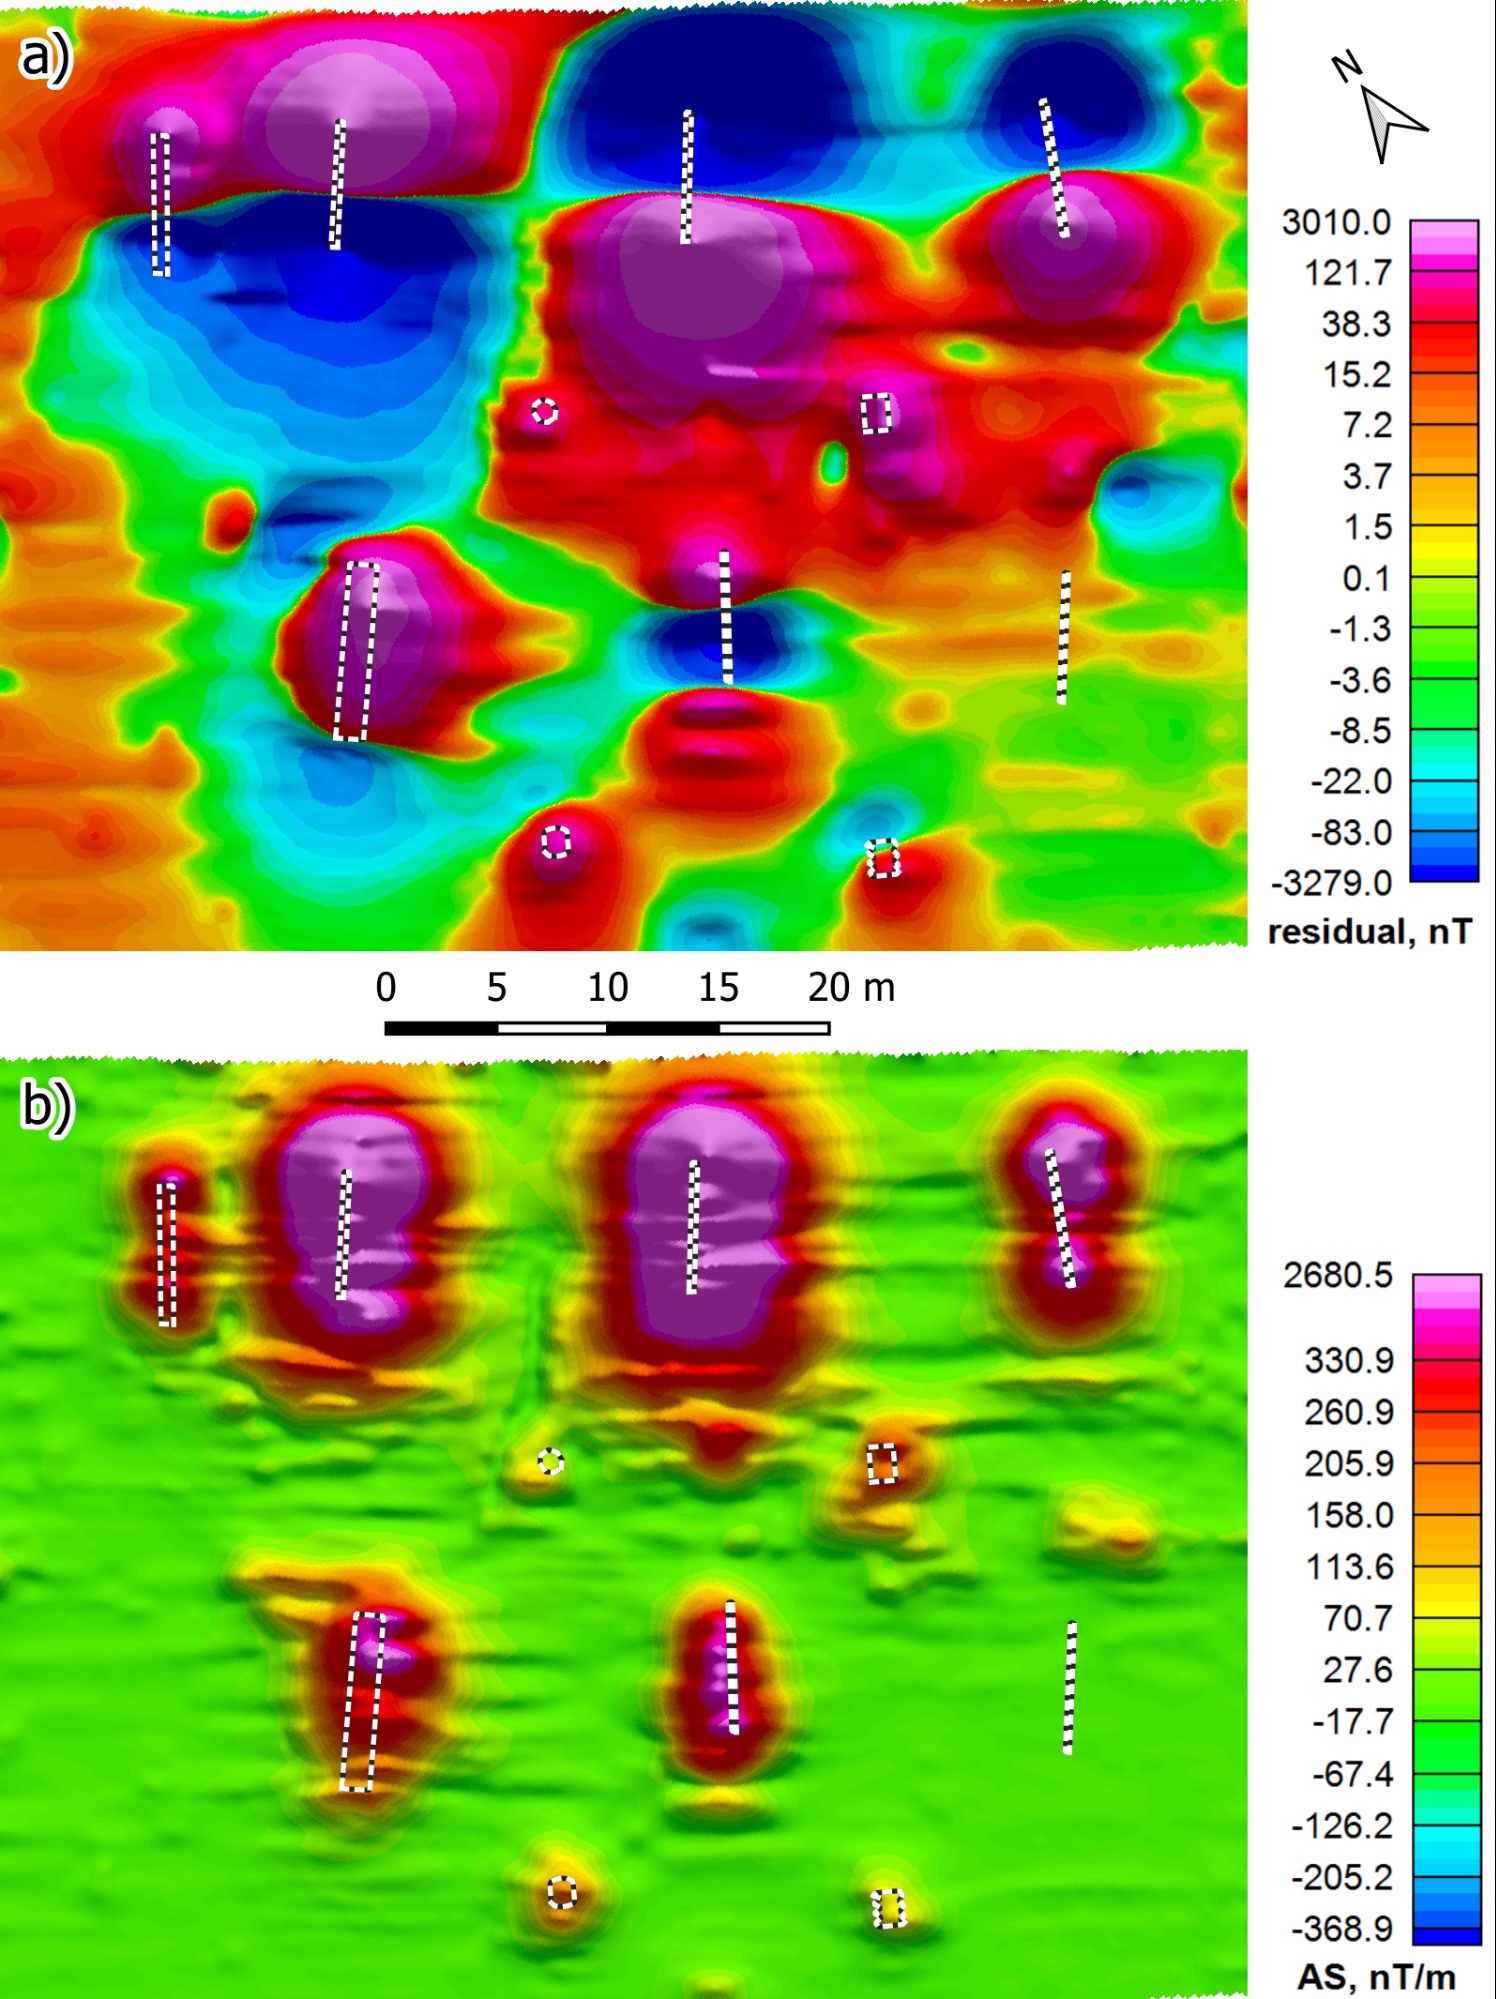
El mismo sensor Geometrics MagArrow II en una configuración fija funcionó sorprendentemente bien a pesar de estar cerca de los motores del dron. Los mapas (figura 11) muestran un rayado notable, que es tolerable, pero las anomalías están bien definidas y, posiblemente, mejor que en los datos de la configuración suspendida.
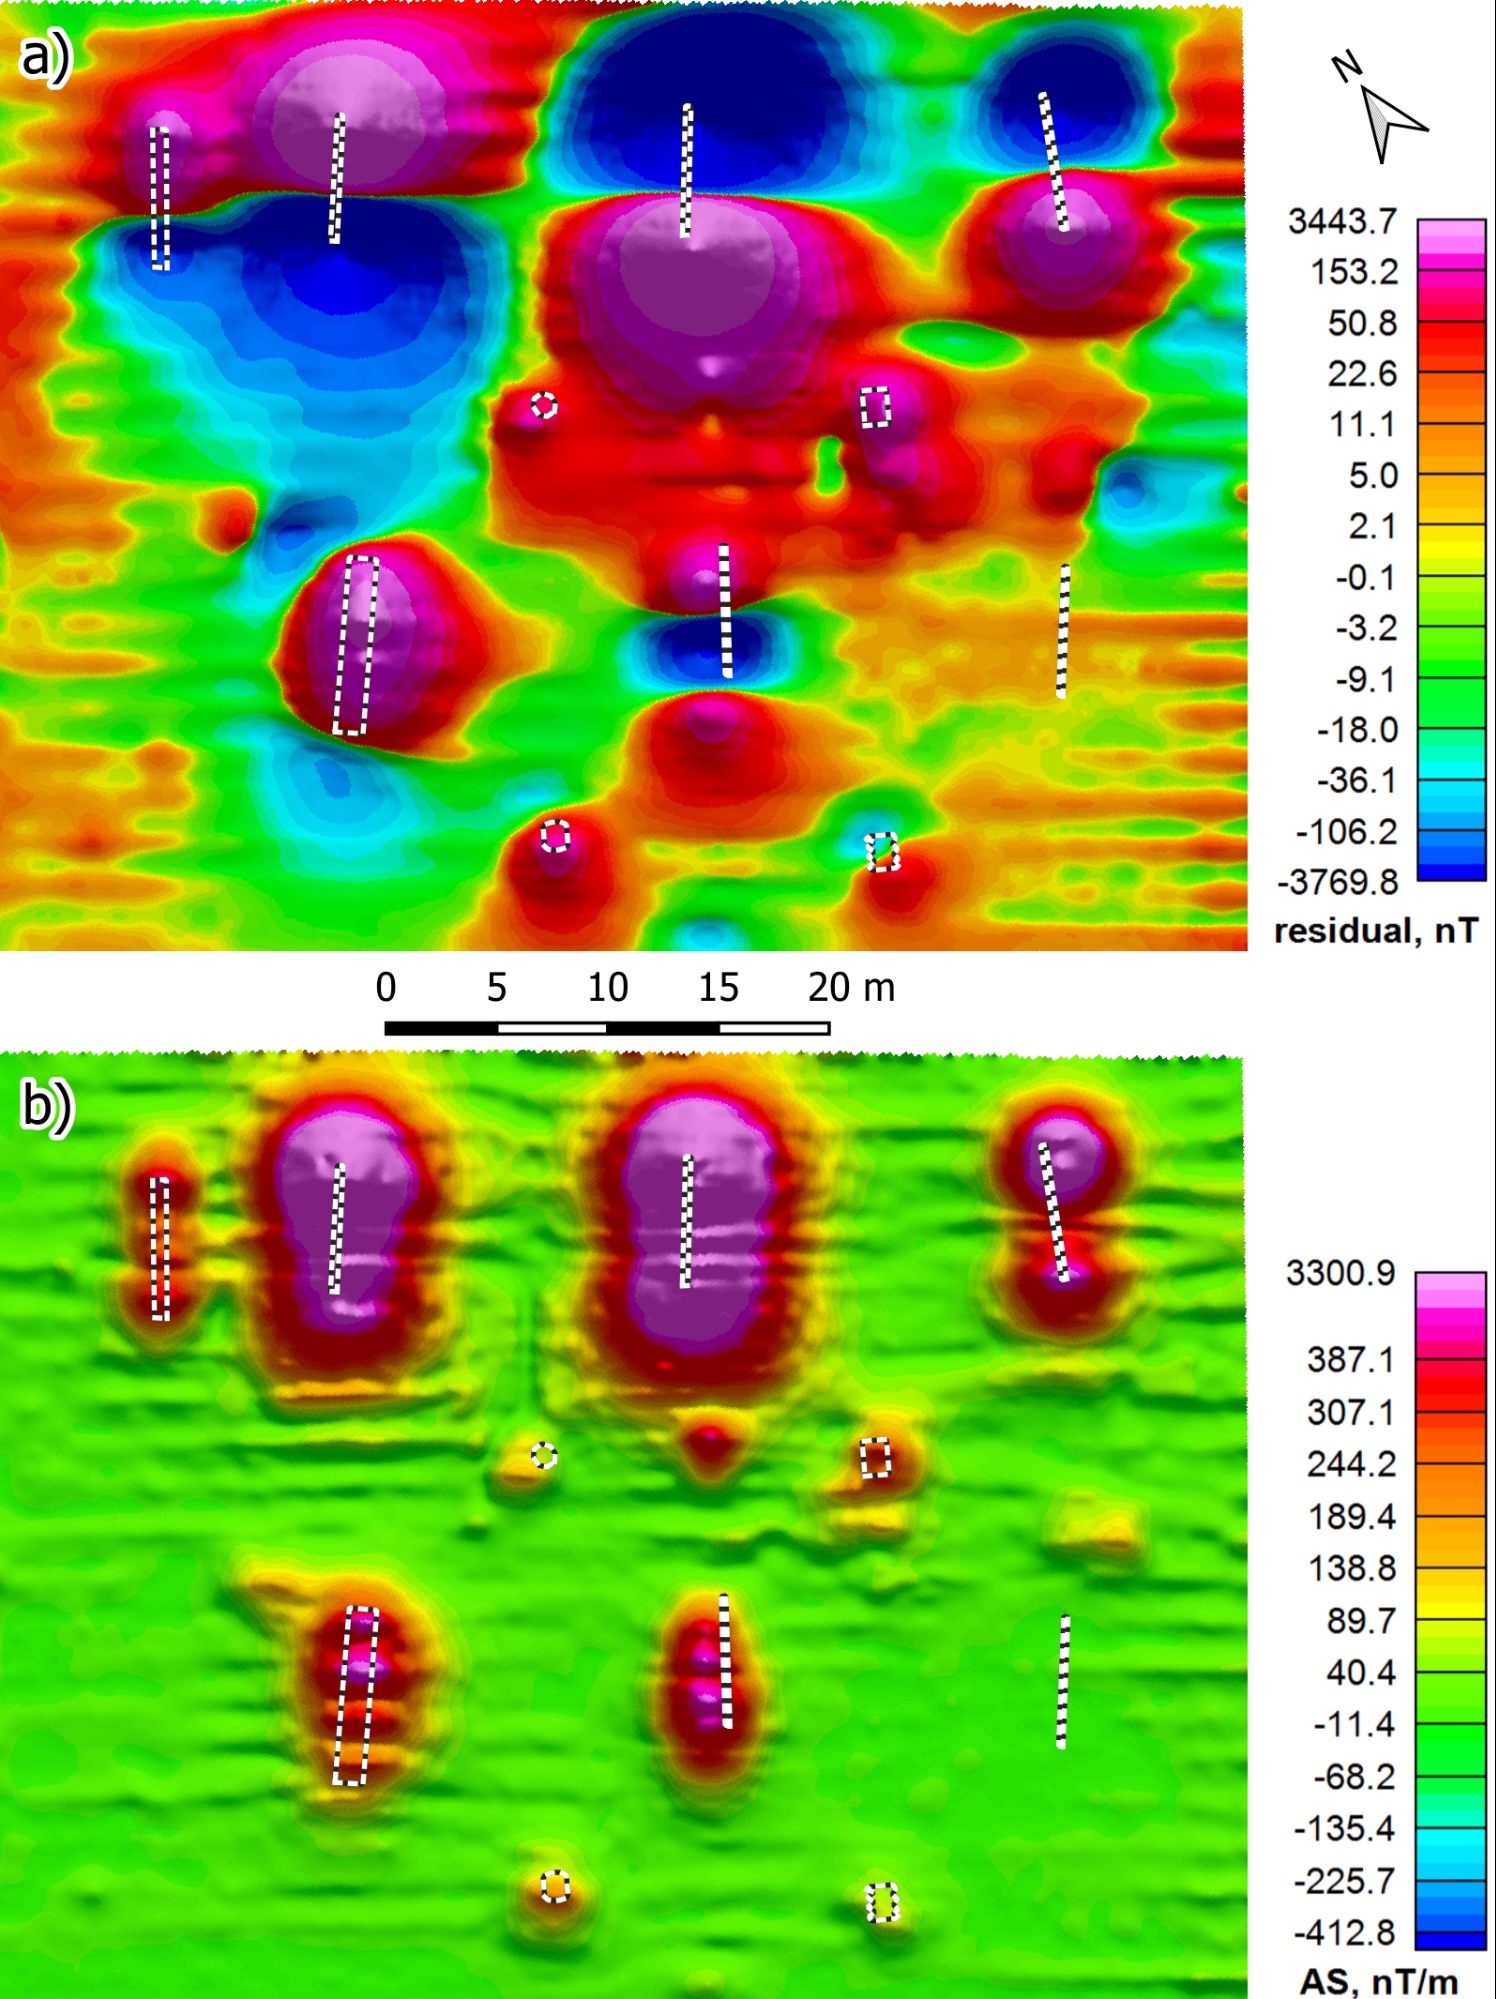
Los datos del GEM Systems GSMP-35U (figura 12) son bastante ruidosos, con un rayado caótico y límites de anomalía desfigurados. Sin embargo, el fondo está casi libre de ruido y las anomalías siguen siendo claramente distinguibles en su mayor parte. La causa de las distorsiones en los datos magnéticos podría ser el gran peso de la configuración, que sobrecargó el dron, mientras que los vientos laterales moderados aumentaron el efecto. La baja frecuencia de muestreo elegida de 20 mediciones por segundo también dificultó el procesamiento de datos en ocasiones; preferiblemente debería establecerse en al menos 40 mediciones por segundo.
Conclusiones
- Todos los sensores detectaron 10 de los 11 objetivos magnéticos en el rango de prueba.
- MagNIMBUS obtuvo posiblemente los mejores resultados con bajo ruido y señales de objetivo bien definidas.
- El MagDrone R3 mostró datos ligeramente más ruidosos, pero aun así una muy buena resolución de las anomalías, aunque existen problemas notables de artefactos en el procesamiento de datos.
- El MagArrow II se probó en dos configuraciones: la configuración fija demostró ser posiblemente mejor que la suspendida para resolver las anomalías de los objetivos, pero los resultados fueron muy buenos en ambos casos.
- El GSMP-35U obtuvo los peores resultados, con un ruido bastante notable y límites de anomalía distorsionados, aunque la causa fue el peso excesivo de la configuración y las condiciones de viento.
- Esta comparación sugiere que la sensibilidad de los sensores magnetométricos ya es muy respetable, pero las deficiencias de las configuraciones dificultan la obtención de datos de alta calidad. El principal problema de las configuraciones suspendidas es la sobrecarga del dron DJI M300, especialmente en condiciones de mayor viento. Las configuraciones fijas con una alta frecuencia de muestreo en esta prueba proporcionaron los mejores resultados.
Apéndice - pasos de procesamiento de datos
MagNIMBUS
Usando Oasis Montaj:
- Se aplicó una corrección de retardo (Lag Correction) de -130 fiduciales;
- Se aplicó un filtro de paso bajo de 100 fiduciales (equivalente a una separación de puntos de ~0,2 m);
- Se aplicó una mediana móvil de 10000 fiduciales (equivalente a 60 m);
- Se generó una cuadrícula de anomalía residual con un tamaño de celda de 0,2 m y escala de color de ecualización de histograma;
- Se calculó la señal analítica basada en la cuadrícula de anomalía residual;
- Se aplicó un suavizado de convolución 3x3 de 1 pasada a la cuadrícula AS y se cambió la escala de color a distribución normal.
MagDRONE R3
1. Usando MagDrone DataTool:
- Archivo importado 20230920_063633_MD-R3_#0207.mdd
- Dividido en trayectorias.
- Sin filtros ni submuestreo.
- Datos GNSS RTK cargados.
- Exportado a archivo .asc.
2. Usando Oasis Montaj:
- Líneas divididas según el ID del sensor;
- Se separó cada vuelo en líneas por número de sensor;
- Retraso temporal corregido: -30 fiduciales;
- Se aplicó un filtro de paso bajo de 25 fiduciales (equivalente a una separación de puntos de ~0,2 m).
- Se aplicó un filtro de mediana móvil de 7500 fiduciales (equivalente a una distancia de ~60 m).
- Cuadrícula de anomalía residual generada con un tamaño de celda de 0,2 m y señal analítica calculada.
- Se aplicó un suavizado de convolución 3x3 de 1 pasada a la cuadrícula AS y se cambió la escala de color a distribución normal
MagArrow II (configuración suspendida)
Usando Geometrics Survey Manager:
- Datos convertidos del formato .magdata de MagArrow al formato .csv.
Usando Oasis Montaj:
- Se aplicó corrección de rumbo con los datos adquiridos en el vuelo de calibración.
- Se aplicó una corrección de desfase de +100 fiduciales
- Se aplicó un filtro de paso bajo de 67 fiduciales (correspondiente a una separación de puntos de ~0,2 m).
- Se aplicó un filtro de mediana móvil de 20 000 fiduciales (correspondiente a una ventana de ~60 m).
- Cuadrícula de anomalía residual generada con un tamaño de celda de 0,2 m, escala de color de ecualización de histograma.
- Señal analítica calculada.
- Se aplicó un suavizado de convolución 3x3 de 1 pasada a la cuadrícula AS y se cambió la escala de color a distribución normal.
MagArrow II (configuración fija)
Usando Geometrics Survey Manager:
- Datos convertidos del formato .magdata de MagArrow al formato .csv.
Uso de Oasis Montaj:
- Se aplicó la corrección de rumbo con los datos adquiridos en el vuelo de calibración.
- Se aplicó una corrección de desfase (lag) de +300 fiduciales.
- Se aplicó un filtro de paso bajo de 67 fiduciales (equivalente a una separación de puntos de ~0,2 m).
- Se aplicó un filtro de mediana móvil de 20 000 fiduciales (equivalente a una ventana de ~60 m).
- Se generó una cuadrícula de anomalía residual con un tamaño de celda de 0,2 m y escala de color de ecualización de histograma.
- Se calculó la señal analítica.
- Se aplicó un suavizado de convolución 3x3 de 1 pasada a la cuadrícula de señal analítica y se cambió la escala de color a distribución normal.
GSMP-35U
Uso de Oasis Montaj:
- Se importaron las coordenadas GNSS a la base de datos magnética;
- Se aplicó una corrección de desfase (lag) variable:
- Vuelo n.º 1 de 08:27:37 a 08:35:20: +6
- Vuelo n.º 1 de 08:35:20 a 08:38:43: +8
- Vuelo n.º 2: +4
- Vuelo n.º 3: +7
- Se aplicó un filtro de paso bajo de 2 fiduciales (equivalente a una separación de puntos de ~0,2 m).
- Se aplicó un filtro de mediana móvil de 400 fiduciales (equivalente a una ventana de ~60 m).
- Se generó una cuadrícula de anomalía residual con un tamaño de celda de 0,2 m y escala de color de ecualización de histograma.
- Señal analítica calculada.
- Se aplicó un suavizado de convolución 3x3 de una pasada a la cuadrícula AS y se cambió la escala de color a distribución normal.