
Para los operadores de LiDAR, esto significa seleccionar el sensor, planificar la ruta, establecer los parámetros clave de la carga útil, tener en cuenta el terreno y preparar la calibración en UgCS antes de ir al campo.
Para los equipos que utilizan aeronaves que no son de DJI, UgCS 6.1 también introduce una nueva forma de transferir planes de vuelo de UgCS a controladores remotos Android para su ejecución en QGroundControl.
Configura DJI L1, L2 y L3 directamente en UgCS
El cambio más importante en la versión 6.1 es para los operadores de LiDAR de DJI.
UgCS ahora permite configurar parámetros clave para DJI Zenmuse L1, L2 y L3 directamente en el plan de vuelo. Compatible con DJI M350 y M400. Estos incluyen:
- modo de retorno
- frecuencia de muestreo
- modo de escaneo
Anteriormente, estos ajustes debían configurarse por separado en DJI Pilot 2.
Ahora, la ruta y los ajustes clave de adquisición LiDAR pueden prepararse juntos en UgCS.
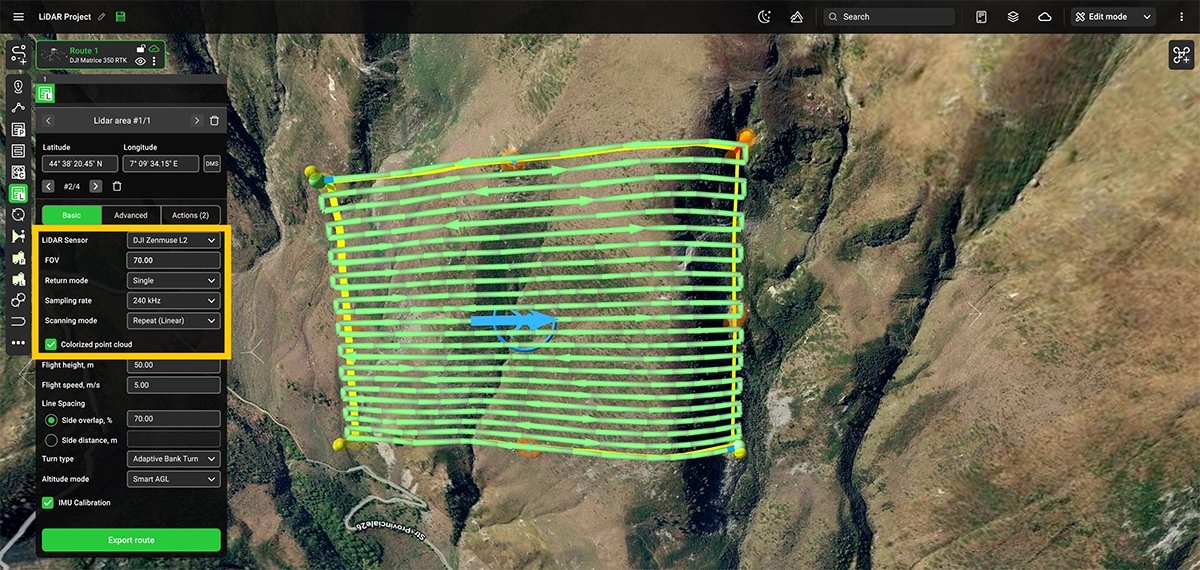
Para los equipos de topografía, esto facilita la revisión previa al vuelo: la geometría del vuelo, el terreno, la lógica de calibración y la configuración del LiDAR pueden verificarse durante el mismo proceso de planificación.
Nuevos perfiles de sensores LiDAR, incluidos los tuyos
UgCS 6.1 hace que la configuración de los sensores LiDAR sea mucho más rápida.
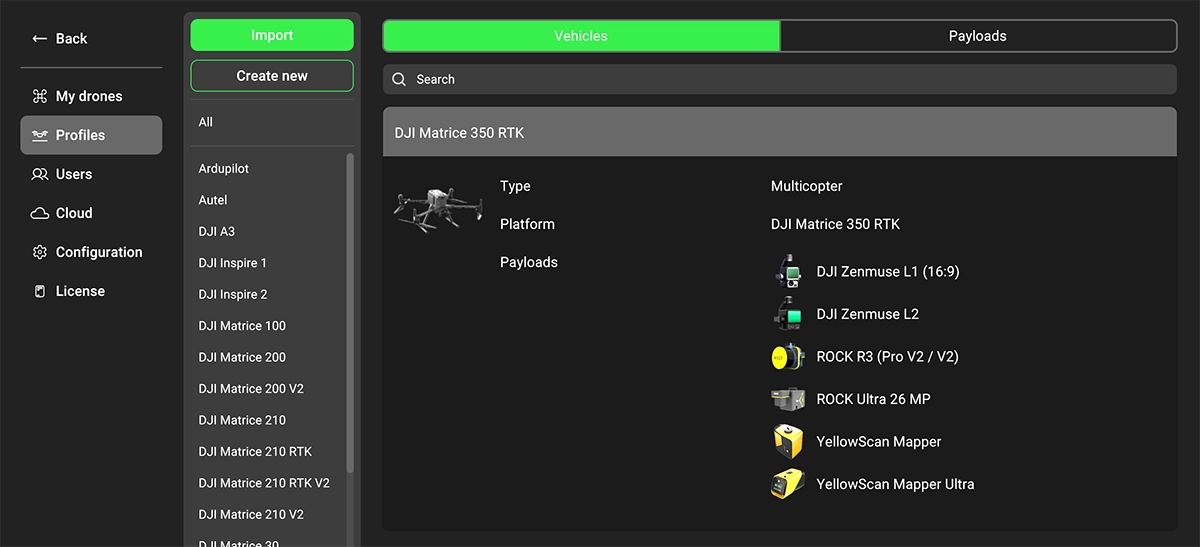
La versión incluye perfiles predefinidos para DJI Zenmuse L1, L2 y L3 así como ROCK Robotic y YellowScan sensores. Al elegir un perfil, se completa automáticamente el valor del campo de visión (FOV) del sensor.
Sin embargo, los operadores profesionales utilizan muchos más sistemas LiDAR de los que podemos precargar de forma realista en UgCS.
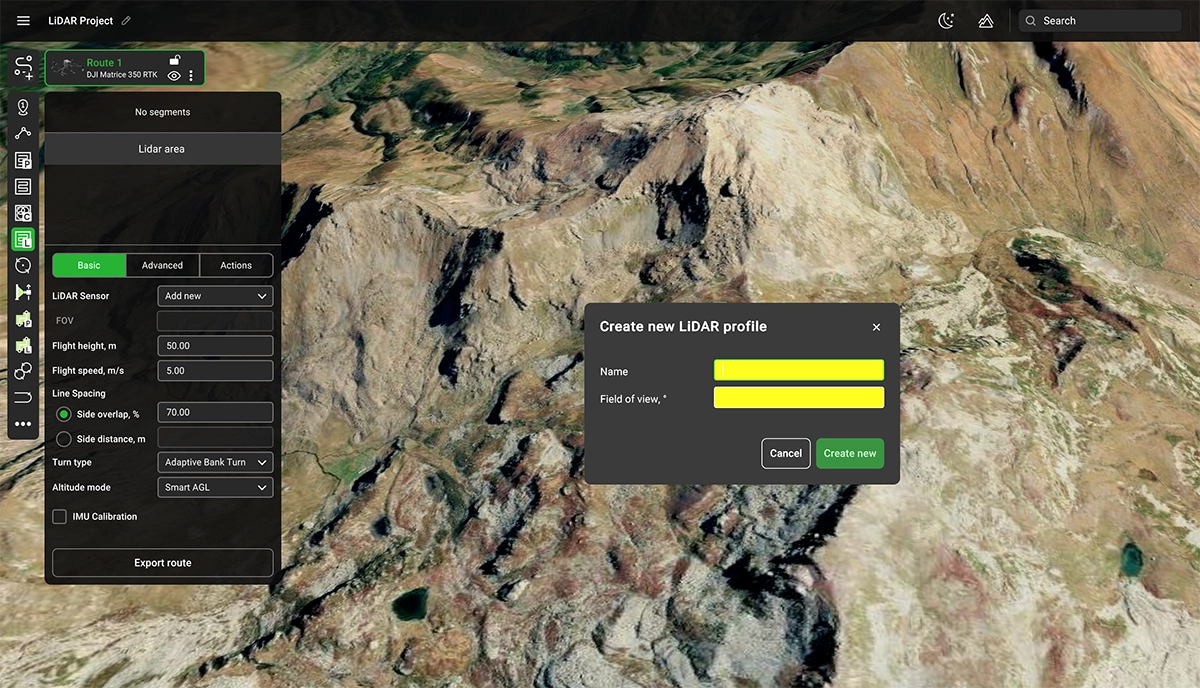
Por eso, la versión 6.1 también facilita la creación de su propio perfil LiDAR directamente desde el menú desplegable de sensores.
Solo tiene que introducir:
- el nombre del sensor
- su FOV
UgCS guarda el perfil y estará disponible para futuras misiones LiDAR.
Sin necesidad de buscar en menús de configuración ni de volver a configurar el mismo sensor cada vez.
Esto resulta especialmente útil para las empresas de topografía que operan flotas con cargas útiles mixtas o sistemas LiDAR especializados que no están incluidos en los perfiles predeterminados.
La planificación LiDAR es más que trazar líneas de vuelo
Muchas decisiones que afectan a un conjunto de datos LiDAR se toman antes del despegue.
Altitud de vuelo. Espaciado entre líneas. Terreno. Campo de visión del sensor. Calibración de la IMU. Comportamiento en los giros. Ajustes de la carga útil.
Por eso UgCS cuenta con herramientas dedicadas de Área LiDAR y Corredor LiDAR en lugar de tratar el LiDAR como una cuadrícula de mapeo genérica más.
UgCS ya ofrece flujos de trabajo LiDAR profesionales que incluyen:
- patrones de calibración automática de IMU
- seguimiento del terreno
- importación personalizada de DEM, DTM y DSM
- planificación de áreas y corredores específica para LiDAR
- control de giro diseñado para rutas de topografía
- revisión de rutas y elevación en 3D
- planificación para aeronaves DJI, ArduPilot y PX4
UgCS 6.1 integra el sensor directamente en ese flujo de trabajo.
El seguimiento del terreno ahora funciona en segmentos de puntos de ruta
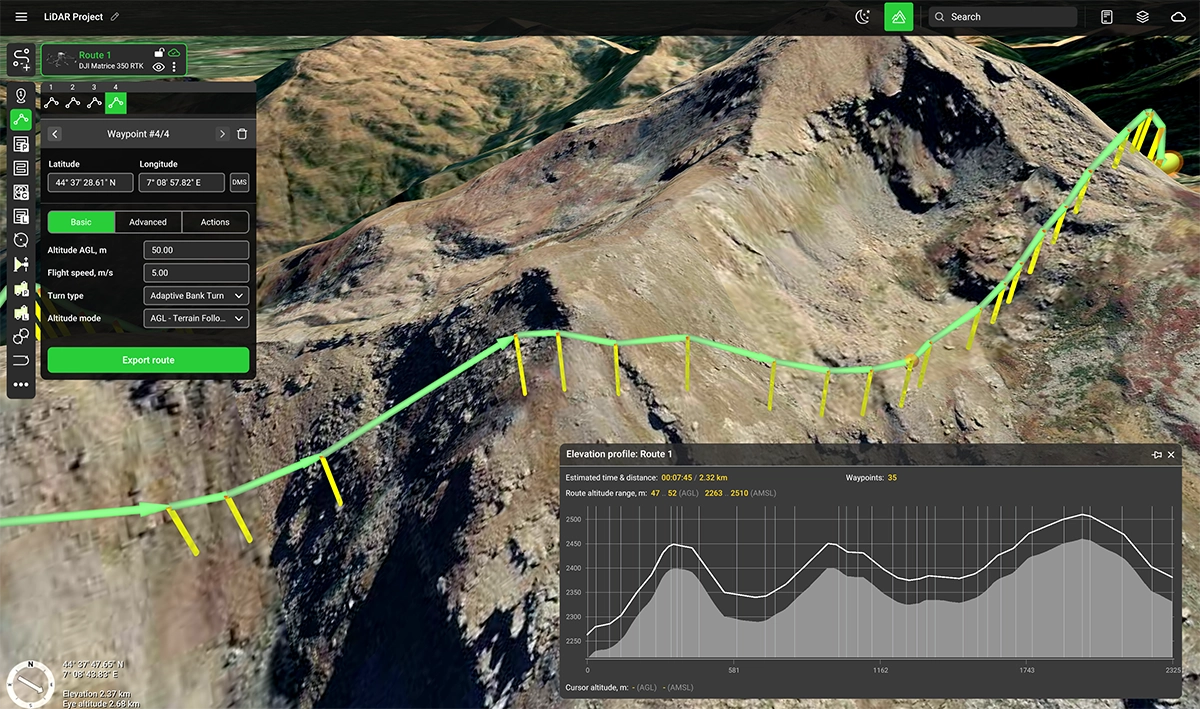
El seguimiento del terreno ya no se limita a los segmentos de topografía.
Con UgCS 6.1, los segmentos de puntos de ruta pueden utilizar el nuevo seguimiento del terreno AGL modo, lo que permite que la ruta planificada siga el terreno cambiante mientras el dron viaja hacia y desde el área de topografía.
Anteriormente, los operadores que trabajaban en terrenos montañosos o con colinas a menudo tenían que añadir puntos de ruta intermedios manualmente, crear segmentos alternativos o planificar el tránsito a una altitud mucho mayor.
Ahora UgCS puede calcular ese tránsito con seguimiento del terreno como parte de la misión.
El resultado: menos planificación manual, mejor planificación del despeje del terreno y una AGL más consistente a lo largo de toda la ruta.
¿Para quién es UgCS 6.1?
Las mejoras en LiDAR son especialmente relevantes para:
Empresas de topografía con drones ejecución de proyectos regulares de LiDAR en áreas y corredores.
Operadores de DJI Enterprise que utilizan Zenmuse L1, L2 o L3 y desean preparar mejor la misión en el escritorio antes de ir al campo.
Equipos de infraestructura y servicios públicos que planifican levantamientos LiDAR de líneas eléctricas, carreteras, vías férreas, tuberías y otros corredores largos.
Equipos de minería, silvicultura y cartografía de terrenos que trabajan en sitios donde es fundamental mantener la relación prevista entre el sensor y el terreno cambiante.
Operadores de flotas mixtas que utilizan diferentes cargas útiles o combinan drones DJI con plataformas ArduPilot o PX4.
UgCS Cloud ahora se extiende a los flujos de trabajo de ArduPilot y PX4
UgCS 6.1 también amplía la conexión entre UgCS y los drones ArduPilot / PX4.
La nueva aplicación UgCS Cloud para Android permite sincronizar las rutas planificadas en su escritorio UgCS con el control remoto del dron. Inicie sesión en la misma cuenta de UgCS Cloud en ambos dispositivos y cada ruta que planifique estará lista para transferirse a QGroundControl.
Esto ofrece a los operadores de ArduPilot y PX4 otra forma de utilizar UgCS para la planificación detallada de misiones en el escritorio, mientras siguen ejecutando los vuelos a través de QGroundControl en el campo.
Más mejoras en UgCS 6.1
UgCS 6.1 también hace que las rutas importadas sean mucho más capaces.
La importación de rutas CSV ahora admite disparadores de cámara, controles de video, zoom, guiñada de cámara, puntos de interés (POI) y tipos de giro. Esto significa que las rutas generadas externamente pueden llegar a UgCS con gran parte de la lógica de la misión ya incluida.
Para los equipos que crean flujos de trabajo repetibles, scripts o herramientas de planificación personalizadas, esto abre una forma más automatizada de preparar las misiones.
Una ruta puede generarse fuera de UgCS, exportarse como CSV e importarse con las acciones requeridas ya adjuntas, en lugar de tener que reconstruirlas manualmente después.
Esto también facilita la integración de UgCS en flujos de trabajo de planificación asistidos por IA. Los equipos pueden usar sus propios scripts o modelos para generar datos de ruta en formato CSV y luego llevarlos a UgCS para su revisión, validación y ejecución.
La versión también mejora el comportamiento, la retroalimentación y el diagnóstico de las rutas de ArduPilot, junto con múltiples correcciones de estabilidad.
La calidad de la nube de puntos comienza en UgCS
La adquisición de datos LiDAR no perdona una mala planificación.
UgCS está diseñado para trasladar gran parte de esas decisiones a la fase de preparación de la misión.
Con la versión 6.1, ese flujo de trabajo se fortalece para DJI L1, L2 y L3, y resulta más sencillo de estandarizar entre diferentes sistemas LiDAR.
Descarga UgCS 6.1 y planifica tu próxima misión LiDAR.