

Datos rápidos
- Socio: Altomaxx
- Aplicación: Detección de restos ferrosos y mapeo de riesgos en una operación minera activa
- Desafío: Restos metálicos entraron en la trituradora de roca, causando daños en el equipo y paradas de producción
- Solución: Levantamiento magnetométrico montado en dron utilizando MagDrone R3 en un DJI M300 con estación base DJI RTK, computadora de a bordo SkyHub y software de planificación de vuelo de drones UgCS
- Resultado clave: Detección exitosa de pequeños objetivos ferrosos a profundidades de hasta 3,5 metros a través de roca triturada, desde piedras del tamaño de una billetera hasta material del tamaño de rocas grandes
Contexto: Residuos metálicos que amenazan los equipos en una mina a cielo abierto en activo
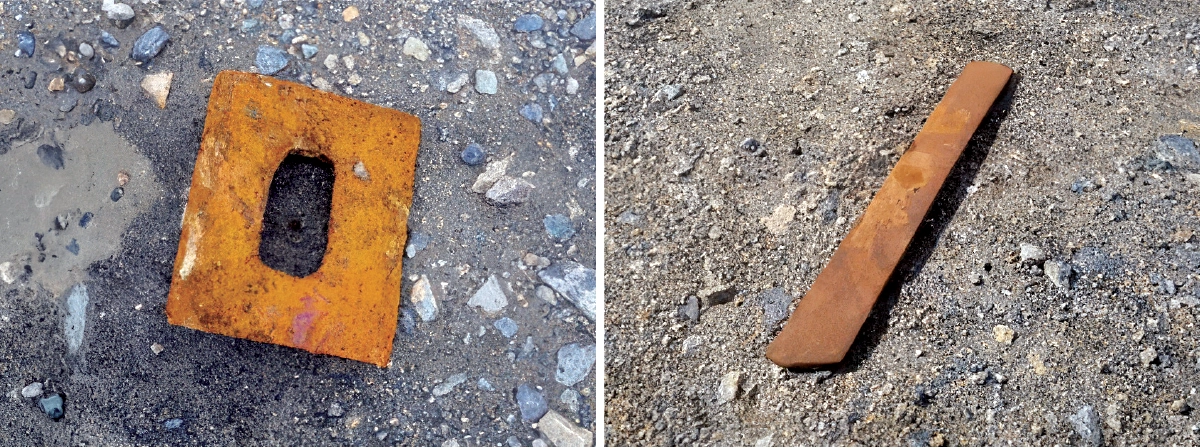
En la mina en cuestión, las interrupciones recurrentes de la producción se debían a la entrada de residuos metálicos en la trituradora de roca. Los dientes de las palas cargadoras, componentes del tamaño de una pelota de béisbol fabricados en acero endurecido, se mezclaban con el flujo de material y dañaban equipos de procesamiento críticos. La mina necesitaba un método para escanear pilas de roca e identificar residuos ferrosos enterrados antes de que el material entrara en la trituradora, sin interrumpir las operaciones mineras en curso.
El desafío: Detección de residuos ferrosos enterrados en operaciones mineras activas
El área operativa presentaba importantes limitaciones prácticas. El terreno rocoso y la maquinaria pesada en constante funcionamiento hacían que la inspección manual fuera peligrosa e impracticable. Se evaluó un detector de metales manual y se descartó: la magnitud del campo de residuos y la presencia de grandes volúmenes de roca triturada hacían que el escaneo a nivel del suelo por parte del personal fuera ineficiente e inseguro.
El principal desafío técnico consistía en detectar pequeños objetos ferrosos enterrados en roca triturada densa a profundidades variables, en una gran superficie y mientras las operaciones mineras continuaban cerca. La solución también debía proporcionar coordenadas de ubicación precisas, no solo una señal de detección, para permitir la retirada selectiva de los residuos antes de que llegaran a la trituradora.
La solución: Estudio de cuadrícula automatizado con magnetómetro montado en dron y posicionamiento RTK
Tras evaluar la disposición del sitio, las operaciones y las muestras de residuos, el equipo estableció un área de preparación y montó el sistema de magnetometría con drones para el vuelo.
Los componentes clave fueron:
- Dron DJI M300: la plataforma UAV que transporta la carga útil del magnetómetro, lo que permite la captura de datos manteniendo al personal alejado del campo de residuos y facilitando una planificación de vuelo automatizada y precisa en toda el área operativa.
- Estación base DJI RTK: proporcionó una mayor precisión de posicionamiento GPS para el mapeo exacto de las ubicaciones de los objetivos detectados.
- Magnetómetro SENSYS MagDrone R3: una carga útil de magnetómetro fluxgate montada en dron, configurable y operativa a los pocos minutos de su instalación.
- Ordenador de a bordo SkyHub: la unidad de procesamiento a bordo que gestiona la recopilación de datos de los sensores y la georreferenciación durante el vuelo.
- UgCS: el software de planificación de vuelo y control de misión utilizado para ejecutar el levantamiento de cuadrícula automatizado.
El equipo creó un plan de vuelo en cuadrícula que cubría tanto los cuadrantes X como Y y lo cargó en la estación base del dron. Utilizando un altímetro láser, el dron navegó hasta su primer punto de referencia y sobrevoló toda la cuadrícula siguiendo la elevación del terreno. El M300 regresó automáticamente a su punto de inicio al finalizar.
En la prueba inicial se enterraron muestras de escombros de acero a seis pulgadas de profundidad para confirmar la detección básica.
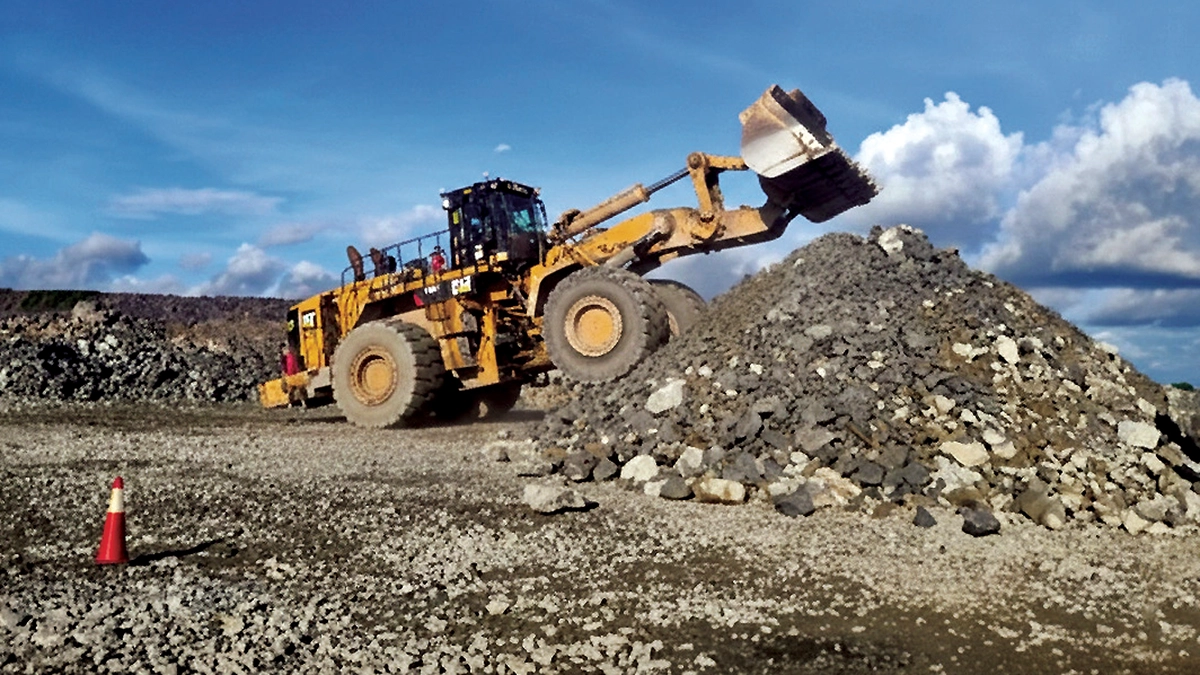
A continuación, se realizó una prueba más exigente: una cargadora de gran tonelaje enterró muestras de objetivos a profundidades de uno a cinco metros en varias ubicaciones. Se cubrieron los objetivos con roca triturada, desde piedras del tamaño de una billetera hasta material del tamaño de una roca, para replicar las condiciones operativas reales. Se ejecutó el mismo plan de vuelo sobre el área de prueba ampliada.
Resultados: Detección de objetivos ferrosos a profundidades de hasta 3,5 m
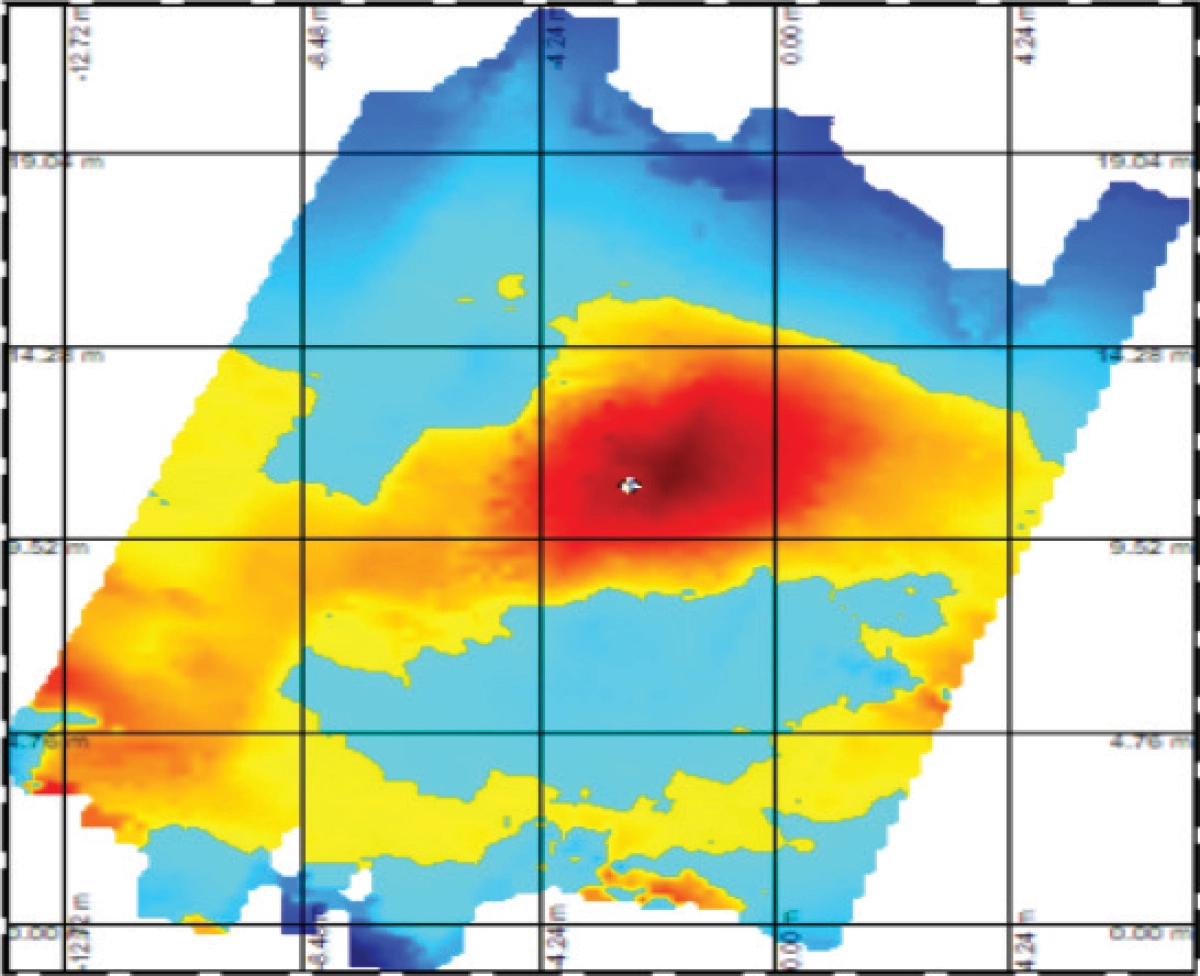
Tras completar los vuelos de cuadrícula, el equipo examinó el conjunto de datos. En la prueba inicial de enterramiento a seis pulgadas, el sistema confirmó y mapeó las ubicaciones, profundidades y fuerzas del campo magnético de los objetivos sin problemas.
En la prueba más exigente, con objetivos enterrados a una profundidad de uno a cinco metros bajo roca triturada pesada, el levantamiento con magnetómetro del dron detectó objetivos ferrosos relativamente pequeños a profundidades de hasta 3,5 metros. El informe señala que los objetivos ferrosos más grandes superarían el umbral de 3,5 metros, dado el rendimiento del sensor con los elementos de prueba más pequeños.
La integración de la estación base RTK proporcionó una precisión de ubicación exacta en toda el área de estudio. La salida del software SENSYS produjo un conjunto de datos claro y fácil de interpretar con coordenadas magnéticas precisas y valores de retorno de señal para cada objetivo detectado.
Conclusión: La magnetometría con drones demuestra ser viable para la detección de escombros industriales
Este proyecto confirmó que la magnetometría basada en drones es un método viable y práctico para detectar escombros ferrosos enterrados en entornos de minería a cielo abierto. Este enfoque también elimina los riesgos de seguridad asociados con el escaneo manual en zonas industriales activas, abordando simultáneamente el problema de la protección de los equipos y la preocupación por la seguridad humana.
Este flujo de trabajo ofrece una plantilla replicable para la detección de escombros y la identificación de peligros en la minería y otros entornos industriales pesados.