

Investigadores de Virginia Polytechnic Institute and State University realizaron siete estudios con radar de penetración terrestre (GPR) montado en drones sobre un campo de maíz en Suffolk, Virginia, entre mediados de junio y finales de agosto de 2023. El estudio, publicado en Sensors (MDPI, marzo de 2026), se propuso responder a una pregunta que ha estancado a la comunidad de agricultura de precisión durante años: cuando la señal de un GPR en un dron se ve diferente entre dos vuelos, ¿es la altitud, el terreno, las plantas o el contenido de agua lo que provoca el cambio?
La respuesta requería una estabilidad extrema de la plataforma. Para aislar cada factor, el equipo de investigación construyó su sistema en torno al software de planificación de vuelos UgCS, SkyHub con un altímetro láser y un GPR Zond Aero 500 montado en un DJI M300. La precisión de la altitud durante toda la campaña alcanzó una desviación estándar de 0,02 m en tres alturas de vuelo programadas, lo suficientemente precisa como para atribuir la variación de la señal a factores ambientales en lugar de al ruido de la plataforma.
Resumen de la misión
| Responsable de la investigación | Milad Vahidi y Sanaz Shafian, Virginia Polytechnic Institute and State University |
| Institución | School of Plant and Environmental Sciences, Virginia Tech |
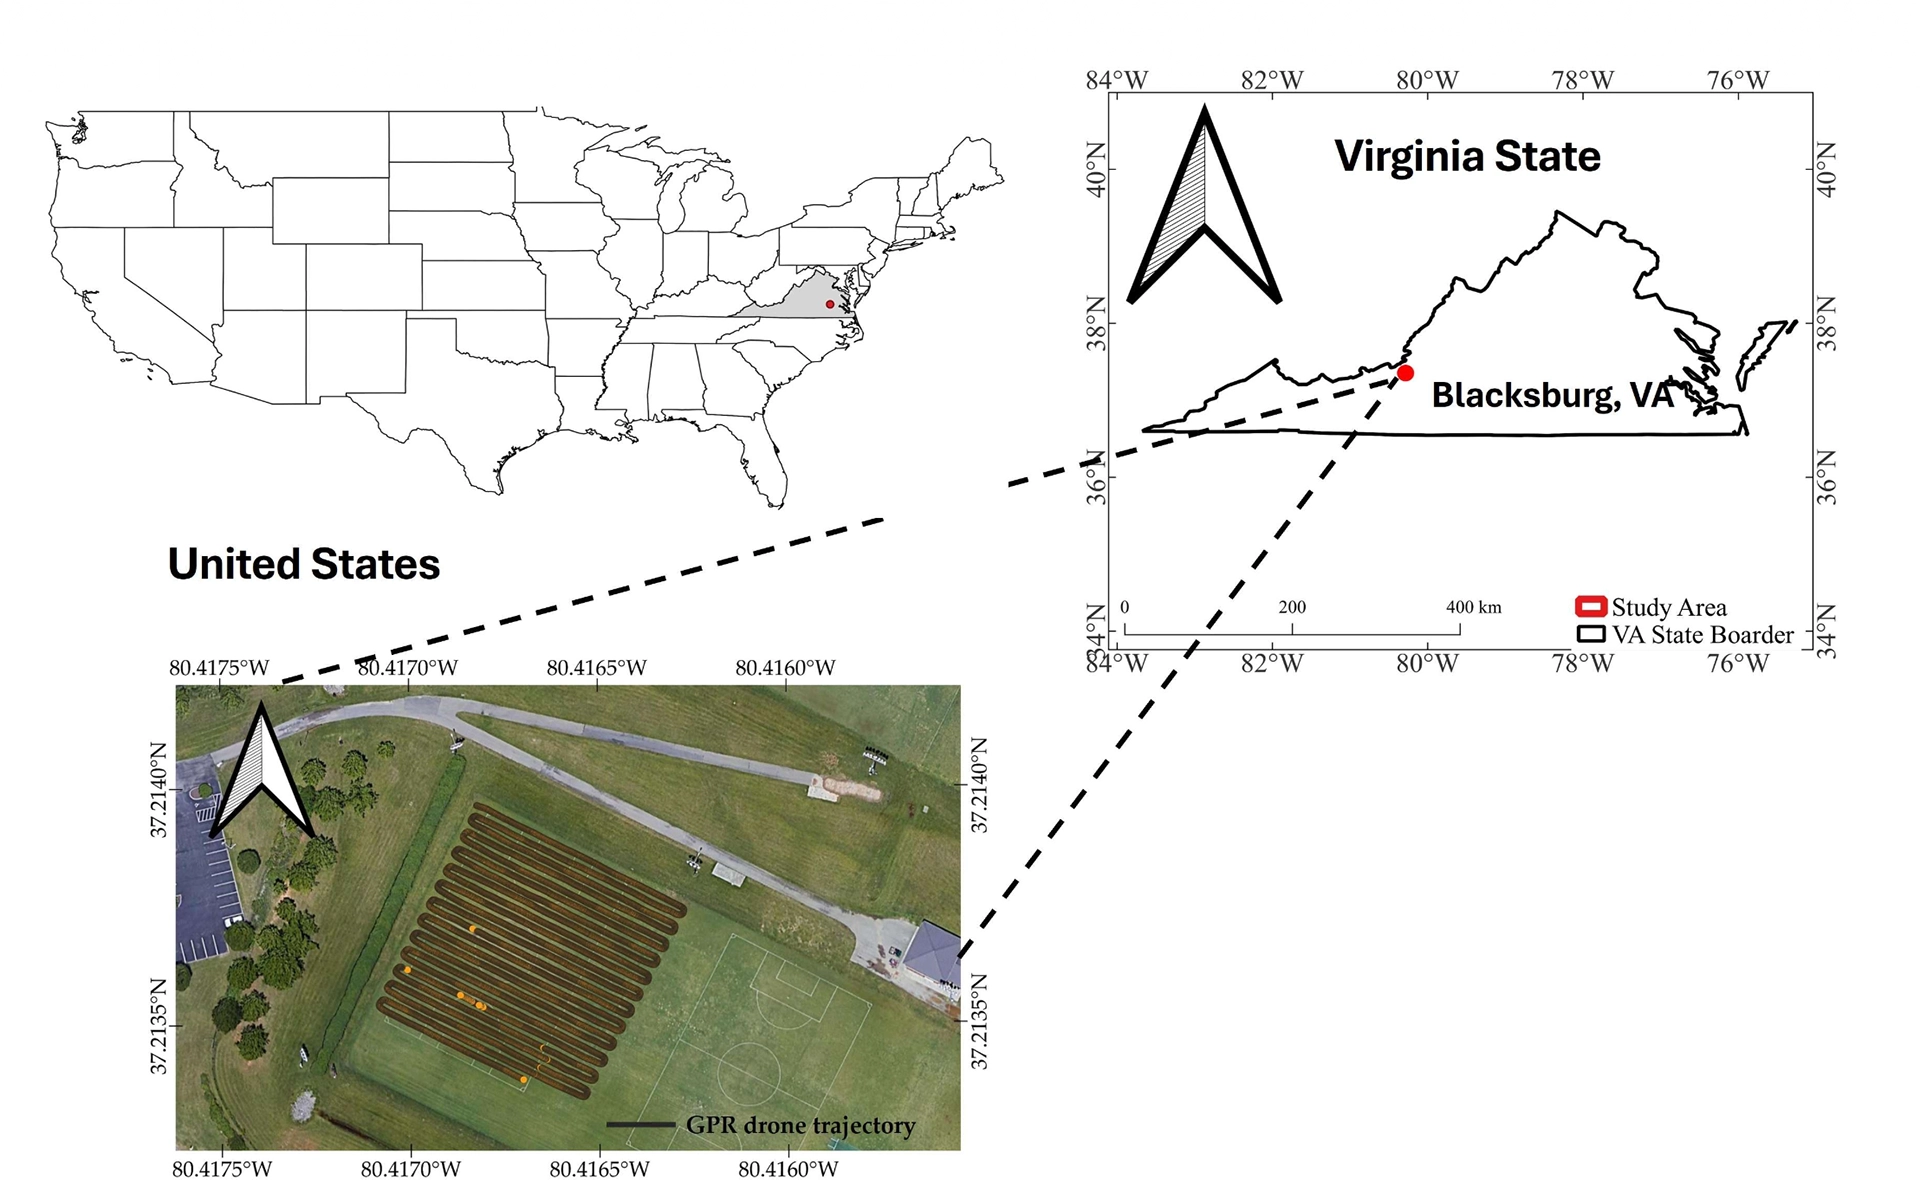
| Ubicaciones | Virginia Tech Athletic Field (Blacksburg, VA) y Tidewater Agricultural Research and Extension Center (Suffolk, VA) |
| Objetivo | Aislar los efectos de la altitud, la topografía, la biomasa y el contenido de agua del dosel en las señales de GPR montado en dron en condiciones agrícolas |
| Tecnología utilizada | Planificación de vuelo: UgCS + aplicación UgCS for DJI |
Computadora de a bordo: UgCS SkyHub con altímetro láser
Sensor: Zond Aero 500 (GPR de 500 MHz)
Aeronave: DJI Matrice 300
| Resultado principal | Cuatro experimentos controlados a lo largo de una temporada de cultivo completa, que confirman la altitud como factor principal de la variación de la señal y cuantifican los efectos de la biomasa y el contenido de agua del dosel |
| Publicación | Sensors 2026, 26, 1873 (revisado por pares, acceso abierto) |
Resultados clave
- Precisión de altitud de σ = 0,02 m a alturas de vuelo programadas de 1 m, 2 m y 2,5 m, validadas en siete vuelos
- Linealidad del tiempo de viaje de 6,67 ns/m, coincidiendo con la predicción teórica de espacio libre para el tiempo de viaje de radar de ida y vuelta
- Siete estudios de GPR con drones completados a lo largo de toda una temporada de cultivo, desde la etapa vegetativa temprana hasta la senescencia tardía
- Aproximadamente 60.000 trazas por vuelo a 1 m/s, con registro de posición sincronizado por GNSS a escala centimétrica
- Cuatro experimentos aislados que cuantifican los efectos de la altitud, la topografía, la biomasa y el contenido de agua en el dosel
El desafío: el GPR con drones en la agricultura de precisión es un problema de interpretación de señales
El GPR montado en drones promete algo que el monitoreo agrícola tradicional no puede ofrecer: datos del subsuelo no invasivos y de alta resolución en campos completos, recopilados en un solo vuelo. En teoría, los datos pueden utilizarse para estudiar la humedad del suelo, la estructura de la zona radicular y la compactación. En la práctica, las señales de GPR lanzadas desde el aire se ven afectadas por cuatro factores que suelen cambiar al mismo tiempo durante una campaña de campo:
- Altitud de vuelo cambia la intensidad de la señal de retorno y el tiempo que tarda en llegar
- Topografía de la superficie puede cambiar la distancia real entre la antena y el suelo si el dron mantiene una altitud fija en lugar de seguir el terreno
- Biomasa vegetal introduce dispersión y absorción a medida que las plantas crecen durante la temporada
- Contenido de agua en el dosel altera las propiedades dieléctricas de la capa de vegetación, atenuando la señal
Sin una forma de aislar cada factor, es difícil determinar qué causó un cambio determinado en los datos. El equipo de Virginia Tech se propuso cambiar eso. Necesitaban una plataforma lo suficientemente estable como para mantener todas las variables constantes excepto una. Eso requería una tolerancia de altitud medida en centímetros, no en decímetros, y una repetibilidad de la misión que se mantuviera a lo largo de meses de condiciones de campo.
La solución: una pila completa de UgCS para la investigación controlada con GPR agrícola
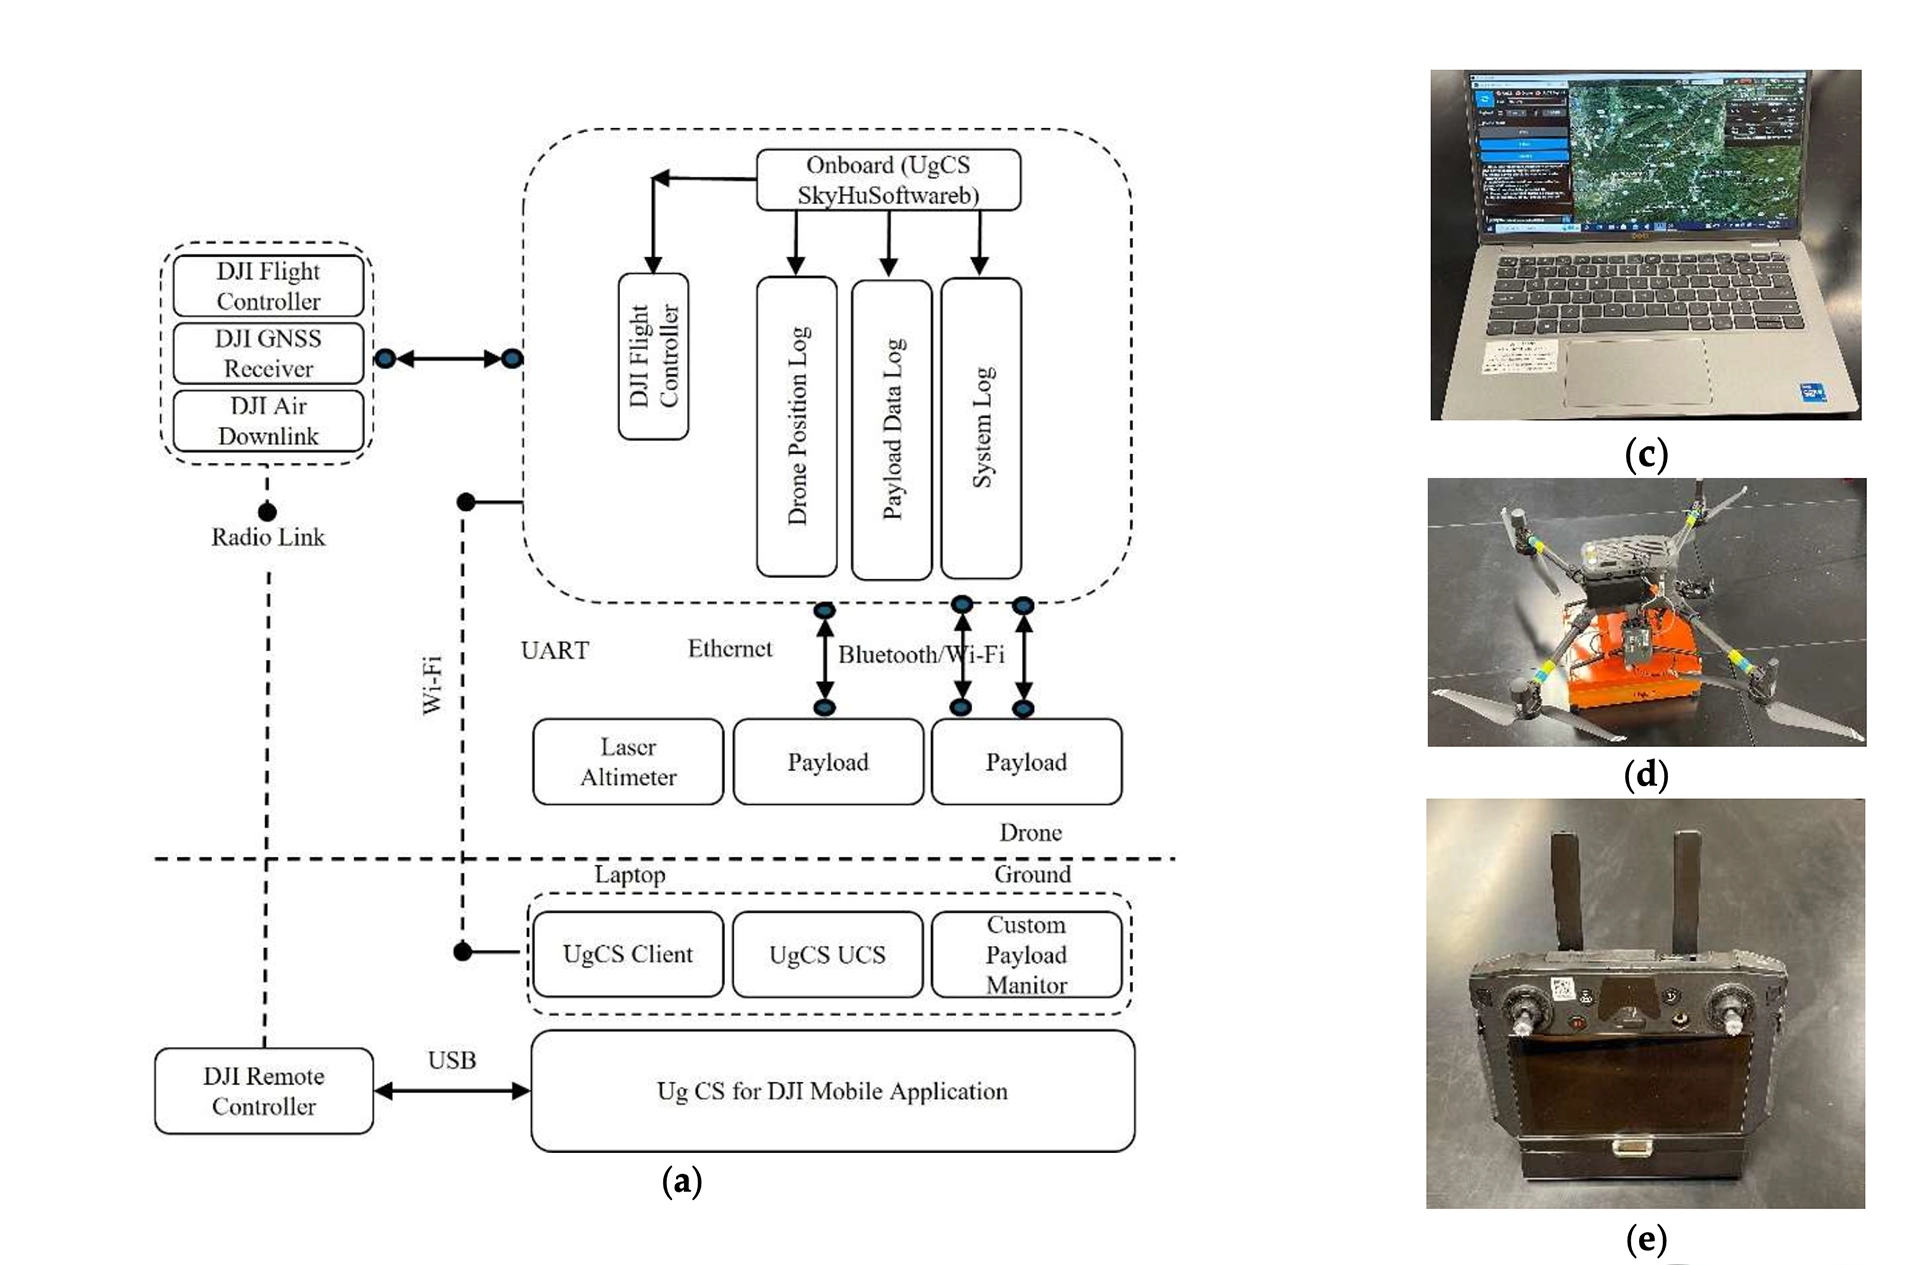
El equipo de investigación implementó la integración completa de SPH Engineering: UgCS en la computadora de la estación terrestre, SkyHub en la aeronave con un altímetro láser, la aplicación UgCS for DJI en el Smart Controller y una carga útil de GPR Zond Aero 500. Cada componente cumplió una función específica.
1. Validación del seguimiento del terreno en condiciones reales de campo
En el campo deportivo de Virginia Tech, el equipo probó el sistema a tres altitudes programadas: 1 m, 2 m y 2.5 m sobre el nivel del suelo (AGL). Los histogramas del altímetro de cada recorrido en los tres vuelos mostraron desviaciones estándar de 0.02 m respecto a la altura objetivo. Dos centímetros a lo largo de decenas de miles de mediciones.
Cómo funciona: El seguimiento del terreno de UgCS utiliza las lecturas del altímetro a bordo para mantener la aeronave a una altura AGL programada, ajustándose continuamente a medida que cambia la elevación del suelo bajo el dron. El factor de promedio es ajustable según los diferentes tipos de terreno.
El impacto: A lo largo de siete fechas de vuelo sobre el campo de maíz de Tidewater, el equipo generó una referencia de altitud validada que les permitió aislar los efectos de todos los demás factores. La variación de altitud se mantuvo dentro del estrecho margen operativo necesario para la repetibilidad científica durante toda la campaña de verano.
2. Planificación de misiones con UgCS para levantamientos paralelos a las hileras
En la computadora de la estación terrestre, el equipo utilizó UgCS para establecer puntos de referencia paralelos a las hileras de cultivo. La velocidad de vuelo, la altitud y el espaciado entre líneas se configuraron para coincidir con la resolución espacial predicha por las ecuaciones de geometría del lóbulo principal del GPR, asegurando que la huella en profundidad cubriera las parcelas de validación de 1 m × 1 m utilizadas para las lecturas de humedad del suelo como referencia terrestre.
Cómo funciona: UgCS para escritorio permite a los operadores validar los límites de vuelo, las altitudes y el espaciado entre líneas respecto a la elevación del sitio antes de salir de la oficina. Para una misión de investigación con requisitos estrictos de resolución, esto significó que el equipo pudo verificar que la geometría de vuelo coincidiera con la huella terrestre requerida antes de que cualquier equipo saliera del almacén.
El impacto: El artículo de investigación especifica las predicciones exactas de resolución (radio de la huella en la superficie y en profundidad, límite de resolución vertical) y confirma que estas dimensiones coincidieron con las parcelas de muestra físicas de 1 m × 1 m utilizadas como referencia terrestre. La planificación de la misión y la física del sensor se vincularon antes del primer vuelo.
3. SkyHub como centro de carga útil
La computadora a bordo SkyHub, montada en el dron junto con el GPR Zond Aero 500, cumplió dos propósitos principales.
En primer lugar, controla el dron durante las misiones de seguimiento del terreno a baja altitud. Recibe la ruta automatizada de la estación de control terrestre UgCS y toma datos en tiempo real del altímetro a bordo montado en la parte frontal del dron. Utilizando esta información, guía al dron en una misión de seguimiento del terreno a baja altitud, lo que permite volar a tan solo un metro del suelo durante los levantamientos GPR automatizados.
En segundo lugar, registra los datos. El GPR Zond Aero 500 está conectado directamente a SkyHub mediante una conexión Ethernet cableada. Al actuar como puente entre el piloto automático del dron y el sensor GPR, SkyHub puede fusionar la posición GPS con marca de tiempo del dron y otra información de telemetría con los datos del GPR. El resultado son archivos de datos SEG-Y, que pueden abrirse directamente en software de procesamiento de datos GPR como GeoHammer para su análisis después del vuelo.
Los resultados: cuatro experimentos, un hallazgo unificado
Una vez establecida la estabilidad de la plataforma, el equipo realizó cuatro experimentos específicos durante la temporada de cultivo de 2023.
Experimento I: Efecto de la altitud (césped desnudo)
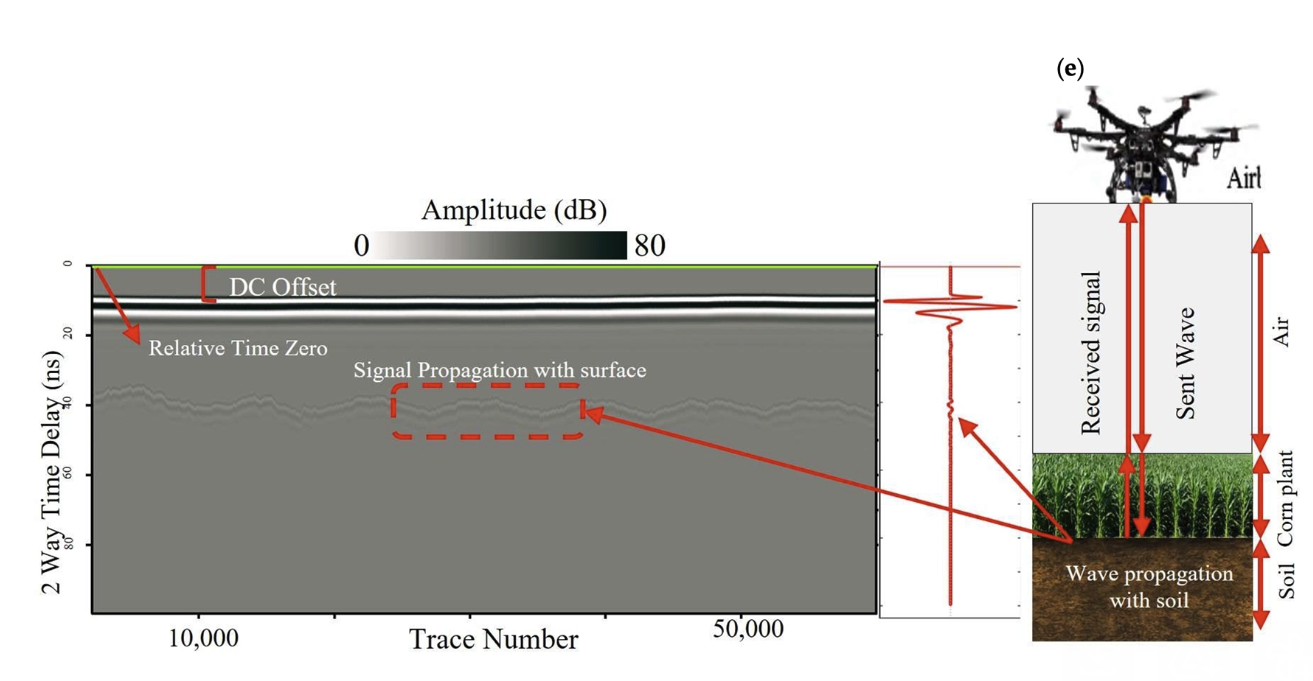
Sobre el campo de atletismo de Virginia Tech, plano y sin vegetación, tres vuelos a 1 m, 2 m y 2,5 m sobre el nivel del suelo (AGL) produjeron exactamente el comportamiento de señal que predecía la teoría. El tiempo de viaje de ida y vuelta a la superficie del suelo siguió una relación lineal con la altitud con una pendiente de 6,67 ns por metro, coincidiendo con el valor teórico de 2/c dentro del margen de error de medición. Las amplitudes máximas disminuyeron con la altura de acuerdo con la ley de dispersión geométrica de 1/H. Este experimento proporcionó la base para toda la calibración posterior.
Experimento II: Efecto de la topografía
Sobre el campo de maíz de Tidewater, volado a una altura programada de 2,5 m AGL al principio de la etapa vegetativa, una pendiente del terreno de 30 cm produjo cambios medibles en el tiempo de viaje de ida y vuelta en la reflexión del suelo. Las lecturas del altímetro a bordo se correlacionaron con precisión con los tiempos de llegada a la superficie seleccionados en los radargramas. Los mapas espaciales de la altura del altímetro y la amplitud de la envolvente mostraron patrones visualmente coincidentes, lo que confirma que la variación de altitud provocada por el terreno era detectable y corregible utilizando el flujo de datos del altímetro SkyHub.
Experimento III: Efecto de la biomasa
Tres vuelos a lo largo de 26 días (del 15 de junio al 11 de julio) rastrearon el maíz desde aproximadamente 1,5 m de altura hasta 2,2 m, la fase de crecimiento rápido previa a la floración. A medida que las plantas se desarrollaban, la amplitud de la señal del GPR disminuyó y la reflexión del suelo se volvió más difusa. Una mayor parte de la energía del radar se dispersaba en las hojas y tallos en lugar de llegar al suelo, un patrón que el equipo cuantificó durante todo el periodo de crecimiento vegetativo.
Experimento IV: Efecto del contenido de agua en el dosel
Tres vuelos al final de la temporada (20 de julio, 2 de agosto, 21 de agosto) capturaron el periodo en el que la altura de la planta se había estabilizado pero el contenido de agua del dosel estaba disminuyendo rápidamente. Un índice de verdor rastreado a partir de imágenes de drones RGB cayó drásticamente de 0,18 a menos de 0,05 mientras que la altura de la planta se mantuvo estable. La señal del GPR también cambió, a pesar de que las plantas no habían cambiado de tamaño. El contenido de agua por sí solo produce cambios medibles en el retorno del radar.
Importancia para el GPR con drones en la agricultura de precisión
Este es el primer estudio revisado por pares que aísla sistemáticamente los cuatro factores principales de la variación de la señal del GPR en drones a lo largo de una temporada de cultivo completa en un campo agrícola real. Las implicaciones prácticas son significativas para cualquiera que utilice GPR con drones comercialmente en la agricultura:
- El mapeo de la humedad del suelo necesita señales corregidas por altitud. Los datos de Virginia Tech proporcionan los coeficientes de calibración.
- La planificación del riego de tasa variable se beneficia de los efectos cuantificados del contenido de agua del dosel, que ahora pueden separarse de la señal del suelo.
- La evaluación de la zona radicular requiere comprender cómo la biomasa atenúa la ventana del subsuelo. El equipo de investigación mapeó esto cuantitativamente a través de las etapas de crecimiento del maíz.
El estudio también valida algo para lo que los clientes de SPH Engineering ya utilizan SkyHub: seguimiento del terreno en tiempo real basado en altímetro a altitudes lo suficientemente bajas como para proporcionar datos de GPR con calidad científica. Una desviación estándar de dos centímetros en las tres altitudes probadas es una especificación rigurosa que los investigadores y proveedores de servicios pueden citar en sus propias implementaciones.
De los investigadores
"La integración de las observaciones de GPR basadas en drones con datos espectrales y térmicos de la superficie mejoró la discriminación entre las distorsiones de la señal inducidas por el suelo y la vegetación".
Vahidi y Shafian, Sensors 2026
Especificaciones técnicas
| Dron | DJI Matrice 300 |
| Sensor GPR | Zond Aero 500 (frecuencia central de 500 MHz) |
| Computadora de a bordo | UgCS SkyHub |
| Software de planificación de vuelos | UgCS 4.9.817 |
| Control de misión móvil | Aplicación móvil UgCS for DJI |
| Registro en la estación terrestre | UgCS UCS (registro de posición redundante) |
| Altímetro | Altímetro láser |
| Separación de antenas | 0.20 m biestática |
| Muestras por traza | 512 |
| Altitudes de vuelo probadas | 1 m, 2 m, 2.5 m AGL |
| Velocidad de vuelo | 1 m/s nominal |
| Precisión de altitud | σ = 0.02 m en las tres alturas probadas |
| Trazas por vuelo | Aproximadamente 60,000 |
| Fechas del estudio | Siete vuelos entre el 15 de junio y el 21 de agosto de 2023 |
| Verificación en campo | Sondas TDR Delta-T, sondas de humedad del suelo Delta-T PR2/6, durómetro manual, penetrómetro de cono |
Cita
Vahidi, M., y Shafian, S. (2026). Evaluating Environmental and Crop Factors Affecting Drone-Mounted GPR Performance in Agricultural Fields. Sensors, 26(6), 1873.
DOI: 10.3390/s26061873
Este estudio de caso se basa en una investigación de acceso abierto publicada bajo la licencia Creative Commons Attribution (CC BY). Se reconoce la autoría de los investigadores originales, el Virginia Polytechnic Institute and State University y MDPI. No se permite ningún uso, distribución o reproducción que no cumpla con estos términos.
SOLUCIÓN UTILIZADA: UgCS
- UgCS es el software profesional de planificación de misiones con drones que respalda investigaciones revisadas por pares en agricultura de precisión, ciencia planetaria y geofísica. Combínelo con SkyHub para obtener un seguimiento del terreno con precisión centimétrica y un control de carga útil integrado en GPR, detector de metano, magnetómetro, y sensores LiDAR.
- Software de planificación de misiones con drones UgCS
- Computadora de a bordo SkyHub para la integración de carga útil