
Tipo de proyecto: Fenotipado 3D de cultivos mediante drones para la investigación en fitomejoramiento
Desafío: Capturar las mismas parcelas de cultivo desde el aire, semana tras semana, con la suficiente consistencia para rastrear cómo cambian las espigas individuales a lo largo de toda la temporada de crecimiento.
Solución: UgCS planificó y exportó misiones de vuelo circulares y en cuadrícula repetibles a 5 m de altitud, realizadas en campañas semanales durante 8 semanas con un DJI Mavic 3 Enterprise.
Resultados:
- Campaña de UAV de 8 semanas con misiones repetidas planificadas por bloque de tratamiento-replicación
- Cada parcela se capturó con dos patrones de vuelo rápidos basados en vídeo: unos 20 segundos para la pasada circular y unos 30 segundos para la pasada en cuadrícula
- Detección de panículas con una mAP de 0,85 en datos de cultivo reales (frente a 0,68 para la línea base VoteNet en la prueba de ablación del estudio)
- Altura de la panícula medida con una r = 0,984 frente a modelos de referencia 3D de laboratorio
Equipo: Universidad de Queensland (Escuelas de Agricultura y Sostenibilidad Alimentaria e Ingeniería Eléctrica e Informática)
Publicación: Plant Phenomics 7 (2025) 100050
Por qué la medición manual de la panícula de sorgo no es escalable
Tradicionalmente, esto implica que las personas recorran el campo con reglas y portapapeles, midiendo las plantas a mano. La medición manual de las panículas de sorgo es lenta, agotadora y no es escalable. Un solo ensayo puede contener cientos de parcelas y miles de plantas, y las panículas cambian cada semana a medida que crece el cultivo. Medir todo a mano, repetidamente, durante toda una temporada es casi imposible.
Un equipo de la Universidad de Queensland decidió hacerlo desde el aire. El plan: sobrevolar el ensayo con un dron, construir un modelo 3D detallado de cada parcela a partir del video y dejar que una computadora detecte y mida cada panícula automáticamente.
Ese plan solo funciona si se cumple una condición. Para rastrear cómo cambia una planta con el tiempo, hay que capturarla de la misma manera cada vez. Si el vuelo de esta semana es un poco más alto, un poco más rápido o sigue una trayectoria ligeramente distinta a la de la semana pasada, los modelos 3D no coincidirán y cualquier cambio que se mida podría ser simplemente una variación en el vuelo, no un cambio real en la planta.
Por lo tanto, todo el proyecto dependía de una cuestión práctica: ¿podrían realizar exactamente las mismas misiones, sobre las mismas parcelas, semana tras semana, durante dos meses seguidos?
La solución: planificación de vuelos repetibles con UAV en UgCS
El equipo utilizó UgCS para diseñar y exportar las rutas de vuelo de toda la campaña. Crearon las misiones una vez, agrupadas por bloques de replicación de tratamiento, y las volaron con un DJI Mavic 3 Enterprise. Como las misiones se guardaron en UgCS, los mismos vuelos pudieron cargarse y repetirse en cada campaña semanal sin conjeturas ni necesidad de volver a trazarlos.
La fotogrametría circular en UgCS es una herramienta que permite a los drones escanear áreas volando en patrones circulares. Esta técnica permite al dron capturar objetos del terreno desde múltiples ángulos, lo que aumenta significativamente el nivel de detalle del modelo 3D resultante en comparación con los métodos de topografía convencionales.
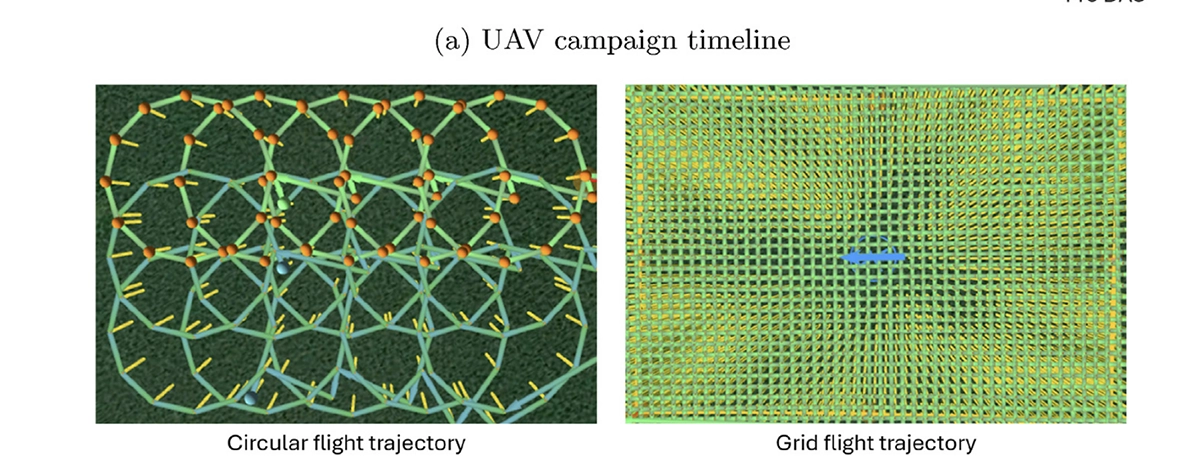
Para cada parcela utilizaron dos patrones de vuelo complementarios, ambos planificados en UgCS:
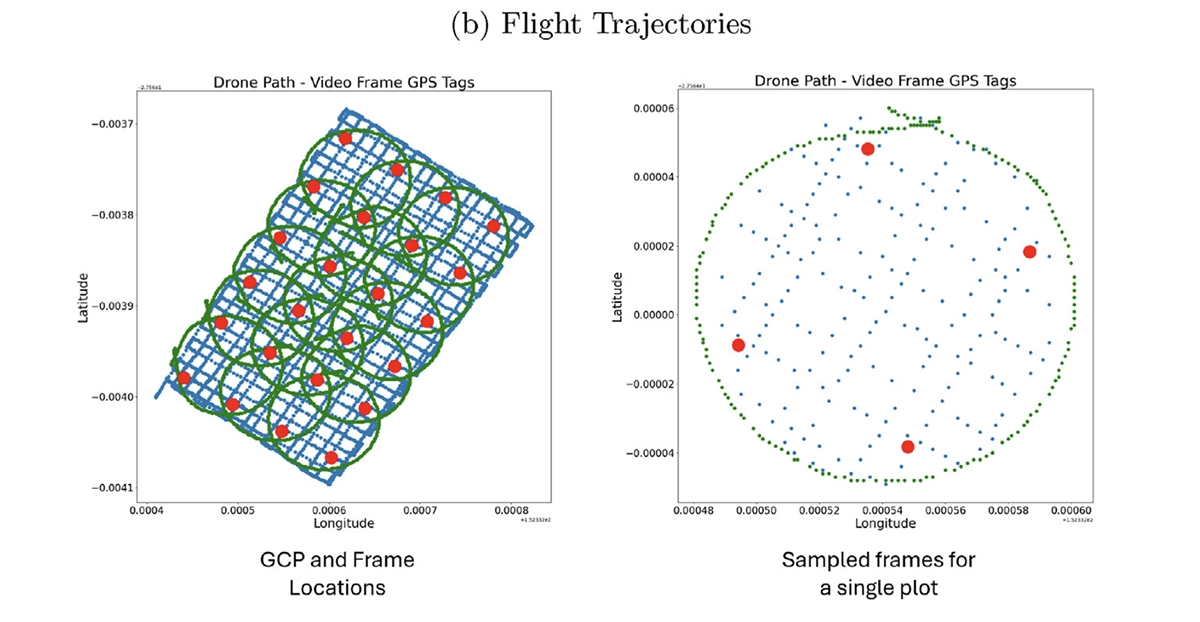
- Fotogrametría circular que orbita la parcela con un radio de 6 m y la cámara inclinada hacia abajo a 45 grados. Esto captura el centro de la parcela desde muchos ángulos, que es lo que necesita un modelo 3D para verse correctamente.
- Una fotogrametría de doble rejilla que recorre la parcela de un lado a otro en un patrón de cuadrícula. Esto garantiza una cobertura uniforme en toda la parcela, de modo que ninguna zona quede sin muestrear.
Ambos se volaron a aproximadamente 5 m sobre el suelo. En lugar de detenerse para tomar fotos fijas, el dron grabó video mientras se desplazaba a una velocidad de entre 2,5 y 4,5 m/s. El recorrido circular cubría una parcela en unos 20 segundos y el recorrido en rejilla en unos 30 segundos. Los métodos antiguos, que se detienen para cada foto, pueden tardar cinco minutos por parcela. Grabar video en una ruta planificada con UgCS redujo cada pasada a menos de un minuto, lo que hizo que volar todo el ensayo en campañas semanales fuera algo realista.
Lo que hizo posible una planificación de vuelo precisa
Todo el proceso posterior dependía de vuelos limpios y consistentes:
- Pasadas consistentes a baja altitud. Mantener los 5 m y una velocidad constante permitió que la calidad de la imagen fuera lo suficientemente alta como para construir modelos 3D nítidos donde las cabezas de semilla individuales pudieran distinguirse, incluso en copas densas y tupidas.
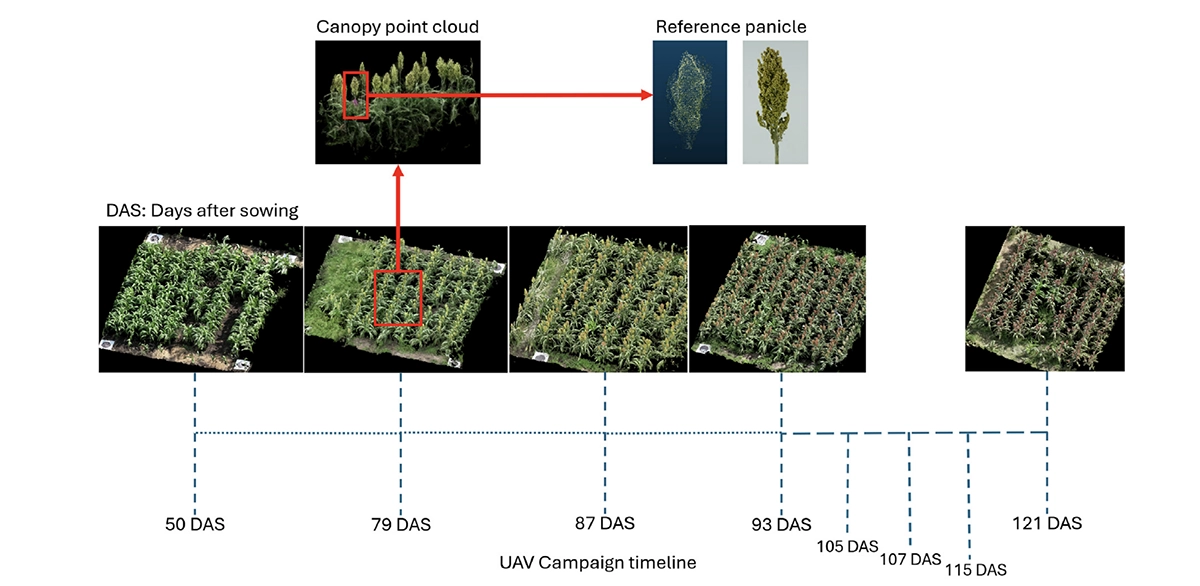
- Repetibilidad durante toda la temporada. El equipo llevó a cabo campañas semanales con UAV durante 8 semanas, alternando entre bloques de tratamiento, desde que aparecieron las primeras cabezas de semilla hasta la madurez del cultivo. Reutilizar las misiones guardadas permitió al equipo comparar elementos equivalentes y confiar en que cualquier cambio observado era el crecimiento de la planta, no una variación en el vuelo.
- Dos tipos de vuelo, un solo plan. Las órbitas circulares y los recorridos en cuadrícula se planificaron y exportaron desde el mismo software. Sin necesidad de hacer malabarismos con herramientas distintas para patrones diferentes.
Tras el vuelo, los fotogramas de vídeo se integraron en un proceso de fotogrametría y reconstrucción 3D, y un modelo de detección de aprendizaje profundo diseñado específicamente (al que el equipo llamó SegVoteNet) localizó y midió cada panícula en la nube de puntos resultante. UgCS fue el punto de partida de esa cadena: gracias a sus herramientas de Circlegrammetry y fotogrametría, junto con la capacidad de planificar vuelos a baja altitud, permitió a los investigadores obtener datos limpios y repetibles del campo para incorporarlos al flujo de trabajo.
Los resultados: 0,85 mAP en detección de panículas durante una campaña de 8 semanas
Los vuelos repetibles proporcionaron al equipo los datos coherentes que su modelo de detección necesitaba. Las cifras principales:
- 0,85 mAP en detección de panículas con datos de cultivos reales. Es una puntuación sólida para identificar espigas individuales en un campo denso. El modelo SegVoteNet del equipo alcanzó 0,850 mAP@0,5 IOU en el conjunto de pruebas real, frente al 0,679 del modelo base VoteNet en la prueba de ablación del estudio.
- La altura de la panícula coincidió con las reconstrucciones de referencia en 3D de laboratorio con r = 0,984. Las alturas medidas a partir de los modelos 3D creados por el dron fueron casi idénticas a las de los modelos de referencia 3D de alta calidad de las mismas panículas reconstruidas en el laboratorio. La longitud y la anchura también mostraron una correlación estrecha, con r = 0,938 y r = 0,894.
- Cada parcela se capturó en dos pasadas rápidas. Unos 20 segundos para el vuelo circular y unos 30 segundos para el vuelo en cuadrícula. Lo suficientemente rápido como para sobrevolar un ensayo completo en una sola sesión y repetirlo en campañas semanales.
- Una temporada completa de 8 semanas de datos coherentes. El cultivo se sobrevoló en campañas semanales desde la aparición de la espiga hasta su madurez, produciendo una serie temporal lo suficientemente limpia como para comparar diferentes variedades de sorgo entre sí.
Como ejemplo real del estudio, el equipo comparó dos variedades, Mr-Buster y Sentinel-IG. Ambas tenían distribuciones de altura de panícula similares, pero los datos del dron mostraron claramente que Mr-Buster tenía más del doble de radio de panícula que Sentinel-IG, con menos panículas en total. Ese es exactamente el tipo de diferencia que un mejorador quiere ver, y se obtuvo a partir de datos que comenzaron con un vuelo repetible de UgCS.
Lo que los operadores de topografía y cartografía pueden aprender de esto
Este proyecto demuestra hasta qué punto la consistencia de los vuelos impulsa la ciencia. El objetivo científico era contar y medir las espigas, pero nada de esto habría funcionado si los vuelos hubieran variado de una semana a otra.
Fuente:
Este caso práctico se basa en “A scalable and efficient UAV-based pipeline and deep learning framework for phenotyping sorghum panicle morphology from point clouds”, de Chrisbin James, Shekhar S. Chandra y Scott C. Chapman (Universidad de Queensland), publicado en acceso abierto en Plant Phenomics, volumen 7 (2025), artículo 100050. Publicado bajo una licencia Creative Commons Atribución (CC BY).