
Tres limitaciones determinan el resultado antes de que la especificación del sensor entre en juego.
Qué determina la elección de la carga útil antes que la hoja de datos
Qué tan cerca puede volar el sensor del objetivo
Para objetivos magnéticos compactos tipo dipolo, la amplitud de la anomalía puede disminuir aproximadamente con el cubo de la distancia entre el sensor y el objetivo; por lo tanto, pequeños cambios en la altitud de vuelo producen grandes cambios en lo que registra un magnetómetro. La altitud también determina si dos anomalías cercanas pueden distinguirse entre sí.
En el campo de pruebas CENFEX de la Universidad Estatal de Oklahoma, el MagNIMBUS detectó 20 objetivos a 1,0 m de altitud, 43 a 0,5 m y 57 a 0,2 m sobre los mismos 131 objetos enterrados y en superficie, y un SENSYS MagDrone R1 volado sobre el mismo campo arrojó recuentos comparables a las dos altitudes que cubrió. Dos factores produjeron esa diferencia. Las anomalías débiles que quedaban ocultas por el ruido a 1,0 m se volvieron claras a menor altura. Y debido a que los objetos en ese campo están dispuestos a 1 m de distancia a lo largo de cada línea, las anomalías que se fusionaban en una sola característica a mayor altitud se resolvieron en detecciones separadas más cerca del suelo, incluidos los objetivos pequeños cuya señal había sido eclipsada por un objeto grande cercano. Los recuentos de un campo con una disposición tan densa dicen tanto sobre la geometría del levantamiento como sobre el sensor.
El GPR aerotransportado también pierde capacidad de penetración a medida que aumenta la altura de la antena. En arena seca, una antena GPR de 100 MHz puede alcanzar de 15 a 20 m cuando se arrastra por el suelo y de 7 a 10 m cuando se vuela. La reducción refleja la trayectoria de propagación más larga y un acoplamiento más débil con el suelo, por lo que la calidad de los datos mejora a medida que disminuye la altitud de vuelo.
Si el objetivo tiene una propiedad que el sensor puede detectar
Un magnetómetro responde a las anomalías del campo magnético causadas por material ferromagnético, con una amplitud determinada por el tamaño, la forma, la magnetización y la distancia entre el sensor y el objetivo. El plástico, el aluminio y el cobre no producen ninguna anomalía magnética útil, razón por la cual las municiones no ferrosas en el campo de pruebas de la OSU solo aparecieron en los datos magnéticos cuando contenían componentes ferrosos, con la excepción de un conductor que transporta corriente, el cual genera su propio campo. El GPR responde al contraste dieléctrico y su señal no penetra en absoluto a través del metal. Un detector de metano responde a una pluma de gas que debe llegar físicamente a la aeronave.
Si el patrón de vuelo requerido es viable en el sitio
Volar más bajo para ganar sensibilidad a menudo requiere un espaciado de líneas más estrecho para la detección de objetivos pequeños, lo que aumenta el tiempo de vuelo y los cambios de batería. La medición de la velocidad Doppler sobre el agua requiere un vuelo estable, un control preciso del ángulo y suficiente textura superficial para devolver una señal, condiciones que los levantamientos fluviales a baja altitud no siempre ofrecen. Un patrón que funciona sobre el papel puede ser imposible sobre un corredor boscoso o dentro de un espacio aéreo restringido.
Una vez resueltos estos tres puntos, la elección del sensor suele reducirse a una o dos opciones.
Selección de sensores de un vistazo
| Carga útil | Detecta | No detecta | Limitación determinante |
|---|---|---|---|
| Magnetómetro | Objetos ferrosos y mineralización magnética | Metales no ferrosos, plásticos, huecos | Distancia entre el sensor y el objetivo, y separación entre líneas |
| Georradar (GPR) | Contraste dieléctrico: huecos, redes de servicios públicos, capas, espesor del hielo | Objetivos debajo de capas metálicas continuas; reflexiones débiles o ausentes en suelos muy conductores | Conductividad y humedad |
| Ecosonda | Profundidad del agua y capas de sedimentos blandos | Aguas menos profundas que el rango mínimo del equipo, que es de 0.5 m en la ecosonda de doble frecuencia ECT D052S | Acceso al cuerpo de agua, condiciones de la superficie, tipo de fondo |
| Detector de metano | Concentración de metano a lo largo de la trayectoria de vuelo | Penachos que la aeronave no atraviesa | Dirección del viento y patrón de vuelo |
| Espectrómetro de rayos gamma | Radionúclidos emisores de rayos gamma; estimaciones calibradas de K, eU / eTh y Cs-137 | Objetivos no radiactivos en general | Altura sobre el suelo y tiempo de conteo / integración |
| Sensores de radar hidrométricos | Nivel de la superficie del agua (radioaltímetro) y velocidad superficial (radar Doppler) | Nivel del lecho, flujo subsuperficial | Textura de la superficie y estabilidad del vuelo |
| Detector de metales | Metales conductores (hierro, aluminio, oro, plata, cobre, etc.) | Objetivos profundos, objetos no metálicos | Altitud de vuelo muy baja y muy estable |
| LiDAR | Geometría de la superficie, incluso bajo el dosel vegetal | Cualquier cosa por debajo de la superficie del terreno | Densidad de puntos frente a tiempo de vuelo |
| RGB y multiespectral | Apariencia y reflectancia de la superficie | Cualquier cosa que no sea visible desde arriba | Condiciones de luz y superposición |
Magnetómetros para drones para objetivos ferrosos enterrados
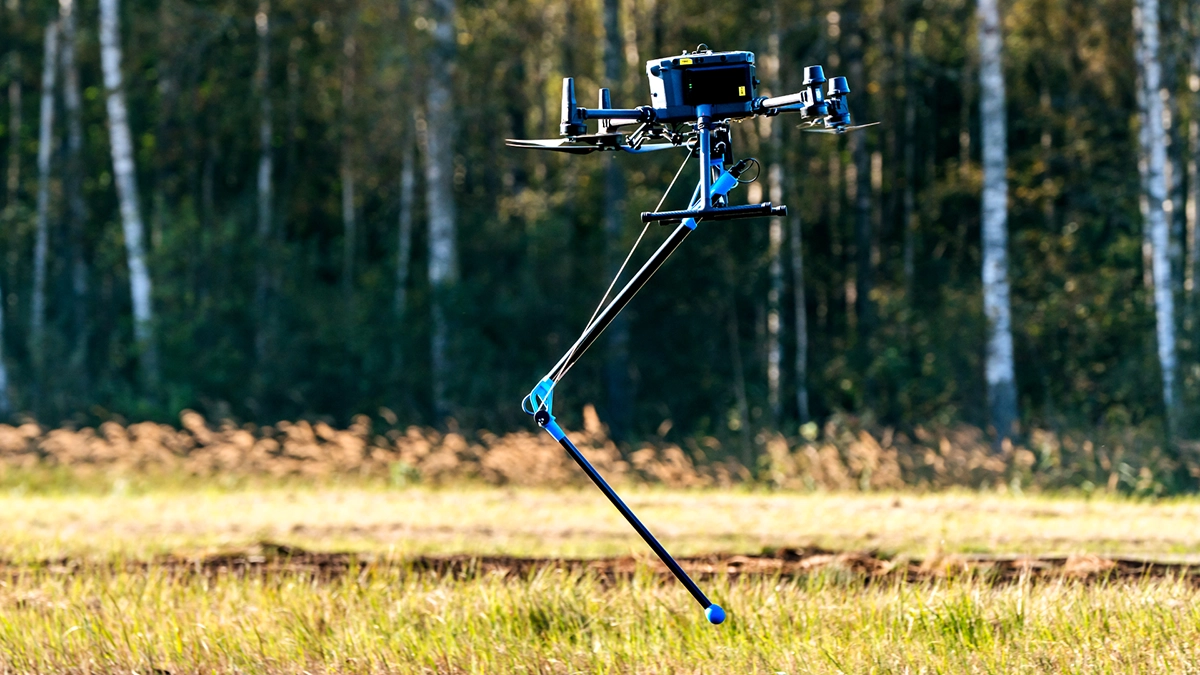
La magnetometría es la opción predeterminada cuando el objetivo es ferroso y está enterrado, lo que abarca municiones sin detonar, pozos abandonados, chatarra en depósitos y mineralización magnética en trabajos de exploración.
Dos familias de sensores se comportan de manera diferente en el campo. Los sensores de campo total atómicos, como el QuSpin QTFM Gen-2 utilizado en el MagNIMBUS, registran la intensidad magnética total escalar y pueden integrarse para vuelos de muy baja altura. Los sensores fluxgate triaxiales, como el FGM3D en el SENSYS MagDrone R1, registran tres componentes vectoriales (Bx, By y Bz) y se pueden acoplar a cualquier aeronave que transporte al menos 1 kg. En la comparación de la OSU, ambos magnetómetros registraron a 250 Hz y arrojaron el mismo recuento a 1,0 m y dos resultados distintos a 0,5 m, lo que hace que la decisión dependa más de la integración y el flujo de trabajo que de la sensibilidad bruta.
El compromiso que se debe planificar es la cobertura. Volar más bajo aumenta la sensibilidad a los objetivos pequeños y reduce el área de terreno que cada línea cubre de manera útil, por lo que el espaciado de las líneas debe disminuir junto con la altitud, lo que añade tiempo de vuelo y cambios de batería. Lea más sobre rangos de detección en tecnología de levantamiento magnético antes de comprometerse con un diseño de prospección, y explore sistemas de magnetómetros para drones una vez que la altitud y el espaciado estén fijados.
Georradar (GPR) para estructuras del subsuelo
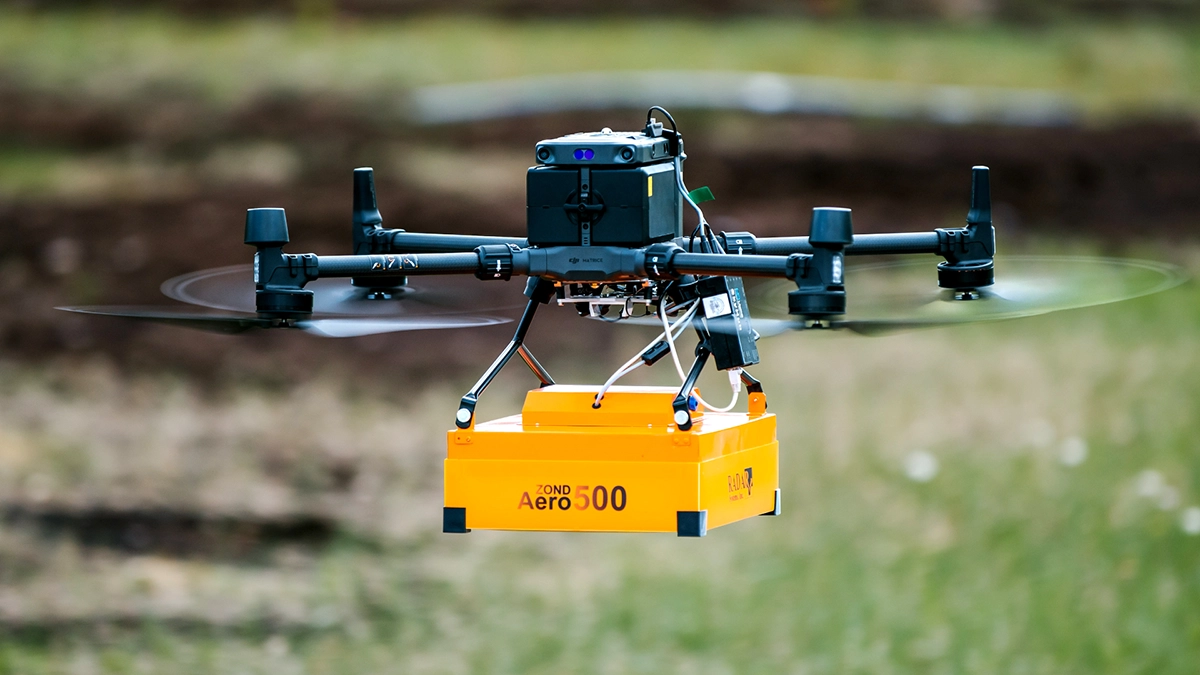
El GPR es adecuado para objetivos e interfaces con suficiente contraste dieléctrico: servicios públicos enterrados, cavidades y socavones, capas de pavimento y lecho rocoso, y espesor de hielo y nieve.
La penetración de la señal está controlada tanto por el medio geológico como por la frecuencia de la antena. Los ejemplos aéreos publicados abarcan desde mucho menos de un metro en terrenos conductores hasta decenas de metros en materiales favorables de bajas pérdidas. La nieve y el hielo amplían la penetración de tres a cuatro veces más que la arena seca, razón por la cual un sistema aéreo de baja frecuencia pudo localizar los restos de un P-38 bajo aproximadamente 100 m de hielo en Groenlandia en 2018.
La selección de la frecuencia depende de la profundidad y el tamaño del objetivo, así como de las propiedades del medio.
- 500 a 600 MHz para mapeo de servicios públicos, detección de cavidades y arqueología en el rango de 1 a 4 m
- 150 a 300 MHz para lecho rocoso y estratigrafía entre 4 y 15 m
- 50 a 100 MHz para glaciología y geología profunda más allá de los 15 m
Los sistemas con antenas intercambiables de la familia Zond Aero LF cubren trabajos que abarcan más de una de esas bandas. El desglose completo de profundidad del GPR explica la dependencia del medio, y sistemas GPR para drones enumera las frecuencias disponibles.
Ecosondas y GPR para batimetría
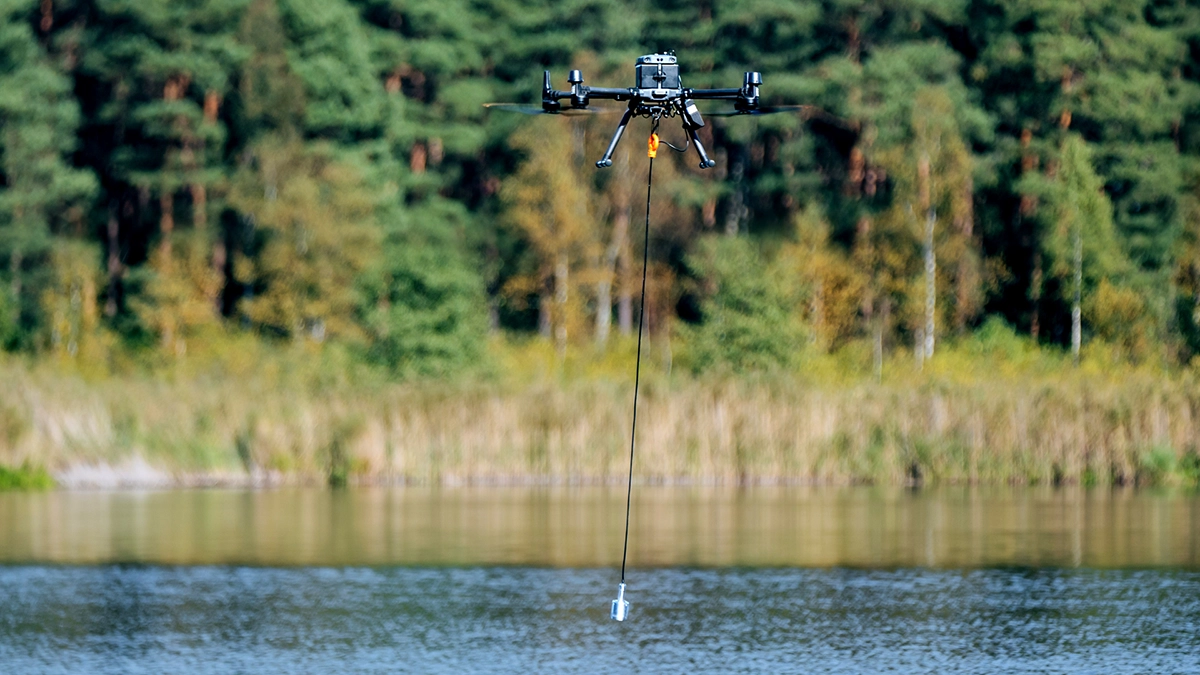
Dos cargas útiles diferentes mapean lo mismo, y el agua determina cuál funciona.
Las ecosondas de frecuencia simple y dual de la serie EchoLogger ECT miden la profundidad del agua y las capas de sedimentos directamente, siendo la opción fiable en aguas abiertas: balsas de relaves, estanques de sedimentación, canales de dragado, fosas mineras y lagos sin acceso seguro para embarcaciones. Las unidades de frecuencia dual, como la ECT D052S (50 / 200 kHz), pueden distinguir, en condiciones adecuadas de fondo blando, la capa superior blanda del lecho más duro subyacente, lo cual es importante para las estimaciones de volumen de dragado.
El GPR sobrevolando el agua funciona donde una ecosonda tiene dificultades y, en algunos casos, complementa los datos acústicos. En la prospección de Rönne Å, una unidad Zond Aero LF obtuvo perfiles del lecho del río a través de secciones poco profundas con vegetación que los sensores acústicos no pudieron resolver. Su rendimiento depende en gran medida de la conductividad eléctrica del agua, la profundidad, el desorden superficial y las condiciones del lecho; la turbidez por sí sola no es la limitación determinante para el radar.
Ninguna de las dos cargas útiles requiere una embarcación, lo que suele ser el argumento decisivo en sitios donde botar una es lento o inseguro. Ecosondas para drones cubren la gama ECT.
Detectores de metano para estudios de fugas y emisiones
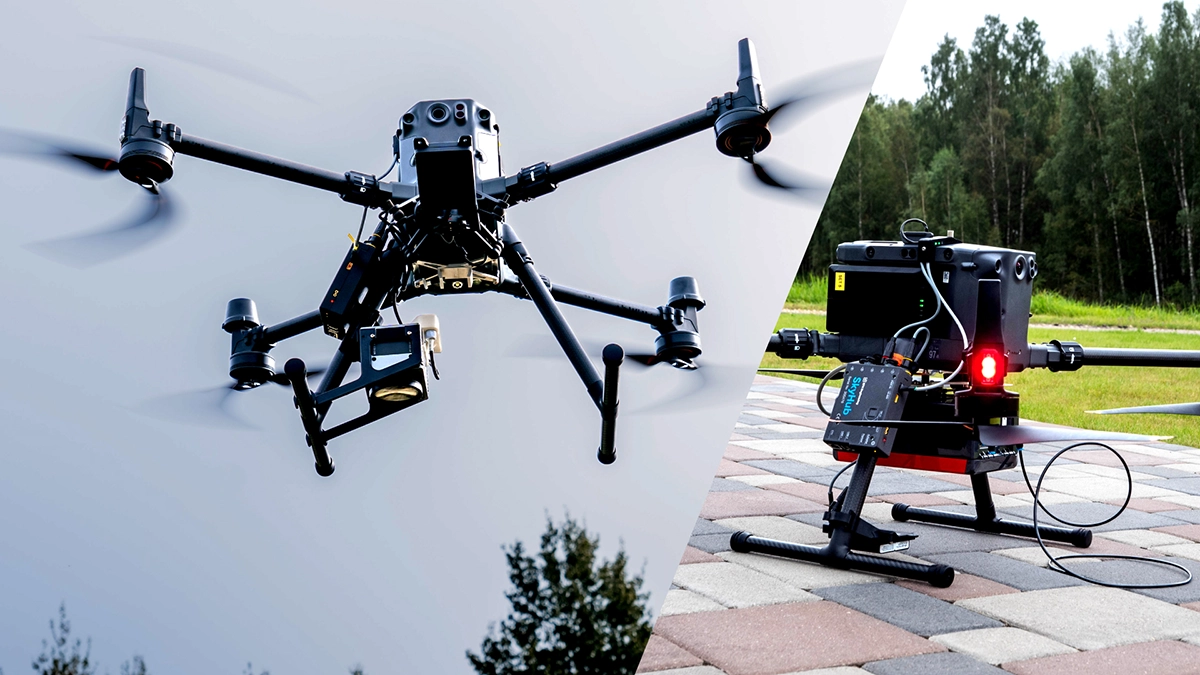
La detección de metano depende en gran medida de la arquitectura del sensor. Los sensores TDLAS miden el metano integrado en la trayectoria a lo largo del haz láser entre el dron y una superficie reflectante; los detectores de muestreo directo miden la concentración de metano en el aire aspirado a través de la entrada del sensor. En ambos casos, la planificación del vuelo determina si la trayectoria del láser o la entrada del sensor interceptan la pluma.
Por tanto, el viento es la variable de planificación principal. Una pluma se desplaza a favor del viento desde su fuente, por lo que un estudio realizado en sentido transversal al viento predominante a una altura constante sobre el activo la interceptará, mientras que uno realizado en la dirección del viento podría no detectarla en absoluto. Las lecturas de concentración localizan la pluma; para precisar la fuente suele ser necesaria una segunda pasada más ajustada.
La carga útil es adecuada para corredores de tuberías, plataformas de pozos, estaciones de compresión y cubiertas de vertederos, donde la alternativa es recorrer el activo con un detector manual. La guía de diseño de estudios se encuentra en la página de aplicaciones de detección de gas metano con drones, y los sensores disponibles se enumeran en detección de metano.
Espectrómetros de rayos gamma para cartografía radiométrica
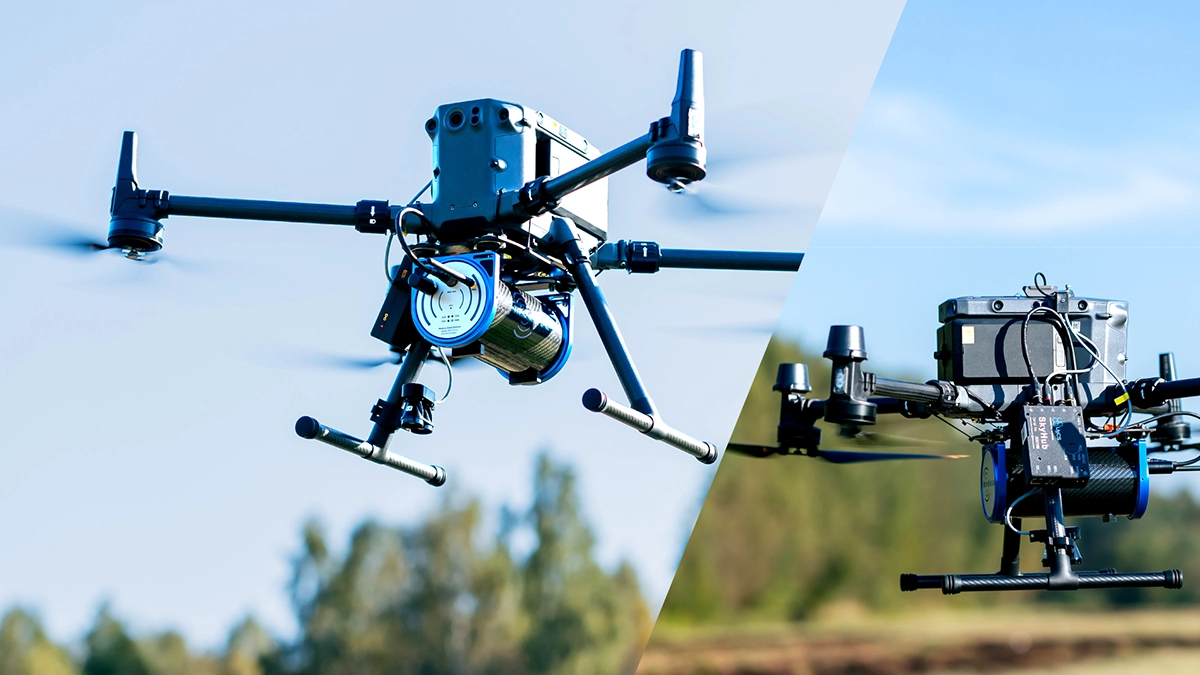
La espectrometría de rayos gamma mide los radionucleidos emisores de rayos gamma. Para los estudios radiométricos naturales, el potasio se deriva principalmente del K-40, mientras que el uranio y el torio se reportan comúnmente como uranio equivalente (eU) y torio equivalente (eTh), ya que la medición se basa en los productos hijos de sus series de desintegración. También se pueden cartografiar radionucleidos artificiales, como el Cs-137, cuando están presentes. El método permite la cartografía de radioelementos cercanos a la superficie, la interpretación litológica y la detección de contaminación. No localiza objetos discretos no radiactivos, aunque sí aparecen puntos calientes radiactivos localizados.
La limitación reside en las estadísticas de conteo. El flujo gamma disminuye con la distancia y un espectro utilizable requiere suficientes conteos dentro de cada intervalo de medición. La sensibilidad y la resolución espacial pueden mejorarse mediante una menor altitud, una velocidad más lenta, un mayor tiempo de integración o un detector más grande, dependiendo del objetivo y del diseño del estudio. El volumen del cristal determina la sensibilidad, y los cristales más grandes implican un mayor peso de la carga útil, que es donde entra en juego la elección de la aeronave.
Se combina de forma natural con la magnetometría en proyectos de exploración porque ambos responden a preguntas diferentes sobre la misma área objetivo. Los sensores, incluido el Medusa Radiometrics MS-350, se enumeran en espectrómetros de rayos gamma, y la página de aplicaciones de cartografía radiométrica cubre el diseño típico de los estudios.
Radar hidrométrico para nivel de agua y caudal
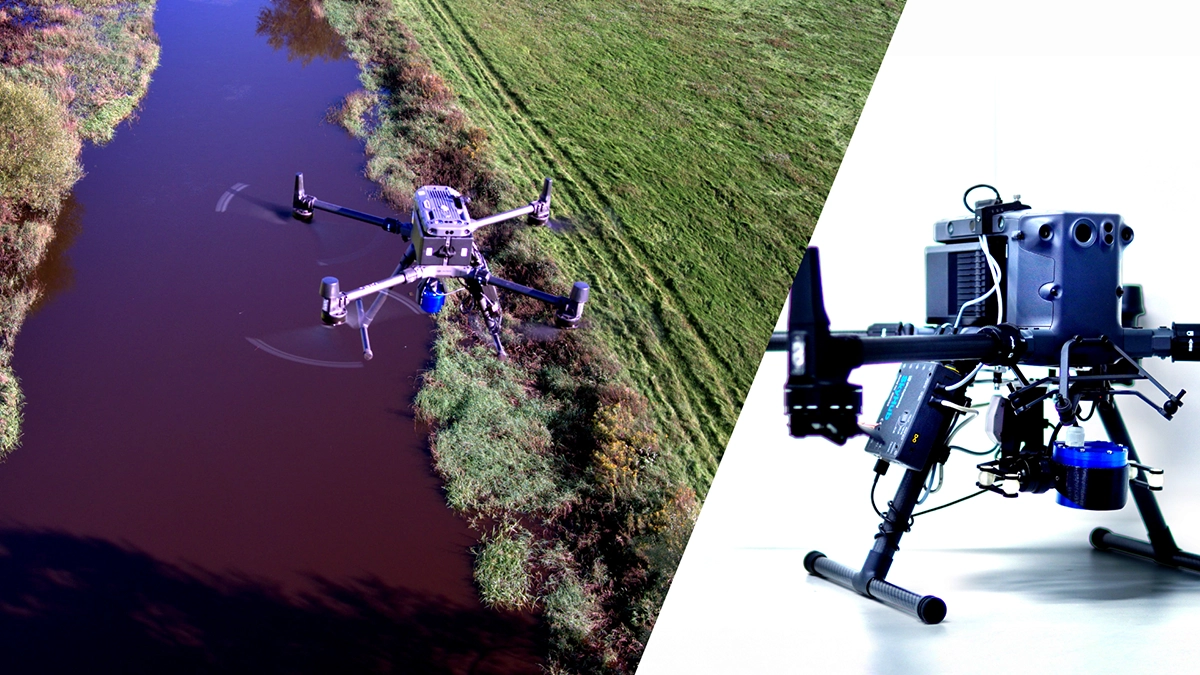
Caudal fluvial se deriva del área de la sección transversal del canal y la velocidad media del flujo; ningún sensor aerotransportado proporciona todos los datos por sí solo. La elevación de la superficie del agua puede obtenerse mediante un altímetro de radar como el Geolux LX-80. Un radar Doppler, como el Geolux RSS-2-300W, mide la velocidad de la superficie, la cual debe relacionarse con la velocidad media de la sección transversal antes de calcular el caudal a partir de los datos combinados. La geometría del lecho puede obtenerse mediante una ecosonda o un GPR.
La razón para volar es el acceso. Las estaciones de aforo fijas solo existen donde ya hay infraestructura, y los instrumentos sumergidos son inutilizables durante las inundaciones, que son precisamente los eventos más importantes. La medición sin contacto elimina ambas limitaciones.
El Doppler aerotransportado es el elemento más exigente. Las lecturas precisas de velocidad requieren un vuelo estable, un control preciso del ángulo y una superficie de agua con suficiente textura para dispersar la señal. El trabajo de SPH Engineering en el consorcio Horizon Europe UAWOS ha ejecutado esta configuración en ríos como el Rönne Å en Suecia, el Torne en la frontera sueco-finesa, el Po en Italia y el Ouémé en Benín, con resultados validados con respecto a la realidad terrestre a nivel centimétrico. Los sensores se enumeran en hidrología.
Detectores de metales para metales en superficie y a poca profundidad
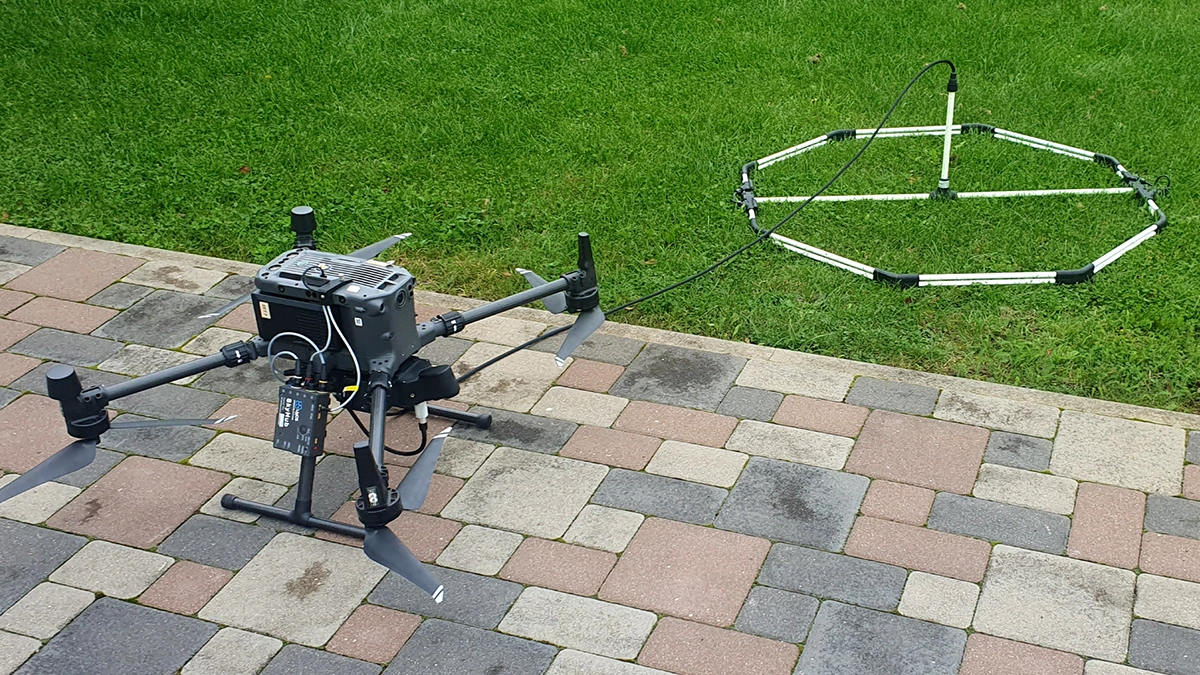
Un detector de metales aerotransportado detecta metales conductores independientemente de si son ferrosos, algo que un magnetómetro no puede hacer.
El coste es el espacio libre. El alcance de la inducción electromagnética es corto, por lo que la bobina debe volar bajo y mantener esa altitud con precisión, lo que limita la carga útil a terrenos abiertos y razonablemente planos. En terrenos irregulares o con vegetación densa, el perfil de vuelo se vuelve impracticable antes de que el sensor se convierta en la limitación.
Donde realmente destaca es en objetivos de oro, aluminio, cobre y latón que los datos magnéticos simplemente no contienen. Nuestra página de detectores de metales para drones muestra los sistemas disponibles.
LiDAR, fotogrametría y cargas útiles ópticas
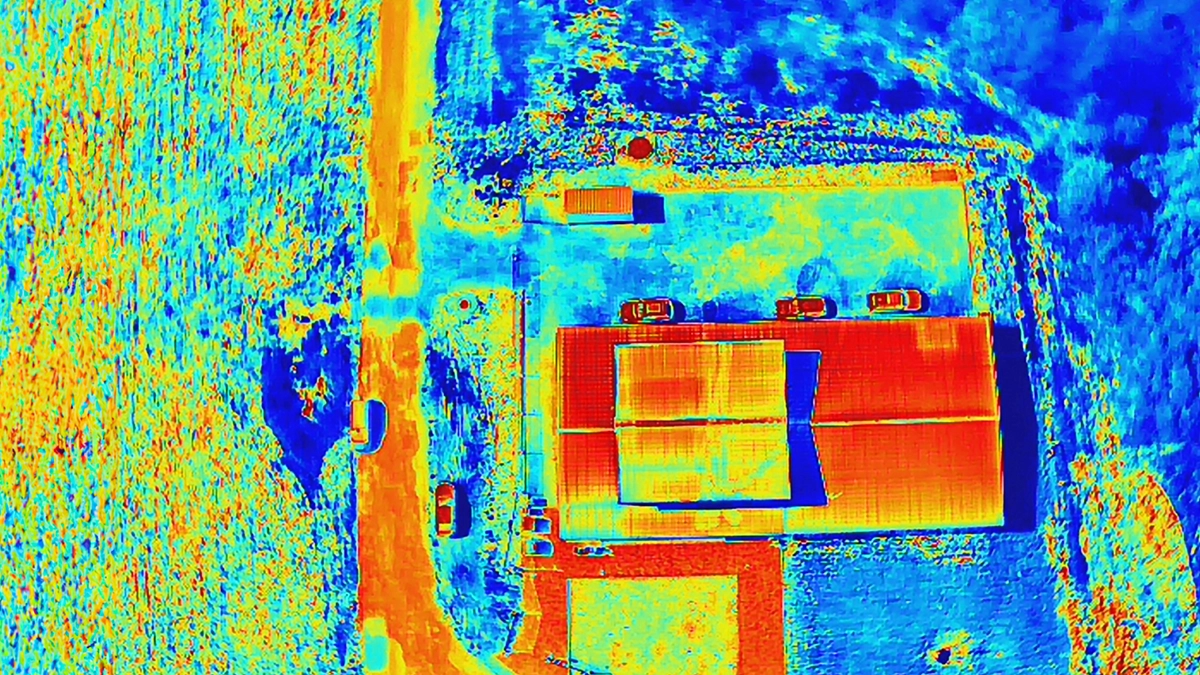
Estas cargas útiles miden la superficie, lo que las hace complementarias a todo lo anterior.
El LiDAR devuelve la geometría del terreno bajo el dosel vegetal y es el estándar para el mapeo de corredores, silvicultura y modelos de terreno donde la fotogrametría no puede ver el suelo. La fotogrametría con una cámara RGB produce modelos de superficie comparables a menor coste cuando el suelo es visible. Las cámaras multiespectrales e hiperespectrales añaden información de reflectancia para la salud de la vegetación, índices minerales y discriminación de materiales.
El papel de SPH Engineering aquí es la capa de planificación de vuelo, no el sensor en sí. UgCS planifica misiones para unidades LiDAR de DJI, YellowScan, RIEGL, Phoenix LiDAR, GeoCue, Rock Robotics, GeoSun y 3DT Scanfly, e inserta los patrones de calibración IMU que esas unidades necesitan dentro de la ruta automatizada. Para la selección de carga útil óptica, la guía práctica de cámaras hiperespectrales y drones cubre las ventajas y desventajas en detalle, y comparativa de software de mapeo con drones cubre el aspecto del procesamiento.
Lo que transporta la carga útil determina el resultado
La causa más común de un conjunto de datos geofísicos inutilizable no es el sensor, sino una altitud inconsistente.
Cada limitación de la primera sección se agrava a través de la aeronave. Un magnetómetro que vuela a una altura nominal de 0,5 m y que deriva a 1,2 m sobre una elevación pierde la mayor parte de su sensibilidad para detectar objetivos pequeños en esa línea, y el seguimiento del terreno estándar basado en GPS no puede corregir la trayectoria con la suficiente rapidez en terrenos irregulares y accidentados. Seguimiento real del terreno utiliza un altímetro láser o de radar para mantener la distancia medida en lugar de una modelada.
El ordenador de a bordo es importante por la misma razón. SkyHub registra las lecturas del sensor con una marca de tiempo en relación con la posición, activa la carga útil y guarda datos que, de otro modo, llegarían sin una geolocalización utilizable. Sin esa capa, un levantamiento produce un archivo de sensor y un registro de vuelo que deben reconciliarse posteriormente, y cualquier deriva entre ellos aparece como un error de posición en el mapa final.
Uso de más de un sensor en un mismo vuelo
Combinar cargas útiles vale la pena cuando los sensores responden a preguntas diferentes sobre el mismo terreno y sus requisitos de vuelo son compatibles.
Los conjuntos de datos de magnetómetros y espectrómetros de rayos gamma se combinan bien en terrenos de exploración. El trabajo de hidrometría de Rönne Å combinó un altímetro de radar, una ecosonda y un GPR en la misma aeronave porque el cálculo del caudal requiere los tres. El GPR y la ecosonda se han utilizado juntos para perfilar masas de agua mineras y el material subyacente en un solo vuelo simultáneo.
Las limitaciones son el peso, la interferencia magnética entre las cargas útiles y los perfiles de vuelo conflictivos. Un sensor que requiere una distancia de 0,5 m y otro que necesita 30 m no compartirán un vuelo, y colocar un instrumento alimentado cerca de un magnetómetro suele costar más en ruido de lo que el vuelo combinado ahorra en tiempo.
Prueba de la elección de la carga útil antes de comprometerse
Dos factores reducen el riesgo de comprar el sensor equivocado.
Los datos comparativos publicados de sitios controlados le permiten verificar una afirmación frente a un conjunto de objetivos conocidos en lugar de una ficha técnica. El campo de pruebas CENFEX de la OSU, operado por la Demining Research Community y el OSU Global Consortium for Explosive Hazard Mitigation, contiene 131 objetos catalogados a profundidades conocidas, razón por la cual la comparación de magnetómetros anterior informa sobre las detecciones frente a un denominador. Pregunte a cualquier proveedor contra qué se miden sus números y qué tan cerca están los objetivos, ya que una disposición densa cambia el significado del recuento de detecciones.
Volar el sensor sobre un terreno que se asemeje al suyo es aún mejor. SPH Engineering opera un campo de pruebas para sensores geofísicos y organiza jornadas de demostración en campo donde las cargas útiles pueden probarse en vuelo antes de la compra. Para una consulta específica sobre un sitio, los levantamientos geofísicos con drones la página enumera los escenarios de aplicación para los que se ha utilizado cada carga útil.
Preguntas frecuentes
¿Qué sensor de dron detecta objetos enterrados?
Los magnetómetros detectan objetos ferrosos enterrados, el radar de penetración terrestre (GPR) detecta vacíos, servicios públicos y límites de capas enterrados, y los detectores de metales detectan metales conductores superficiales, incluidos objetivos no ferrosos. Cuál aplicar depende del material y la geometría del objetivo: un magnetómetro no registrará plástico o aluminio, y el GPR no podrá ver nada debajo de un objeto metálico.
¿A qué profundidad puede detectar un sensor de dron?
La profundidad depende más del terreno que del sensor. El GPR aerotransportado Rangos de penetración del GPR varían aproximadamente de 0,3 m a 30 m, alcanzando de 7 a 10 m en arena seca con una antena de 100 MHz y tan solo de 50 a 60 cm en arcilla húmeda. Rango de detección magnética disminuye con el cubo de la distancia entre el sensor y el objetivo, por lo que la altitud de vuelo importa más que la sensibilidad nominal del sensor.
¿Puede un dron transportar más de un sensor?
Sí, siempre que el peso lo permita y las cargas útiles no interfieran entre sí. Los estudios de descarga combinan habitualmente un altímetro de radar, una ecosonda y un GPR en una sola aeronave. Es mejor volar por separado los sensores que requieren altitudes de vuelo muy diferentes, o un instrumento motorizado montado cerca de un magnetómetro.
¿Cuál es la diferencia entre un magnetómetro de campo total y uno de tipo fluxgate?
Un sensor de campo total mide la intensidad magnética total como un valor escalar único. Un sensor fluxgate triaxial mide el campo como componentes vectoriales a lo largo de tres ejes. La elección depende de si el flujo de trabajo de procesamiento necesita datos escalares o vectoriales, cómo se comporta el sensor ante los efectos de rumbo y orientación, y qué espacio libre y peso puede transportar la aeronave.
¿Necesito un dron específico para sensores de topografía?
La aeronave importa menos que la interfaz de la carga útil. Un sensor geofísico necesita una computadora a bordo para registrar las lecturas con fecha y hora según la posición y un sistema de seguimiento del terreno lo suficientemente preciso como para mantener el espacio libre que requiere el sensor. La integración de SkyHub cubre aeronaves que incluyen DJI M300, M350 y M400, plataformas Cube y Pixhawk, Inspired Flight, Harris Aerial y Wispr.