
El desafío
El Departamento de Transporte de Carolina del Norte necesitaba validar si el sonar montado en drones podía ofrecer la precisión requerida para la planificación de infraestructuras. Los métodos de levantamiento tradicionales tienen limitaciones: el sonar multihaz basado en embarcaciones requiere topógrafos hidrográficos capacitados y presenta dificultades en aguas poco profundas o llenas de escombros, mientras que el LiDAR topográfico no puede penetrar la superficie del agua.
La pregunta de investigación: ¿Puede un sistema de sonar monohaz montado en un dron lograr una precisión de nivel centimétrico para la evaluación de infraestructuras de transporte?
El proyecto de investigación
Organizaciones líderes:
- Universidad Estatal de Misisipi (investigación principal)
- Universidad Estatal de los Apalaches (sitios complementarios en Carolina del Norte)
Alcance del proyecto: Proyecto de investigación NCDOT 2024-32, enero de 2024 - marzo de 2025
Sitios estudiados:
- Universidad Estatal de Misisipi: 7 ubicaciones en Misisipi (estanques de bagres, lagos, ríos, bahías costeras, embalses de riego)
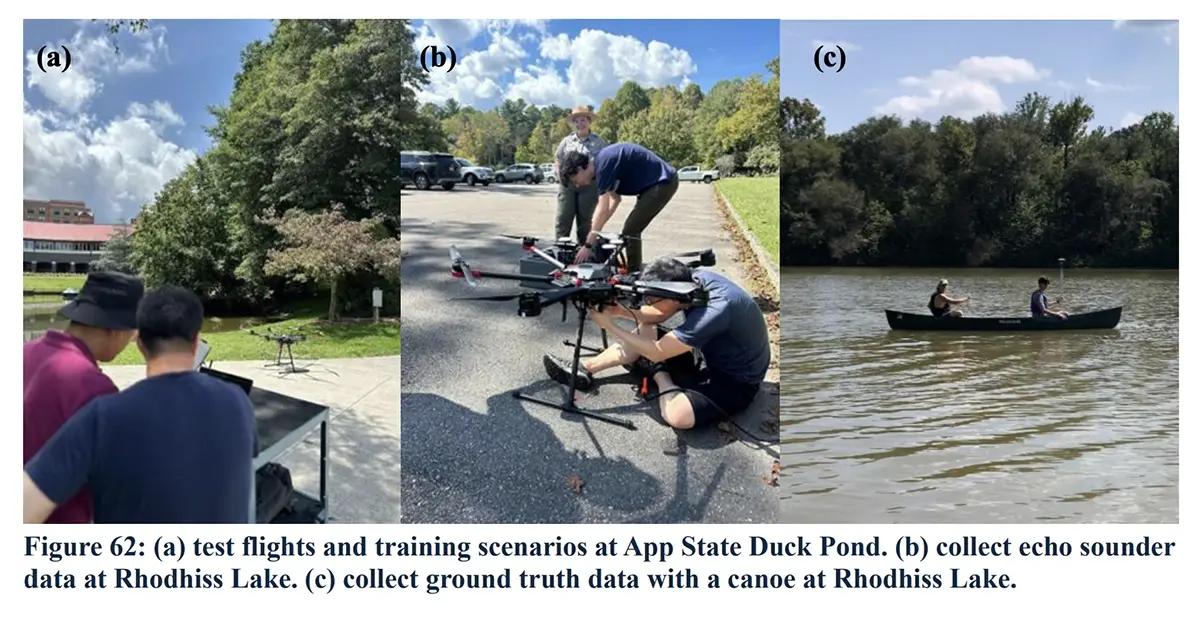
- Universidad Estatal de los Apalaches: 4 sitios en Carolina del Norte (Price Lake, Rhodhiss Lake, Huffman Bridge, Watauga River)
El problema técnico: eliminar la deriva del altímetro barométrico
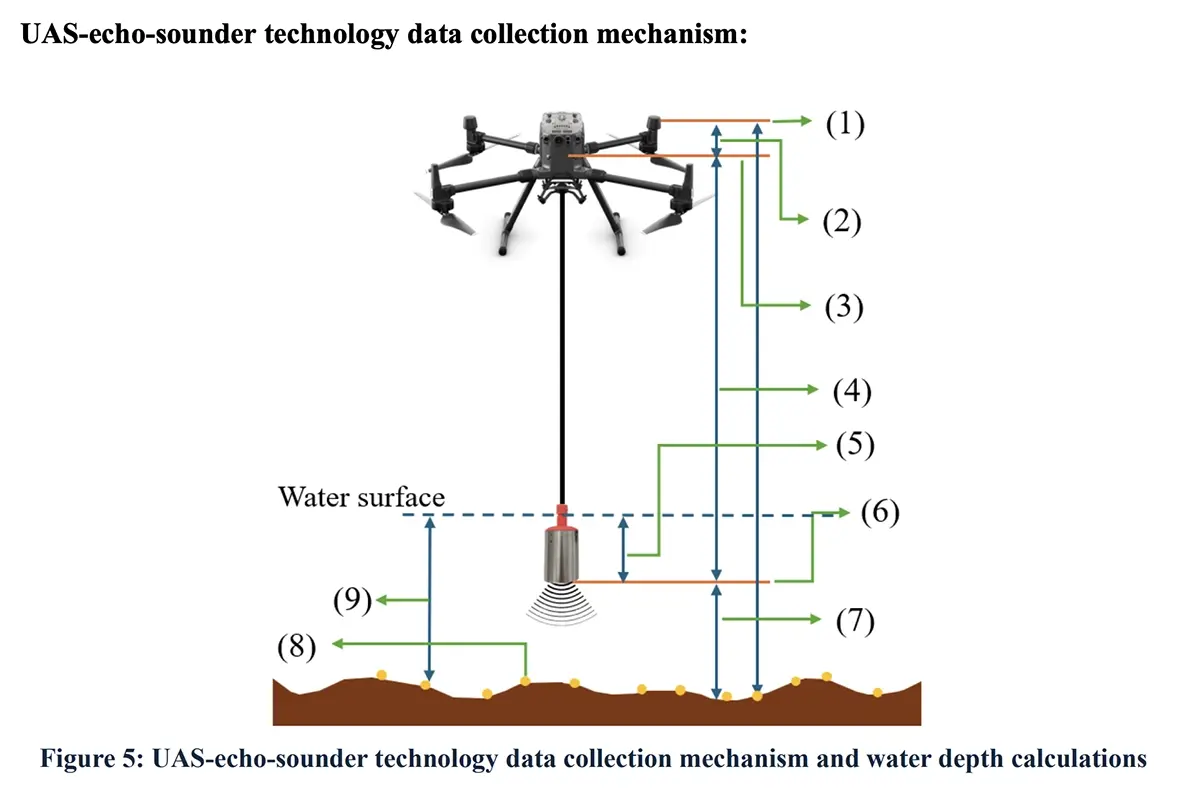
El sonar monohaz montado en un dron mide la distancia desde el sensor hasta el fondo submarino. Para calcular elevaciones precisas del fondo, se necesitan dos mediciones exactas:
- Altitud del dron sobre la superficie del agua
- Lectura de profundidad del sonar
El cálculo: Elevación del fondo = Elevación de la superficie del agua - Profundidad del sonar + Altitud del dron
Los drones DJI estándar utilizan altímetros barométricos que varían varios metros durante el vuelo. Ese error de altitud se traslada directamente a los cálculos de profundidad, lo que inutiliza los datos para la toma de decisiones de ingeniería.
La solución: Control de altitud de precisión con SkyHub de SPH Engineering
Integración de hardware
Drones utilizados:
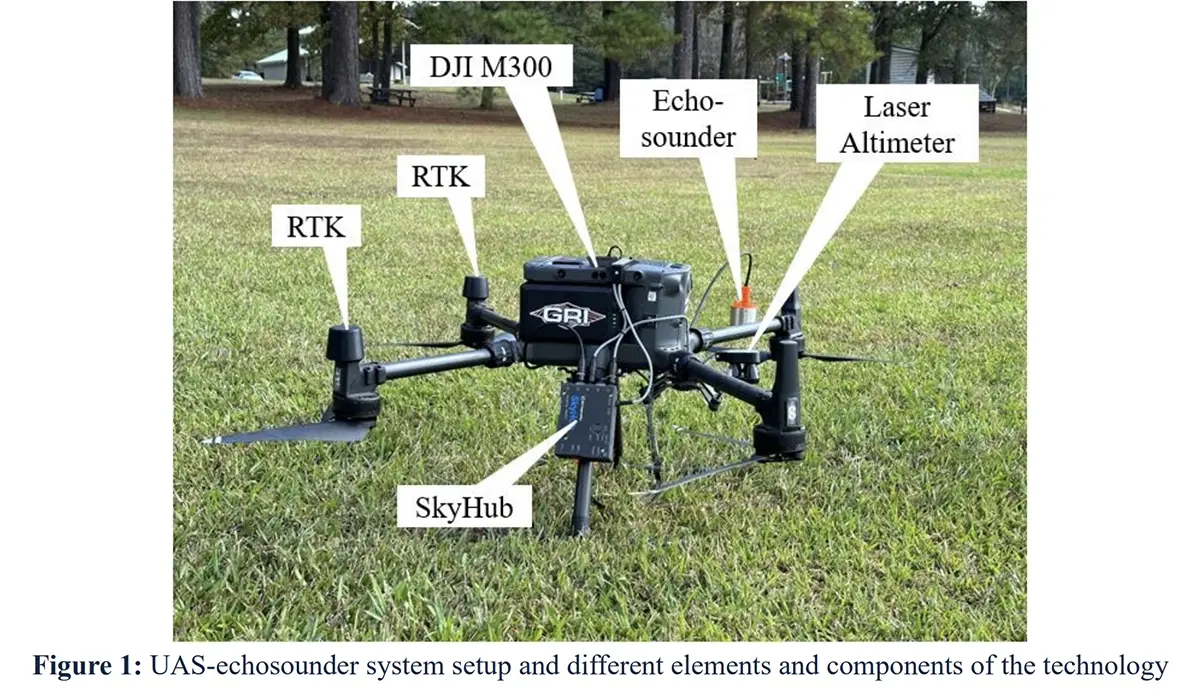
- Mississippi State: DJI M300 RTK
- Appalachian State: DJI M600 Pro
- El sistema también es compatible con: DJI M210, drones basados en Pixhawk
Ecosondas:
- Mississippi State: ECT D052S de doble frecuencia (rango de 0,5 m a 200 m, precisión de profundidad del 0,2 %)
- Appalachian State: ECT 400S de frecuencia única
Componentes necesarios:
- Carcasa protectora de acero inoxidable para el sensor
- Juego de cables
- Gancho y mosquetón para fijar el sensor
- Altímetro láser o de radar con soportes para dron
- Computadora de a bordo UgCS SkyHub
Control de altitud: Para este proyecto, los equipos utilizaron un altímetro láser con un algoritmo de seguimiento de terreno/superficie. SPH Engineering SkyHub es compatible tanto con altímetros de radar como láser. El informe de investigación señala que la configuración del altímetro de radar logra una "estabilidad de altitud con una desviación de solo unos 5 cm", en comparación con los varios metros de los sistemas barométricos estándar.
Cómo funciona UgCS SkyHub
Función 1: Control de altitud de precisión
UgCS SkyHub mantiene una altura constante del dron sobre la superficie del agua mediante la lectura de datos del altímetro (radar o láser). El altímetro láser con algoritmo de seguimiento de superficie utilizado en este proyecto mantuvo una altitud constante durante todos los vuelos.
El informe indica: "A diferencia de los drones DJI estándar, que dependen de altímetros barométricos menos precisos y pueden experimentar desviaciones de altitud de varios metros durante un solo vuelo, el altímetro de radar garantiza la estabilidad de la altitud con una desviación de solo unos 5 cm".
Esta precisión de altitud es lo que permite realizar cálculos de profundidad exactos.
Función 2: Registro de datos georreferenciados
SkyHub utiliza el receptor GPS del dron (o RTK/PPK si está equipado) para georreferenciar cada pulso de sonar con un posicionamiento a nivel centimétrico. El sistema almacena los datos en tres formatos:
- CSV: Coordenadas, profundidad, metadatos (compatible con Surfer, Oasis Montaj, Excel)
- NMEA 0183: Formato estándar para el software hidrográfico HydroMagic y Reefmaster
- SEG-Y: Datos completos de la forma de onda de la ecosonda para análisis avanzados
El registro de datos comienza automáticamente cuando el sonar detecta agua. No se requiere activación manual.
Función 3: Monitoreo en tiempo real
La estación de control terrestre muestra lecturas de profundidad en vivo durante el vuelo. Los operadores pueden detectar problemas de calidad de los datos de inmediato y ajustar los parámetros de vuelo si es necesario.
Planificación de misiones en UgCS
El equipo de la Appalachian State documentó su flujo de trabajo:
Proceso de planificación
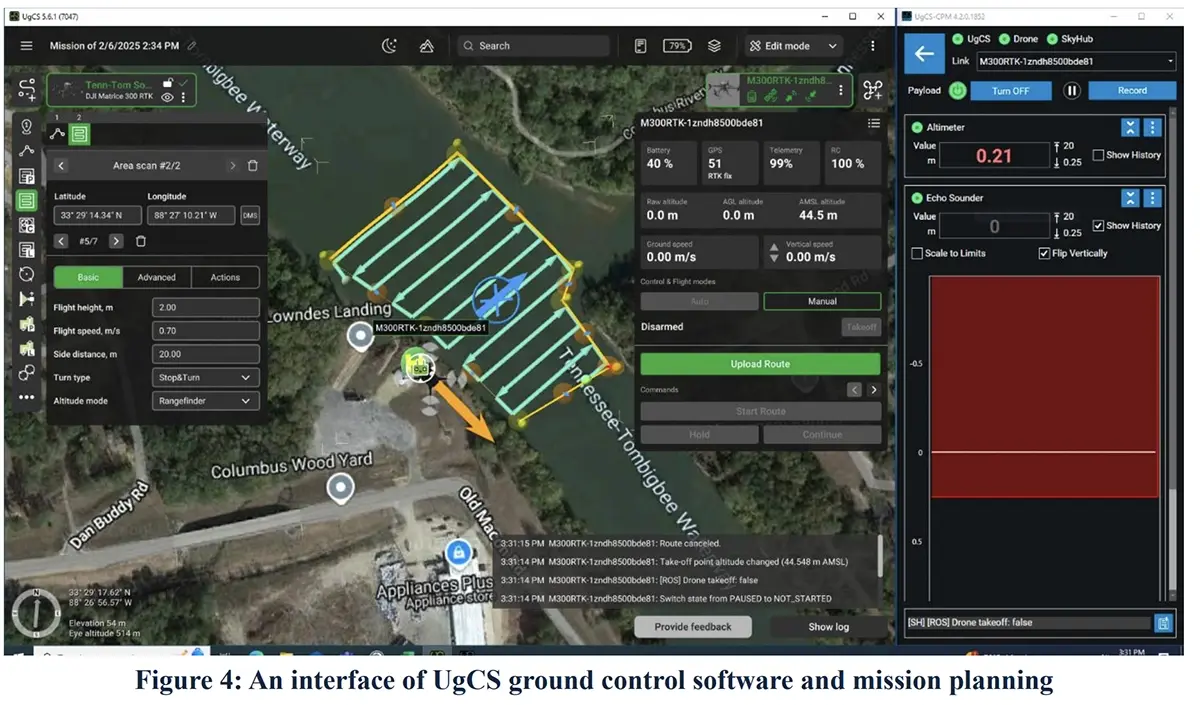
- Importe el archivo KML del límite del área de estudio en el software de escritorio UgCS
- Planifique el vuelo utilizando el algoritmo de escaneo de área de UgCS (los equipos probaron espaciados de línea de 5 m, 10 m, 20 m y 30 m)
- Seleccione el modo operativo (continuo, punto de referencia "saltamontes" o manual)
- Establezca la velocidad y la altitud de vuelo
- Configure el Administrador de carga útil personalizada (CPM) para la tasa de ping del sonar y el almacenamiento de datos
Modos de vuelo disponibles
UgCS ofrece tres modos operativos para estudios batimétricos:
- Modo continuo: Líneas paralelas suaves que cubren el área de estudio con el sensor sumergido en todo momento
- Modo de punto de referencia "saltamontes": Enfoque de medición punto por punto que implica sumergir la ecosonda para cada punto de medición
- Modo manual: Vuelo controlado por el piloto con registro de datos en SkyHub
- Esta investigación utilizó principalmente el modo de línea paralela continua para una cobertura sistemática.
Guía de velocidad
El informe de investigación recomienda una velocidad de vuelo de 0,5 a 0,7 m/s para un posicionamiento estable del sonar en modo continuo. La Appalachian State University voló a 0,8 m/s (indicado como "recomendado por SPH") y mantuvo una buena calidad de datos con ángulos de inclinación del sensor estables.
Resultados: Validación de una precisión vertical de 6,6 cm (RMSE)
Mississippi State estableció un sitio de validación en un estanque de bagres con mediciones de profundidad conocidas mediante estudios de referencia LiDAR y GNSS.
Rendimiento bruto (46,832 puntos de datos)
- Error cuadrático medio: 10.20 cm
- Correlación R²: 72.8%
Rendimiento filtrado (95.45% de los datos retenidos tras un filtro de 2 desviaciones estándar)
- Error cuadrático medio: 6.59 cm
- Correlación R²: 86.6%
Esto representa una precisión a nivel centimétrico validada frente a conjuntos de datos de referencia LiDAR y GNSS.
Patrones de error
El equipo de investigación observó: "La mayoría de las ubicaciones son áreas menos profundas... donde los valores de error son altos; por el contrario, en regiones más profundas donde hay mayor profundidad, hay menos valores atípicos".
El sonar funciona mejor en aguas más profundas. Las áreas poco profundas de menos de 0.5 m mostraron tasas de error más altas debido a los reflejos en la superficie y a las limitaciones de alcance del sensor.
Operaciones de campo en diferentes tipos de agua
Sitios de estudio de Mississippi State
Lago Bay Springs (7.04 acres, lago de agua dulce)
- Tiempo de vuelo: 60 minutos
- Espaciado de la línea de vuelo: 20 m
- Baterías: 3 sesiones de vuelo
- Condiciones: Agua en calma, óptimas
- Resultado: Datos limpios y consistentes
El equipo señala: "Tuvimos un problema de configuración en nuestro primer vuelo y perdimos nuestra primera carga de batería", documentando desafíos operativos reales.
Río Tombigbee (8,11 acres, agua corriente)
- Tiempo de vuelo: 70 minutos
- Espaciado de las líneas de vuelo: 20 m
- Baterías: 3,5 sesiones de vuelo
- Condiciones: Agua en movimiento, turbidez variable
- Resultado: Más ruido que en aguas tranquilas, pero datos utilizables
Grand Bay + Middle Bay (15,42 acres, agua salada costera)
- Tiempo de vuelo: 120 minutos en 2 días
- Espaciado de las líneas de vuelo: 10 m
- Baterías: 6 sesiones de vuelo
- Condiciones: Agua salina, influencia de las mareas, oleaje
- Acceso: Se requirió transporte en barco hasta la zona de estudio
El equipo explica: "inicialmente solo teníamos cuatro juegos de baterías, [pero] el plazo de dos días nos permitió recargar los dos juegos adicionales para usarlos el segundo día".
Lago White's Creek (5,04 acres, embalse)
- Tiempo de vuelo: 40 minutos
- Espaciado de las líneas de vuelo: 10 m
- Baterías: 2 sesiones de vuelo
- Condiciones: Escorrentía agrícola, posible sedimentación
- Resultado: Mapeo exitoso en embalse poco profundo
Sitios de estudio de Appalachian State (Carolina del Norte)
Lago Price
Durante la recopilación de datos: "al observar la transmisión de sonar en vivo en UGCS, fuimos testigos de una gran cantidad de picos y lecturas erróneas"; la capacidad de monitoreo en tiempo real permitió a los operadores identificar problemas de calidad de los datos durante el vuelo y comprender por qué algunas áreas mostraban una cobertura de puntos dispersa.
Lago Rhodhiss (Evaluación posterior al huracán)
El equipo realizó estudios antes y después del huracán Helene:
- Estudio previo a la tormenta: 22 de agosto de 2024
- Estudio posterior a la tormenta: 1 de noviembre de 2024
La ruta de vuelo autónoma se creó en UgCS. Este experimento natural documentó cambios batimétricos significativos:
- La profundidad máxima aumentó 2,5 m (8,2 pies)
- Algunas áreas se erosionaron más de 5 m (16,4 pies)
- Erosión total: 8424 metros cúbicos en un tramo de río de 200 metros
Puente Huffman (Monitoreo de socavación)
Método tradicional: 12 mediciones de profundidad con plomada en las bases del puente. Método UAS: miles de puntos de sonar que cubren toda el área del puente.
Precisión comparada con la realidad del terreno:
- RMSE: 0,53 m
- R²: 0,90
El equipo de investigación observó: "la tendencia en los datos es la misma e incluye una cantidad mucho mayor de detalles en comparación con los métodos tradicionales".
Flujo de trabajo de procesamiento de datos
Paso 1: Verificar la integridad de los datos
Comprobar los registros de UgCS SkyHub para confirmar que todos los pings del sonar se registraron correctamente con coordenadas GPS.
Paso 2: Limpiar los datos sin procesar
Importe los datos de sonar en Eye4Software Hydromagic. Revise la visualización del ecograma para identificar y eliminar picos, ruido y lecturas erróneas.
El equipo describe este paso: "El procesamiento fue relativamente sencillo y subjetivo, consistiendo básicamente en eliminar cualquier pico y error visual evidente".
Paso 3: Exportar conjunto de datos depurado
Exporte la nube de puntos filtrada como un archivo CSV con coordenadas y valores de profundidad.
Paso 4: Crear superficie continua
Importe el CSV depurado en ArcGIS Pro. El análisis del estanque de bagres evaluó 10 métodos de interpolación.
Los tres mejores resultados:
- Topo to Raster
- Espaciado de línea de vuelo de 5 m: R² 82,9%, RMSE 6,3 cm
- Espaciado de línea de vuelo de 10 m: R² 81,5%, RMSE 7,1 cm
- Ganador: "exhibe la mayor precisión... lo que significa un rendimiento excepcional"
- Kriging universal
- Espaciado de 5 m: R² 80,3%, RMSE 6,8 cm
- Espaciado de 10 m: R² 77,9%, RMSE 7,6 cm
- Maneja bien la autocorrelación espacial
- RBF-CRS (Función de base radial - Spline completamente regularizado)
- Espaciado de 5 m: R² 80,0%, RMSE 6,7 cm
- Espaciado de 10 m: R² 78,8 %, RMSE 7,1 cm
- Crea superficies uniformes minimizando la curvatura
Peor rendimiento: RBF_TPS (Thin Plate Spline) mostró "valores de RMSE excesivamente altos, lo que implica imprecisiones considerables".
Paso 5: Evaluación de precisión
Compare la superficie interpolada con los datos de referencia LiDAR y GNSS para calcular los valores de RMSE y R².
Paso 6: Cálculos de volumen
Utilice la herramienta Surface Volume de ArcGIS Pro para calcular los volúmenes de sedimentos para la evaluación de infraestructuras.
Configuración óptima del levantamiento (recomendaciones del NCDOT)
- Espaciado de las líneas de vuelo: 5 m a 10 m (para terrenos complejos)
- Intervalo de muestreo: Cada 5-10 metros a lo largo de la línea
- Velocidad de vuelo: 0,5-0,8 m/s
- Método de interpolación: Topo to Raster (R² 82,9 %) o Kriging universal
- Filtrado: 2 desviaciones estándar (conservando el 95% de los datos)
Principales hallazgos de la investigación
Espaciado de las líneas de vuelo
El análisis del estanque de bagres evaluó un espaciado de 5 m y 10 m entre líneas de vuelo:
Espaciado de 5 metros:
- Topo to Raster: R² 82,9%, RMSE 6,3 cm
- Kriging universal: R² 80,3%, RMSE 6,8 cm
Espaciado de 10 metros:
- Topo to Raster: R² 81,5%, RMSE 7,1 cm
- Kriging universal: R² 77,9%, RMSE 7,6 cm
Ambos espaciados ofrecieron un rendimiento sólido. El equipo de investigación señala que un espaciado más estrecho proporciona una mayor precisión en terrenos complejos.
Muestreo de puntos a lo largo de las líneas de vuelo
La investigación varió la frecuencia con la que se tomaron los puntos de profundidad a lo largo de cada línea de vuelo: intervalos de 5 m, 10 m, 20 m y 30 m.
Hallazgo: "Los intervalos de muestreo de 5 y 10 metros a lo largo de las líneas de vuelo demuestran un equilibrio eficaz entre la densidad de datos y los métodos de levantamiento".
La investigación recomienda: "Para la creación fiable de superficies batimétricas continuas... priorice intervalos de muestreo ≤10 metros para mantener la precisión (RMSE: 6,6–8,1 cm; R² >70%) y evite intervalos >20 metros, que degradan el rendimiento en terrenos complejos".
Límites de resolución del sistema
El informe aclara: "Con patrones de levantamiento densos, se alcanza una resolución de superficie batimétrica máxima de 1-2 metros como sistema de haz único. Esto limita su capacidad para resolver características submarinas a pequeña escala en comparación con los sistemas multihaz de alta resolución".
Esta resolución es adecuada para la planificación de infraestructuras, pero no para el mapeo de hábitats a pequeña escala.
Aplicaciones reales en transporte
Modelado de inundaciones
El NCDOT puede utilizar este flujo de trabajo para cartografiar cuerpos de agua poco profundos para el modelado de inundaciones bajo el Marco Nacional de Inundaciones en Carreteras. Los datos precisos del terreno submarino mejoran las predicciones de los modelos hidráulicos para la infraestructura en riesgo.
Evaluación de socavación en puentes
La demostración en el puente Huffman mostró que el sonar en vehículos aéreos no tripulados (UAS) proporciona una cobertura integral en comparación con las mediciones tradicionales con plomada. En lugar de 12 mediciones puntuales, los ingenieros obtienen miles de puntos de datos que cubren toda el área.
Evaluación rápida tras desastres
El caso del huracán Helene demuestra la capacidad de despliegue rápido para la evaluación de daños. El equipo sobrevoló el mismo sitio antes y después de la tormenta, documentando patrones significativos de erosión y sedimentación que afectan la estabilidad de la carretera.
Monitoreo de sedimentos
Los levantamientos periódicos permiten realizar un seguimiento de la acumulación o erosión de sedimentos a lo largo del tiempo. Esto respalda la planificación del mantenimiento del drenaje y ayuda a identificar áreas problemáticas antes de que afecten la infraestructura.
Cuándo funciona mejor este sistema
Condiciones ideales
- Profundidad del agua: de 0,5 m a 20 m
- Cuerpos de agua de tamaño pequeño a mediano
- Ubicaciones de difícil acceso (obstáculos, vegetación, escombros)
- Requisitos de despliegue rápido
- Aplicaciones de monitoreo periódico
- Inspección de infraestructura alrededor de puentes y alcantarillas
Limitaciones
- Levantamientos en aguas profundas de más de 200 m (límite de alcance del sensor)
- Aguas extremadamente poco profundas de menos de 0,5 m (altas tasas de error por reflejos en la superficie)
- Cartografía de características submarinas a pequeña escala (límite de resolución de 1-2 m)
- Áreas con vegetación superficial densa
- Clima extremo o turbulencia en el agua
Recomendaciones operativas
Basado en la validación en estanques de bagres y campañas de campo en múltiples sitios:
Para una precisión óptima
- Utilice un espaciado de línea de vuelo de 5 m o 10 m
- Muestree puntos de profundidad cada 5-10 metros a lo largo de las líneas de vuelo
- Mantenga una velocidad de vuelo de 0.5-0.8 m/s
- Vuele en condiciones de calma siempre que sea posible
- Planifique levantamientos en aguas más profundas cuando la precisión sea crítica
Para el procesamiento de datos
- Utilice métodos de interpolación Topo to Raster o Kriging universal
- Elimine picos y errores evidentes durante la revisión visual
- Valide con datos de campo al establecer nuevos sitios
- Aplique filtros de 2 desviaciones estándar para eliminar valores atípicos manteniendo más del 95% de los datos
Para la planificación de la misión
- Calcule una distancia de vuelo de ~550 m por batería a velocidades de levantamiento
- Planifique un margen de seguridad de batería del 40%
- Utilice el modo continuo de UgCS para una cobertura paralela sistemática
- Configure SkyHub a través del Custom Payload Manager antes del vuelo
- Monitoree la señal del sonar en tiempo real durante las operaciones
Impacto de la investigación
El informe señala que este trabajo proporciona "un marco integrador y replicable inaugural" para el mapeo batimétrico con ecosonda montada en UAS, demostrado con un RMSE inferior a 10 cm en los sitios de validación.
Los departamentos de transporte ya pueden adoptar este flujo de trabajo probado para:
- Evaluación de la resiliencia de infraestructuras
- Planificación de la adaptación climática
- Monitoreo de recursos hídricos
- Modelado de riesgos de inundación
El equipo de investigación señala: "En futuros estudios se debe priorizar la comparación directa entre los conjuntos de datos obtenidos mediante UAS y los levantamientos batimétricos convencionales de haz simple o multihaz, con el fin de evaluar rigurosamente la precisión vertical, la consistencia espacial y las ventajas y desventajas operativas".
Conclusión: Un flujo de trabajo probado para la planificación de infraestructuras
Dos equipos de investigación universitarios validaron que SPH Engineering SkyHub combinado con un sonar montado en dron alcanza una precisión de 6,6 cm para el mapeo del terreno submarino.
El sistema proporcionó datos batimétricos de grado de ingeniería en 11 sitios de campo diversos, desde estanques de bagres y bahías costeras hasta evaluaciones de desastres tras huracanes.
El NCDOT cuenta ahora con una metodología probada y replicable para la evaluación rápida del terreno submarino, lo que permite respaldar el modelado de inundaciones, el monitoreo de sedimentos, la inspección de socavación de puentes y la evaluación de infraestructuras tras desastres.
Documentación de origen
Este estudio de caso se basa en:
"Demostración de las capacidades del mapeo con sonar topobatimétrico mediante UAS para apoyar la planificación, el monitoreo y el modelado de proyectos del DOT"
Proyecto de investigación del NCDOT 2024-32 (Informe final, abril de 2025)
Autores:
- Dra. Narcisa G. Pricope (Universidad Estatal de Misisipi)
- Md Salman Bashit, MSc (Universidad Estatal de Misisipi)
- Ok-Youn Yu (Universidad Estatal de los Apalaches)
- Song Shu (Universidad Estatal de los Apalaches)
Organización principal: Departamento de Geociencias y Oficina de Investigación y Desarrollo Económico, Universidad Estatal de Misisipi