

(basado en Mitka B., Klapa P., Pióro P., “Adquisición y procesamiento de datos de UAV en el proceso de generación de modelos 3D para el análisis del potencial solar”, Remote Sensing 15 (2023) 1498)
- Equipo utilizado: DJI Matrice 300 RTK equipado con tres sensores: LiDAR Zenmuse L1, cámara RGB Zenmuse P1 y cámara oblicua Share PSDK102S.
- Software de planificación de vuelo: UgCS
Antecedentes
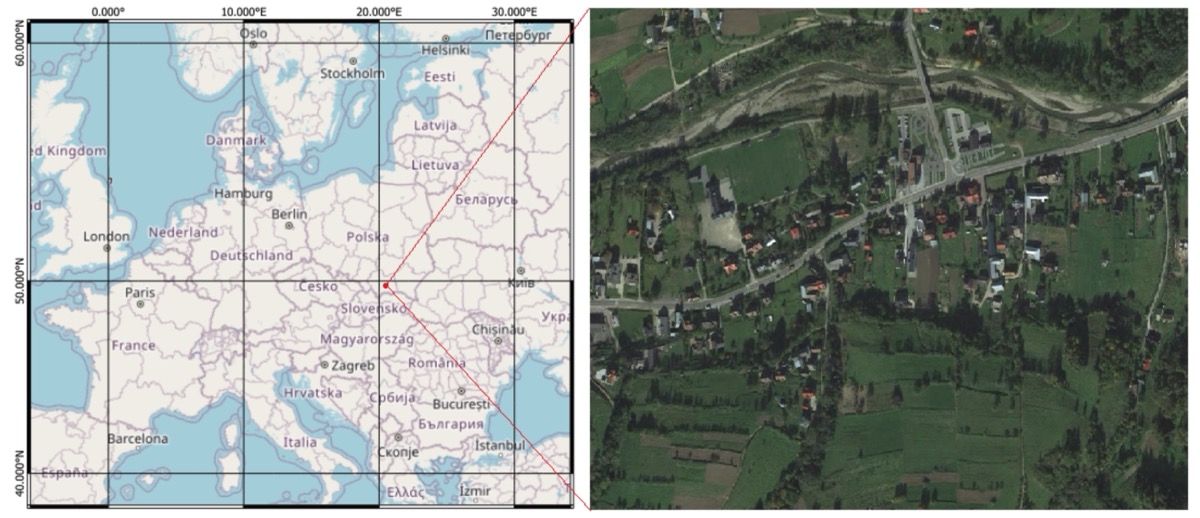
Ochotnica Dolna es un pueblo situado en una ladera al sur de Polonia. Los planificadores locales necesitaban un modelo 3D preciso de los edificios, los árboles y el terreno para crear un mapa de potencial solar en los tejados: una herramienta digital interactiva que muestra cuánta luz solar reciben los tejados individuales, ayudando a los residentes a evaluar la idoneidad de sus techos para la instalación de paneles solares. El mapa de potencial solar visualizaría la irradiación solar, estimaría la posible producción de energía, evaluaría el ahorro económico y destacaría los beneficios medioambientales, como la reducción de las emisiones de carbono. Debido al terreno escarpado del pueblo, era fundamental controlar con precisión la altura de vuelo sobre el terreno, no solo para garantizar la calidad de los datos recopilados, sino también para minimizar los riesgos.
El desafío en pocas palabras
El reto consistía en volar con precisión a 100 metros sobre el nivel del suelo a lo largo de 25 hectáreas de terreno irregular, capturando datos LiDAR de alta densidad junto con fotografías de alta calidad, todo ello en una sola jornada de trabajo. Además, el procesamiento de los datos debía ser manejable para un equipo de investigación pequeño. Trazar manualmente los puntos de ruta del vuelo no era práctico, ya que habría requerido horas de trabajo y aumentado significativamente el riesgo de errores de altitud.
Cómo utilizó el equipo UgCS
| Paso | Qué hicieron | Beneficio |
|---|---|---|
| Importar un modelo digital de elevación (DEM) de alta exactitud | Datos de entrada de calidad, resultados de calidad. Usar un DEM exacto es fundamental para una buena recolección de datos aéreos y para la seguridad del vuelo. | Densidad de datos uniforme, menos preocupaciones de seguridad. |
| Diseñar tres misiones en un proyecto | Se planificaron con UgCS dos patrones de vuelo en grilla cruzada (lidar y RGB nadir), más un vuelo de fotografía oblicua. | Planes de vuelo fácilmente repetibles con vista previa 3D en UgCS. |
| Configurar los parámetros de vuelo | Velocidad de 10 m/s; superposición entre líneas de 65% para lidar, superposición de 85% / 65% para fotos; 90 puntos de referencia (waypoints) y 18 líneas de barrido para lidar. | Rutas generadas automáticamente en segundos. |
| Exportar a DJI Pilot 2 | Se sincronizaron los planes de vuelo de UgCS con DJI Pilot 2. | Ahorro de tiempo en campo y configuración más rápida. |
Cada vuelo de cuadrícula tomó unos 25 minutos; se requirió el vuelo oblicuo 19 minutos, todos los vuelos se realizaron con un juego de baterías independiente para cada uno.

Resultados medidos
| Métrica | Valor | Origen y relación con UgCS |
|---|---|---|
| Densidad de puntos lidar | 245 pts m² en promedio | La altura constante de 100 m AGL gracias al seguimiento del terreno mantuvo franjas uniformes. |
| Resolución fotográfica | GSD de 1.26 cm para la grilla RGB | La misma altura fija dio una escala uniforme. |
| Velocidad de procesamiento | Nube de puntos densa lidar lista en 63 min | Una cobertura uniforme implicó menos depuración manual de datos. |
| Exactitud vertical | RMS de altura de 0.03 m en 19 puntos de control | Trayectoria de vuelo estable más posicionamiento RTK. |
| Entregable público | Mapa interactivo de potencial solar publicado en línea | El modelo de alta calidad alimenta las herramientas de análisis de sombras y de retorno de la inversión. |
Valor para la empresa y la comunidad
- Cumple con las especificaciones y normas: Los vuelos se mantuvieron dentro de los límites VLOS polacos, alcanzando objetivos de precisión subdecimétrica.
- Ahorro de tiempo en campo: La planificación profesional de vuelos puede reducir aproximadamente un 40 % las horas de trabajo en el lugar.
- Reduce la carga de trabajo en escritorio: La limpieza de los datos de entrada permitió mantener tiempos de procesamiento razonables en la estación de trabajo, incluso con conjuntos de fotos muy grandes.
- Facilita la adopción: Un proyecto de UgCS cubrió todos los sensores, por lo que los operadores con habilidades básicas en drones pudieron repetir el levantamiento sin necesidad de formación adicional y cambiar de sensor con facilidad.
- Informa a los hogares: Los habitantes ahora ven cifras de amortización solar específicas para sus tejados, lo que les ayuda a decidir si merece la pena invertir en paneles fotovoltaicos para su hogar.
Puntos clave
- Deja que UgCS se encargue de la altura. Importa primero un buen MDE y UgCS calculará automáticamente la trayectoria de vuelo para seguir el terreno a una altitud determinada.
- Agrupa misiones. Mantén los vuelos lidar, nadir y oblicuos en un único archivo de proyecto para compartir parámetros y ahorrar tiempo.
- Controla fácilmente tus parámetros de vuelo. El solapamiento, la velocidad y los valores AGL se convierten en pruebas irrefutables al explicar la calidad de los datos a los clientes.
- Céntrate en los resultados, no solo en los datos. El verdadero logro es un mapa solar en tiempo real que guía las decisiones locales sobre energía limpia, no la nube de puntos en sí.
Gracias al seguimiento del terreno de UgCS, el equipo de investigación convirtió colinas escarpadas en una sencilla ruta de vuelo, obteniendo datos densos, un procesamiento rápido y un camino claro hacia tejados más ecológicos.
