
Resumen
- Superficie de deslizamiento detectada a ~10 m de profundidad
- Validado con datos de sondeos y DPSH con una diferencia inferior a 2 m
- Penetración de señal de ~12 m, con imágenes hasta ~15 m
- DTM LiDAR a 1,49 cm/px, ~2400 puntos/m², precisión vertical RMSE de ±2-3 cm
- Dos misiones, un proyecto en UgCS: GPR a 1 m AGL y LiDAR a 50 m AGL
- Sitio: ~261 407 m² de deslizamiento inactivo clasificado por el IFFI, sur de Italia, hierba de 60-70 cm, pendientes de hasta 57°
- Software: UgCS Enterprise v5.16.1, UgCS Custom Payload Manager, SkyHub, True Terrain Following
La ladera se encuentra sobre Melizzano, en Campania. Más de 261 000 metros cuadrados están catalogados como inactivos en el inventario nacional de deslizamientos de Italia (IFFI). La carretera en la base seguía agrietándose. Los lugareños no estaban convencidos.
Investigadores del INGV (Istituto Nazionale di Geofisica e Vulcanologia) y de la Universidad de Sannio querían saber qué estaba ocurriendo realmente bajo esa pendiente. Pasto denso de 60-70 cm. Ángulos de hasta 57 grados. Caminar con equipo de GPR por un terreno así es peligroso y genera una cobertura incompleta. Por ello, recurrieron a un sistema de GPR montado en dron en su lugar.
A un metro sobre la hierba
En una pendiente con vegetación de 57 grados, mantener una altura de 1 m sobre el nivel del suelo (AGL) no es algo que se pueda gestionar manualmente con consistencia.
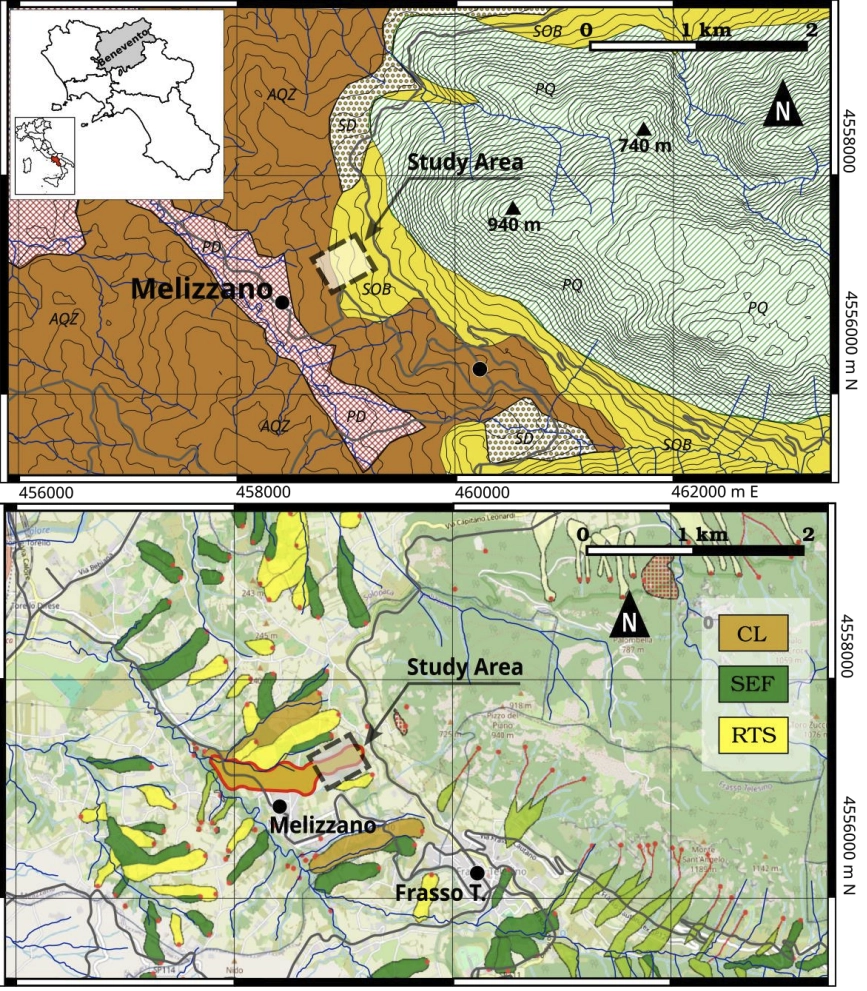
El equipo montó una antena Cobra Plug-in Sub-Echo 70 (20-140 MHz) bajo un DJI Matrice 600 Pro y sobrevoló el transecto este-oeste a aproximadamente 1 metro sobre la hierba. UgCS Enterprise con True Terrain Following leyó los datos del altímetro en tiempo real a través de SkyHub durante todo el vuelo y ajustó la altitud continuamente para mantener la antena a una altura constante sobre el terreno. Una altura de antena constante significa una amplitud de reflexión constante, lo que permite confiar en las cifras de profundidad del radargrama.
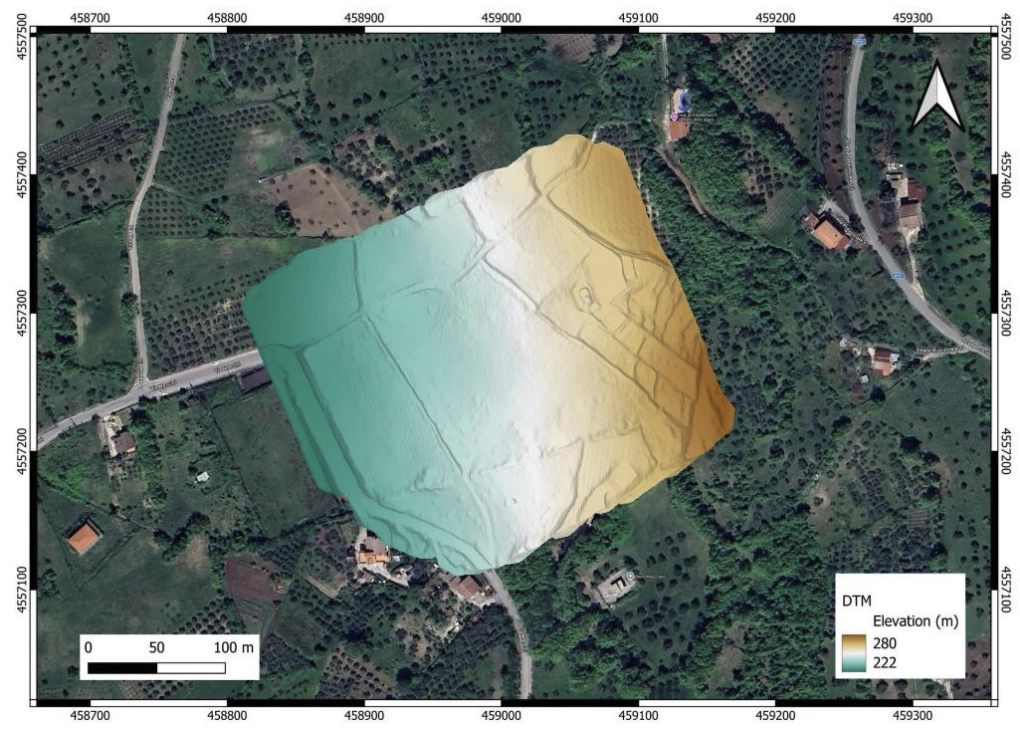
Para la misión LiDAR, el equipo utilizó un DJI Matrice 350 RTK con un Zenmuse L2, planificado en el mismo proyecto de UgCS Enterprise a 50 metros AGL, con líneas de vuelo paralelas y un solapamiento de ~75%. El Zenmuse L2 registra hasta cinco retornos por pulso láser, lo que permite al algoritmo separar la hierba de 60-70 cm de la superficie real del suelo y generar un modelo digital del terreno (MDT) de suelo desnudo utilizable.
Ambas misiones, planificadas en el mismo proyecto, el mismo sistema de coordenadas y el mismo software.
El conjunto de herramientas de levantamiento: UgCS, SkyHub y True Terrain Following
UgCS Enterprise v5.16.1 planificó ambas misiones. Diferentes altitudes, diferentes perfiles de vuelo, diferentes cargas útiles. Un solo entorno.
UgCS Custom Payload Manager (mencionado en el artículo como el módulo Custom Payload) sincronizó la adquisición de la antena Cobra con el posicionamiento del UAV, de modo que cada traza de radar quedó georreferenciada a lo largo de la trayectoria mientras se recopilaba. Esa sincronización vinculó cada traza de radar a una solución GPS. La correlación de profundidad con las ubicaciones físicas de los pozos de sondeo en el terreno provino directamente de ahí.
SkyHub se sitúa entre el controlador de vuelo y la antena GPR. Gestiona la integración de la carga útil, el registro de datos georreferenciados, la telemetría en tiempo real y proporciona las lecturas del altímetro sobre las que opera True Terrain Following.
True Terrain Following se leyó el altímetro de radar de forma continua y se ajustó la altitud a lo largo del transecto. La pendiente cambió. La altura de la hierba varió. La antena se mantuvo a 1 metro con respecto a la superficie. Un enfoque de altitud fija habría provocado una deriva de entre 0,5 y 2 metros, produciendo un radargrama inadecuado para la interpretación de la profundidad.
Lo que reveló el radargrama: una superficie de deslizamiento a 10 m
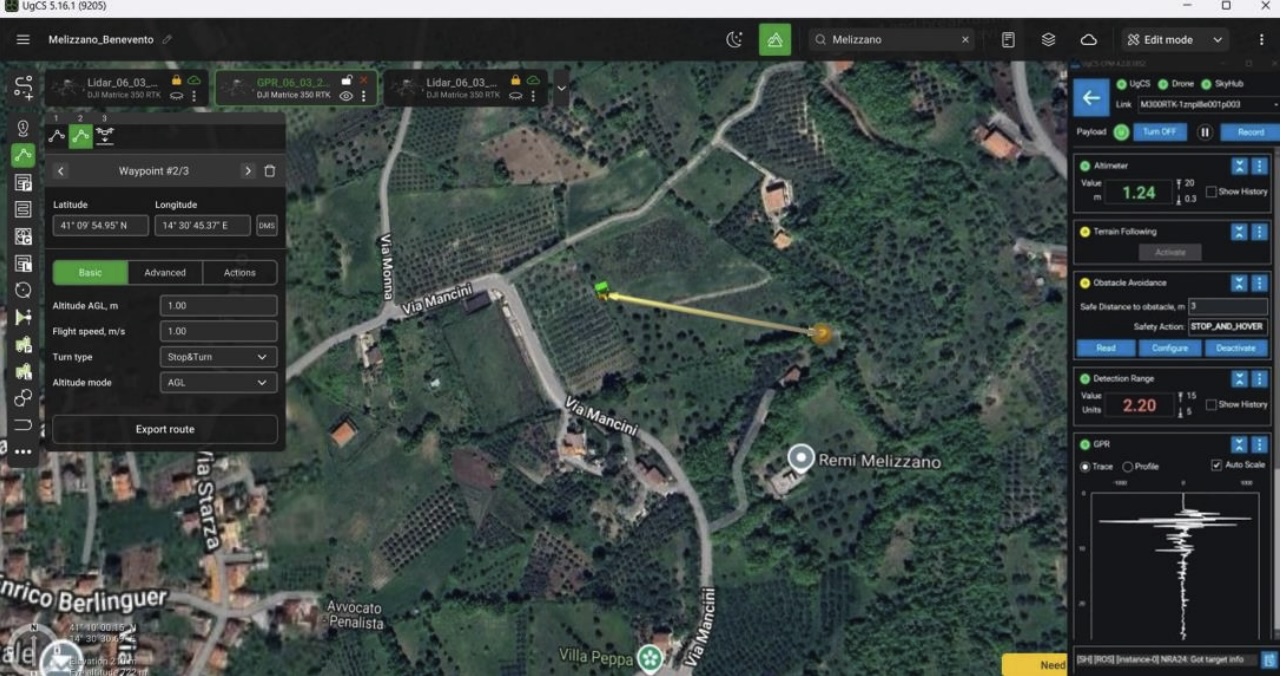
Un reflector de gran amplitud y continuidad lateral recorre todo el transecto este-oeste a aproximadamente 10 metros de profundidad. Por debajo, la señal se vuelve homogénea y silenciosa, la firma de un sustrato geológico estable. Por encima, reflexiones caóticas marcan el material desplazado que se deforma por la gravedad.
Tres sitios de prueba con sondeos y pruebas de penetración dinámica superpesada (DPSH) confirmaron la profundidad con un margen de error inferior a 2 metros. El MDE (Modelo Digital de Elevaciones) obtenido mediante LiDAR, con una resolución de 1,49 cm/px y precisión absoluta centimétrica, reveló pequeños escarpes y cambios de pendiente que la vegetación ocultaba a la observación de campo. El GPR mostró ramificaciones superficiales de la superficie de deslizamiento que llegaban exactamente a esos escarpes. La superficie es cóncava hacia arriba en el sector superior y se vuelve subplana hacia abajo: un mecanismo compuesto de rotación y traslación. La clasificación de inactividad de IFFI no encaja con el sector central.
Por qué el GPR en UAV funciona donde los estudios terrestres no pueden
Para equipos de monitorización geotécnica y de infraestructuras
La evaluación de la estabilidad de taludes en torno a presas de residuos, corredores de transporte y derechos de paso de tuberías se enfrenta a este problema a gran escala: terrenos que son peligrosos de acceder y que, además, presentan una vegetación lo suficientemente densa como para inutilizar los equipos de estudio terrestres. Este flujo de trabajo produce imágenes del subsuelo validadas hasta 10-15 m de profundidad, con correlación entre la superficie y el subsuelo mediante LiDAR, sin necesidad de personal de campo en la pendiente.
Para organismos gubernamentales de investigación y evaluación de riesgos
Los inventarios nacionales son tan precisos como los métodos utilizados para completarlos. El estudio con UAV-GPR de Melizzano requirió dos días de vuelo y produjo datos de profundidad validados mediante sondeos, suficientes para actualizar una clasificación oficial. Aplicar esto a otros polígonos del mismo inventario es un problema abordable.
Para grupos académicos de geofísica
El artículo fija la versión del software, los parámetros de vuelo y la cadena de procesamiento en la sección de métodos. UgCS Enterprise v5.16.1 con Custom Payload Manager, SkyHub y True Terrain Following constituye un flujo de trabajo documentado y reproducible para estudios geotécnicos con GPR en drones en terrenos con vegetación. Esta es la primera validación revisada por pares del enfoque a profundidades superiores a los 10 metros.
Próximos pasos
El artículo señala dos extensiones: múltiples transectos GPR paralelos para la reconstrucción tridimensional completa del cuerpo del deslizamiento y estudios repetidos para realizar un seguimiento del movimiento estacional y monitorizar la reactivación a lo largo del tiempo.
Equipamiento y software
- UgCS Enterprise v5.16.1
- UgCS Custom Payload Manager
- Ordenador de a bordo SkyHub
- True Terrain Following
- DJI Matrice 600 Pro con Cobra Plug-in Sub-Echo 70, 20-140 MHz (antena GPR de terceros)
- DJI Matrice 350 RTK con DJI Zenmuse L2
- RTK GNSS / NTRIP a través de la red INGV RING, estación PSB1, Pesco Sannita
Referencia: Famiglietti, N.A., Massa, B., Memmolo, G., Testa, G., Memmolo, A., Vicari, A. (2026). Integrated UAV-Borne GPR and LiDAR for Investigating Slope Deformation Processes: The Melizzano Case Study (Southern Italy). Drones 10, 331. MDPI.