

Resumen de la misión
Organización: Korea National University of Heritage y GEOSTRY Co. Ltd
Aplicación: Imágenes hiperespectrales con drones para la conservación del patrimonio cultural
Ubicación: Fortaleza de Gongsanseong, Gongju, Corea del Sur
Desafío: Los sistemas de soporte fijo y el software de vuelo comercial provocaban apagones del sensor, distorsión de imagen y errores de GPS durante las misiones de captura de precisión
Solución integrada:
- Estabilizador de precisión de 3 ejes personalizado con centro de gravedad alineado
- Sistemas de alimentación independientes (batería externa para el sensor)
- Planificación de escritorio con UgCS con control de giro optimizado
Resultados:
- Reducción del 61 % en el tiempo de captura de imágenes (37 min → 14 min)
- Aumento de 2,56 veces en el área de cobertura (0,46 km² → 1,18 km²)
- Mejora del 54 % en la eficiencia de la batería (16 % → 70 %)
- Cero apagones del sensor durante las pruebas finales
- Se eliminaron los errores de datos GPS y los problemas de alineación de imágenes
El desafío: imágenes hiperespectrales con drones mediante estabilizadores y aplicaciones de vuelo estándar
La Universidad Nacional de Patrimonio de Corea necesitaba documentar sitios de patrimonio cultural a gran escala utilizando imágenes hiperespectrales aéreas. Esta tecnología captura datos a través de cientos de bandas espectrales, detectando diferencias sutiles en materiales, vegetación y condiciones de la superficie invisibles para las cámaras estándar.
Sin embargo, los sensores hiperespectrales presentan desafíos únicos. Son más pesados que las cámaras RGB, estructuralmente complejos y están equipados con detectores de matriz de plano focal extremadamente vulnerables a vibraciones e impactos. Los soportes de ángulo fijo tradicionales no podían mantener ángulos de captura estables. El peso del sensor y las limitaciones estructurales provocaron errores geométricos y espectroscópicos en las imágenes resultantes.
El equipo de investigación se propuso resolver esto mediante un diseño de sistema integrado: desarrollando hardware de estabilización personalizado y combinándolo con un software de control de vuelo lo suficientemente preciso como para mantener la estabilidad durante las misiones reales.
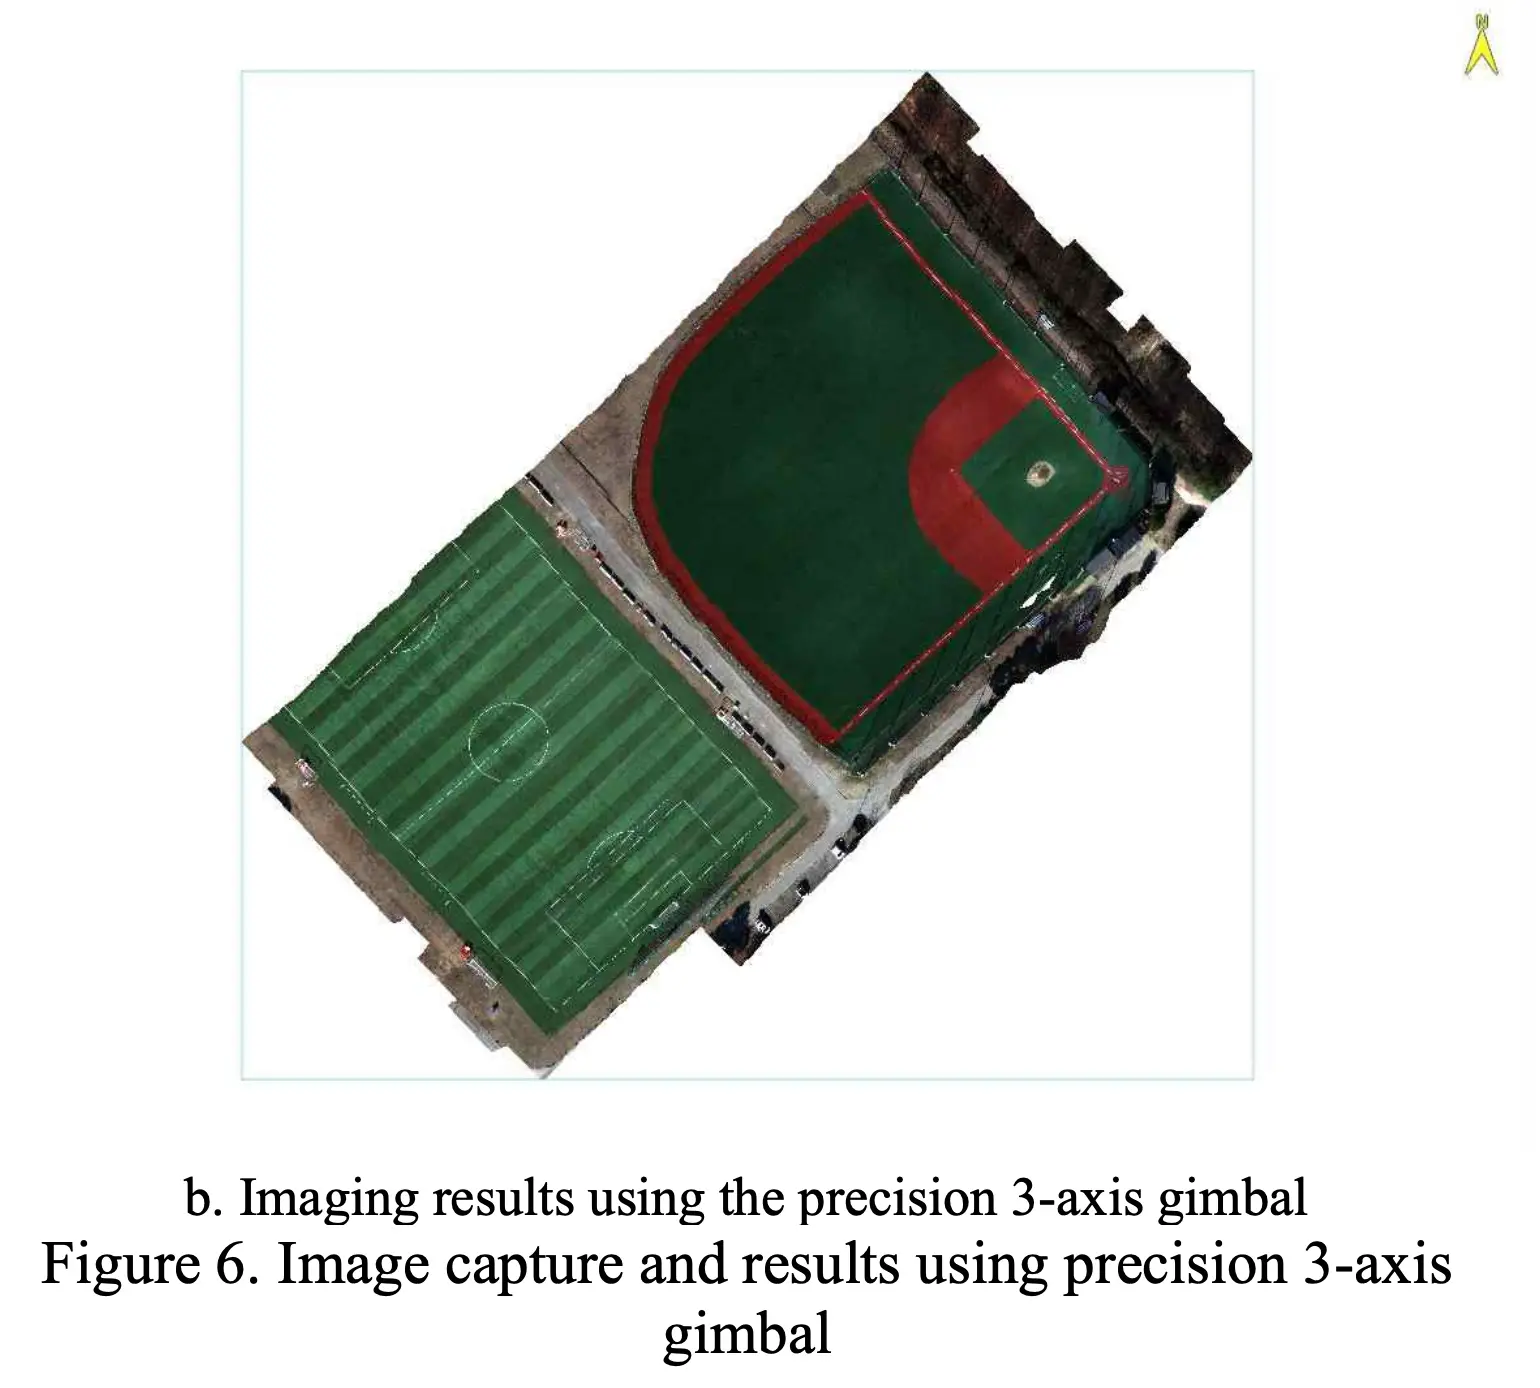
Primera prueba: por qué falló la configuración inicial del dron hiperespectral
El equipo desarrolló un estabilizador de 3 ejes de precisión inicial y lo probó en el Parque Deportivo Gangsang en Yangpyeong-gun, provincia de Gyeonggi. Surgieron tres problemas de inmediato:
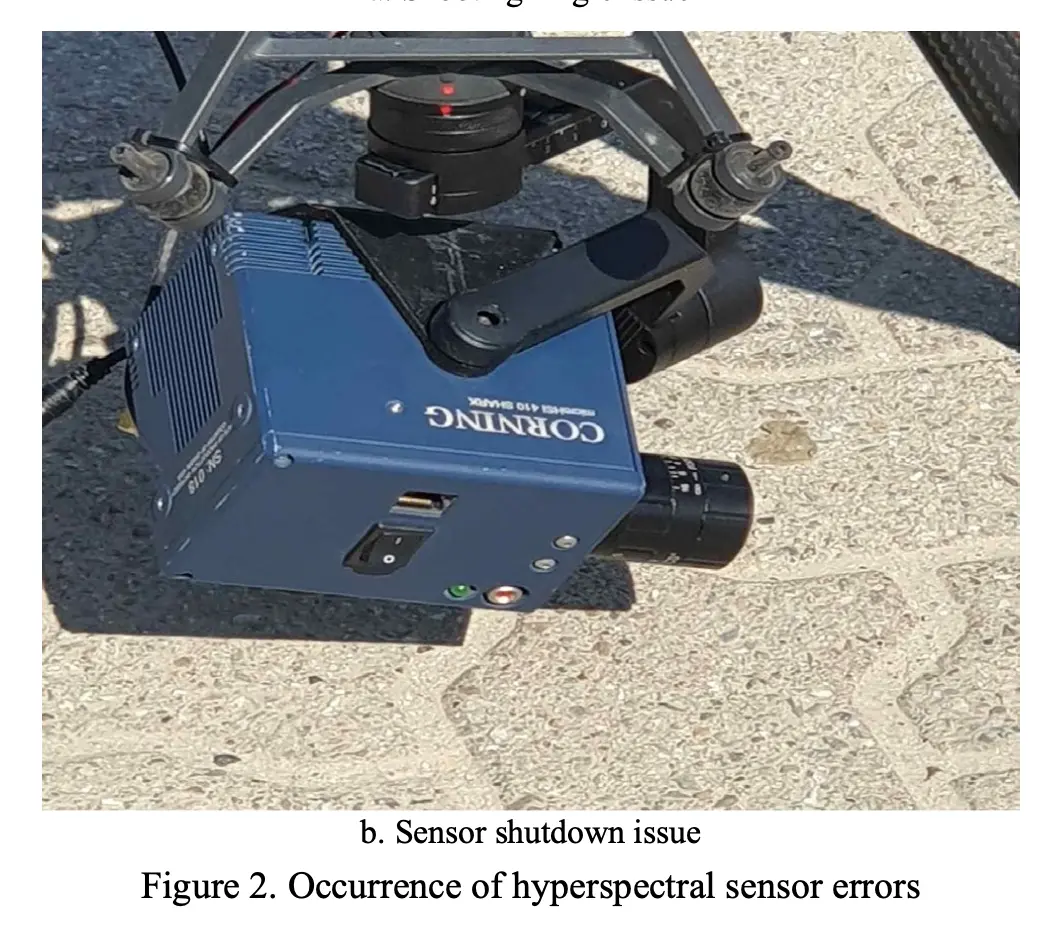
Sobrecarga del sistema de alimentación. Tanto el estabilizador como el sensor hiperespectral consumían energía de la batería del dron simultáneamente. La batería debía soportar las operaciones de vuelo, el control de actitud del estabilizador y las operaciones del sensor a la vez. El sensor se apagaba a mitad de la operación debido a una capacidad de energía insuficiente.
Desalineación mecánica. Los ejes centrales del sensor hiperespectral y del estabilizador no estaban alineados correctamente. Esta desalineación obligaba al sistema a consumir un exceso de energía para mantener el ángulo de captura deseado. El sensor se desviaba hacia ángulos no deseados o capturaba áreas incorrectas por completo.
Rendimiento del motor durante los giros. El peso combinado del sensor y el estabilizador afectaba la respuesta del motor durante las maniobras de giro. Al utilizar DJI Pilot 2 para el control de vuelo, la aceleración y desaceleración repentinas causaban impactos físicos en el estabilizador. Esto provocaba inestabilidad en el ángulo, apagones del sensor y sobrecarga del sistema.
Los problemas con los datos eran graves. Algunas imágenes de las franjas contenían datos de geolocalización incorrectos. Otras carecían de los archivos de información geométrica necesarios para el procesamiento. La alineación de las imágenes falló. Los resultados del mosaico mostraban artefactos en las líneas de unión. Los datos recopilados no eran aptos para un análisis profesional.
Solución: Sistema integrado de control de vuelo y estabilizador para drones hiperespectrales
El avance se logró al abordar los problemas de hardware y software de forma simultánea. Ninguno de los dos componentes por separado habría resuelto los inconvenientes.
Ingeniería de hardware: estabilizador de 3 ejes para sensores hiperespectrales
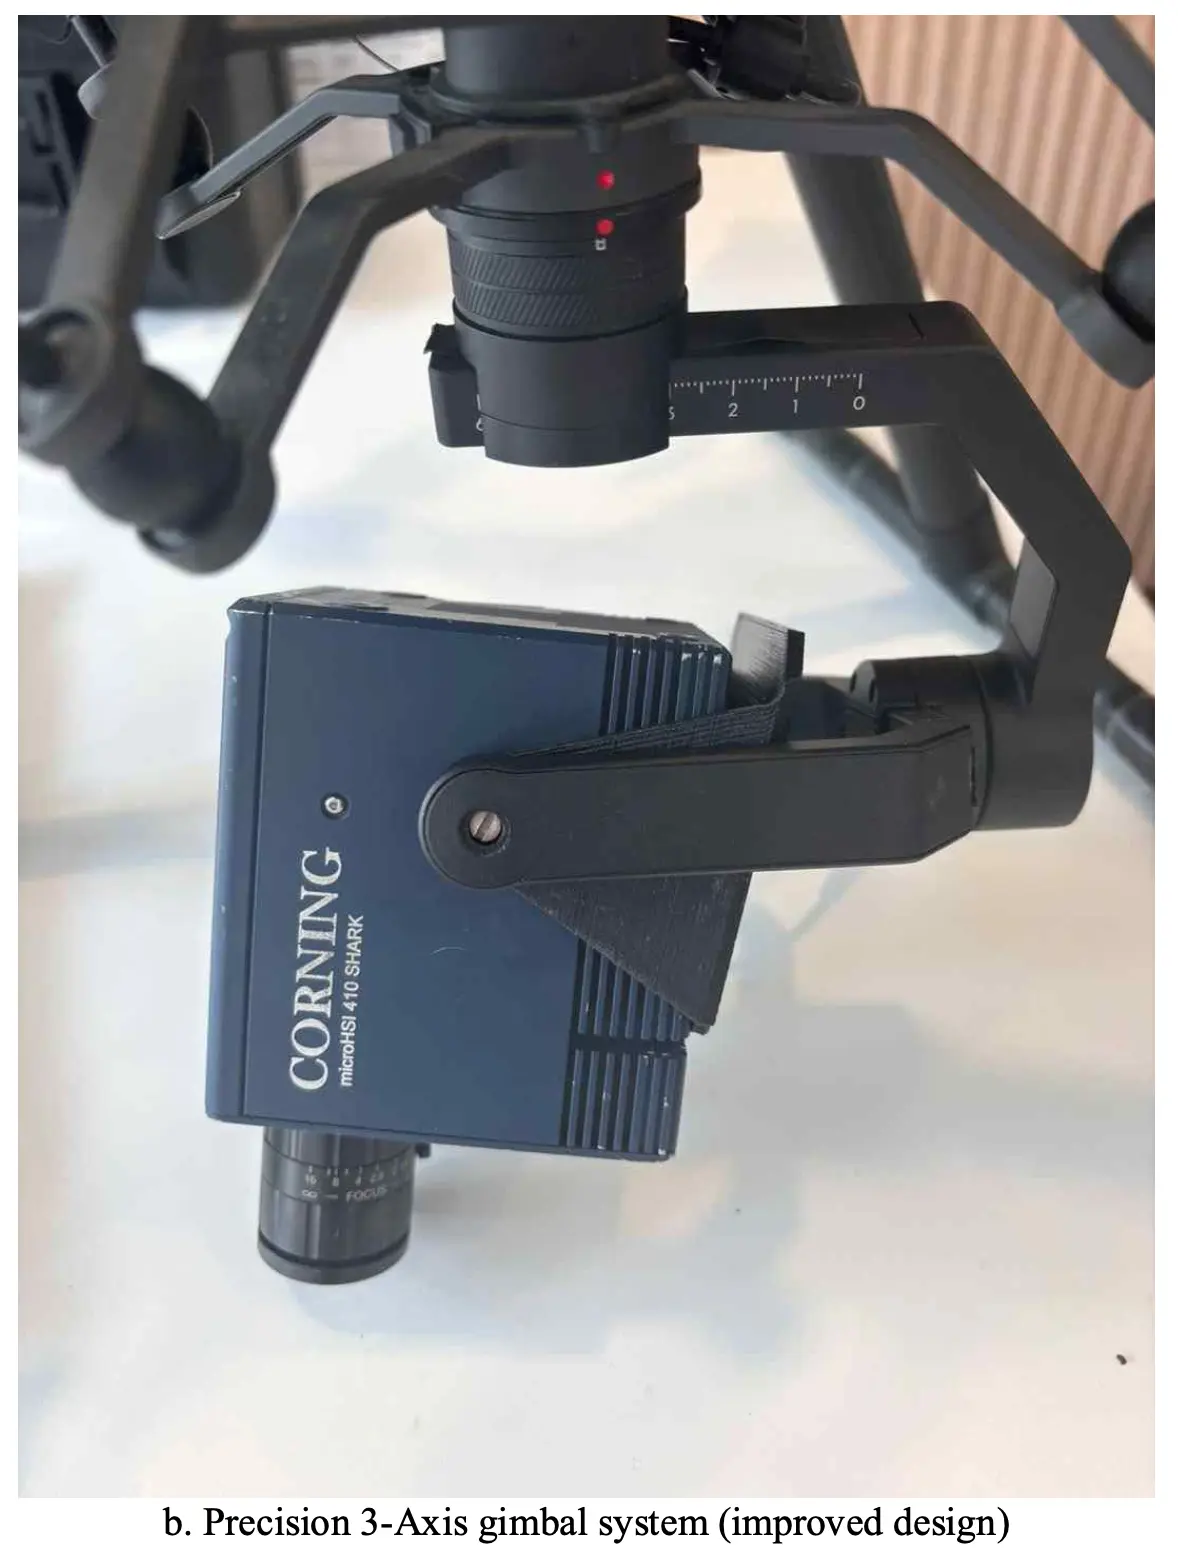
El equipo rediseñó el sistema físico basándose en los hallazgos de las primeras pruebas:
Separación de la alimentación externa. Desarrollaron un sistema de montaje específico para una batería externa acoplada en la parte inferior del dron. El estabilizador de precisión siguió alimentándose de la batería del dron, mientras que el sensor hiperespectral funcionaba con la batería externa independiente. Esto eliminó los conflictos de energía que provocaban apagones durante el vuelo.
Alineación del centro de gravedad. Utilizando el sensor hiperespectral como punto de referencia, realizaron ajustes físicos en los ejes del estabilizador de precisión. Cuando el centro de gravedad se alinea con el eje del estabilizador, el sensor se ajusta a los ángulos deseados con un consumo mínimo de energía. Una alineación adecuada resultó tan crítica como la distribución de energía para garantizar la calidad de los datos.
Eliminación de holguras y componentes extendidos. El estabilizador original no estaba diseñado específicamente para este sensor, lo que creaba una pequeña holgura lateral que generaba vibraciones. El equipo realizó ajustes físicos para eliminar esta holgura por completo. También extendieron el cable de alimentación y el tren de aterrizaje para adaptarse al tamaño del estabilizador y a los ángulos de captura requeridos.
Selección de software: Control de vuelo UgCS
Las mejoras en el hardware crearon una plataforma mecánicamente estable. Pero la estabilidad no sirve de nada si el software de control de vuelo provoca movimientos bruscos que interfieren con el sensor.
Por qué DJI Pilot 2 no era suficiente. El software de vuelo de consumo ofrece una interfaz intuitiva, pero proporciona una funcionalidad limitada para un control de vuelo detallado. Durante los giros, las desaceleraciones y aceleraciones repentinas provocaban impactos físicos en el estabilizador, lo que derivaba en desviaciones del ángulo de captura y errores en los datos GPS. El software no podía evitar estos movimientos bruscos.
Implementación de UgCS. El equipo cambió a UgCS para la segunda prueba de rendimiento en la fortaleza de Gongsanseong. El software admite ajustes de parámetros detallados que DJI Pilot 2 no permite.
Configuraron las misiones con:
- Velocidad de giro de 5 m/s
- Ángulos de giro de 15 grados
- Distancias de giro de 100 metros
Estos parámetros suaves eliminaron la aceleración y desaceleración repentinas que habían provocado impactos en el estabilizador y errores en el sensor. UgCS mantuvo trayectorias de vuelo estables y fluidas que permitieron al sensor hiperespectral mantener ángulos de captura constantes durante todas las misiones.
Ventaja de la planificación desde escritorio. UgCS funciona en ordenadores de escritorio, lo que permite a los operadores planificar misiones complejas antes de desplazarse al campo. El equipo pudo importar datos del terreno, establecer perfiles de altitud exactos y visualizar trayectorias de vuelo completas en 3D. Para misiones que requieren un posicionamiento preciso del sensor en sitios patrimoniales con cambios de elevación, esta capacidad de escritorio resultó fundamental.
Pruebas de rendimiento: Fortaleza de Gongsanseong
El sistema integrado completo se sometió a validación en la fortaleza de Gongsanseong, en Gongju, un sitio de patrimonio cultural histórico que requiere documentación de nivel profesional.
Resultados de estabilidad del sistema
Tras implementar el sistema de batería externa y el control de vuelo de UgCS, las pruebas de imágenes hiperespectrales aéreas no mostraron casos de apagado forzado del sensor de principio a fin. Esto demostró que la separación de energía había resuelto los problemas de capacidad.
Tras alinear el centro de gravedad y eliminar los espacios físicos, no se produjeron problemas de vibración incluso después de que las sesiones de captura agotaran por completo ambas baterías. La estabilidad mecánica se mantuvo durante todas las misiones.
Los parámetros de giro suave de UgCS evitaron los impactos físicos que habían afectado a las pruebas anteriores. El sensor mantuvo su ángulo de captura previsto de forma continua.
Resultados de eficiencia cuantificados: levantamientos con drones hiperespectrales más rápidos y amplios
El cambio de DJI Pilot 2 a UgCS con el estabilizador rediseñado transformó el rendimiento de las imágenes hiperespectrales aéreas: un 61 % menos de tiempo de captura, 2,56 veces más cobertura y un 54 % más de eficiencia de batería.
El equipo de investigación rediseñó simultáneamente tanto el hardware (batería externa, estabilizador alineado) como el software (cambio a UgCS). Los cambios en el hardware eliminaron los apagados del sensor, mientras que el control de giro preciso de UgCS evitó los movimientos bruscos que causaban errores de datos con DJI Pilot 2. En conjunto, estas mejoras permitieron que las misiones tuvieran éxito al primer intento en lugar de requerir múltiples vuelos de repetición:
| Métrica | Antes (DJI Pilot 2) | Después (UgCS) | Mejora |
|---|---|---|---|
| Duración de la captura de imágenes | 37 min 46 s | 14 min 30 s | Reducción del 61% |
| Área de cobertura | 0.46 km² | 1.18 km² | Aumento de 2.56× |
| Eficiencia de la batería | 16% | 70% | Aumento del 54% |
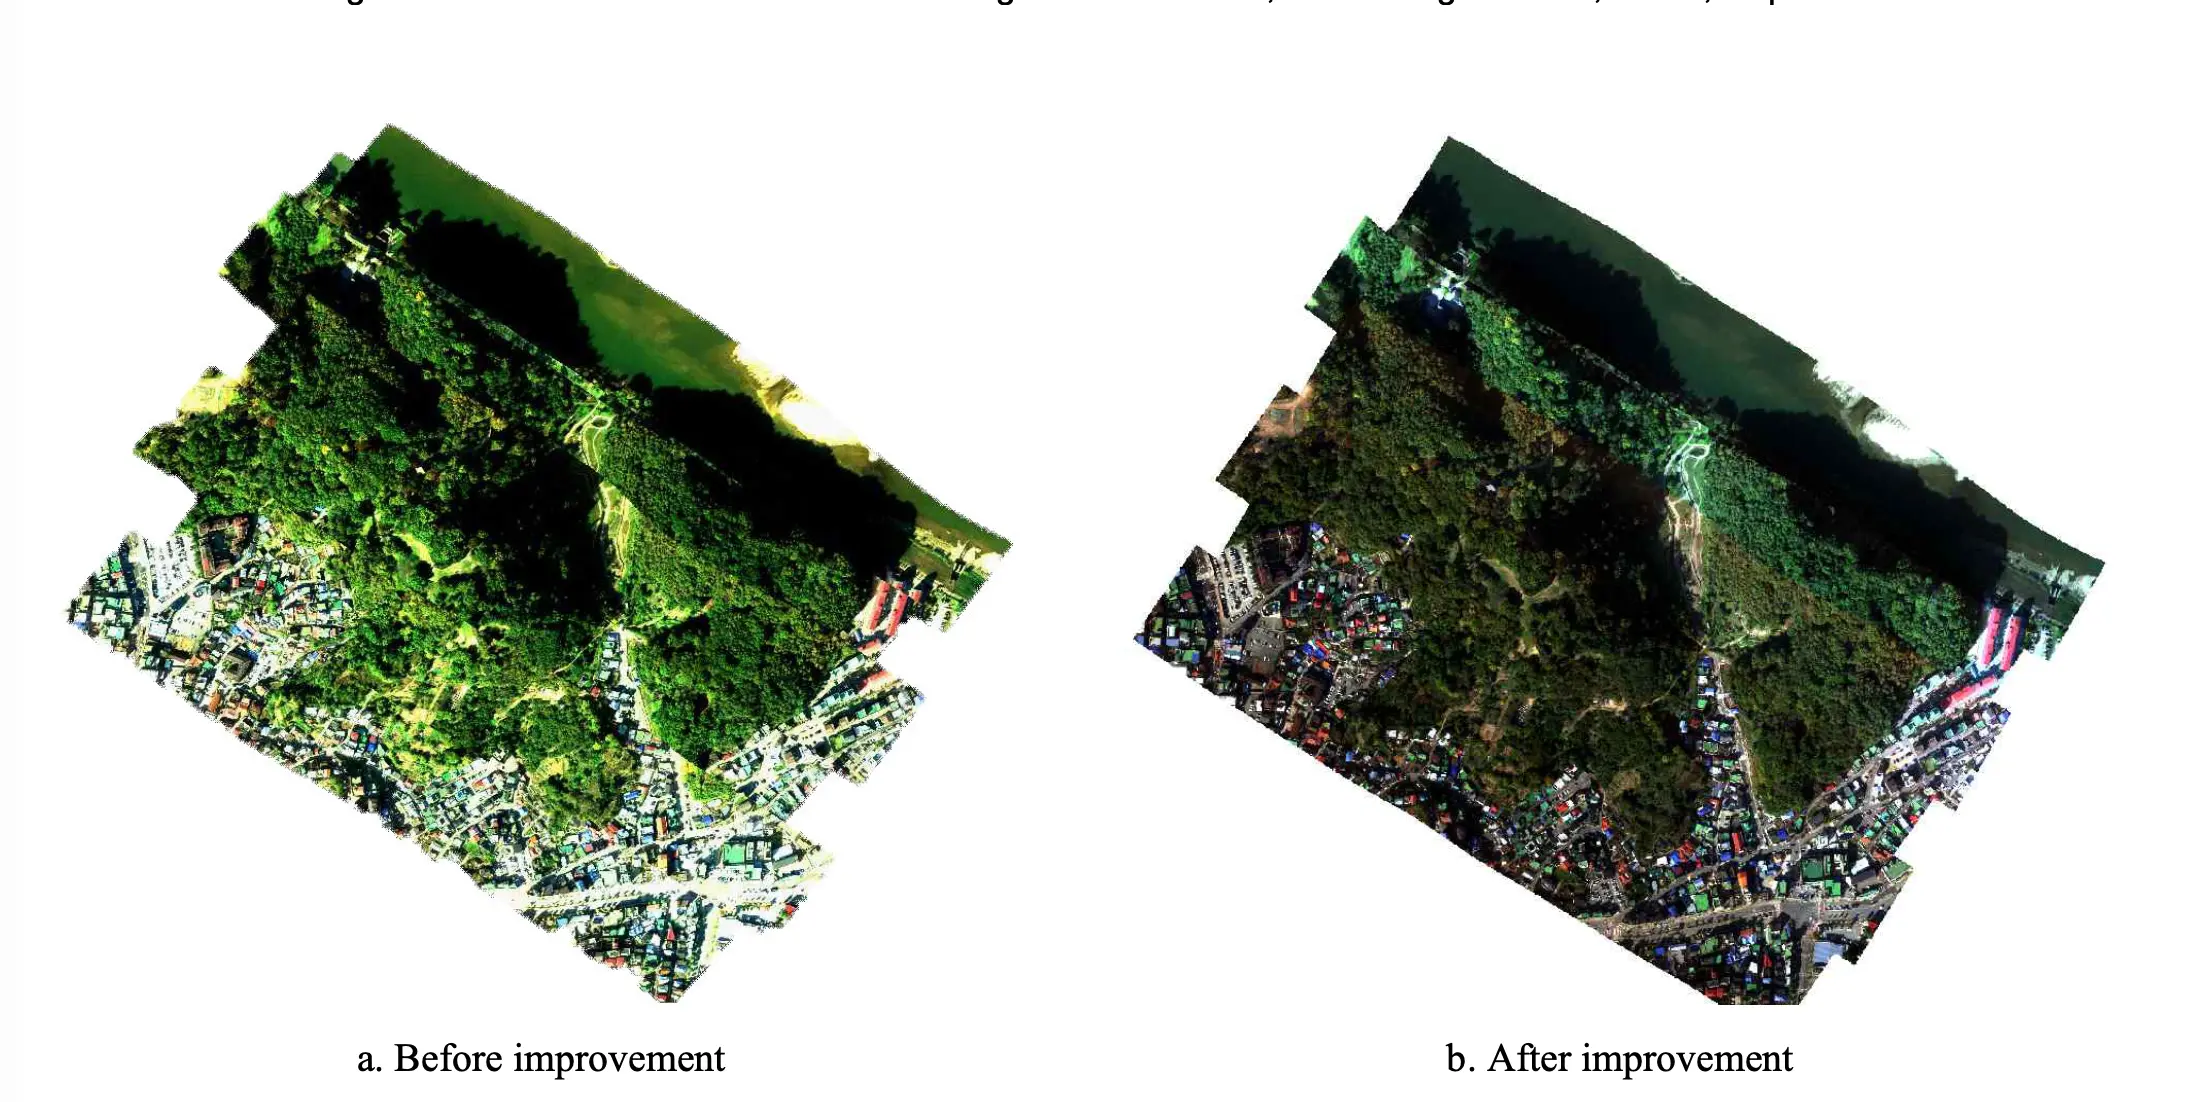
Qué significan estas cifras
La reducción del 61 % en el tiempo significa que los equipos de campo pueden inspeccionar más sitios por día. Los proyectos que requerían varios días de recolección de datos ahora se completan en sesiones únicas y eficientes.
El aumento de 2,56 veces en la cobertura significa que cada batería ofrece más del doble de capacidad de levantamiento. Para grandes sitios patrimoniales que abarcan varios kilómetros cuadrados, esto reduce drásticamente los plazos y los costes del proyecto.
La mejora del 54 % en la eficiencia de la batería significa que los operadores obtienen más trabajo de cada ciclo de carga. Esto es especialmente importante para sitios patrimoniales remotos donde la infraestructura de carga puede ser limitada.
Para los equipos que realizan levantamientos con drones hiperespectrales sobre grandes sitios patrimoniales o ambientales, esto significa menos vuelos, menos tiempo en campo y conjuntos de datos de mayor calidad por misión.
Mejoras en la calidad de los datos
Más allá de la eficiencia, el sistema integrado eliminó los problemas de calidad de datos que hacían que los intentos iniciales fueran inutilizables:
Datos GPS limpios. Cada imagen de la franja contenía información de geolocalización precisa. El software de procesamiento pudo alinear las imágenes correctamente desde el primer intento.
Ángulos de imagen estables. Los parámetros de vuelo suaves evitaron impactos en el estabilizador. El sensor mantuvo la orientación prevista durante todo el vuelo.
Reducción de artefactos en las uniones. Los parámetros de vuelo consistentes permitieron un mejor solapamiento entre franjas. Las imágenes en mosaico mostraron menos errores de alineación y transiciones más limpias.
Postprocesamiento más rápido. Con datos de entrada limpios, el procesamiento fotogramétrico se completó más rápido y requirió menos correcciones manuales.
Evaluación del equipo de investigación
El artículo publicado ofrece un análisis detallado de los resultados:
"Los resultados de las pruebas de este estudio demostraron empíricamente que la estabilidad mecánica del sistema de estabilización de precisión y la precisión de la planificación del vuelo ejercen un impacto decisivo en la calidad de las imágenes hiperespectrales aéreas. En particular, una vez que se alineó correctamente el centro de gravedad entre el estabilizador y el sensor, problemas como el mal funcionamiento y el apagado del sensor se resolvieron por completo, lo que destaca que la alineación mecánica es tan crítica como la distribución de energía para garantizar la calidad de los datos".
Sobre la comparación del software de vuelo:
"Los cambios en el software de vuelo también resultaron significativos. Si bien DJI Pilot 2 ofrecía comodidad al usuario, carecía de un control preciso durante las maniobras de giro, lo que comprometía la estabilidad de la dirección de la imagen. Por el contrario, UgCS permitió ajustes precisos en la velocidad y el radio de giro, reduciendo eficazmente la distorsión de la imagen causada por la vibración y la aceleración rápida durante la captura.
Como resultado, se redujeron los artefactos en las uniones de las imágenes en mosaico y se acortó el tiempo de postprocesamiento".
Sobre la integración completa del sistema:
"El sistema de alimentación independiente también demostró ser importante en la práctica. Cuando el sensor hiperespectral se alimentaba mediante una batería externa, no solo se estabilizó el suministro eléctrico, sino que la duración de la captura se redujo en más de un 60% y los fallos del sensor fueron poco frecuentes. Esto sugiere que, al manejar sensores complejos, una fuente de alimentación compartida puede socavar el rendimiento general del sistema".
Configuración técnica
Plataforma de dron: DJI M300 RTK
Sensor: Sistema de imagen hiperespectral Corning
Estabilización: Gimbal de 3 ejes de precisión personalizada con centro de gravedad alineado
Planificación de vuelo: Software de escritorio UgCS
Sistema de alimentación: Configuración de batería dual independiente
Ubicaciones de prueba:
- Sitio de calibración: Parque deportivo Gangsang, Yangpyeong-gun, provincia de Gyeonggi
- Validación de rendimiento: Fortaleza Gongsanseong, Gongju
Parámetros de misión UgCS:
- Velocidad de giro: 5 m/s
- Ángulo de giro: 15 grados
- Distancia de giro: 100 metros
- Interfaz de planificación: Escritorio con importación de datos de terreno
- Tipo de misión: Inspección de área con control de giro de precisión
Aplicaciones más allá de la conservación del patrimonio
El equipo de investigación identificó aplicaciones más amplias para la imagen hiperespectral de precisión con estabilización integrada y control de vuelo:
Monitoreo ambiental para detectar cambios en el ecosistema, contaminación del agua y especies invasoras. La plataforma estable permite una adquisición precisa de datos espectrales que puede identificar estrés ambiental o contaminación mediante firmas espectrales sutiles.
Agricultura de precisión para el diagnóstico temprano de enfermedades en cultivos, deficiencias nutricionales y estrés hídrico. Los patrones de reflectancia detallados a nivel de dosel respaldan la toma de decisiones agrícolas optimizadas cuando se capturan con un posicionamiento constante del sensor.
Gestión forestal para el mapeo espectral de la salud forestal, la estimación de biomasa y la evaluación posterior a desastres. Las rutas de vuelo repetibles permiten monitorear los cambios a lo largo del tiempo con una calidad de datos comparable.
Inspección de infraestructura para detectar la degradación de materiales o anomalías térmicas en edificios, carreteras y estructuras. Los ángulos de imagen estables producen datos consistentes adecuados para el análisis cuantitativo.
Todas estas aplicaciones comparten el requisito de rutas de vuelo estables y precisas que mantengan un posicionamiento constante del sensor durante toda la recopilación de datos.
Perspectiva clave: la integración del sistema ofrece resultados
Esta investigación demuestra que la detección aérea de precisión requiere soluciones integradas. Las mejoras en el hardware por sí solas no resolvieron los problemas. Las mejoras en el software por sí solas tampoco habrían funcionado.
El avance provino de la combinación de ingeniería mecánica, ingeniería eléctrica y precisión en el control de vuelo. Cada componente abordó puntos de falla específicos identificados en las pruebas de la primera ronda:
- El diseño y la alineación del estabilizador (gimbal) resolvieron la estabilidad mecánica
- La separación de energía eliminó los apagones durante el vuelo
- El control de parámetros de UgCS evitó movimientos que causaban impactos
Juntos, crearon una plataforma estable para imágenes hiperespectrales de grado profesional. El equipo de investigación demostró empíricamente que tanto la estabilidad mecánica como la precisión en la planificación del vuelo afectan la calidad de los datos en la obtención de imágenes hiperespectrales aéreas.
Para los operadores que trabajan con sensores sensibles o recopilación de datos de misión crítica, esto valida que la integración del sistema es tan importante como la calidad de los componentes individuales.
Conclusión
La Universidad Nacional de Patrimonio de Corea y GEOSTORY Co. Ltd resolvieron un complejo problema de imágenes aéreas mediante ingeniería integrada. Al combinar el desarrollo de hardware personalizado con el control de vuelo de precisión de UgCS, lograron una obtención de imágenes un 61% más rápida, un aumento de cobertura de 2.56 veces y eliminaron las fallas de los sensores que habían hecho que su enfoque inicial fuera inutilizable.
La investigación ofrece una lección clara: las operaciones con sensores profesionales necesitan un control de vuelo profesional. El software de vuelo de consumo funciona para misiones básicas. Para imágenes hiperespectrales, levantamientos LiDAR o cualquier aplicación donde la calidad de los datos sea crítica y los sensores sean sensibles, la planificación de vuelo de precisión marca la diferencia entre misiones fallidas y resultados confiables.
Investigaciones publicadas: Lee, J.S., Yoo, S.J., Song, D.Y., Choi, K.H., Lee, J.Y., Kim, C.S. (2025). "Development of a 3-Axis Gimbal for Drones to Improve Hyperspectral Imaging Quality of Large-Scale Natural Heritage." The International Archives of the Photogrammetry, Remote Sensing and Spatial Information Sciences, Volume XLVIII-M-9-2025, pp. 799-804.
Prueba UgCS para misiones con sensores de precisión. Planificación desde escritorio y control detallado de parámetros para obtener resultados profesionales.

