

Introducción
Urban Systems, una firma canadiense de consultoría comunitaria, llevó a cabo un proyecto de levantamiento batimétrico centrado en la evaluación de infraestructuras de aguas pluviales. El equipo realizó el mapeo de profundidad de estanques pluviales y puso a prueba su flujo de trabajo en segmentos de ríos de corriente rápida para apoyar el monitoreo de sedimentos y el análisis volumétrico. Los estanques estudiados variaban en tamaño, incluyendo pequeñas cuencas urbanas y áreas de retención de tamaño mediano, presentando algunos sitios desafíos de acceso y seguridad debido al terreno o a las condiciones del agua.
Anteriormente dependiente de métodos basados en embarcaciones, la empresa enfrentaba desafíos relacionados con el acceso limitado a los sitios, tiempos de campo prolongados y un procesamiento de datos intensivo. En 2023, Urban Systems adoptó la tecnología de ecosonda basada en drones de SPH Engineering, implementando así un enfoque más automatizado, de menor riesgo y que ahorra tiempo tanto para entornos de estanques pluviales como para levantamientos fluviales.
Desafíos
Con el tiempo, varios problemas recurrentes en el flujo de trabajo basado en embarcaciones generaron ineficiencias y riesgos operativos:
- Exceso de tiempo en campo y redundancia. Los topógrafos a menudo tenían que recorrer la misma zona varias veces en barco para garantizar una cobertura completa de los datos. Esta repetición alargaba las jornadas de campo, especialmente en estanques con formas irregulares o perfiles de fondo variables.
- Incertidumbre sobre la integridad de los datos. Al no contar con confirmación visual en tiempo real durante los levantamientos en barco, a veces no estaba claro si todas las áreas se habían escaneado adecuadamente. Como resultado, los topógrafos debían regresar ocasionalmente al lugar para recopilar los datos faltantes, lo que aumentaba el tiempo y los costos.
- Acceso limitado a los sitios de levantamiento. Las orillas empinadas, la vegetación densa o las ubicaciones remotas dificultaban físicamente botar y recuperar las embarcaciones, especialmente en estanques de tormenta urbanos o entradas de ríos estacionales.
- Riesgos de seguridad en aguas rápidas. Los levantamientos realizados en ríos o durante períodos de niveles de agua altos presentaban riesgos de seguridad para el personal de campo, especialmente al trabajar desde embarcaciones cerca de condiciones de flujo inestables o impredecibles.
- Riesgo de pérdida de equipo. Las embarcaciones no tripuladas requerían sistemas de posicionamiento de alto valor, incluidos receptores GNSS RTK, montados a bordo, lo que generaba preocupación por la posible pérdida del equipo en caso de vuelco o fallo mecánico.
- Procesamiento de datos manual y lento. Los datos de sonar recopilados desde las embarcaciones se exportaban como archivos CSV sin procesar y se importaban a software CAD, donde la limpieza manual —eliminar picos, corregir anomalías de profundidad y verificar contornos— podía llevar de 15 a 20 horas por proyecto.
Solución
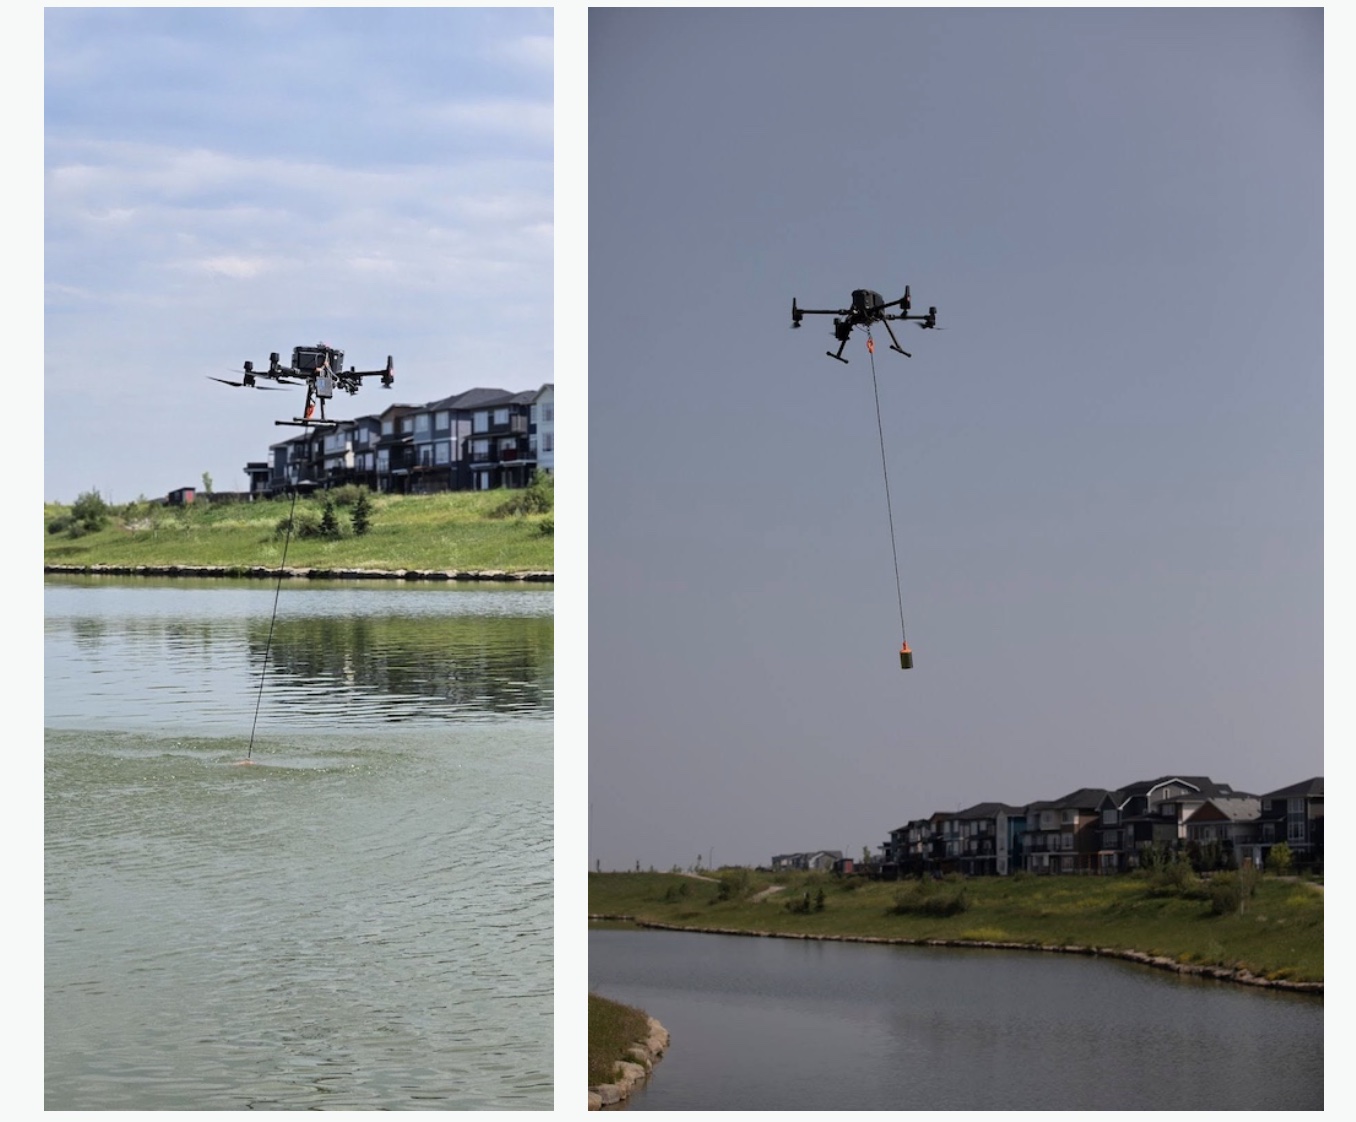
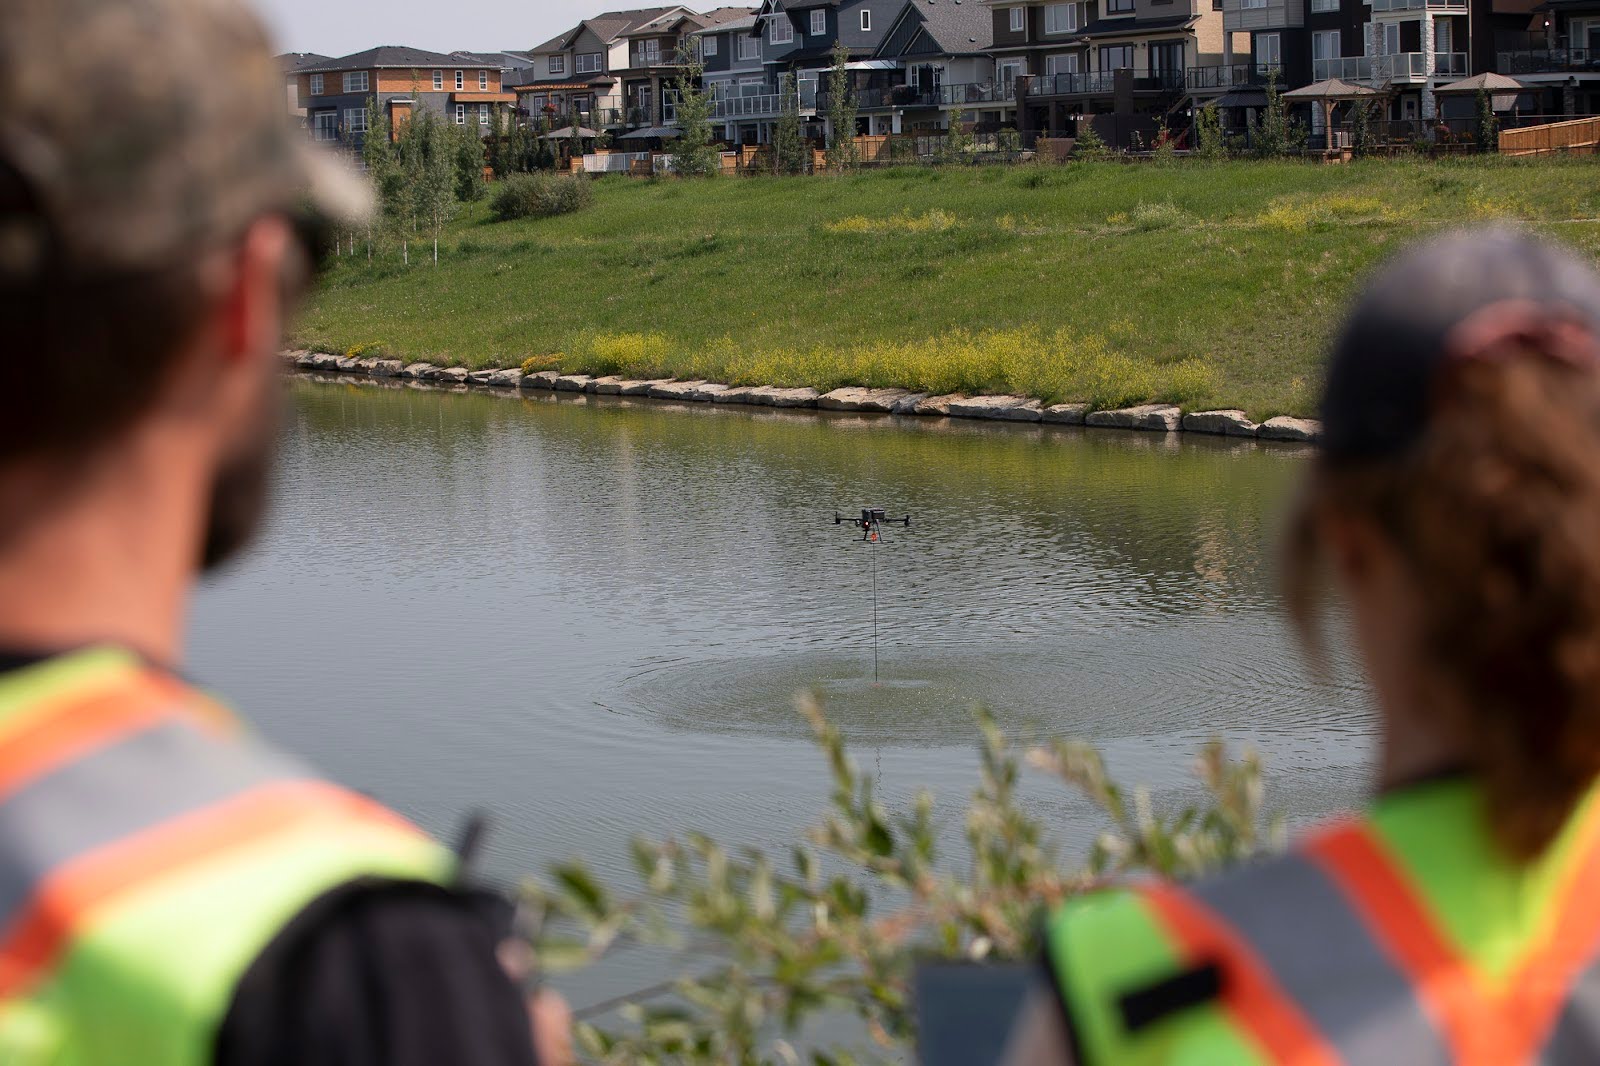
Para evitar las limitaciones de los estudios realizados desde embarcaciones, Urban Systems implementó un sistema de ecosonda montado en dron desarrollado por SPH Engineering. La solución integra:
- Ecosonda ECT D052S;
- UgCS (Universal Ground Control Software) para la planificación de misiones y vuelos autónomos;
- Software Hydromagic para el procesamiento de datos de sonar y su conversión a modelos de superficie;
- Integración con CAD para los entregables finales de volumen y contorno.
El flujo de trabajo comienza con la planificación del vuelo del dron, adaptada a las dimensiones y geometría de cada sitio. Los operadores definen rutas de vuelo para cubrir las áreas objetivo mediante transectos superpuestos, garantizando una cobertura total del fondo. Los estudios se realizan visualmente dentro de la línea de visión, generalmente sobre estanques de tormenta o pequeñas entradas de ríos.
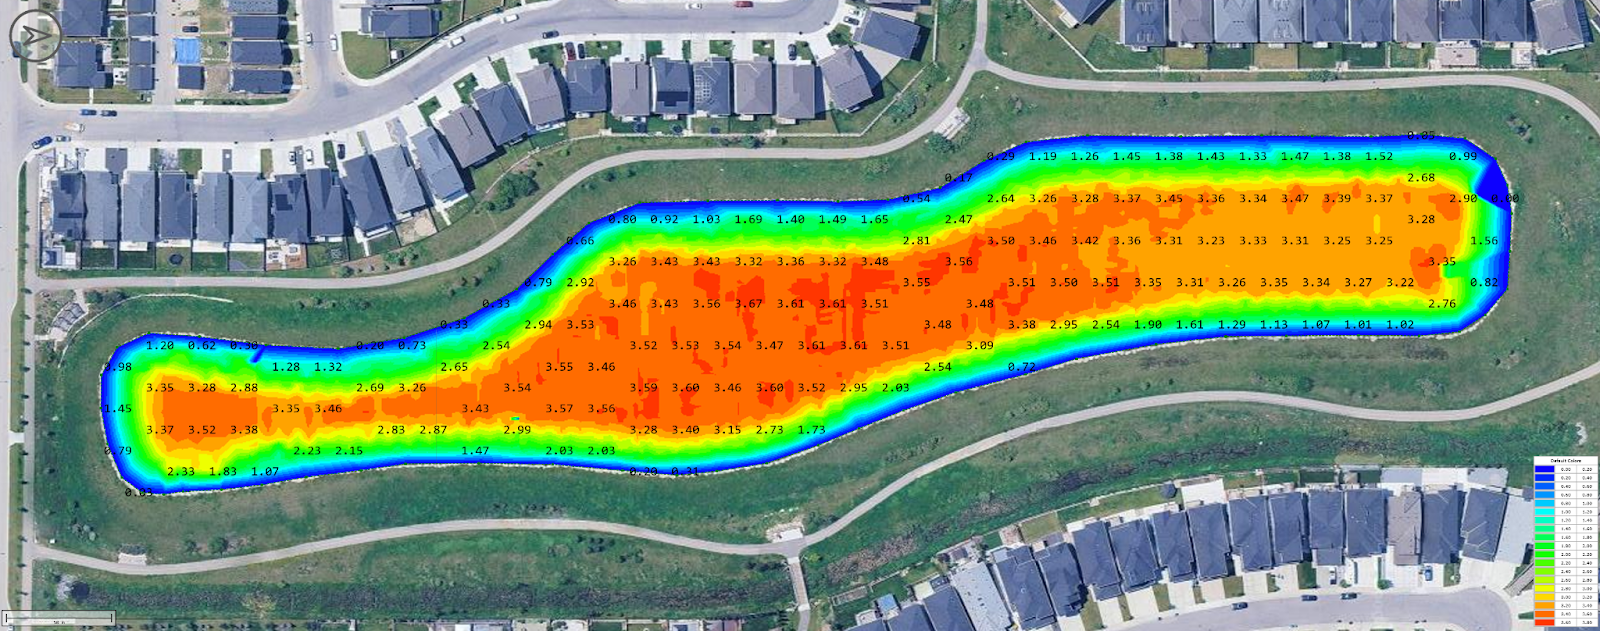
Los datos del sonar se recopilan en tiempo real y se procesan después del vuelo para generar modelos de profundidad. Estos resultados se alinean posteriormente con los datos topográficos existentes, obtenidos a menudo mediante LiDAR aéreo o levantamientos previos, lo que permite al equipo monitorear la acumulación de sedimentos a lo largo del tiempo.

Resultados
Urban Systems logró varias mejoras cuantificables tras adoptar la tecnología de ecosonda montada en dron.
Cabe destacar que el tiempo de trabajo en campo se redujo aproximadamente un 75%. Lo que antes requería un día entero utilizando métodos basados en embarcaciones, ahora podía completarse en menos de dos horas. Esto permitió al equipo inspeccionar múltiples sitios en un solo día y, por tanto, aumentar el rendimiento.
UgCS eliminó la recopilación de datos redundantes y redujo el tiempo dedicado a ajustes manuales, haciendo que el proceso de inspección sea más predecible y fácil de gestionar en el campo.
“Con el dron, no estamos recopilando información redundante, lo que nos ahorra tiempo de campo y de procesamiento”. — Rae Robertson, especialista en LiDAR y drones en Urban Systems
La carga de trabajo de posprocesamiento también se redujo, con el tiempo de limpieza y modelado de datos disminuyendo de más de 20 horas a menos de cuatro horas por sitio. La integración con Hydromagic y el monitoreo de vuelo en tiempo real ayudaron a garantizar la integridad de los datos, reduciendo la necesidad de visitas repetidas.
La accesibilidad a los sitios también mejoró. Los UAV permitieron realizar inspecciones en áreas anteriormente difíciles o inseguras de alcanzar, como estanques con orillas empinadas o ríos de corriente rápida. La recopilación de datos se realizó de forma remota, reduciendo así la necesidad de que el personal entrara al agua o navegara por terrenos inestables.
Además, al retirar el equipo GNSS del agua, el equipo redujo el riesgo de daños o pérdida de equipos de alto valor, lo cual había sido una preocupación con las embarcaciones no tripuladas en condiciones impredecibles.
Finalmente, la calidad y fiabilidad de los datos recopilados mejoraron, con una cobertura más consistente y una mejor alineación con los conjuntos de datos de obra ejecutada existentes.
"Ahora podemos realizar ese levantamiento batimétrico el 99% de las veces en una cuarta parte del tiempo de campo". — James Mackinnon, director de Urban Systems
Conclusión
La integración de ecosondas montadas en drones en el flujo de trabajo de Urban Systems ha transformado la forma en que la empresa realiza los levantamientos batimétricos. Las tareas que antes requerían mucho tiempo, esfuerzo manual y preparación de equipos ahora pueden completarse más rápidamente mediante un flujo de trabajo basado en drones que permite un mejor acceso al sitio, una cobertura consistente y resultados de datos fiables.
De cara al futuro, Urban Systems planea ampliar el uso de levantamientos basados en drones a sistemas fluviales más grandes y proyectos de mapeo de secciones transversales extendidas. Estos esfuerzos incluirán tanto misiones de vuelo automatizadas como técnicas de levantamiento manual, dependiendo de la complejidad del sitio, las condiciones del flujo y los requisitos de visibilidad.